Automatique 1
Analyse et commande des systèmes non linéaires : le Pendubot (thèse)
Une thèse d'ingénierie électronique sur la commande d'un robot sous-actionné, le Pendubot : pourquoi c'est difficile, les outils de la théorie non…
Catégorie
Matières de quatrième année : électronique appliquée, théorie des systèmes, communications électriques, électronique numérique, mesures électriques et commande de procédés.
84 articles
Une thèse d'ingénierie électronique sur la commande d'un robot sous-actionné, le Pendubot : pourquoi c'est difficile, les outils de la théorie non…
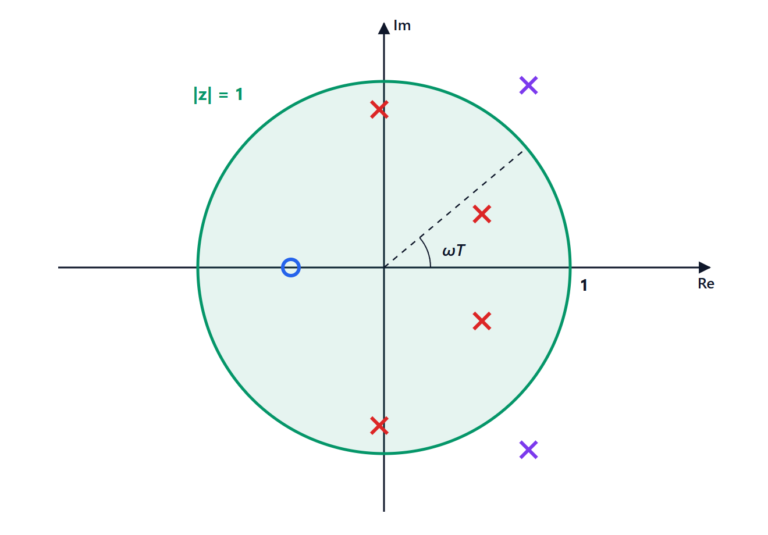
Définition et région de convergence, retard et convolution, équations aux différences, filtres FIR et IIR, stabilité dans le plan z, lien avec…
Comment est fait l'intérieur du 555, à quoi servent les huit broches et comment on calcule le monostable et l'astable, avec des…
Introduction : l'expérience de laboratoire nous a permis d'acquérir une compréhension plus approfondie des mesures électriques sur des circuits, ainsi que des…