La transformée en Z et les systèmes à temps discret
Définition et région de convergence, retard et convolution, équations aux différences, filtres FIR et IIR, stabilité dans le plan z, lien avec Laplace et Fourier, inversion.
https://www.electronics-engineering.com/fr/transformee-en-z-systemes-a-temps-discret/
Les systèmes numériques ne travaillent pas avec des signaux continus mais avec des suites d’échantillons : 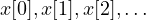 , pris à des intervalles de temps
 . Un filtre audio dans une puce DSP, un régulateur dans un microcontrôleur, un égaliseur dans un modem calculent chaque sortie à partir des derniers échantillons. La transformée en Z fait pour ces systèmes ce que la transformée de Laplace fait pour les systèmes continus : elle transforme les équations aux différences en équations algébriques, définit la fonction de transfert et lie la stabilité à la position des pôles.
Définition
Pour une suite  , nulle pour
 :
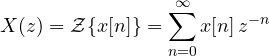
C’est une série entière en  , donc elle converge à l’extérieur d’un cercle : pour
 , la région de convergence.
Exemples.
- Impulsion unité
 (1 pour
 , 0 ailleurs) :
 .
- Échelon
 (1 pour
 ) :
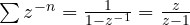 , pour
 .
- Exponentielle
 :
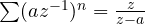 , pour
 . C’est la série géométrique, et presque toutes les autres transformées en découlent.
Propriétés
- Linéarité.
- Retard d’un échantillon :
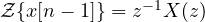 . C’est la propriété clé : est un retard d’un échantillon, et dans les schémas fonctionnels des filtres numériques on le dessine justement comme le symbole , un registre mémoire.
- Avance :
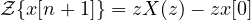 , l’équivalent de la dérivée avec sa condition initiale.
- Convolution :
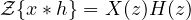 , avec
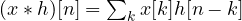 .
- Valeur finale :
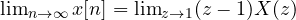 , si la limite existe.
Équations aux différences et fonction de transfert
Un système discret linéaire invariant dans le temps est décrit par une équation aux différences. Exemple : un filtre qui fait la moyenne pondérée du nouvel échantillon et de la sortie précédente,
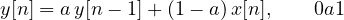
En transformant, avec des conditions initiales nulles : 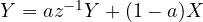 , donc
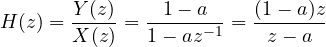
C’est le passe-bas numérique le plus simple (moyenne mobile exponentielle), le « filtre » utilisé dans les microcontrôleurs pour nettoyer la lecture d’un capteur : avec  chaque nouvelle lecture pèse 10 %. La réponse à l’échelon est
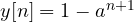 , qui tend vers 1.
Les deux grandes familles de filtres numériques :
- FIR (réponse impulsionnelle finie) :
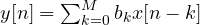 .
 est un polynôme en : elle n’a de pôles qu’à l’origine, donc elle est toujours stable, et elle peut avoir une phase exactement linéaire.
- IIR (réponse impulsionnelle infinie) : ils contiennent aussi des termes
 , c’est-à-dire une rétroaction, comme l’exemple ci-dessus. Avec peu de coefficients ils réalisent des filtres très sélectifs, mais ils peuvent devenir instables.
Le plan z et la stabilité
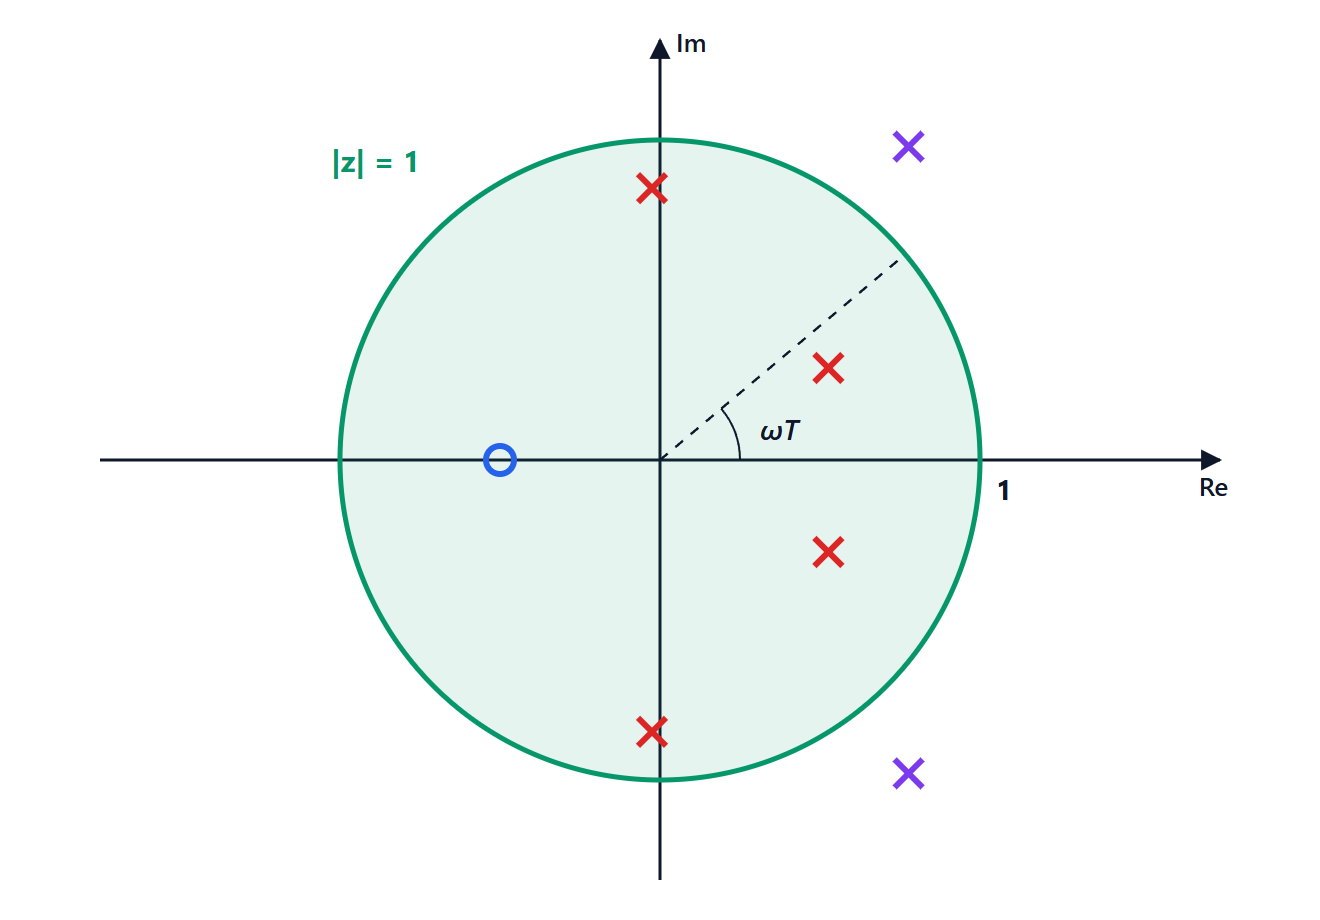
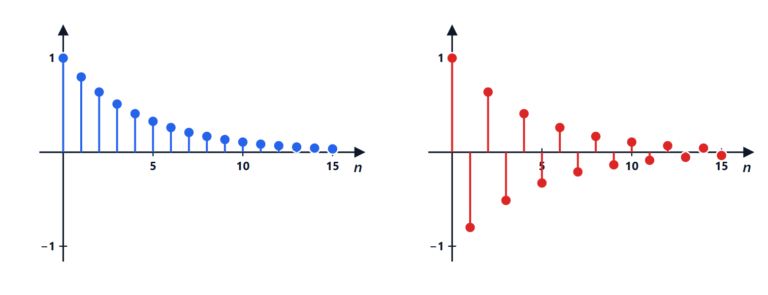
Un pôle  produit un terme
 dans la réponse. Si
 le terme s’éteint, si
 il croît. Donc
un système discret est stable si et seulement si tous les pôles de sa fonction de transfert sont à l’intérieur du cercle unité.
Dans le filtre de l’exemple le pôle est en  : stable pour
 . Avec
 la sortie croîtrait de 5 % à chaque échantillon.
Le lien avec Laplace et Fourier
Échantillonner un signal continu avec la période correspond à la substitution

Le demi-plan gauche du plan  (
 ) est transformé à l’intérieur du cercle unité (
 ), l’axe imaginaire
 sur le cercle
 . C’est pourquoi les règles de stabilité se correspondent : « partie réelle négative » devient « module inférieur à 1 ».
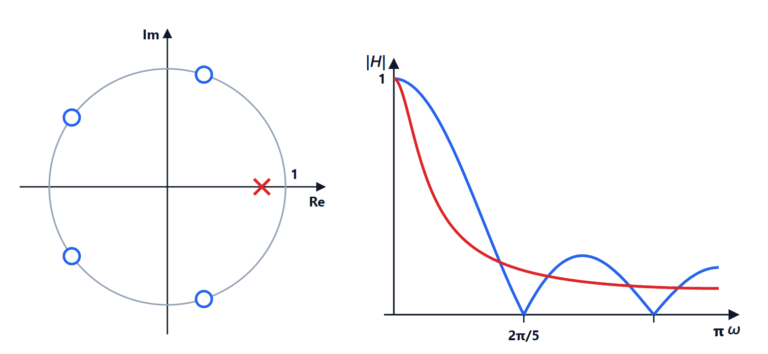
Évaluer sur le cercle unité, , donne la réponse en fréquence du système discret. Un tour complet du cercle correspond à la fréquence d’échantillonnage : la réponse en fréquence d’un système numérique est périodique, une autre façon de voir le repliement. Les fréquences utiles vont de 0 (en  ) à la moitié de la fréquence d’échantillonnage (en
 ).
Exemple. Un filtre avec un zéro en , comme 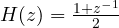 (la moyenne des deux derniers échantillons), élimine complètement la fréquence de Nyquist : un signal qui alterne
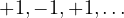 donne une sortie nulle. C’est le passe-bas FIR le plus simple.
L’inversion
Comme pour Laplace, on utilise les fractions partielles, mais il vaut la peine de décomposer  , de façon que les termes deviennent
 , qui correspondent à . Par exemple
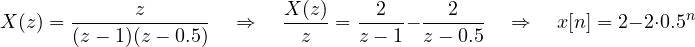
On peut aussi toujours diviser le numérateur par le dénominateur et lire les échantillons comme les coefficients de la série en : exactement ce que fait un processeur quand il exécute l’équation aux différences échantillon après échantillon.


Benvenuti nella pagina su «La trasformata Zeta e i sistemi a tempo discreto». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “The Z transform and discrete-time systems”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.