La transformée en Z en profondeur : stabilité, plan z, bloqueur d'ordre zéro, Euler et Tustin
Propriétés et théorèmes démontrés, trois méthodes d'inversion, stabilité avec les pôles dans le cercle unité, l'application z égal e puissance sT, discrétisation avec bloqueur, Euler et Tustin avec pré-distorsion, exemple en Python, tableaux.
https://www.electronics-engineering.com/fr/transformee-en-z-approfondie-stabilite-discretisation-tustin/
Cette page approfondit la leçon sur la transformée en Z, l’outil utilisé pour concevoir tout système qui s’exécute sur un processeur : filtres numériques, régulateurs dans les microcontrôleurs, calculateurs automobiles. Elle démontre les propriétés et les théorèmes des valeurs initiale et finale, développe la transformée inverse avec trois méthodes, démontre le critère de stabilité (pôles dans le cercle unité), explique comment l’application  transforme le plan
 en plan
 et compare les méthodes pour passer d’un système continu à un système discret : bloqueur d’ordre zéro, Euler et Tustin. À la fin se trouvent les tableaux à retenir et un exemple en Python.
Les propriétés, démontrées
Définition :  , pour les suites nulles pour
 .
- Retard de
 échantillons.
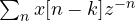 , avec
 , devient
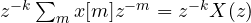 (les termes avec
 sont nuls).
- Avance.
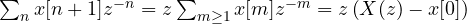 . Plus généralement
 : les conditions initiales entrent comme dans Laplace.
- Changement d’échelle.
^{-n} = X(z/a)](https://www.electronics-engineering.com/wp-content/ql-cache/quicklatex.com-874425c931e2063e8dfc6e6ac10b6135_l3.png "Rendered by QuickLaTeX.com") : multiplier par
 déplace les pôles d’un facteur
 .
- Multiplication par
 . En dérivant
 par rapport à :
 , donc
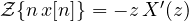 . De
 on obtient
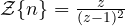 .
- Convolution.
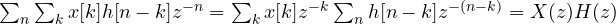 .
Théorème (valeurs initiale et finale).  . Si les pôles de
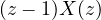 sont à l’intérieur du cercle unité,
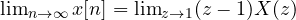 .
Démonstration. La première : quand  tous les termes
 avec
 tendent vers 0. La seconde :
 . Quand
 le membre de gauche tend vers
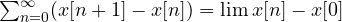 (série télescopique), donc
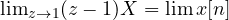 . ∎
La transformée inverse : trois méthodes
1. Fractions partielles de  . On décompose
 et on remultiplie par , de sorte que chaque terme est
 . Pour un pôle double,
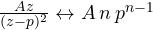 .
2. Division longue. On divise le numérateur par le dénominateur en puissances de  : les coefficients du quotient sont les échantillons. Elle ne donne pas de formule fermée, mais c’est exactement ce que fait le processeur quand il exécute l’équation aux différences.
3. Résidus. 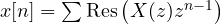 aux pôles de
 : c’est la formule d’inversion, une intégrale le long d’un cercle dans la région de convergence (leçons sur la formule de Cauchy et les résidus).
La stabilité, démontrée
Un système discret est stable (BIBO : entrée bornée, sortie bornée) si et seulement si sa réponse impulsionnelle est sommable,  .
Théorème. Un système de fonction de transfert rationnelle  est stable si et seulement si tous ses pôles ont un module inférieur à 1.
Démonstration. Avec les fractions partielles,  est une combinaison de termes
 , un pour chaque pôle
 ( inférieur à la multiplicité). Si
 ,
 converge (critère du rapport : le rapport tend vers ), et la somme d’un nombre fini de séries convergentes converge. Si au contraire un pôle a
 , le terme correspondant ne tend pas vers zéro (pour
 il a un module constant ou croissant), donc n’est pas sommable. Enfin, si
 et
 ,
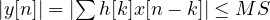 : sortie bornée. ∎

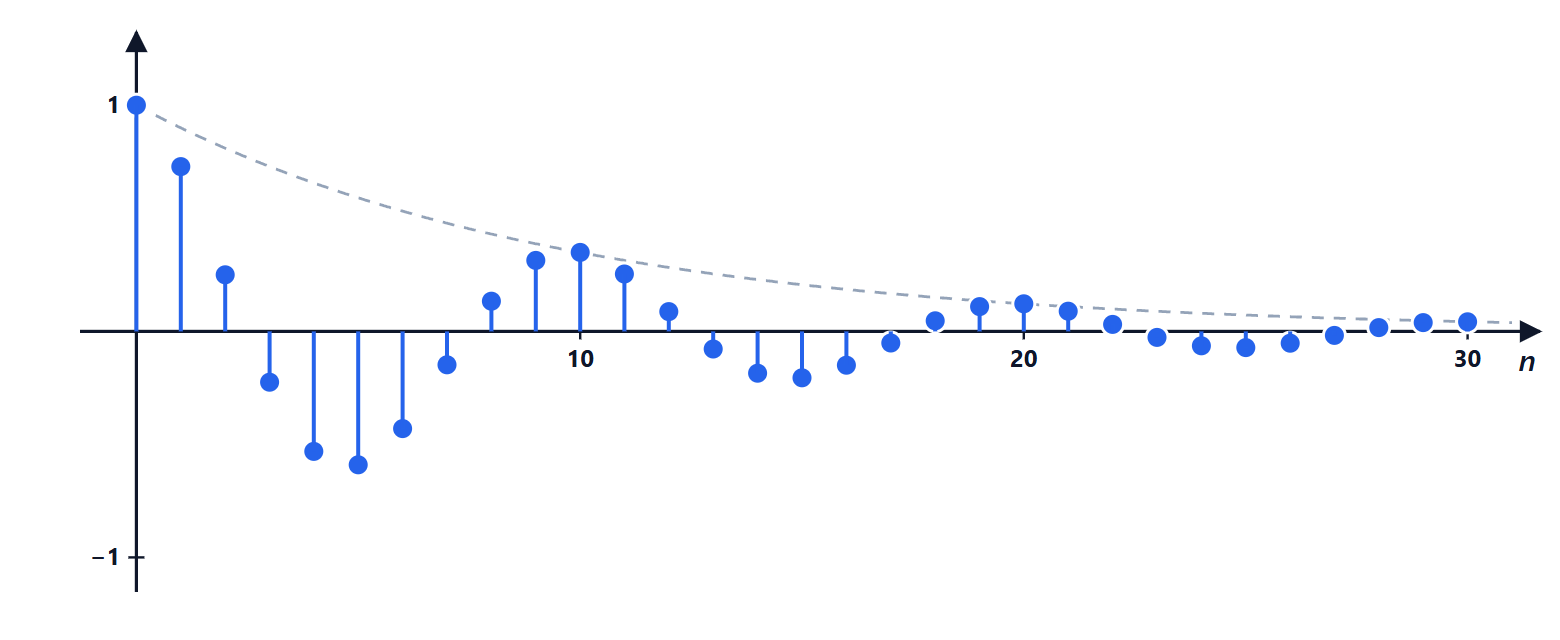
Un pôle négatif n’a pas d’équivalent continu : il produit une oscillation à la fréquence de Nyquist (un échantillon vers le haut, un vers le bas). Des pôles complexes  produisent
 : l’amortissement est donné par le module, la fréquence par l’angle.
En pratique, pour vérifier la stabilité sans calculer les pôles on utilise le critère de Jury (leçon de Contrôle numérique), ou la transformation bilinéaire  , qui envoie le cercle unité sur le demi-plan gauche du plan
 , puis le critère de Routh.
Du plan s au plan z
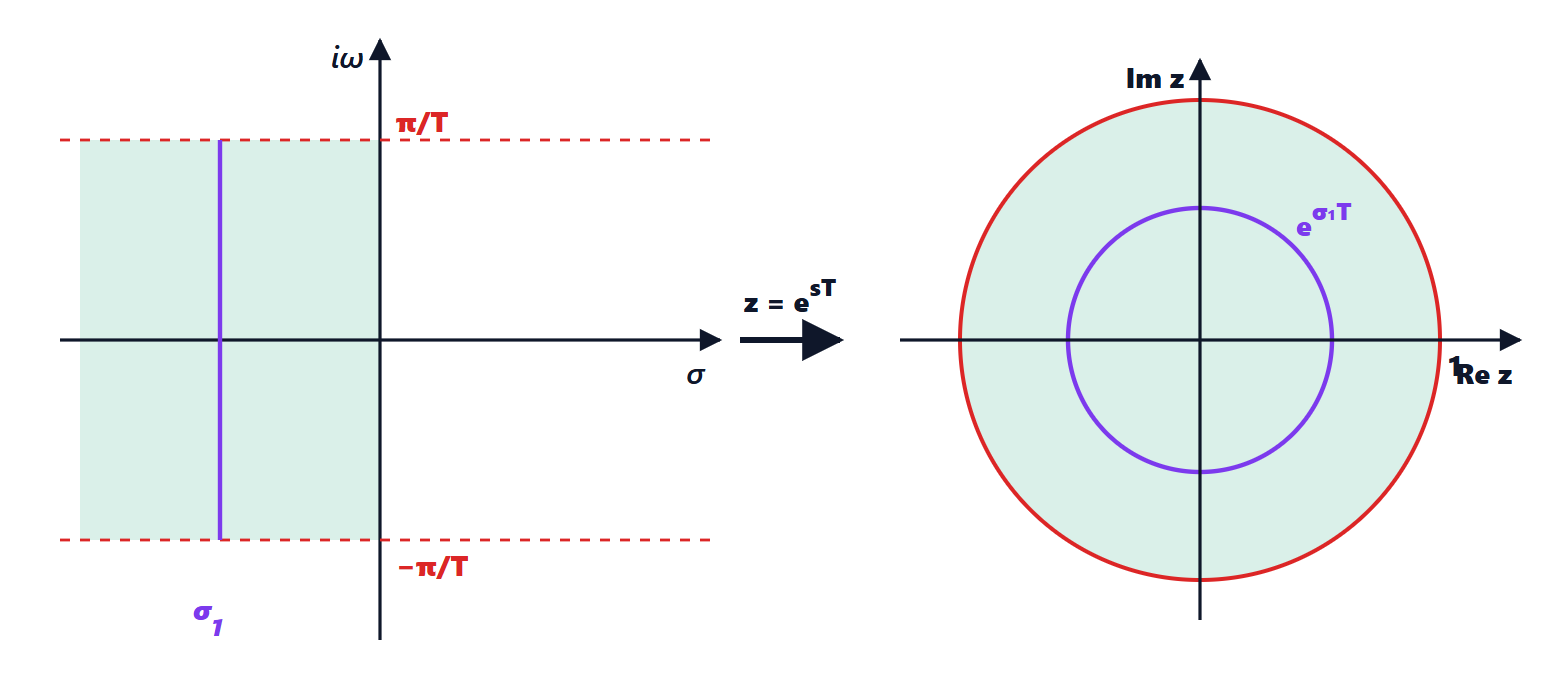
En échantillonnant avec la période  , un pôle continu
 devient le pôle discret
 (le terme échantillonné
 est
 ). Avec
 :
 et
 .
- le demi-plan gauche (
 ) va à l’intérieur du cercle unité, l’axe imaginaire sur le cercle ;
- une droite verticale
 va dans un cercle de rayon
 : temps d’établissement constant ;
- l’application n’est pas injective : et
 vont au même . La seule bande
 recouvre déjà tout le plan , et les fréquences en dehors de cette bande sont confondues avec celles à l’intérieur : c’est le repliement, vu depuis le plan complexe.
Discrétiser : ZOH, Euler, Tustin
Un régulateur conçu en temps continu,  , doit être transformé en
 pour tourner sur le processeur. Les principales méthodes :
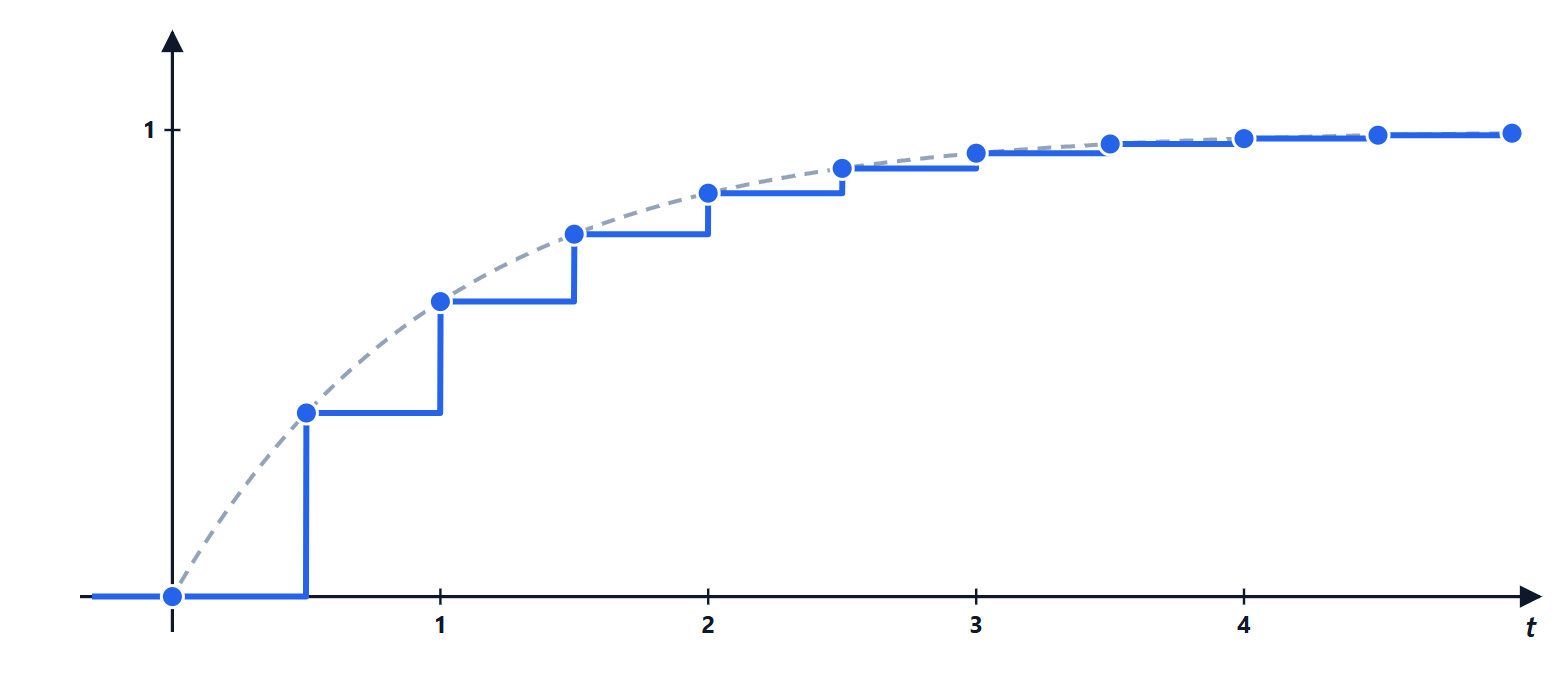
Bloqueur d’ordre zéro (ZOH). C’est le modèle exact d’un processus continu  piloté par un convertisseur N/A qui maintient sa sortie constante entre les échantillons :

Démonstration. L’impulsion discrète, après le bloqueur, est une impulsion de durée :  . Sa sortie est la réponse à l’échelon
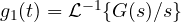 moins la même retardée de . Échantillonnée et transformée, elle donne
 . ∎
Pour  :
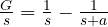 , donc
 . Le pôle est exactement
 .
Euler avant :  (dérivée approchée par la différence avant). Euler arrière :
 . Tustin (transformation bilinéaire, règle des trapèzes) :
 .
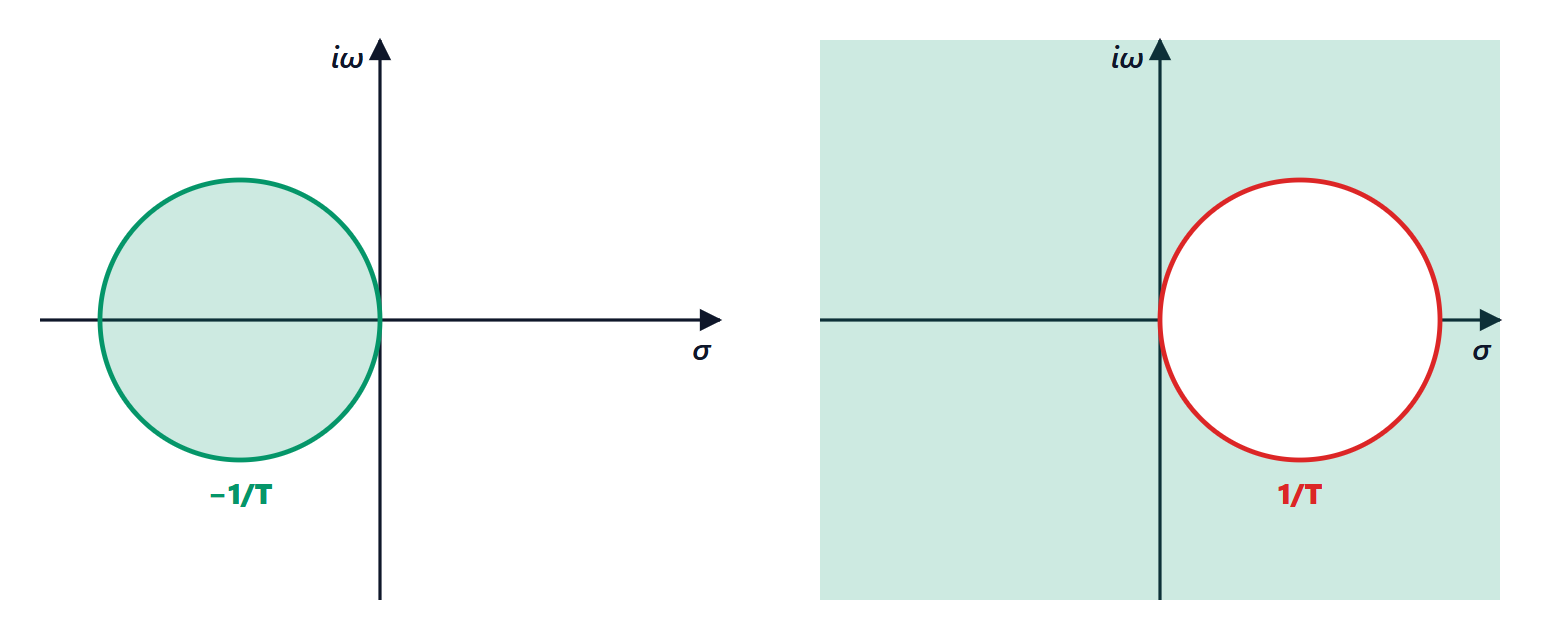
Théorème. Tustin envoie exactement le demi-plan gauche dans le cercle unité : un régulateur continu stable reste stable pour tout . Euler avant non : un pôle continu stable devient instable si est trop grand.
Démonstration. Tustin :  . Avec
 , le numérateur est plus proche de l’origine que le dénominateur (ils sont symétriques par rapport à l’axe imaginaire, et
 est à gauche), donc
 . Euler avant :
 . Le disque correspond dans au disque
 : seuls les pôles à l’intérieur de ce disque restent stables. Un pôle réel
 devient
 , instable pour
 . ∎
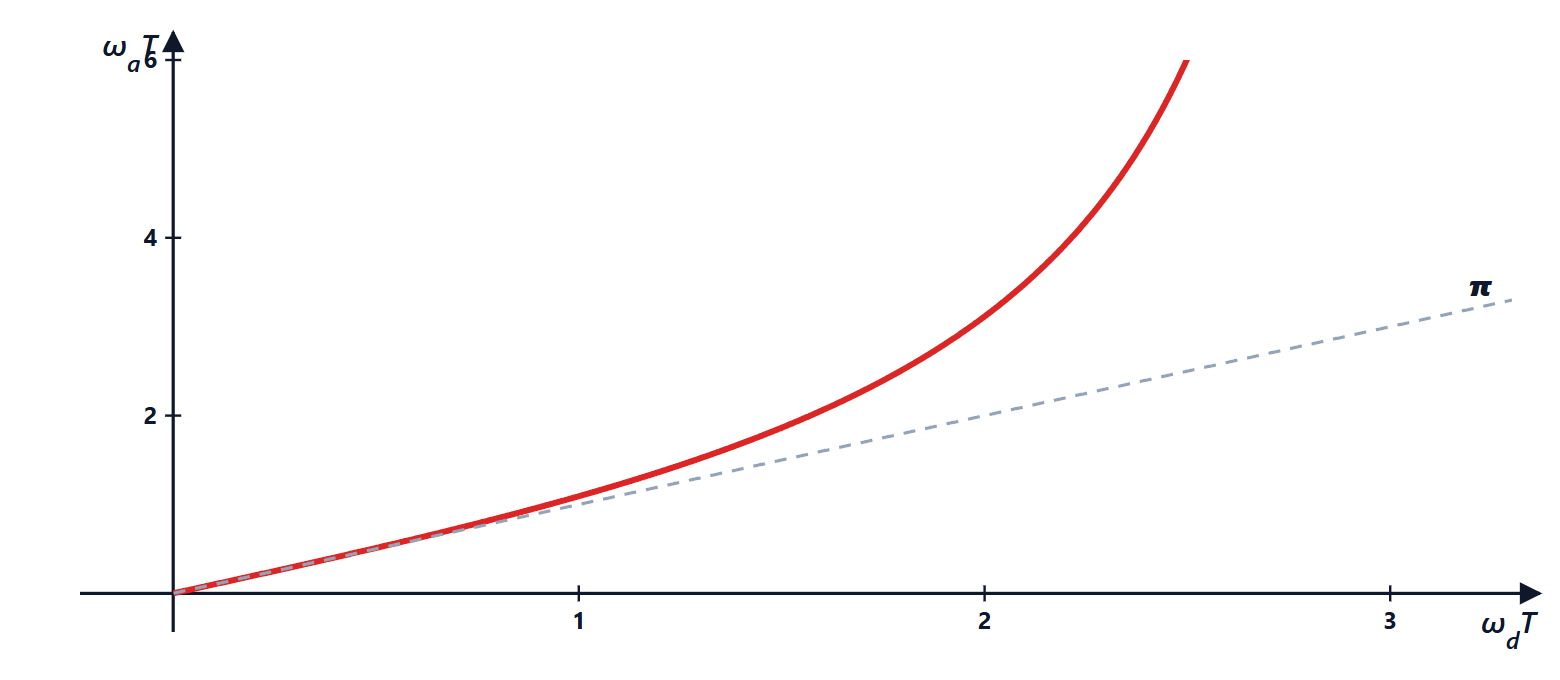
Le prix de Tustin : la distorsion des fréquences. Sur le cercle  , la substitution donne
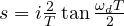 : la pulsation numérique
 correspond à la pulsation analogique
 . Pour de petits
 les deux coïncident ; près de Nyquist la tangente explose. Pour faire coïncider une fréquence importante (par exemple la coupure d’un filtre, ou la fréquence de croisement d’un régulateur) on utilise la pré-distorsion (prewarping) : la conception continue se fait à la fréquence corrigée
 .
La réponse en fréquence des systèmes discrets
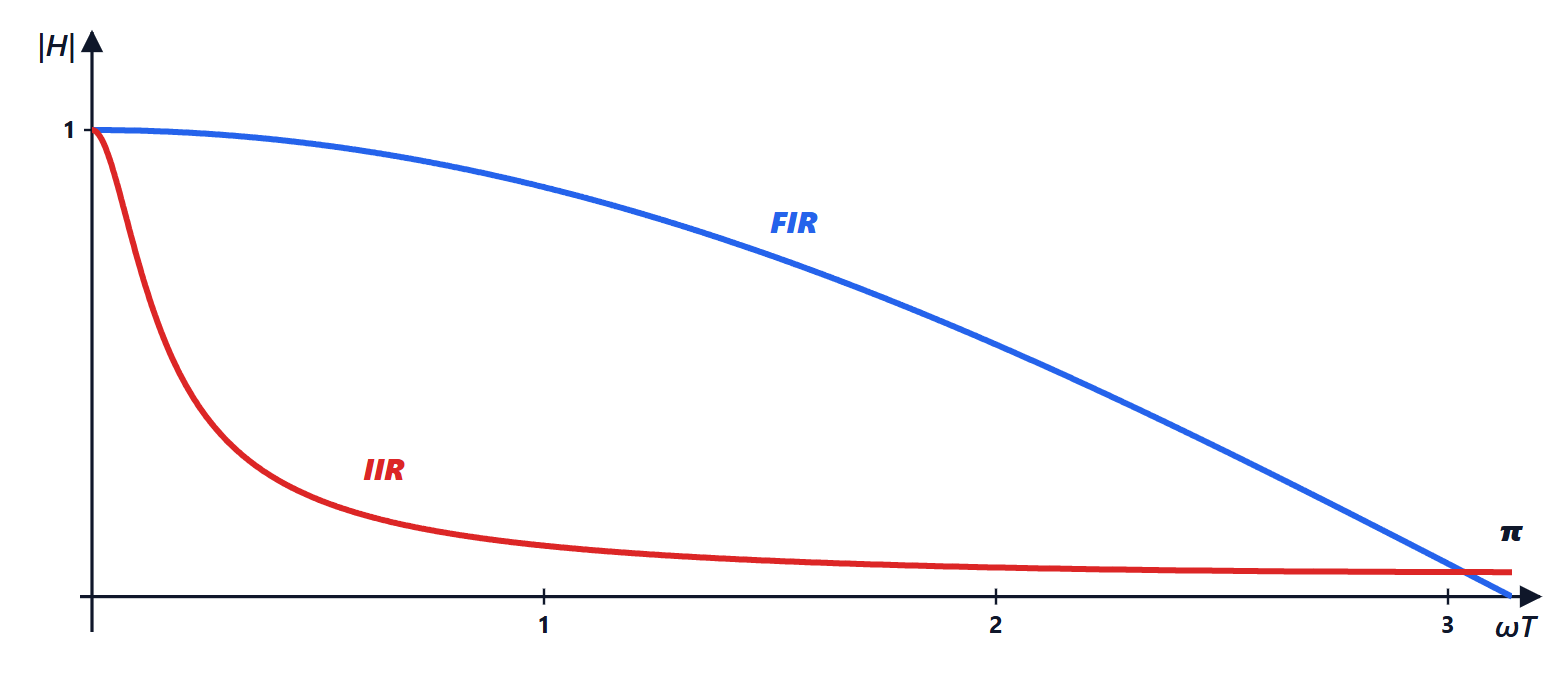
Avec  ,
 est la réponse en fréquence, périodique de période
 et (pour des coefficients réels) symétrique : il suffit de la regarder entre 0 et la fréquence de Nyquist
 . La moyenne mobile à deux échantillons
 a pour module
 , nul à Nyquist ; le filtre exponentiel
 avec
 est un passe-bas bien plus sélectif, mais avec rétroaction (IIR).
Un exemple en Python
Avec la bibliothèque libre python-control (en MATLAB les fonctions ont presque les mêmes noms : tf, c2d, step) on discrétise un système et on compare les méthodes :
import control as ct

T = 0.1                                  # sampling period [s]
G = ct.tf([2], [1, 2])                   # G(s) = 2/(s + 2)
Gzoh = ct.sample_system(G, T, method='zoh')
Gtus = ct.sample_system(G, T, method='tustin')
print(Gzoh)                              # 0.1813 / (z - 0.8187)
print(Gtus)                              # (0.09091 z + 0.09091) / (z - 0.8182)
print(ct.poles(Gzoh))                    # [0.8187] = exp(-2*0.1)
Le pôle du ZOH est exactement  ; celui de Tustin,
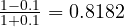 , est très proche parce que
 est petit. En MATLAB :
G = tf(2,[1 2]); Gz = c2d(G, 0.1, 'zoh').
Tableaux à retenir
Transformées (suites nulles pour )
 |  |
|---|---|
 | 1 |
 |  |
 |  |
|  |
|  |
 |  |
 | 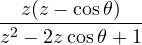 |
 |  |
 | 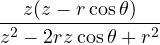 |
 | 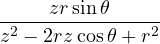 |
Propriétés : 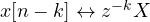 ;
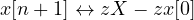 ;
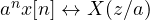 ;
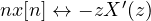 ;
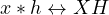 ;
 ; valeur initiale
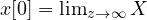 ; valeur finale
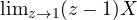 .
Discrétisations
| Méthode | Substitution | Préserve la stabilité | Remarques |
|---|---|---|---|
| ZOH |  | oui, exact | modèle du processus avec N/A |
| Euler avant |  | non | simple, demande un petit |
| Euler arrière |  | oui | ajoute de l’amortissement |
| Tustin |  | oui | déforme les fréquences, utiliser la pré-distorsion |
| Appariement pôles-zéros | pour les pôles et les zéros | oui | le gain doit être ajusté |
Les exercices avec équations aux différences, filtres, stabilité et discrétisations se trouvent sur la page d’exercices liée en haut.



Ciao, sono l'autore di «Trasformata Zeta, approfondimento: stabilità, piano z, ZOH, Eulero e Tustin». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Z transform in depth: stability, z plane, ZOH, Euler and Tustin”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.