Laplace en pratique : équations différentielles, circuits et fonction de transfert
Résoudre des équations différentielles, impédances dans le domaine s, fonction de transfert et rétroaction, système du second ordre, dépassement et temps d'établissement.
https://www.electronics-engineering.com/fr/laplace-equations-differentielles-circuits-fonction-de-transfert/
Avec la transformée de Laplace une équation différentielle avec ses conditions initiales devient une équation algébrique, que l’on résout avec de l’arithmétique élémentaire. Dans cette leçon nous l’utilisons pour résoudre des équations différentielles, pour analyser des circuits directement dans le domaine  et pour étudier la fonction de transfert et la réponse indicielle des systèmes du second ordre, les plus courants en électronique et en automatique.
Résoudre une équation différentielle
La méthode a trois étapes : transformer l’équation, résoudre pour  , inverser.
Exemple.

En transformant, avec 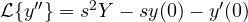 et
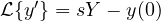 :
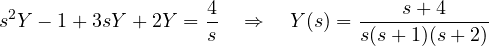
Fractions partielles : 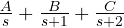 , avec
 ,
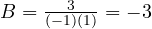 ,
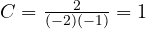 . Donc
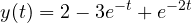
Vérification :  ,
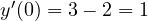 , et en régime permanent
 , comme le dit le théorème de la valeur finale :
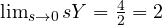 . Pas de constantes à trouver à la fin : les conditions initiales sont entrées dans le calcul dès le début.
Les circuits dans le domaine s
En transformant les lois des composants, avec des conditions initiales nulles :
| Composant | Temps | Domaine | Impédance |
|---|---|---|---|
| résistance |  |  |  |
| bobine |  |  |  |
| condensateur | 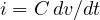 |  |  |
Ce sont les impédances de la leçon sur le courant alternatif, avec à la place de  . Le circuit se résout avec la loi d’Ohm généralisée, les diviseurs et les lois de Kirchhoff, comme s’il était fait de résistances. Les conditions initiales non nulles se représentent par des sources supplémentaires : un condensateur chargé à
 devient l’impédance
 en série avec une source
 .
Exemple : le passe-bas RC. Le diviseur entre et donne
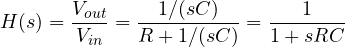
Avec un échelon en entrée,  , on obtient
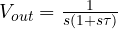 et donc
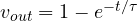 : la charge du condensateur, en trois lignes.
La fonction de transfert
Pour un système linéaire à conditions initiales nulles, le rapport des transformées de la sortie et de l’entrée ne dépend pas de l’entrée :
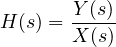
C’est la fonction de transfert, et c’est la transformée de Laplace de la réponse impulsionnelle. Elle contient tout le système :
- ses pôles donnent les modes propres et la stabilité ;
- évaluée en
 elle donne la réponse en fréquence :
 est le gain et
 le déphasage à chaque fréquence, d’où l’on tire les diagrammes de Bode ;
- multipliée par la transformée de l’entrée, elle donne la sortie.
Mettre des systèmes en cascade, c’est multiplier les fonctions de transfert. Avec une rétroaction négative, un bloc  avec une chaîne de retour
 devient
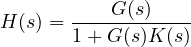
la formule qui se cache derrière les amplificateurs à amplificateur opérationnel avec rétroaction et tout système de commande.
Le système du second ordre
Un très grand nombre de systèmes (le circuit RLC, une suspension, le moteur d’un disque dur) se comportent comme
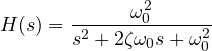
où  est la pulsation propre et
 le coefficient d’amortissement. Les pôles sont
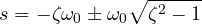
réels et distincts si  , confondus si
 , complexes conjugués si
 .
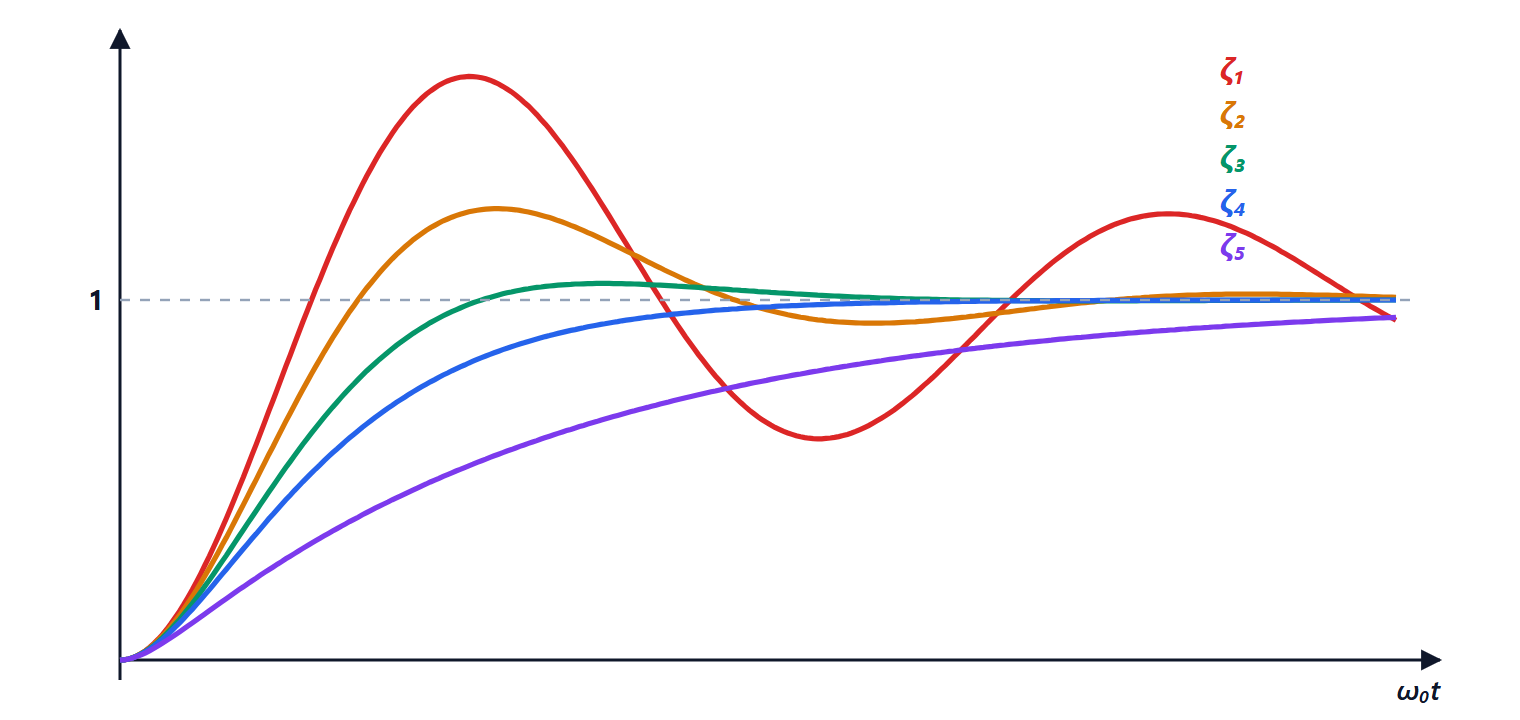
 ,
 ,
 ,
 et
 . Avec un faible amortissement la réponse dépasse la valeur finale et oscille longtemps ; avec elle arrive sans dépasser ; avec un fort amortissement elle est lente.
Pour la réponse indicielle est
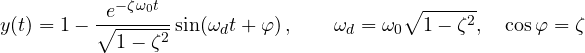
Les paramètres que l’on trouve dans les spécifications :
- le dépassement maximal,
 : 37 % avec
 , 4.6 % avec
 , nul avec
 ;
- le temps d’établissement à 2 %, environ
 ;
- le temps de montée, inversement proportionnel à .
La valeur  est un compromis classique : une réponse rapide avec un dépassement de quelques pour cent. C’est l’amortissement d’un filtre de Butterworth du second ordre (
 ), celui qui a la réponse en fréquence la plus plate possible.
Exemple. Un RLC série avec la sortie aux bornes du condensateur a 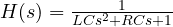 , donc
 et
 . Avec
 mH et
 µF,
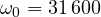 rad/s (5 kHz) ; pour avoir il faut
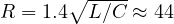 Ω.


Ciao, sono l'autore di «Laplace in pratica: equazioni differenziali, circuiti e funzione di trasferimento». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Laplace in practice: differential equations, circuits and the transfer function”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.