Laplace in pratica: equazioni differenziali, circuiti e funzione di trasferimento
Soluzione di equazioni differenziali, impedenze nel dominio di s, funzione di trasferimento e retroazione, sistema del secondo ordine, sovraelongazione e tempo di assestamento.
Con la trasformata di Laplace un’equazione differenziale con le sue condizioni iniziali diventa un’equazione algebrica, che si risolve con le quattro operazioni. In questa lezione la usiamo per risolvere equazioni differenziali, per analizzare i circuiti direttamente nel dominio di  e per studiare la funzione di trasferimento e la risposta al gradino dei sistemi del secondo ordine, i più diffusi in elettronica e nei controlli.
Risolvere un’equazione differenziale
Il metodo ha tre passi: si trasforma l’equazione, si ricava  , si antitrasforma.
Esempio.

Trasformando, con 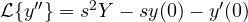 e
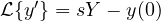 :
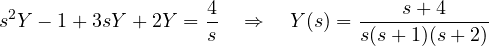
Fratti semplici: 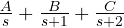 , con
 ,
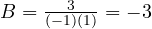 ,
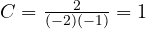 . Quindi
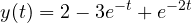
Verifica:  ,
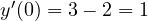 , e a regime
 , come dice il teorema del valore finale:
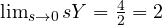 . Nessuna costante da determinare alla fine: le condizioni iniziali sono entrate nel calcolo fin dall’inizio.
I circuiti nel dominio di s
Trasformando le relazioni dei componenti, con condizioni iniziali nulle:
| Componente | Tempo | Dominio di | Impedenza |
|---|---|---|---|
| resistore |  |  |  |
| induttore |  |  |  |
| condensatore | 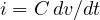 |  |  |
Sono le impedenze della lezione sulla corrente alternata con al posto di  . Il circuito si risolve con la legge di Ohm generalizzata, partitori e leggi di Kirchhoff, come se fosse fatto di resistori. Le condizioni iniziali non nulle si rappresentano con generatori aggiuntivi: un condensatore carico a
 diventa l’impedenza
 in serie con un generatore
 .
Esempio: il passa basso RC. Il partitore tra e dà
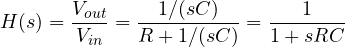
Con un gradino in ingresso,  , si ottiene
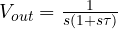 e quindi
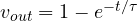 : la carica del condensatore, in tre righe.
La funzione di trasferimento
Per un sistema lineare con condizioni iniziali nulle, il rapporto tra le trasformate di uscita e ingresso non dipende dall’ingresso:
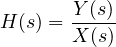
È la funzione di trasferimento, ed è la trasformata di Laplace della risposta impulsiva. Contiene tutto il sistema:
- i suoi poli danno i modi naturali e la stabilità;
- calcolata in
 dà la risposta in frequenza:
 è il guadagno e
 lo sfasamento a ogni frequenza, da cui si disegnano i diagrammi di Bode;
- moltiplicata per la trasformata dell’ingresso dà l’uscita.
Collegare sistemi in cascata vuol dire moltiplicare le funzioni di trasferimento. Con una retroazione negativa, un blocco  con retroazione
 diventa
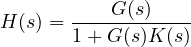
la formula alla base degli amplificatori operazionali retroazionati e di tutti i sistemi di controllo.
Il sistema del secondo ordine
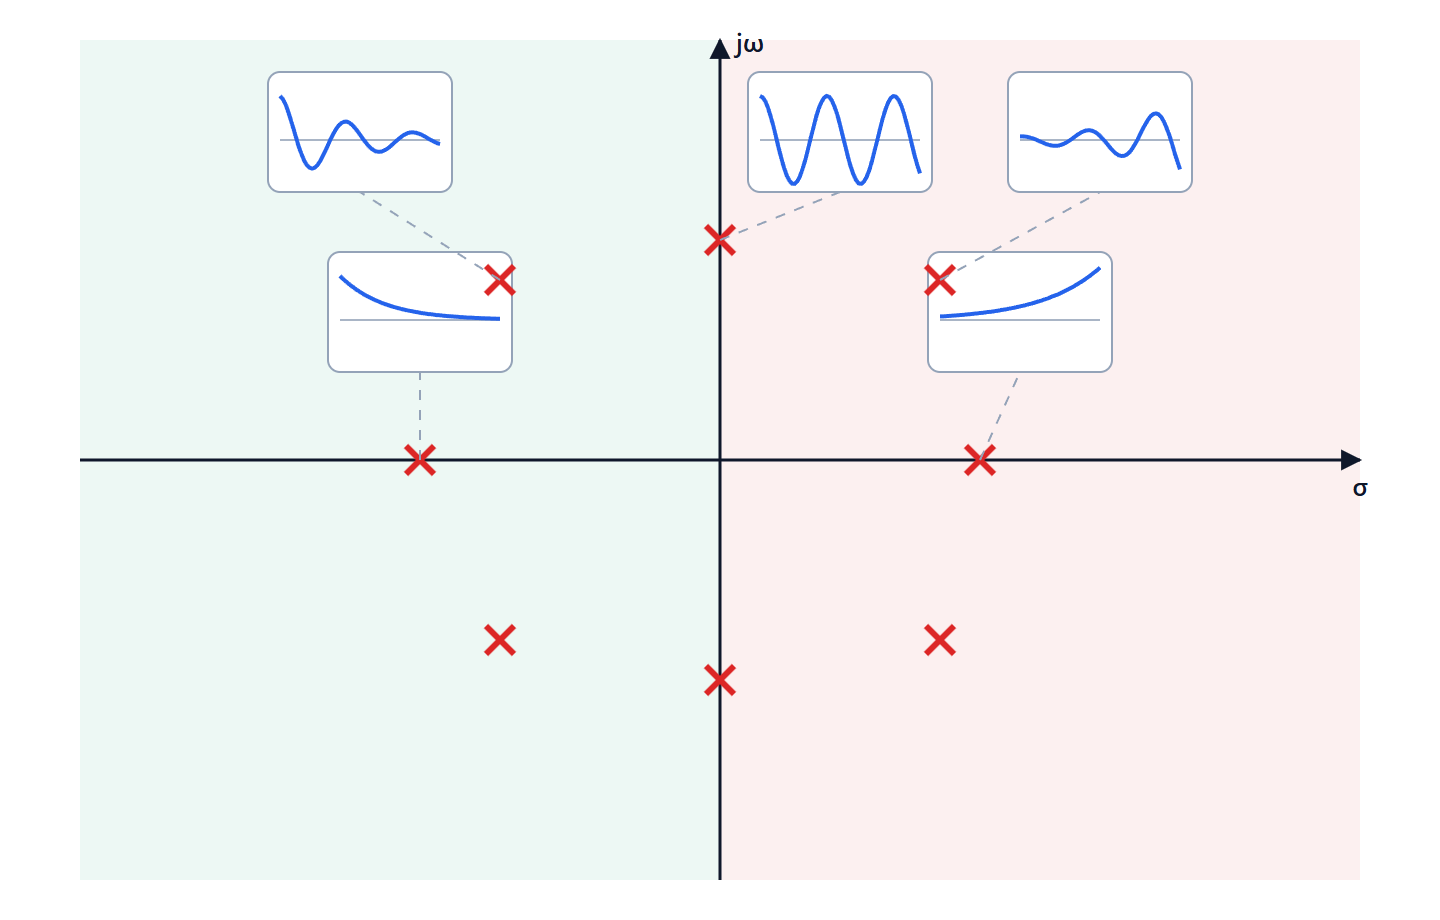
Moltissimi sistemi (il circuito RLC, una sospensione, il motore di un hard disk) si comportano come
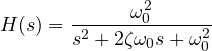
dove  è la pulsazione naturale e
 il coefficiente di smorzamento. I poli sono
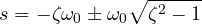
reali e distinti se  , coincidenti se
 , complessi coniugati se
 .
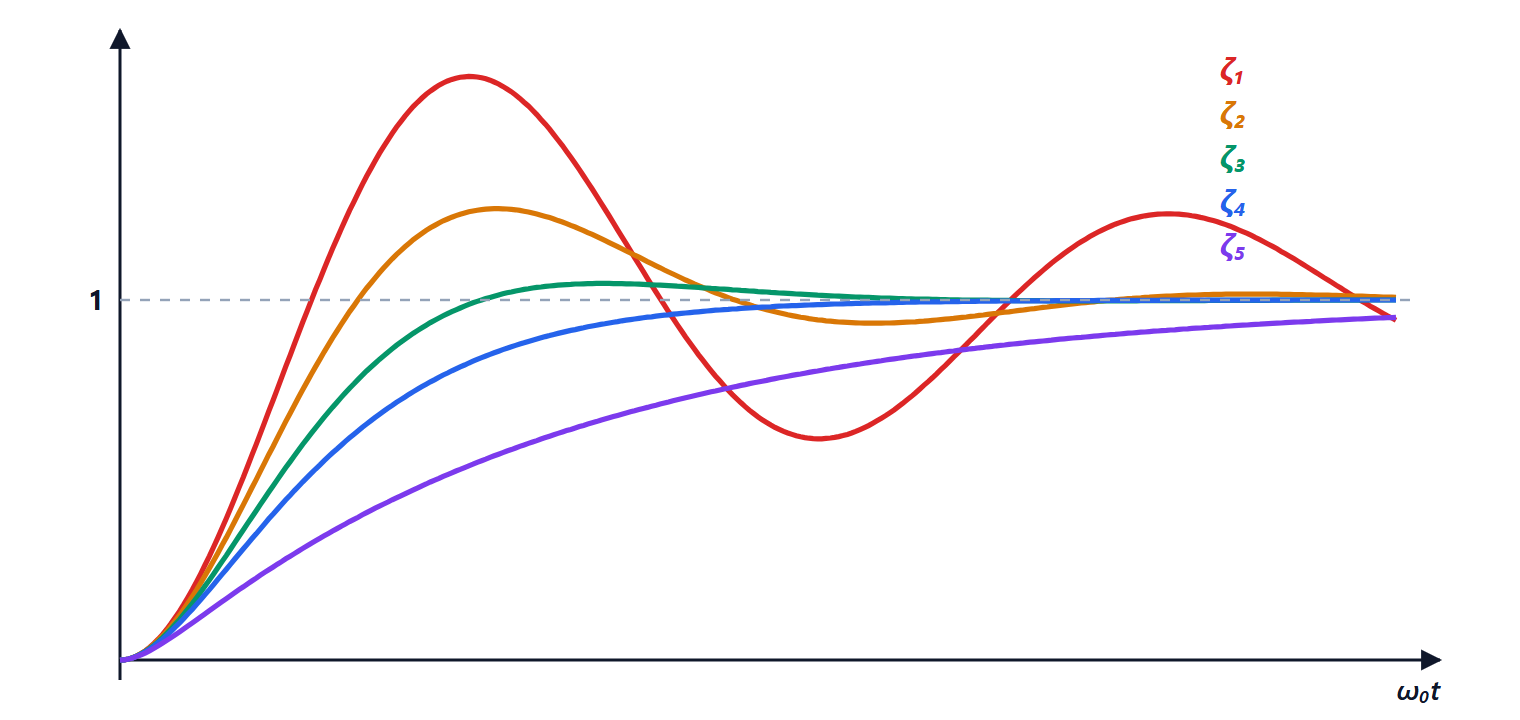
 ,
 ,
 ,
 e
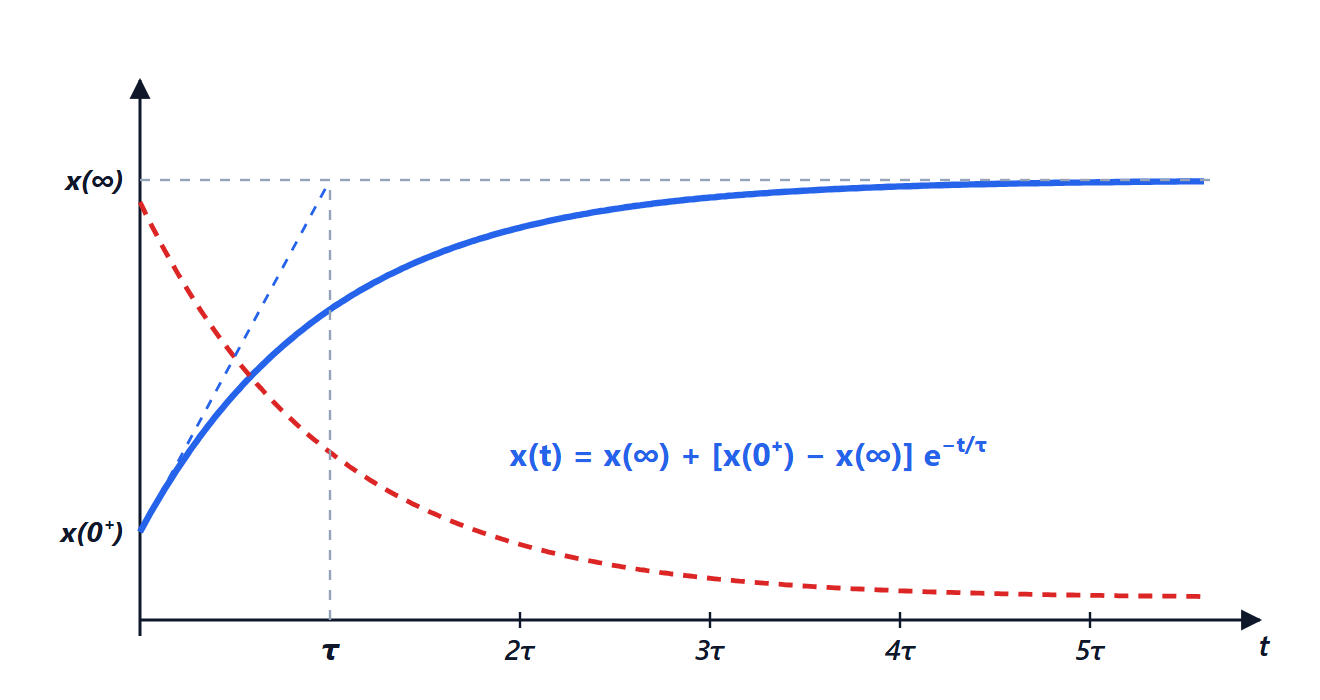
 . Con smorzamento basso la risposta supera il valore finale e oscilla a lungo; con arriva senza superarlo; con smorzamento alto è lenta.
Per la risposta al gradino è
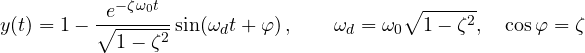
I parametri che si leggono sulle specifiche:
- la sovraelongazione massima,
 : il 37% con
 , il 4,6% con
 , zero con
 ;
- il tempo di assestamento al 2%, circa
 ;
- il tempo di salita, inversamente proporzionale a .
Il valore  è un compromesso classico: risposta rapida con una sovraelongazione di pochi per cento. È lo smorzamento di un filtro di Butterworth del secondo ordine (
 ), quello con la risposta in frequenza più piatta possibile.
Esempio. Un RLC serie con uscita sul condensatore ha 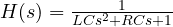 , quindi
 e
 . Con
 mH e
 µF,
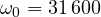 rad/s (5 kHz); per avere serve
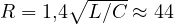 Ω.