La trasformata di Laplace: proprietà, antitrasformata e stabilità
Definizione e convergenza, tabella delle trasformate, proprietà con dimostrazione della regola della derivata, valore iniziale e finale, fratti semplici e piano s.
La trasformata di Fourier non esiste per segnali che crescono, come  , e non tiene conto in modo naturale delle condizioni iniziali. La trasformata di Laplace risolve entrambi i problemi moltiplicando il segnale per un esponenziale che lo smorza. È lo strumento standard per i circuiti in regime transitorio e per i controlli automatici: trasforma le equazioni differenziali in equazioni algebriche e porta direttamente al concetto di funzione di trasferimento.
La definizione
Per un segnale  nullo per
 (come tutti i segnali “accesi” a un certo istante):
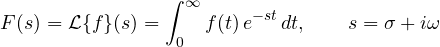
Con  si ritrova la trasformata di Fourier. La parte reale
 aggiunge un fattore
 che smorza il segnale e fa convergere l’integrale anche per funzioni che crescono esponenzialmente. L’integrale converge nel semipiano
 , dove
 è l’ascissa di convergenza.
Le trasformate fondamentali
Esponenziale. 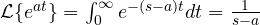 , per
 . Tutte le altre righe della tabella si ricavano da questa.
, per  |  |
|---|---|
 |  |
 (gradino) |  |
 |  |
 |  |
 |  |
 |  |
 | 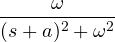 |
 | 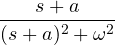 |
Il seno e il coseno vengono da 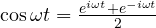 :
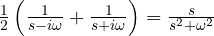 .
Le proprietà
- Linearità.
- Traslazione in frequenza:
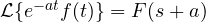 . Moltiplicare per un esponenziale sposta la trasformata.
- Ritardo:
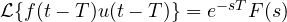 .
- Derivata:
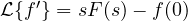 , e
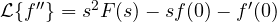 .
- Integrale:
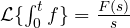 .
- Convoluzione:
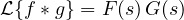 .
Dimostrazione della regola della derivata
Integrando per parti:
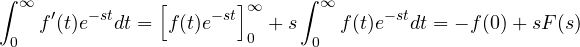
perché nel semipiano di convergenza 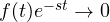 . È la proprietà chiave: la derivata diventa una moltiplicazione per
 , e le condizioni iniziali entrano da sole nell’equazione. Con Fourier si aveva
 ; qui si ha , e in più il termine
 .
I teoremi del valore iniziale e finale

Il secondo vale solo se il limite esiste davvero, cioè se tutti i poli di  hanno parte reale negativa. Permettono di conoscere l’inizio e la fine di una risposta senza antitrasformare: per esempio il valore a regime dell’uscita di un sistema dopo un gradino.
L’antitrasformata con i fratti semplici
Nei problemi pratici è quasi sempre una funzione razionale  . Si scompone in fratti semplici, e ogni fratto si antitrasforma con la tabella.
Esempio.
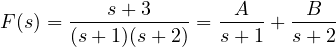
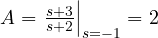 ,
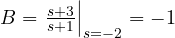 . Quindi
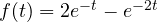 .
Il calcolo di  e
 è esattamente il calcolo dei residui della lezione sul teorema dei residui: in generale l’antitrasformata è la somma dei residui di
 nei poli di
 . Una coppia di poli complessi coniugati
 produce un’oscillazione smorzata
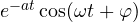 .
Il piano s e la stabilità
Ogni polo  di contribuisce alla risposta nel tempo con un termine
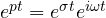 . La posizione del polo nel piano complesso dice quindi tutto sul comportamento di quel termine.
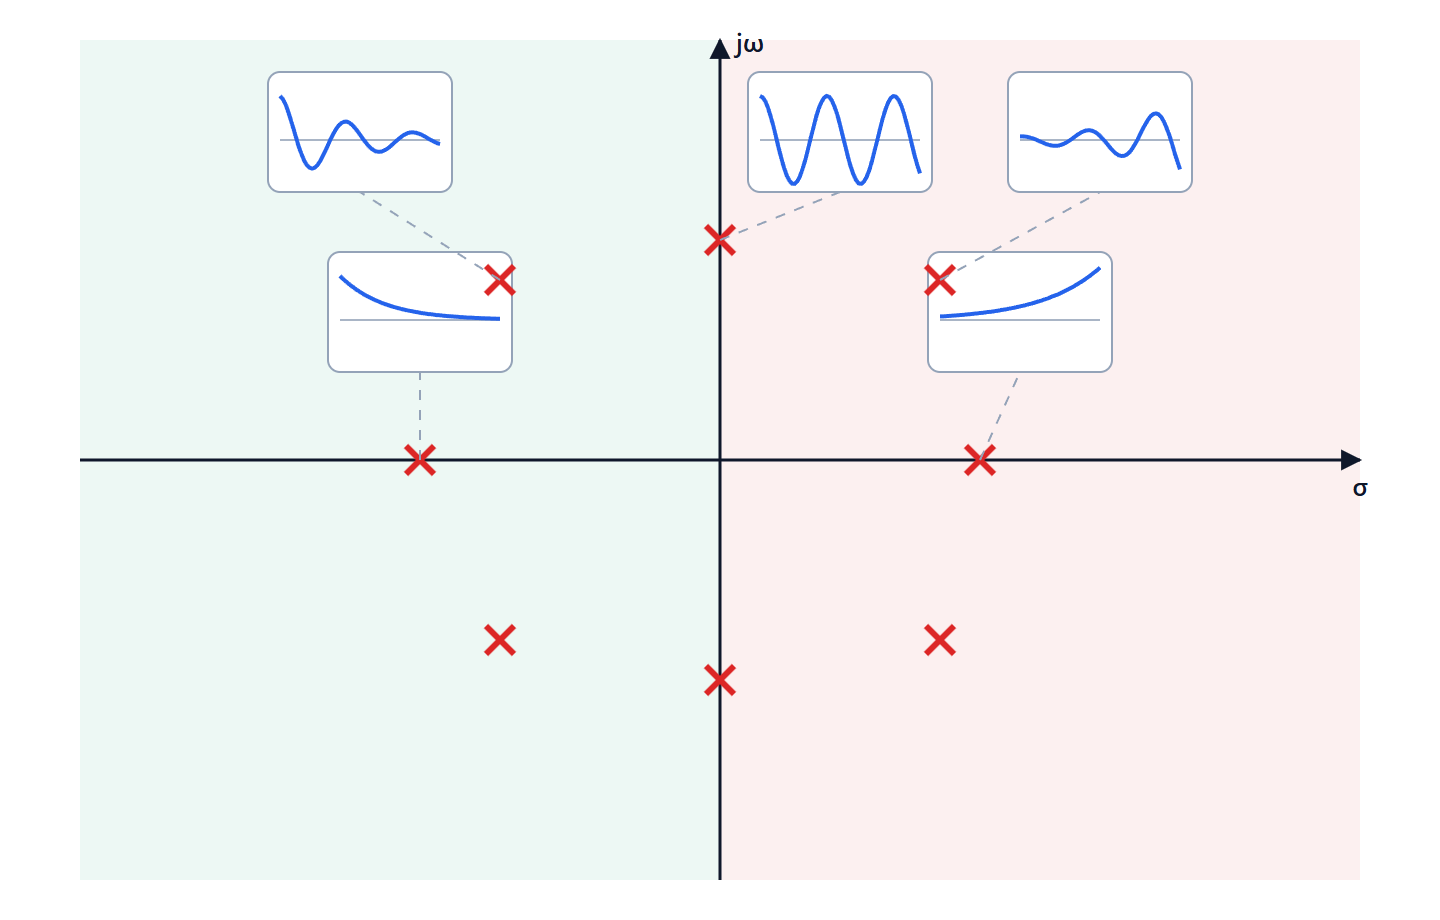
- Parte reale negativa: il termine si smorza. Più il polo è a sinistra, più è rapido.
- Parte reale positiva: il termine cresce esponenzialmente. Il sistema è instabile.
- Sull’asse immaginario: oscillazione di ampiezza costante (o crescita lineare se il polo è doppio).
- La parte immaginaria dà la frequenza di oscillazione.
Un sistema lineare è stabile se e solo se tutti i poli della sua funzione di trasferimento hanno parte reale negativa. È la regola d’oro dei controlli automatici: progettare un controllore vuol dire spostare i poli del sistema nella zona giusta del piano s.