La transformée de Laplace : propriétés, inversion et stabilité
Définition et convergence, tableau des transformées, propriétés avec démonstration de la règle de la dérivée, valeurs initiale et finale, fractions partielles et plan s.
https://www.electronics-engineering.com/fr/transformee-de-laplace/
La transformée de Fourier n’existe pas pour les signaux croissants, comme  , et elle ne tient pas naturellement compte des conditions initiales. La transformée de Laplace résout les deux problèmes en multipliant le signal par une exponentielle qui l’amortit. C’est l’outil standard pour les circuits en régime transitoire et pour l’automatique : elle transforme les équations différentielles en équations algébriques et conduit directement à l’idée de fonction de transfert.
Définition
Pour un signal  nul pour
 (comme tous les signaux « mis en marche » à un certain instant) :
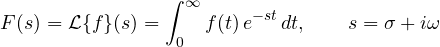
Avec  on retrouve la transformée de Fourier. La partie réelle
 ajoute un facteur
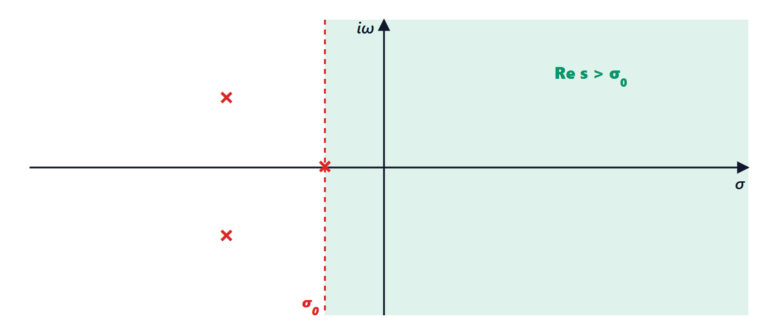
 qui amortit le signal et fait converger l’intégrale même pour des fonctions à croissance exponentielle. L’intégrale converge dans le demi-plan
 , où
 est l’abscisse de convergence.
Les transformées de base
L’exponentielle. 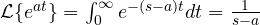 , pour
 . Toutes les autres lignes du tableau en découlent.
, pour  |  |
|---|---|
 |  |
 (échelon) |  |
 |  |
 |  |
 |  |
 |  |
 | 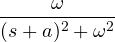 |
 | 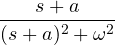 |
Le sinus et le cosinus viennent de 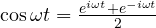 :
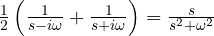 .
Propriétés
- Linéarité.
- Décalage en fréquence :
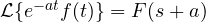 . Multiplier par une exponentielle décale la transformée.
- Retard :
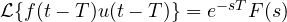 .
- Dérivée :
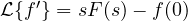 , et
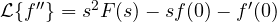 .
- Intégrale :
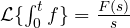 .
- Convolution :
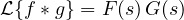 .
Démonstration de la règle de la dérivée
En intégrant par parties :
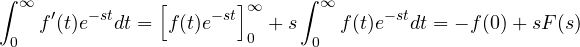
parce que dans le demi-plan de convergence 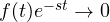 . C’est la propriété clé : dériver devient multiplier par
 , et les conditions initiales entrent d’elles-mêmes dans l’équation. Avec Fourier on avait
 ; ici on a , plus le terme
 .
Théorèmes des valeurs initiale et finale

Le second n’est valable que si la limite existe vraiment, c’est-à-dire si tout pôle de  a une partie réelle négative. Ils donnent le début et la fin d’une réponse sans inverser : par exemple la sortie en régime permanent d’un système après un échelon.
L’inversion avec les fractions partielles
Dans les problèmes pratiques est presque toujours une fonction rationnelle  . On la décompose en fractions partielles, et on inverse chaque fraction avec le tableau.
Exemple.
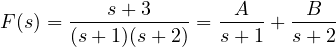
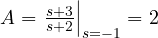 ,
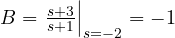 . Donc
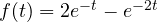 .
Calculer  et
 est exactement le calcul de résidus de la leçon sur le théorème des résidus : en général la transformée inverse est la somme des résidus de
 aux pôles de
 . Une paire de pôles complexes conjugués
 produit une oscillation amortie
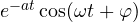 .
Le plan s et la stabilité
Chaque pôle  de contribue à la réponse temporelle par un terme
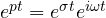 . La position du pôle dans le plan complexe dit donc tout sur le comportement de ce terme.
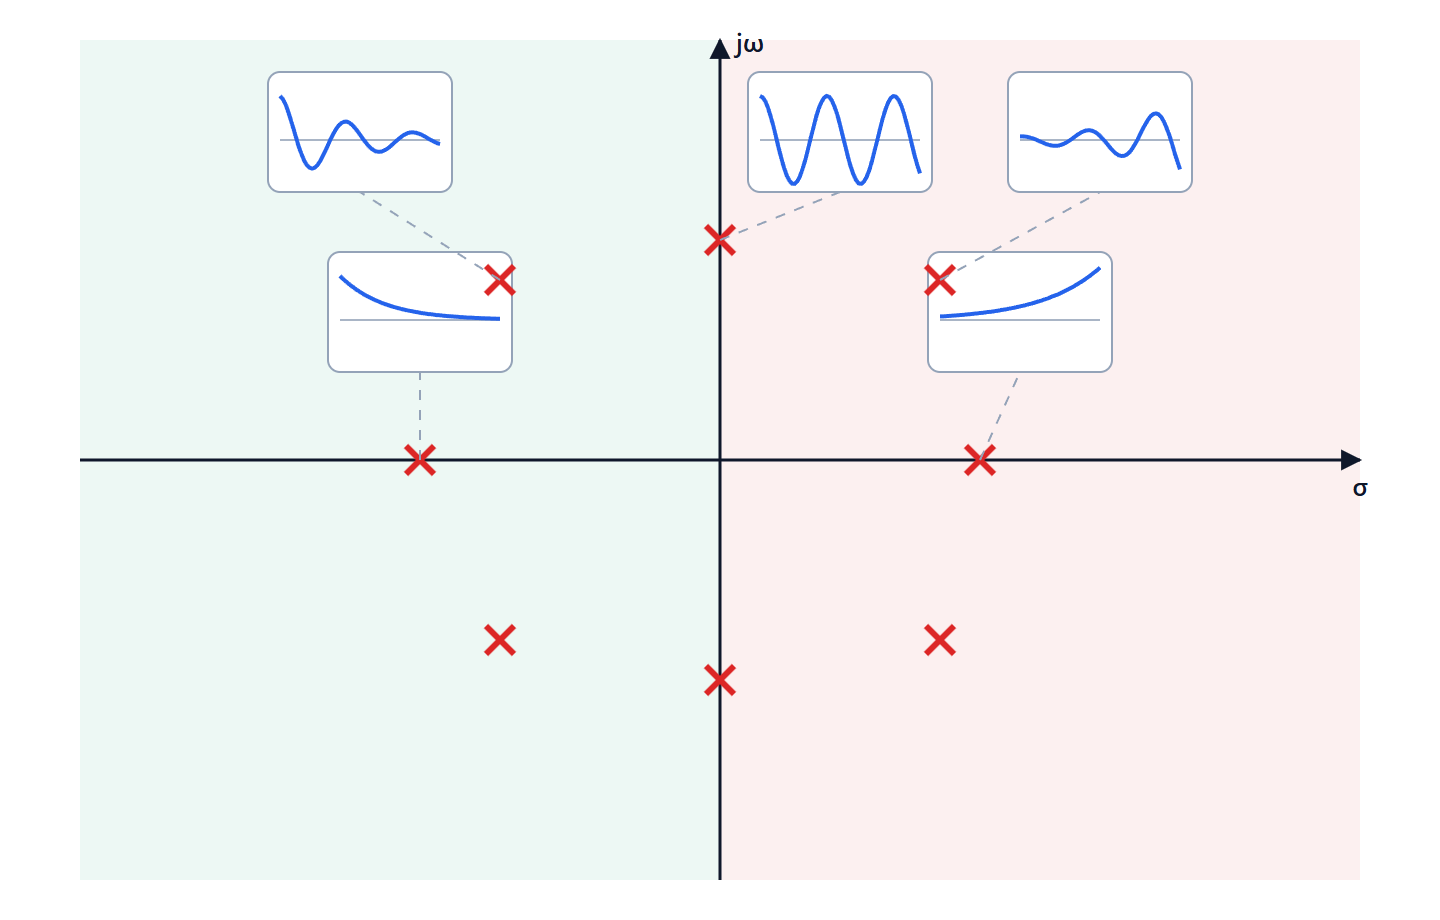
- Partie réelle négative : le terme s’éteint. Plus le pôle est à gauche, plus c’est rapide.
- Partie réelle positive : le terme croît exponentiellement. Le système est instable.
- Sur l’axe imaginaire : une oscillation d’amplitude constante (ou une croissance linéaire si le pôle est double).
- La partie imaginaire donne la fréquence d’oscillation.
Un système linéaire est stable si et seulement si tous les pôles de sa fonction de transfert ont une partie réelle négative. C’est la règle d’or de l’automatique : concevoir un correcteur, c’est déplacer les pôles du système dans la bonne région du plan s.


Sono l'autore di questa pagina su «La trasformata di Laplace: proprietà, antitrasformata e stabilità». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “The Laplace transform: properties, inversion and stability”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.