Exercices résolus sur la transformée en Z : des équations aux différences au code pour microcontrôleur
Onze exercices avec solutions et graphiques : transformées et transformées inverses, filtre exponentiel, Fibonacci, stabilité, gain statique, moyenne mobile, ZOH, Euler et Tustin, pré-distorsion, PI numérique écrit en C.
https://www.electronics-engineering.com/fr/exercices-resolus-transformee-en-z/
Des exercices sur la transformée en Z du type de ceux proposés dans les cours de Méthodes mathématiques, de Traitement numérique du signal et de Contrôle numérique, sur trois niveaux : de base, avec des transformées et des transformées inverses ; intermédiaire, avec les équations aux différences, la stabilité et la réponse en fréquence ; examen, avec les discrétisations et la mise en œuvre d’un régulateur numérique jusqu’au code. Le résultat est donné tout de suite ; la solution complète, avec le graphique, s’ouvre d’un clic. Les tableaux se trouvent dans l’approfondissement lié en haut.
Niveau de base
Exercice 1. Multiplication par n
Calculer la transformée de 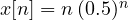 .
Résultat : 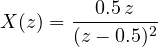 .
Solution
On part de 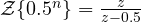 et on utilise
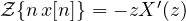 :

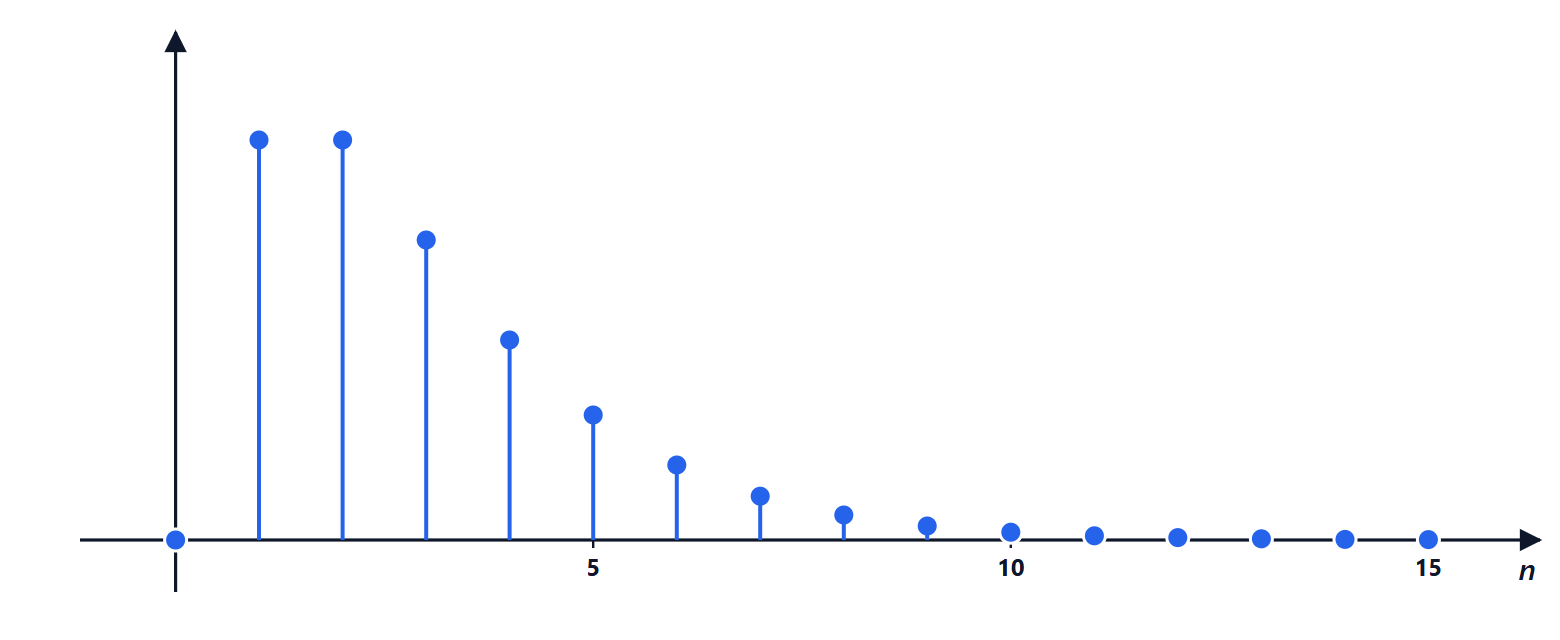
Pôle double en 0.5 : la suite croît d’abord (à cause du facteur  ) puis décroît (à cause de
 ), avec son maximum entre
 et
 , où elle vaut 0.5.
Exercice 2. Inverser avec les fractions partielles
Trouver la transformée inverse de  et vérifier les premiers échantillons par division.
Résultat : 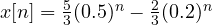 ;
 ,
 ,
 .
Solution
 , avec
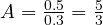 et
 .
En remultipliant par  :
 , donc .
Vérification. 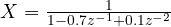 : cela correspond à
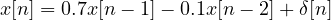 . Donc , ,
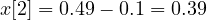 . D’après la formule :
 .
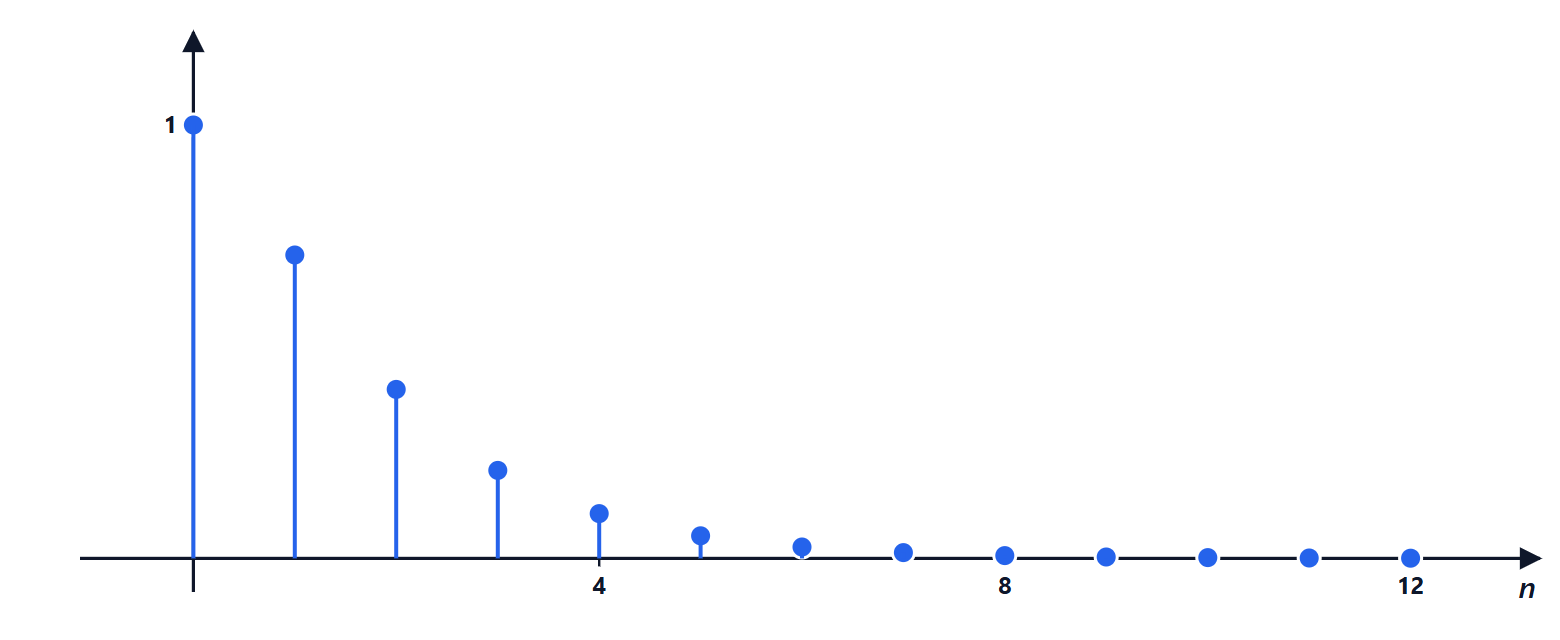
Exercice 3. Le filtre exponentiel et l’échelon
Un capteur est filtré avec 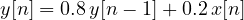 . Trouver la fonction de transfert, la réponse à l’échelon et le nombre d’échantillons au bout duquel la sortie dépasse 95 % de sa valeur finale.
Résultat : 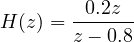 ;
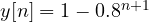 ; à partir de l’échantillon
 .
Solution
En transformant : 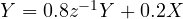 , donc
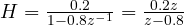 . Gain statique
 .
Réponse à l’échelon :  .
 (résidus : en 1 c’est
 ; en 0.8 c’est
 ). Donc
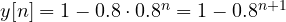 .
95 % :  ,
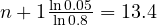 , c’est-à-dire
 . Avec un échantillonnage à 100 Hz le filtre répond en environ 0.13 s : c’est le compromis entre un signal propre et la rapidité.

Niveau intermédiaire
Exercice 4. Les nombres de Fibonacci
Résoudre avec la transformée en Z  , avec
 ,
 .
Résultat :  , avec
 ,
 .
Solution
Avec la règle de l’avance : 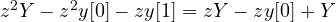 . Avec les valeurs initiales :
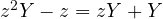 , donc
 .
Pôles :  , c’est-à-dire
 (le nombre d’or) et
 .
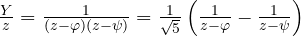 , ce qui donne la formule de Binet.
Le pôle  hors du cercle unité fait croître la suite exponentiellement ; le pôle
 , à l’intérieur et négatif, ajoute une petite correction alternée qui fait de chaque terme un entier. Pour grand,
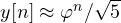 :
 , et
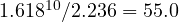 .

Exercice 5. Stable ou instable
Déterminer la stabilité des systèmes 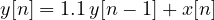 et
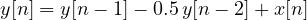 . Pour le second, combien d’échantillons dure une oscillation ?
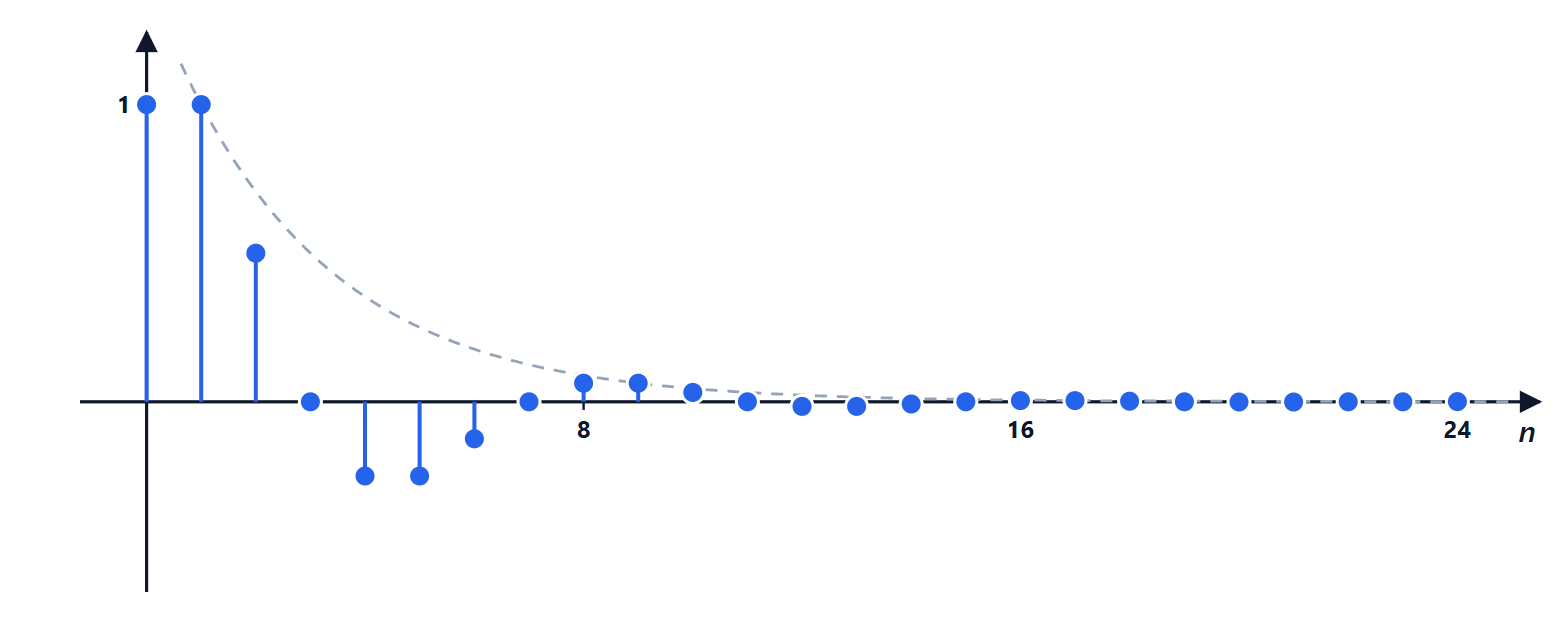
Résultat : le premier est instable (pôle 1.1) ; le second est stable (pôles  , module 0.707) et oscille avec une période de 8 échantillons.
Solution
Le premier.  : pôle en 1.1, hors du cercle. La réponse impulsionnelle
 croît de 10 % à chaque échantillon.
Le second. 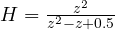 . Pôles :
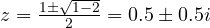 . Module
 : stable. Angle
 : un tour complet (
 ) demande
 échantillons.
Amortissement : après une période l’amplitude vaut 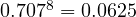 , c’est-à-dire qu’elle tombe au seizième : l’oscillation est à peine visible.

Exercice 6. Valeur finale et gain statique
Un système discret a 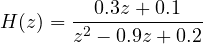 . Trouver la valeur de régime permanent de la réponse à l’échelon unité.
Résultat : 1.33.
Solution
Pôles : 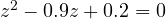 , c’est-à-dire
 et
 , à l’intérieur du cercle : la valeur finale existe.
Avec l’échelon  :
 .
Le gain statique d’un système discret est  , comme celui d’un système continu est
 :
 correspond à
 dans l’application
 .
Exercice 7. La moyenne mobile en fréquence
Le filtre 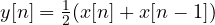 tourne à
 kHz. Calculer le gain à 0 Hz, à 250 Hz et à 500 Hz, et le retard qu’il introduit.
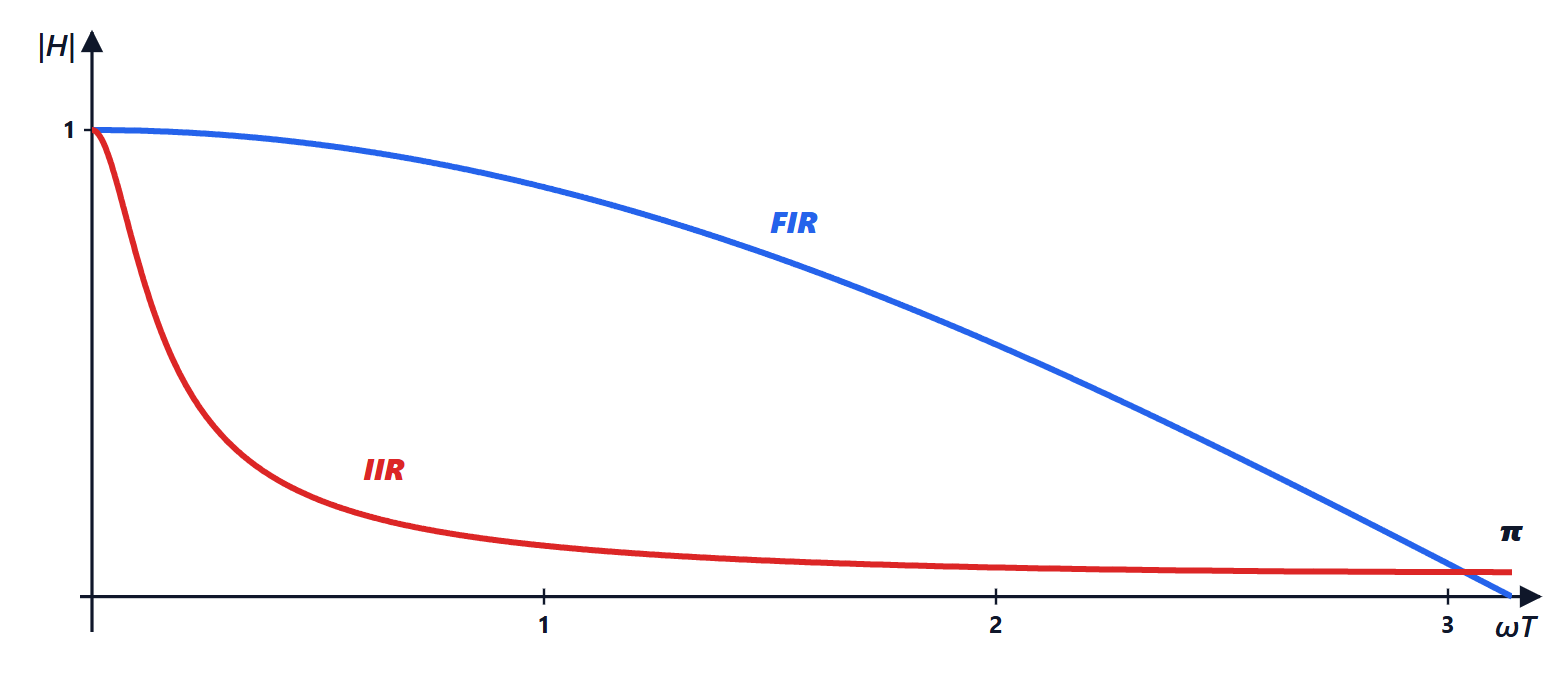
Résultat : 1 ; 0.707 (−3 dB) ; 0 ; un retard d’un demi-échantillon, 0.5 ms.
Solution
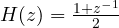 . Avec
 :
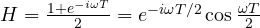 .
Module  , avec
 : à 0 Hz il vaut 1 ; à 250 Hz
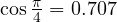 ; à 500 Hz (Nyquist)
 .
Phase  , linéaire : toutes les fréquences sont retardées de
 ms. Les filtres FIR symétriques ont toujours une phase linéaire, et ne déforment donc pas la forme d’onde.
Niveau examen
Exercice 8. Discrétiser un processus avec ZOH
Le processus  est piloté par un N/A avec bloqueur, avec
 s. Trouver
 et vérifier que, pour un échelon, les échantillons coïncident avec la réponse continue.
Résultat : 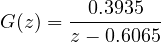 .
Solution
Formule de l’approfondissement avec  :
 .
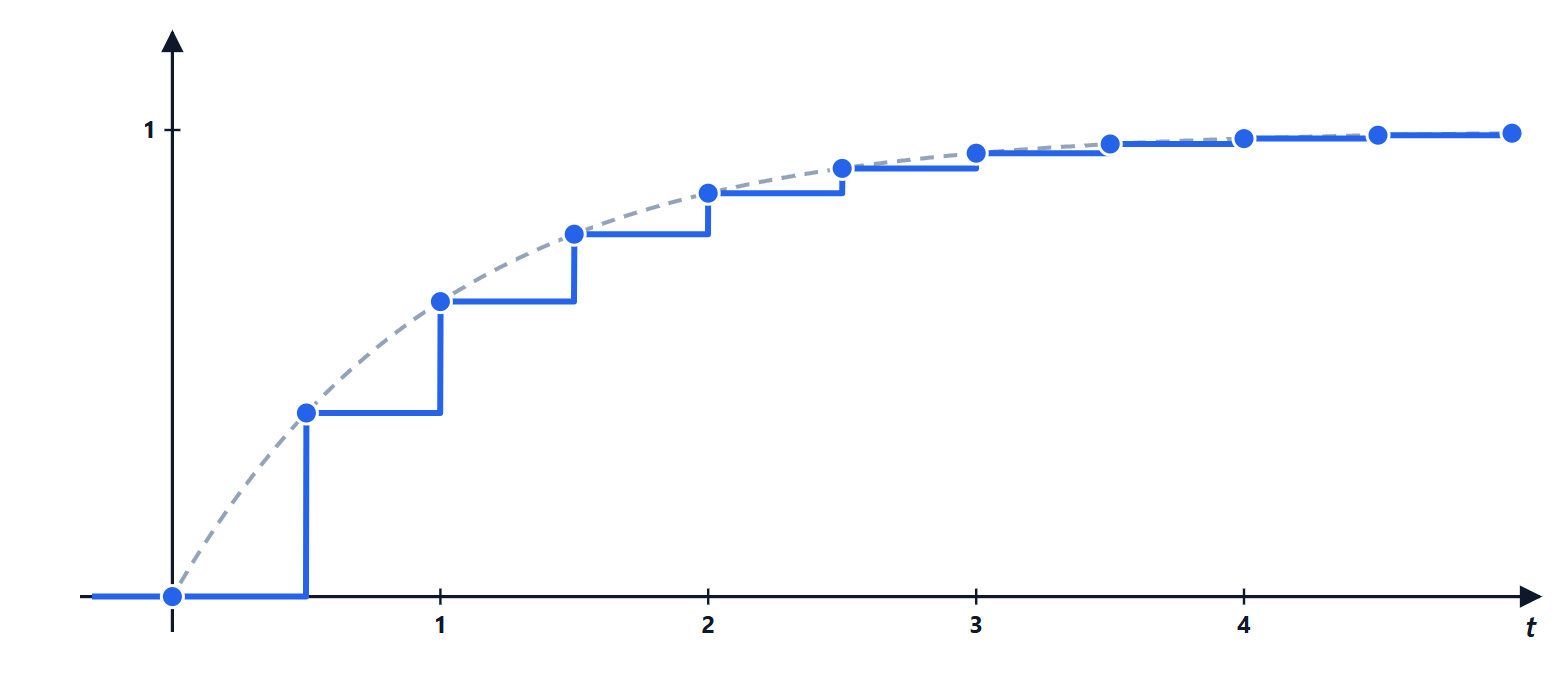
Réponse à l’échelon :  , dont la transformée inverse donne
 : exactement la réponse continue
 aux instants
 . Le ZOH est exact pour des entrées constantes par morceaux, parce que c’est précisément ce que produit le N/A.
Exercice 9. Euler contre Tustin
Un régulateur a un pôle en  . Avec
 s, où aboutit le pôle quand on discrétise avec Euler avant et avec Tustin ? Et avec le ZOH ?
Résultat : Euler  (instable) ; Tustin
 (stable) ; ZOH
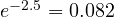 .
Solution
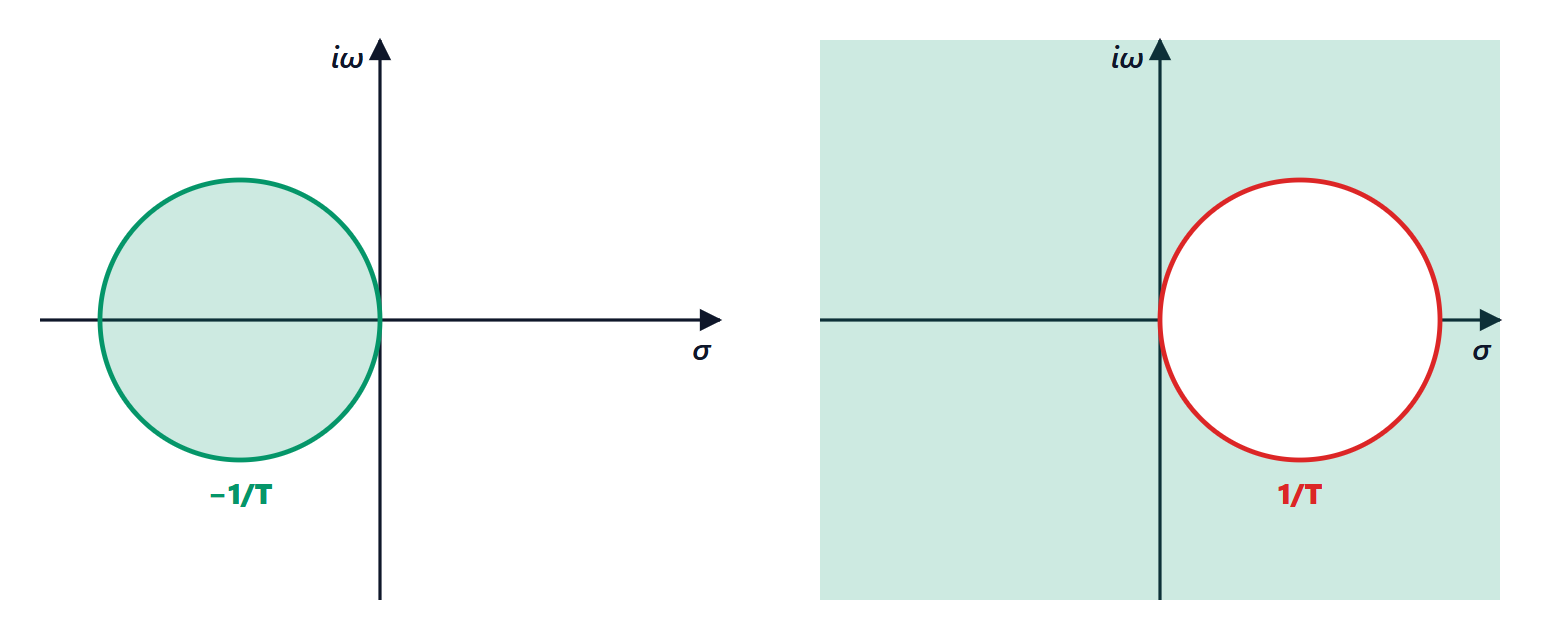
Euler avant : 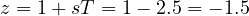 . Hors du cercle : un pôle stable est devenu instable, parce que
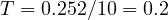 .
Tustin : 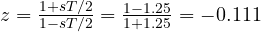 . Stable, mais négatif : il introduit une oscillation à la fréquence de Nyquist que le système continu n’avait pas.
ZOH (correspondance exacte) :  .
Morale : avec des pôles rapides par rapport à l’échantillonnage les méthodes approchées donnent des résultats très différents. La règle pratique est d’échantillonner au moins 10-20 fois plus vite que la dynamique la plus rapide à commander.
Exercice 10. Tustin avec pré-distorsion
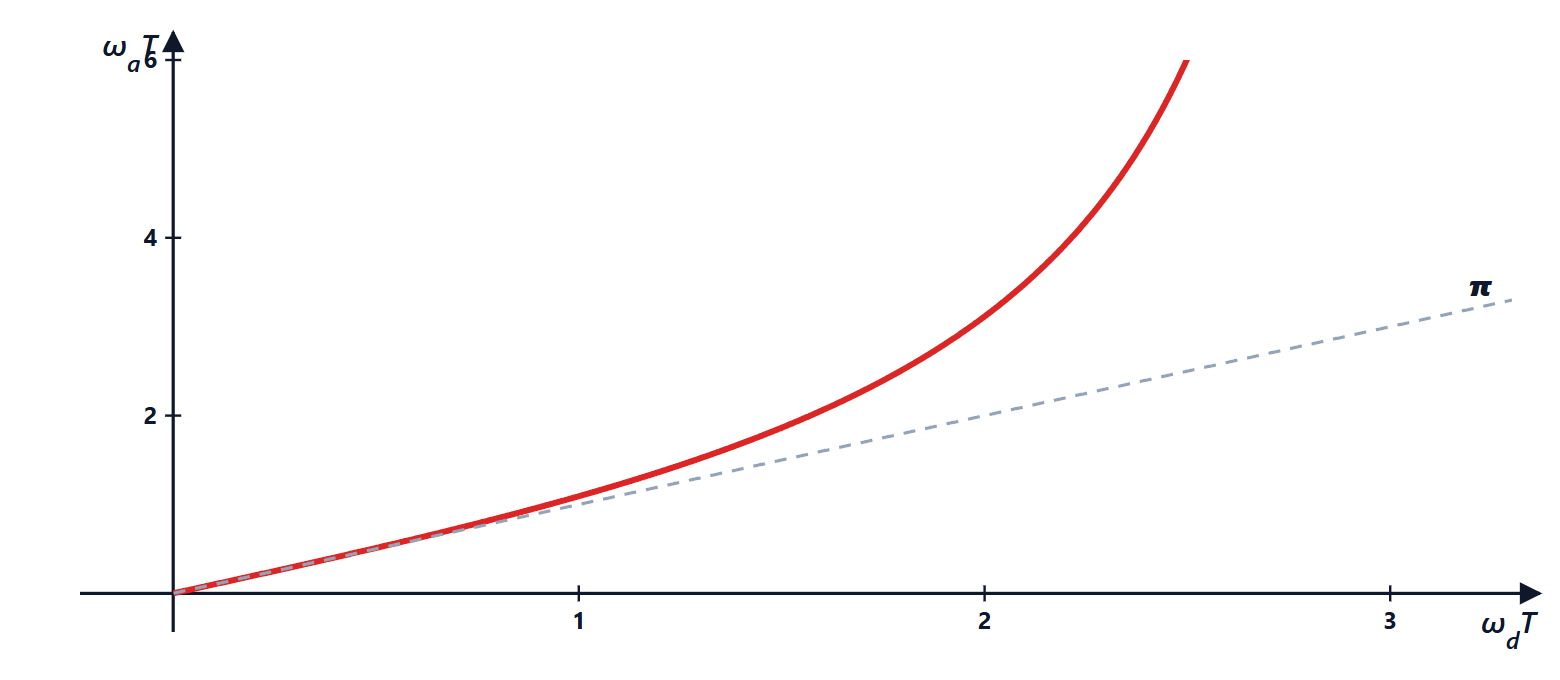
Un filtre passe-bas numérique de fréquence de coupure 1 kHz, échantillonné à 4 kHz, doit être obtenu avec Tustin à partir d’un prototype continu. À quelle fréquence faut-il concevoir le prototype ?
Résultat : à  rad/s (1273 Hz) au lieu de 6283 rad/s (1000 Hz).
Solution
Pulsation numérique souhaitée :  ,
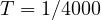 , donc
 .
Avec la distorsion de Tustin,  correspond à
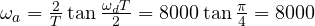 rad/s, soit 1273 Hz.
Si le prototype était conçu à 1000 Hz sans correction, le filtre numérique couperait à  Hz, 15 % plus bas.
En MATLAB : c2d(H, T, 'tustin') avec l’option c2dOptions('PrewarpFrequency', 2*pi*1000) ; en Python, scipy.signal.bilinear après avoir mis à l’échelle le prototype, ou control.sample_system(H, T, method='tustin', prewarp_frequency=2*pi*1000).
Exercice 11. Du PI continu au code du microcontrôleur
Un régulateur PI 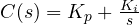 , avec
 et
 s
 , doit tourner sur un microcontrôleur avec
 ms. Le discrétiser avec Tustin, écrire l’équation aux différences et le code.
Résultat : 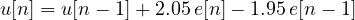 .
Solution
Avec  :
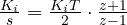 . Donc

avec 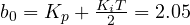 et
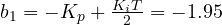 .
De 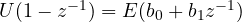 :
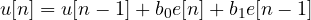 . Chaque
 est une variable qui garde la valeur du pas précédent. En C, exécuté par une interruption périodique toutes les 10 ms :
static float u_prev = 0.0f, e_prev = 0.0f;
const float b0 = 2.05f, b1 = -1.95f;

float pi_step(float setpoint, float measure)
{
    float e = setpoint - measure;
    float u = u_prev + b0 * e + b1 * e_prev;
    if (u > 10.0f) u = 10.0f;            /* actuator saturation */
    if (u < -10.0f) u = -10.0f;
    u_prev = u;                           /* z^-1 on the output */
    e_prev = e;                           /* z^-1 on the error */
    return u;
}
Saturer  et sauvegarder dans
u_prev la valeur déjà limitée est une simple protection anti-emballement (anti-windup) : l’intégrateur ne continue pas à croître quand l’actionneur est à sa limite. C’est exactement le schéma qui, dans les calculateurs automobiles, commande le ralenti du moteur, la pression de suralimentation du turbo ou le couple d’un moteur électrique.



Benvenuti nella pagina su «Esercizi sulla trasformata Zeta svolti: dalle equazioni alle differenze al codice del microcontrollore». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Solved Z transform exercises: from difference equations to microcontroller code”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.