Dynamique du solide : moment d'une force, moment d'inertie et roulement
Moment d'une force et bras de levier, la démonstration de τ = Iα, moments d'inertie et théorème des axes parallèles, énergie de rotation, moment cinétique, roulement sans glissement et équilibre.
https://www.electronics-engineering.com/fr/dynamique-du-solide-rotation/
Jusqu’ici, nous avons traité les corps comme des points. Une roue, une hélice ou le rotor d’un moteur, en revanche, tournent, et les décrire demande un nouvel ensemble de grandeurs : moment d’une force, moment d’inertie, moment cinétique. La bonne nouvelle est que chacune correspond à une grandeur que nous connaissons déjà dans le mouvement rectiligne, et que les équations ont la même forme.
Le solide indéformable et la cinématique de rotation
Un solide indéformable est un système dans lequel les distances entre les points ne changent pas. Dans une rotation autour d’un axe fixe, tous les points tournent avec la même vitesse angulaire  et la même accélération angulaire
 ; un point à la distance
 de l’axe a une vitesse
 . Les lois de la rotation uniformément accélérée sont identiques à celles du mouvement rectiligne :
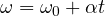 ,
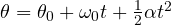 .
Moment d’une force
La même force fait tourner une porte bien davantage si on l’applique loin des gonds. L’effet de rotation d’une force se mesure par son moment par rapport à un point O :
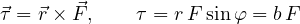
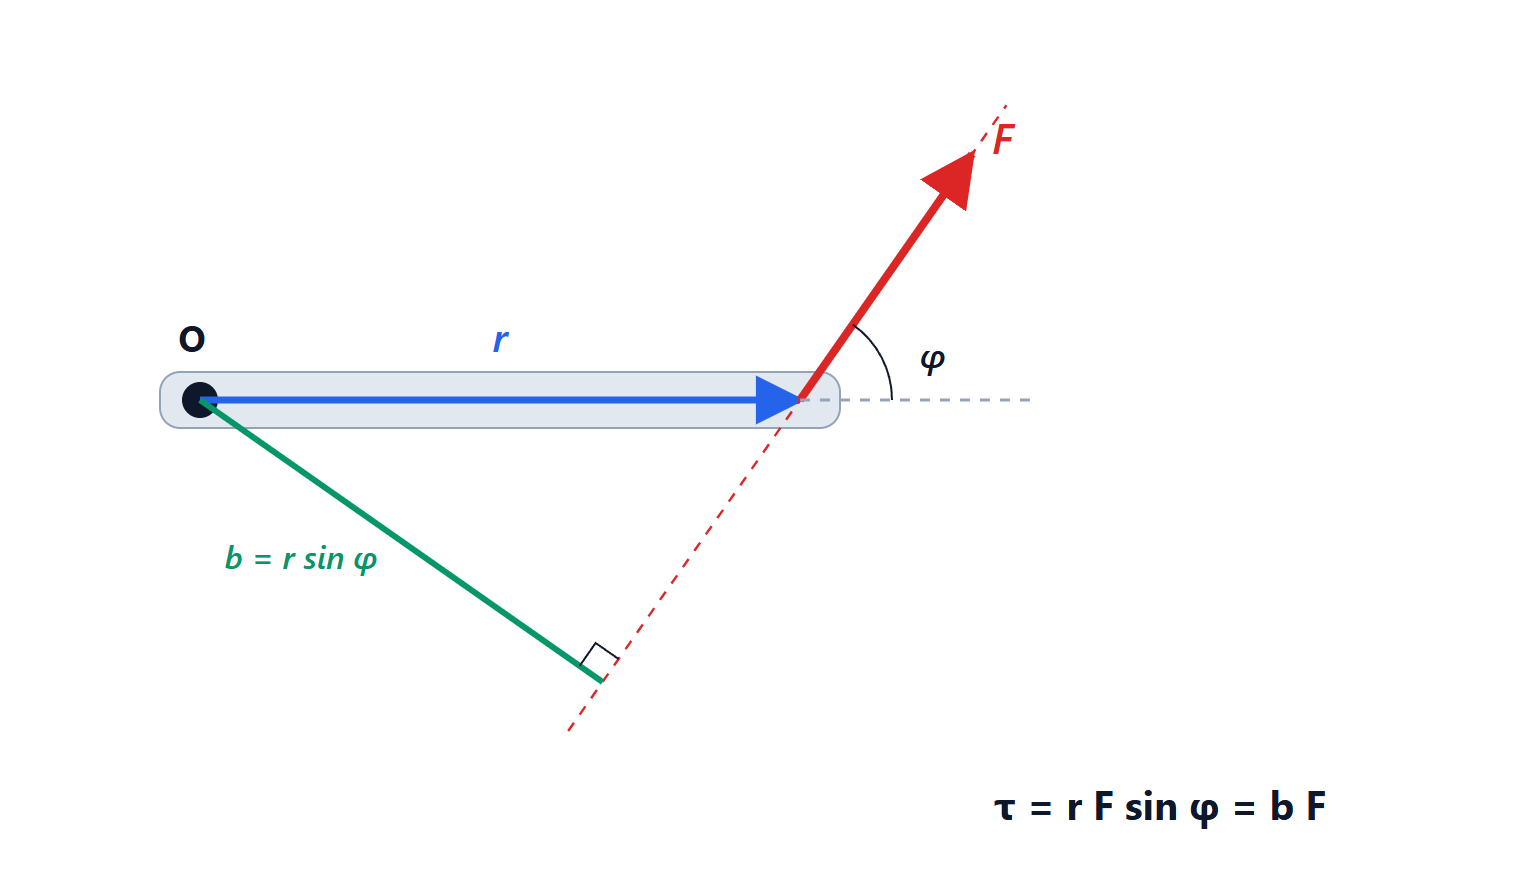
 . De façon équivalente, c’est la force multipliée par le bras de levier
 , la distance de O à la ligne d’action de la force.
Le bras de levier  est la distance entre le pivot et la ligne d’action de la force. Une force dirigée vers le pivot a un bras de levier nul et ne fait rien tourner. L’unité est le newton-mètre (N·m), dimensionnellement identique au joule, mais c’est une grandeur différente : c’est pourquoi le moment ne s’écrit jamais en joules.
Moment d’inertie et équation de la rotation
Démonstration : 
On découpe le corps en de nombreux éléments de masse  à la distance
 de l’axe. Chaque élément se déplace sur un cercle avec une accélération tangentielle
 . Par la deuxième loi, la composante tangentielle de la force qui s’exerce sur lui est
 , et son moment par rapport à l’axe est
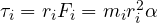 . En additionnant sur tous les éléments, les moments des forces internes s’annulent deux à deux (action et réaction sur la même ligne), il reste :
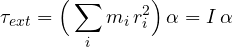
La grandeur 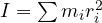 (ou
 pour un corps continu) est le moment d’inertie : il joue le rôle de la masse dans la rotation. Il dépend non seulement de la quantité de masse, mais aussi de sa distance à l’axe.
| Corps (axe passant par le centre) | Moment d’inertie |
|---|---|
| anneau mince ou cylindre creux |  |
| disque ou cylindre plein |  |
| sphère pleine |  |
| sphère creuse mince |  |
tige mince de longueur  |  |
Le théorème des axes parallèles
Si l’on connaît  par rapport à un axe passant par le centre de masse, par rapport à un axe parallèle à la distance

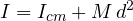
Démonstration. On place l’origine au centre de masse et l’axe décalé en  . Pour chaque élément,
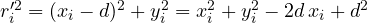 . En sommant avec les poids : le premier terme donne , le dernier donne
 , et le terme du milieu
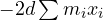 est nul parce que
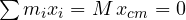 . Par exemple, une tige qui tourne autour d’une extrémité a
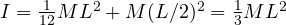 .
Énergie cinétique de rotation
Chaque élément a une énergie 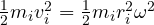 . En additionnant :
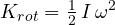
C’est exactement ainsi qu’un volant d’inertie stocke de l’énergie. Un disque d’acier de 100 kg et de rayon 0,3 m à 6000 tr/min (628 rad/s) a 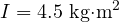 et
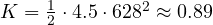 MJ, soit environ 0,25 kWh.
Moment cinétique
Pour une masse ponctuelle, le moment cinétique est  . Pour un solide qui tourne autour d’un axe de symétrie,
 . En dérivant, on obtient l’équivalent en rotation de
 :

Si le moment extérieur est nul, le moment cinétique se conserve. Une patineuse qui rentre les bras diminue  et, comme
 reste constant, tourne plus vite. Une étoile à neutrons, le cœur effondré d’une étoile, tourne des centaines de fois par seconde pour la même raison.
| Translation | Rotation |
|---|---|
position  | angle  |
vitesse  | vitesse angulaire |
masse  | moment d’inertie |
force  | moment  |
 |  |
 |  |
 | |
Roulement sans glissement
Une roue qui roule sans glisser a son point de contact au repos par rapport au sol, à chaque instant. Cela donne la contrainte

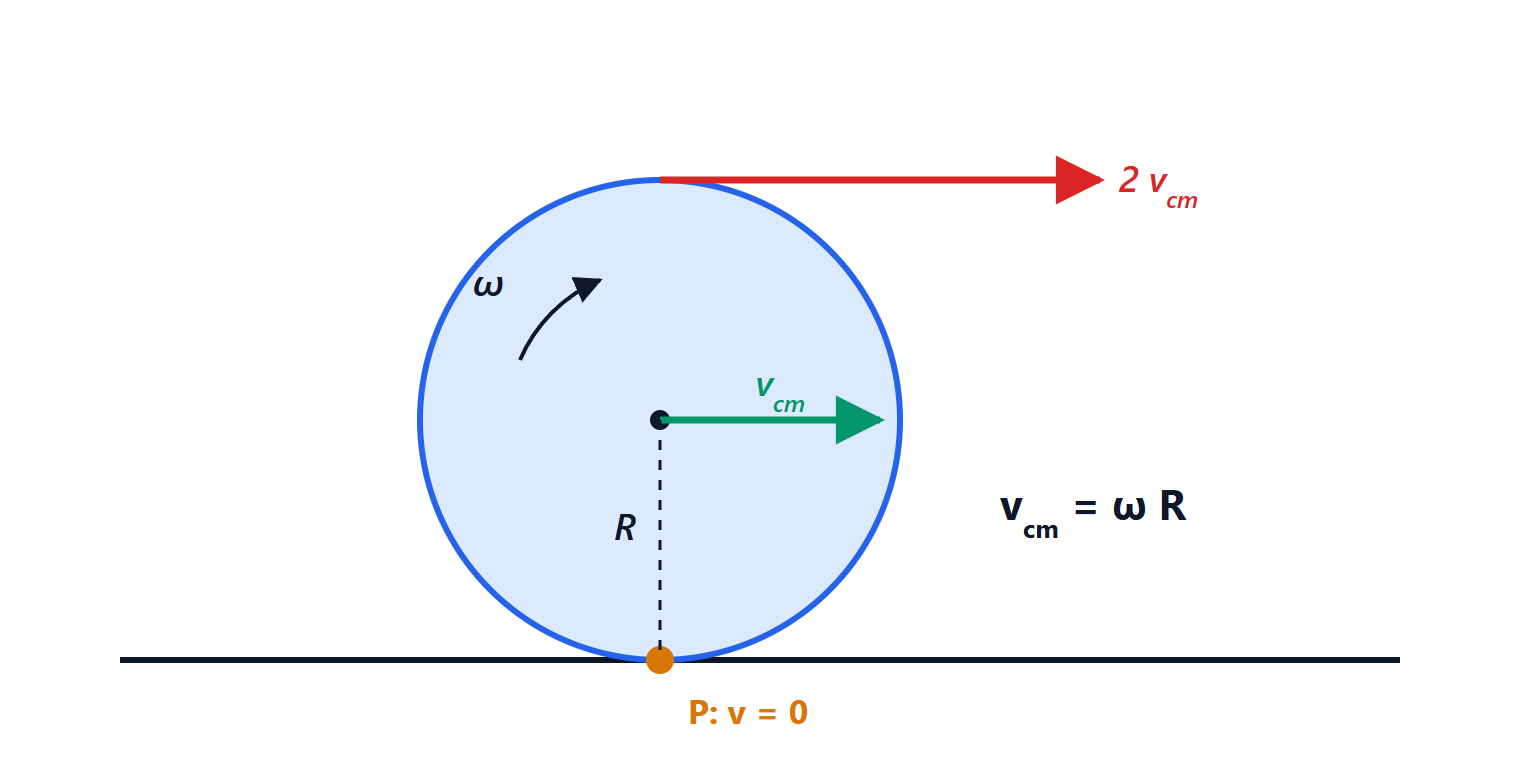
 et d’une rotation autour du centre. Au point de contact P, les deux vitesses s’annulent ; au sommet, elles s’additionnent en
 .
L’énergie cinétique totale est celle du centre de masse plus celle de rotation : 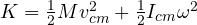 .
Démonstration : qui arrive le premier en bas de la pente ?
Un corps de masse  , de rayon
 et de moment d’inertie roule depuis une hauteur
 , en partant du repos. Le frottement statique au point de contact ne fournit aucun travail (le point est au repos), l’énergie mécanique se conserve donc :
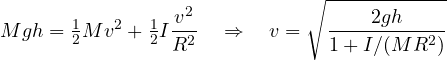
Plus la masse est loin de l’axe, plus l’énergie va dans la rotation et plus le corps est lent. Avec  égal à 2/5 pour la sphère pleine, 1/2 pour le cylindre plein et 1 pour l’anneau, dans une course sur la même pente la sphère gagne, puis le cylindre, l’anneau arrivant en dernier. Ni la masse ni le rayon n’importent, seulement la forme.
Équilibre d’un solide
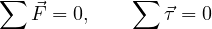
Un solide est en équilibre si la somme des forces et la somme des moments par rapport à n’importe quel point sont toutes deux nulles :
Exemple. Une poutre de 4 m et 50 kg repose sur des appuis à ses deux extrémités et porte une masse de 100 kg à 1 m de l’appui A. Moments par rapport à A : 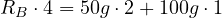 , donc
 ≈ 490 N. Somme des forces verticales :
 ≈ 981 N. Choisir le pivot sur une force inconnue la supprime de l’équation : c’est l’astuce qui rend ces problèmes rapides.






Sono l'autore di questa pagina su «Dinamica del corpo rigido: momento di una forza, momento d’inerzia e rotolamento». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Rigid body dynamics: torque, moment of inertia and rolling”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.