La surface équivalente radar : régions de Rayleigh, de résonance et optique, formes simples, scintillation, modèles de Swerling et furtivité
La surface équivalente radar de la sphère calculée exactement avec la série de Mie, plaques, trièdres et cylindres, pourquoi une cible scintille, les quatre modèles de Swerling et la perte par fluctuation de 8 dB vérifiée par une simulation, les techniques de réduction de la surface équivalente radar et leurs limites.
https://www.electronics-engineering.com/fr/surface-equivalente-radar-sec-mie-sphere-formes-simples-swerling-furtivite/
Dans l’équation du radar, la cible entre avec un seul nombre, la surface équivalente radar  (SER). Mais ce nombre cache beaucoup de physique : il dépend de la taille de l’objet par rapport à la longueur d’onde, de sa forme, de sa matière et de l’angle de vue, et il change d’une impulsion à l’autre. Cette leçon explique de quoi dépend la surface équivalente radar, avec la sphère comme exemple calculé exactement, les formules pour les formes simples, pourquoi une cible complexe « scintille », les modèles statistiques de Swerling et ce que coûte la fluctuation en portée, et enfin les idées derrière la réduction de la surface équivalente radar (furtivité).
L’idée en termes simples
La surface équivalente radar est « la taille que paraît avoir un objet » pour le radar, et elle est souvent très différente de sa taille réelle. Un miroir tourné vers vous renvoie toute la lumière dans vos yeux et paraît éblouissant ; le même miroir incliné de quelques degrés envoie la lumière ailleurs et paraît sombre. Pour un radar, une plaque métallique qui lui fait face est « énorme », une sphère de même diamètre petite, une surface inclinée presque invisible.
Un avion est fait de nombreuses surfaces et arêtes, dont chacune renvoie un écho. Les échos s’additionnent avec des phases différentes, comme les ondes sur un étang : si l’avion tourne un peu, les phases changent et la somme passe brusquement de grande à petite. C’est pourquoi l’écho d’une cible réelle fluctue, et le radar doit en tenir compte.
Les trois régions : Rayleigh, résonance, optique
Le comportement dépend du rapport entre la taille de l’objet et la longueur d’onde. Pour une sphère de rayon  , on utilise
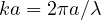 :
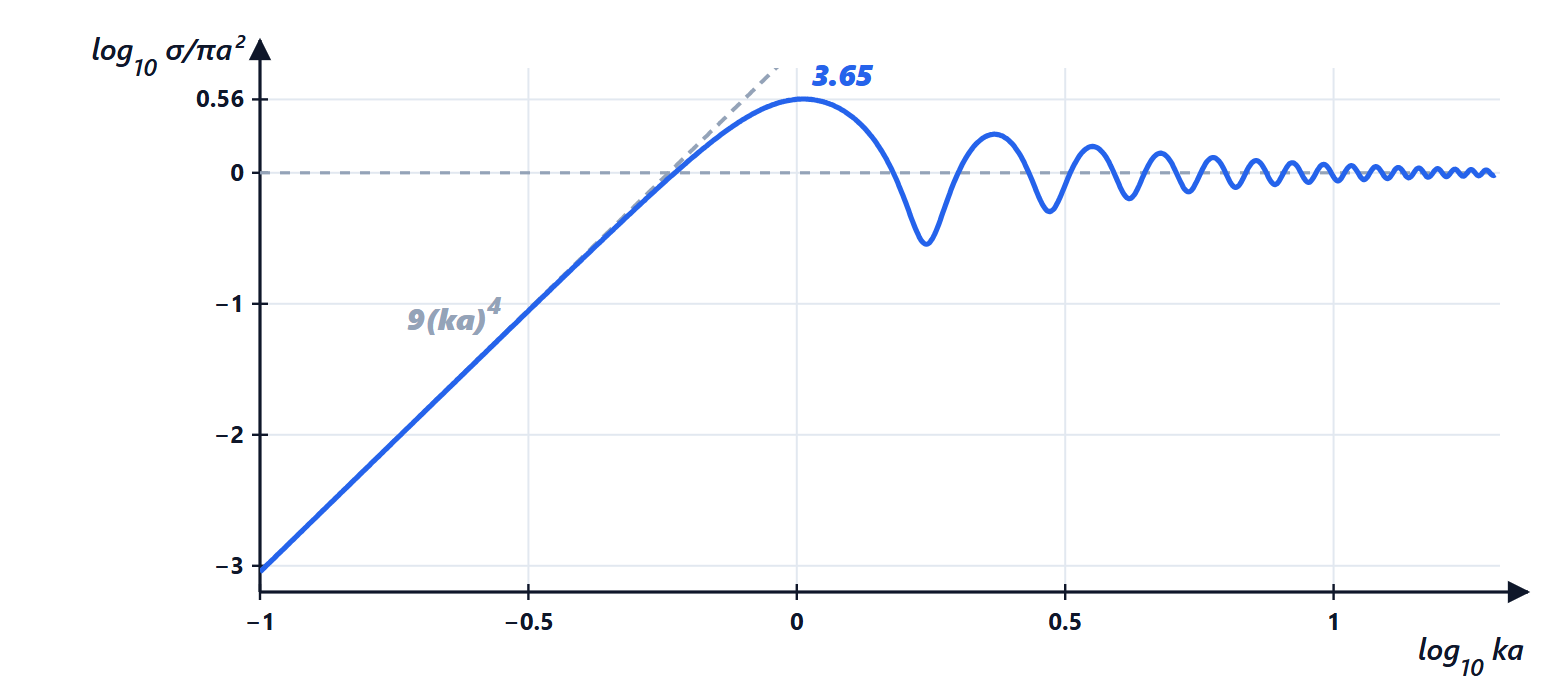
- Région de Rayleigh (
 , petit objet) :
 , c’est-à-dire
 . La surface équivalente radar croît comme la puissance quatre de la fréquence. C’est le régime des gouttes de pluie (leçon sur le SAR et les radars météorologiques) et des insectes ;
- région de résonance (
 , taille semblable à
 ) : l’onde qui contourne la sphère (onde « rampante ») interfère avec celle qui est réfléchie par l’avant ; oscille, avec un maximum de 3,65 fois l’aire géométrique à
 ;
- région optique (
 , grand objet) :
 , l’aire géométrique, indépendante de la fréquence. Les oscillations s’éteignent.
Ces valeurs viennent de la solution exacte de Mie (1908) pour la diffusion par une sphère conductrice, une série de fonctions de Bessel sphériques que le code calcule : pour  , la série coïncide avec la formule de Rayleigh, pour
 elle donne 0,97.
Les formes simples
Dans la région optique, certaines formes ont des formules simples (avec une incidence dans la direction la plus favorable) :
| objet | | exemple en bande X ( cm) |
|---|---|---|
| sphère de rayon |  |  m : 0,28 m² (−5,5 dBsm) |
plaque plane d’aire  , face au radar |  | 1 m² : 14 000 m² (41,4 dBsm) |
réflecteur d’angle trièdre d’arête  |  |  m : 38 m² (15,8 dBsm) |
| cylindre de rayon , longueur , vu de côté |  |
(dBsm = décibels par rapport à 1 m²). Deux leçons importantes. Une surface plane tournée vers le radar est un formidable réflecteur, mais sa surface équivalente radar s’effondre dès qu’elle est inclinée (le faisceau réfléchi est large d’environ  ). Le réflecteur d’angle trièdre (trois plaques perpendiculaires, le coin d’une boîte) renvoie en revanche l’onde vers la source sur une large plage d’angles : c’est le réflecteur des bouées et des bateaux en fibre de verre, qui sans lui seraient presque invisibles, et la cible d’étalonnage des radars.
Pourquoi une cible scintille
On peut penser une cible complexe comme de nombreux diffuseurs ponctuels, chacun avec son amplitude  et sa distance
 :
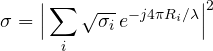
Le  (et non
 ) vient de l’aller-retour. Déjà avec deux diffuseurs égaux distants de
 , vus sous un angle
 par rapport à la normale, la différence de marche est
 et
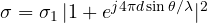 , qui oscille entre 0 et
 avec une période angulaire de
 radian : avec
 m en bande X, un maximum tous les 0,86°. Un avion de 30 m change complètement sa surface équivalente radar pour des rotations de centièmes de degré : la turbulence suffit.
Les modèles de Swerling
Peter Swerling (1960) a proposé quatre modèles statistiques, aujourd’hui standard :
| modèle | loi de | quand il change | cible typique |
|---|---|---|---|
| Swerling 0 (ou 5) | constante | jamais | sphère, réflecteur d’étalonnage |
| Swerling 1 | exponentielle (beaucoup de diffuseurs semblables) | d’un balayage à l’autre | avion vu par un radar de surveillance |
| Swerling 2 | exponentielle | d’une impulsion à l’autre | avion avec agilité de fréquence |
| Swerling 3 | khi-deux à 4 degrés de liberté (un diffuseur dominant plus beaucoup de petits) | d’un balayage à l’autre | missile, navire |
| Swerling 4 | khi-deux à 4 degrés de liberté | d’une impulsion à l’autre |
Le coût de la fluctuation. Avec une seule impulsion et une cible de Swerling 1, la probabilité de détection a une forme fermée :  . En résolvant pour le rapport signal sur bruit :
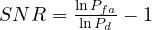 . Pour
 et
 , il faut 21,1 dB, contre les 13,1 dB d’une cible constante (formule d’Albersheim, leçon sur la détection) : 8 dB de perte par fluctuation. La portée variant comme la racine quatrième de la puissance, cela signifie perdre 37 % de la portée. La raison : une cible fluctuante passe une partie du temps dans un « trou » profond, et pour avoir une probabilité de 90 % il faut une énorme marge. Le remède est la diversité : intégrer plusieurs impulsions à des fréquences différentes (qui voient la cible avec des phases différentes, ce qui transforme Swerling 1 en Swerling 2) réduit la perte à quelques dB. Le code vérifie la formule par une simulation : au rapport calculé, le taux de détection est de 0,899.
La réduction de la surface équivalente radar
Les avions et les navires furtifs ne sont pas invisibles : ils ont une surface équivalente radar très réduite, de 20-40 dB, dans les directions et aux fréquences pour lesquelles ils sont conçus. Les techniques :
- la mise en forme : surfaces planes inclinées et arêtes alignées selon peu de directions, pour que les réflexions spéculaires s’éloignent du radar et se concentrent en quelques « éclairs » étroits ; pas d’angles droits (qui agissent comme des réflecteurs d’angle) ; entrées d’air et moteurs cachés ;
- les matériaux absorbants (RAM, radar absorbing materials) : peintures à ferrites, couches résistives à un quart de longueur d’onde de la surface conductrice (écran de Salisbury) qui annulent la réflexion par interférence ;
- le traitement des arêtes et des cavités : bords en dents de scie aux joints des panneaux, grilles sur les cavités.
Les limites découlent de la physique de cette leçon : la mise en forme fonctionne dans la région optique ; aux basses fréquences (VHF et UHF), où des parties de l’avion sont comparables à la longueur d’onde, on entre dans la région de résonance et la mise en forme perd en efficacité, et les matériaux absorbants devraient être trop épais. Les radars bistatiques, qui reçoivent depuis des directions différentes de celle d’émission, recueillent aussi les réflexions envoyées « ailleurs » (leçon sur le SAR, la météo et la guerre électronique).
Résumé
- La surface équivalente radar dépend du rapport entre taille et longueur d’onde :
 pour les petits objets (Rayleigh), oscillante autour de (résonance), constante et géométrique pour les grands objets (optique).
- Les plaques face au radar et les réflecteurs d’angle ont d’énormes surfaces équivalentes radar ; les surfaces inclinées presque aucune.
- Plusieurs diffuseurs interfèrent : la surface équivalente radar d’une cible réelle fluctue avec l’angle et la fréquence.
- Les modèles de Swerling décrivent la fluctuation ; avec une impulsion, à , la fluctuation coûte environ 8 dB, en partie récupérés avec la diversité de fréquence.
- La réduction de la surface équivalente radar utilise la forme et les matériaux, et est efficace surtout aux hautes fréquences.
Le code
import numpy as np
from scipy.special import spherical_jn, spherical_yn

# 1) conducting sphere: exact radar cross section (Mie series), normalised to the geometric area pi a^2
def sphere(ka, nmax=60):
    n = np.arange(1, nmax + 1)
    j, y = spherical_jn(n, ka), spherical_yn(n, ka)
    jd, yd = spherical_jn(n, ka, True), spherical_yn(n, ka, True)
    h, hd = j + 1j * y, jd + 1j * yd
    a = j / h                                          # scattered field coefficients (perfectly conducting sphere)
    b = (j + ka * jd) / (h + ka * hd)
    return abs(np.sum((-1) ** n * (2 * n + 1) * (b - a))) ** 2 / ka ** 2

for ka in (0.1, 0.5, 1.0, 1.5, 2.0, 5.0, 20.0):
    print(f"ka = {ka:5.1f}: sigma/(pi a^2) = {sphere(ka):.4f}" + (f"   (Rayleigh 9 (ka)^4 = {9 * ka ** 4:.4f})" if ka <= 0.5 else ""))
kk = np.linspace(0.5, 2.0, 1501)
s = np.array([sphere(x) for x in kk])
print(f"resonance maximum: {s.max():.2f} at ka = {kk[s.argmax()]:.2f}")

# 2) simple shapes in X band
lam = 0.03
print(f"1 m x 1 m plate facing the radar: {10 * np.log10(4 * np.pi / lam ** 2):.1f} dBsm")
print(f"trihedral reflector with 0.3 m edge: {10 * np.log10(4 * np.pi * 0.3 ** 4 / (3 * lam ** 2)):.1f} dBsm")
print(f"sphere of radius 0.3 m: {10 * np.log10(np.pi * 0.3 ** 2):.1f} dBsm")

# 3) two equal scatterers 1 m apart: the radar cross section changes with the viewing angle
th = np.radians(np.linspace(0, 10, 100001))
sig = np.abs(1 + np.exp(1j * 4 * np.pi * 1.0 * np.sin(th) / lam)) ** 2
print(f"two scatterers 1 m apart: sigma from {sig.min():.3f} to {sig.max():.1f} times that of one; a maximum every {np.degrees(lam / 2):.2f} degrees")

# 4) fluctuation (Swerling 1) versus constant target: SNR required for Pd = 0.9 and Pfa = 1e-6 with one pulse
Pd, Pfa = 0.9, 1e-6
sw1 = np.log(Pfa) / np.log(Pd) - 1                     # from Pd = Pfa^(1/(1+SNR))
A, B = np.log(0.62 / Pfa), np.log(Pd / (1 - Pd))
const = A + 0.12 * A * B + 1.7 * B                     # Albersheim, constant target
print(f"required SNR: constant {10 * np.log10(const):.1f} dB, Swerling 1 {10 * np.log10(sw1):.1f} dB, fluctuation loss {10 * np.log10(sw1 / const):.1f} dB")
rng = np.random.default_rng(0)
M = 400000
threshold = np.sqrt(-np.log(Pfa))                      # amplitude threshold with unit noise power
sigma_t = rng.exponential(1.0, M) * sw1                 # exponential radar cross section (Swerling 1), mean sw1
echo = np.sqrt(sigma_t) * np.exp(1j * rng.uniform(0, 2 * np.pi, M)) + (rng.normal(size=M) + 1j * rng.normal(size=M)) / np.sqrt(2)
print(f"Monte Carlo check with Swerling 1 at the computed SNR: Pd = {np.mean(np.abs(echo) > threshold):.3f}")
L’exécution affiche les valeurs pour la sphère (0,0009 pour , égale à Rayleigh ; 3,64 à  ; 0,97 à ), le maximum 3,65 à , 41,4, 15,8 et −5,5 dBsm pour la plaque, le trièdre et la sphère, la section des deux diffuseurs entre 0 et 4 avec un maximum tous les 0,86°, les rapports de 13,1 et 21,1 dB avec 8,0 dB de perte, et
 dans la simulation.




Sono l'autore di questa pagina su «La sezione radar: regioni di Rayleigh, risonanza e ottica, forme semplici, scintillazione, modelli di Swerling e stealth». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “The radar cross section: Rayleigh, resonance and optical regions, simple shapes, scintillation, Swerling models and stealth”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.