Exercices résolus sur les systèmes radar : équation du radar en dB, Doppler, compression, vitesses aveugles, réseaux, fouillis, FMCW et SAR
Dix exercices à trois niveaux avec solutions pas à pas et graphiques : portée et seconde trace, bilan en décibels, Doppler, compression d'impulsion, PRF décalées, cibles fluctuantes, conception d'un réseau, MTI et bruit de phase, un radar FMCW automobile, un vrai SAR satellitaire.
https://www.electronics-engineering.com/fr/exercices-resolus-systemes-radar-equation-doppler-mti-reseaux-fmcw-sar/
Des exercices sur les systèmes radar du type de ceux des examens, à trois niveaux : de base, avec les formules fondamentales (portée, équation du radar en décibels, Doppler, compression d’impulsion) ; intermédiaire, avec des choix de conception (vitesses aveugles, détection, réseaux, fouillis) ; d’examen, avec la conception d’un radar automobile et l’analyse d’un vrai SAR satellitaire. Constantes :  m/s,
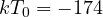 dBm/Hz. Le résultat est donné tout de suite ; la solution complète, pas à pas et avec le graphique, s’ouvre d’un clic. Les démonstrations des formules sont dans les leçons du cours.
Niveau de base
Exercice 1. Portée et ambiguïté
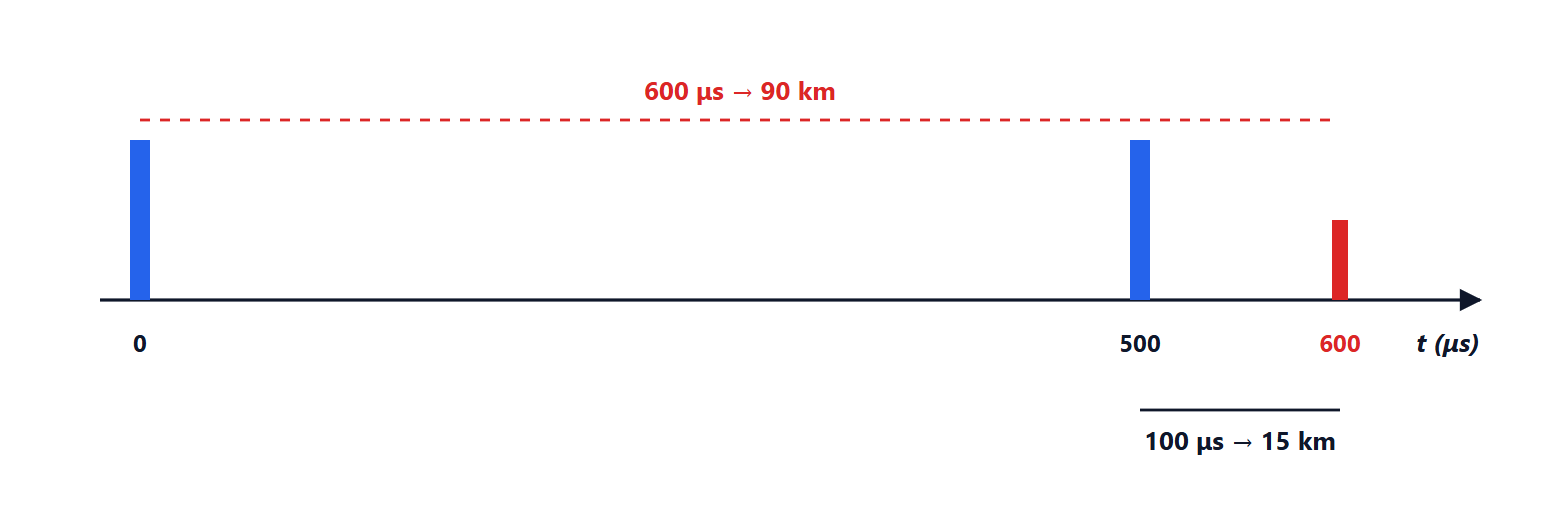
Un radar reçoit un écho 400 μs après avoir émis une impulsion. À quelle distance se trouve la cible ? Si le radar émet avec une PRF de 2 kHz, quelle est la portée non ambiguë, et où apparaît une cible située à 90 km ?
Résultat : 60 km ; 75 km ; la cible à 90 km apparaît à 15 km.
Solution
1. L’onde fait un aller-retour : 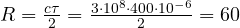 km. Une règle pratique à retenir : 150 m par microseconde, donc 400 μs donnent
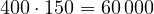 m.
2. Entre deux impulsions s’écoulent 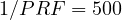 μs. Un écho qui arrive avant l’impulsion suivante est attribué correctement ; la portée maximale non ambiguë est
 km.
3. La cible à 90 km répond après  μs, c’est-à-dire 100 μs après l’impulsion suivante. Le radar l’attribue à cette impulsion et la place à
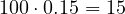 km :
 km. C’est une cible de « seconde trace ». Pour la démasquer, on change la PRF d’un groupe d’impulsions au suivant : une vraie cible reste à la même distance, celle de seconde trace saute.
Exercice 2. L’équation du radar en décibels
Un radar en bande S (3 GHz) émet 100 kW de crête avec une antenne de 30 dB. Calculer la puissance reçue d’un avion de 2 m² à 50 km, et le rapport signal sur bruit avec 1 MHz de bande et un facteur de bruit de 3 dB.
Résultat :  dBm ; bruit −111,0 dBm ; SNR = 13,0 dB.
Solution
1. En décibels, l’équation du radar  devient une somme. Avec
 m :
| terme | valeur | dB |
|---|---|---|
 | 100 kW | +80,0 dBm |
 | 30 dB deux fois | +60,0 |
 | 0,01 m² | −20,0 |
 | 2 m² | +3,0 |
 |  | −33,0 |
 |  m | −188,0 |
Somme : dBm, soit  W.
2. Le bruit : 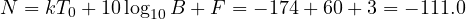 dBm.
3.  dB : exactement la valeur nécessaire pour
 et
 avec une impulsion (leçon sur la détection). 50 km est donc la portée de ce radar pour cet avion, sans intégration et sans pertes. Avec 6 dB de pertes, la portée tomberait de
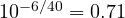 fois, à 35 km ; intégrer 10 impulsions (environ 8 dB) la ramènerait vers le haut.
Exercice 3. Le Doppler d’une voiture
Un radar de police à 24 GHz mesure une voiture qui s’approche à 120 km/h. Quel est le décalage Doppler ? Et si le radar est au bord de la route et voit la voiture sous un angle de 30° par rapport à la direction de marche ?
Résultat : 5,34 kHz ; 4,62 kHz (la vitesse mesurée serait de 104 km/h).
Solution
1. 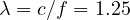 cm,
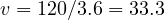 m/s :
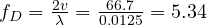 kHz.
2. Le Doppler ne voit que la composante radiale :  m/s,
 kHz. Le radar, s’il ne connaît pas l’angle, mesure
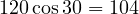 km/h : l’erreur de cosinus favorise toujours le conducteur (la vitesse mesurée est inférieure ou égale à la vraie). C’est pourquoi les radars Doppler de contrôle sont installés sous des angles petits et connus, et la correction est appliquée dès la conception.
Exercice 4. Compression d’impulsion
Un radar émet un chirp de 50 μs avec 5 MHz de bande. Calculer le rapport de compression, la résolution en distance et la zone aveugle devant le radar. Quelle serait la durée d’une impulsion simple de même résolution, et de combien faudrait-il augmenter la puissance de crête pour la même énergie ?
Résultat :  ; 30 m ; 7,5 km ; une impulsion de 0,2 μs avec 250 fois la puissance de crête (+24 dB).
Solution
1.  .
2. Après le filtre adapté, la résolution ne dépend que de la bande : 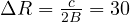 m.
3. Pendant l’émission, le radar ne reçoit pas : la zone aveugle est  km. Pour les cibles proches, on ajoute une impulsion courte.
4. Une impulsion simple de même résolution dure  μs ; pour la même énergie
 , il faudrait une puissance de crête
 fois plus élevée, soit 24 dB. C’est exactement l’avantage de la compression.
Niveau intermédiaire
Exercice 5. Vitesses aveugles et PRF décalée
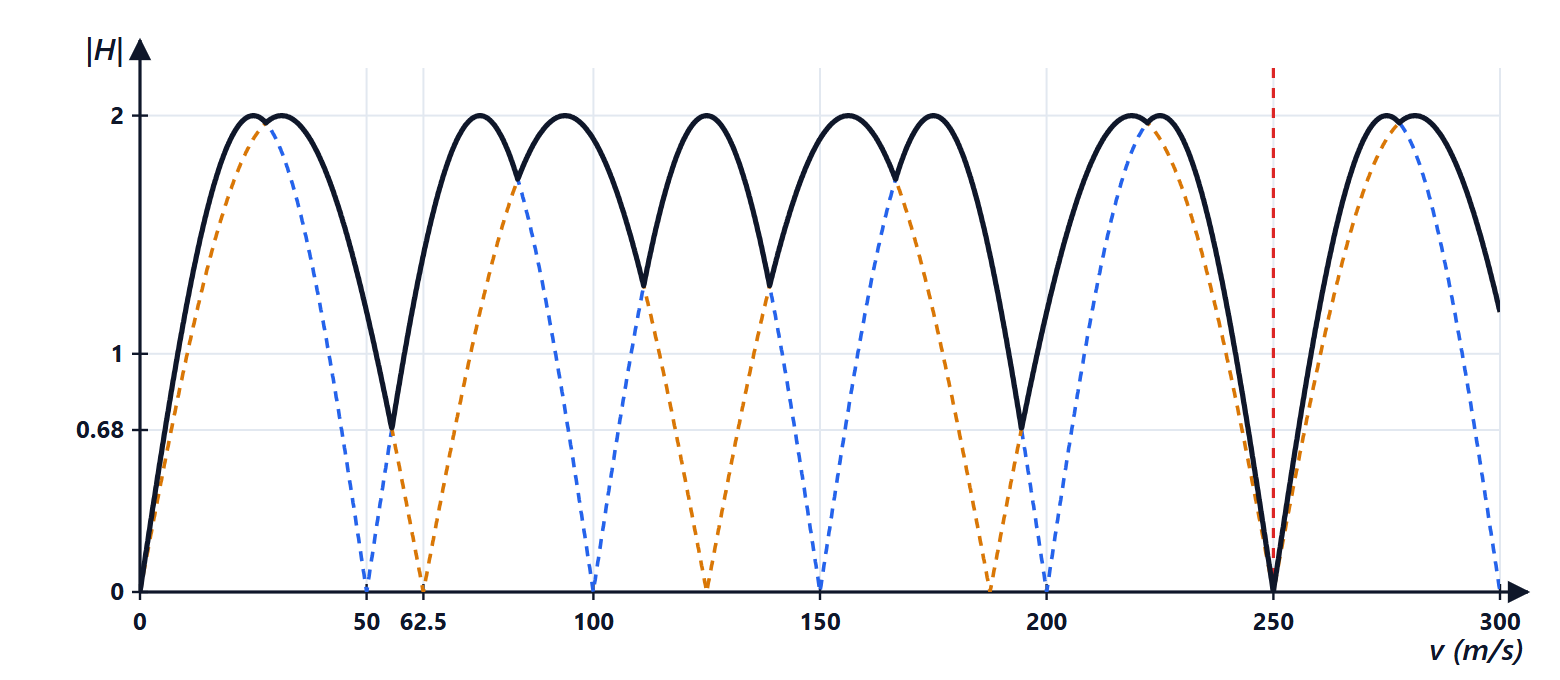
Un radar de surveillance en bande S (3 GHz) utilise un annulateur MTI à deux impulsions. Calculer la première vitesse aveugle avec une PRF de 1000 Hz et de 1250 Hz. En alternant les deux PRF, quelle est la première vitesse aveugle commune ? Dans la plage de 20 à 240 m/s, quelle est la pire réponse quand on choisit pour chaque vitesse la meilleure des deux PRF ?
Résultat : 50 m/s et 62,5 m/s ; 250 m/s ; 0,68, soit −3,3 dB par rapport au gain unité.
Solution
1. L’annulateur  a pour réponse
 , nulle pour
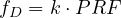 . Avec
 et
 m :
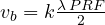 , soit 50 m/s (et multiples) avec 1000 Hz, 62,5 m/s avec 1250 Hz.
2. Une vitesse est aveugle pour les deux si elle est multiple de 50 et de 62,5 : le plus petit commun multiple est 250 m/s. Le rapport 4:5 entre les PRF multiplie par 5 la première vitesse aveugle par rapport à 1000 Hz. Avec trois PRF bien choisies, on dépasse les vitesses des cibles d’intérêt.
3. En calculant le maximum des deux réponses sur une grille fine, la valeur minimale entre 20 et 240 m/s est 0,68, soit −3,3 dB, aux points où les deux réponses se croisent (à 55,6 et 194,4 m/s) : aucune vitesse d’intérêt n’est perdue, au prix de quelques décibels dans certaines zones. Au-dessous de 20 m/s, la réponse tombe de toute façon vers zéro : c’est l’encoche qui élimine le fouillis fixe.
Exercice 6. Cible constante et cible fluctuante
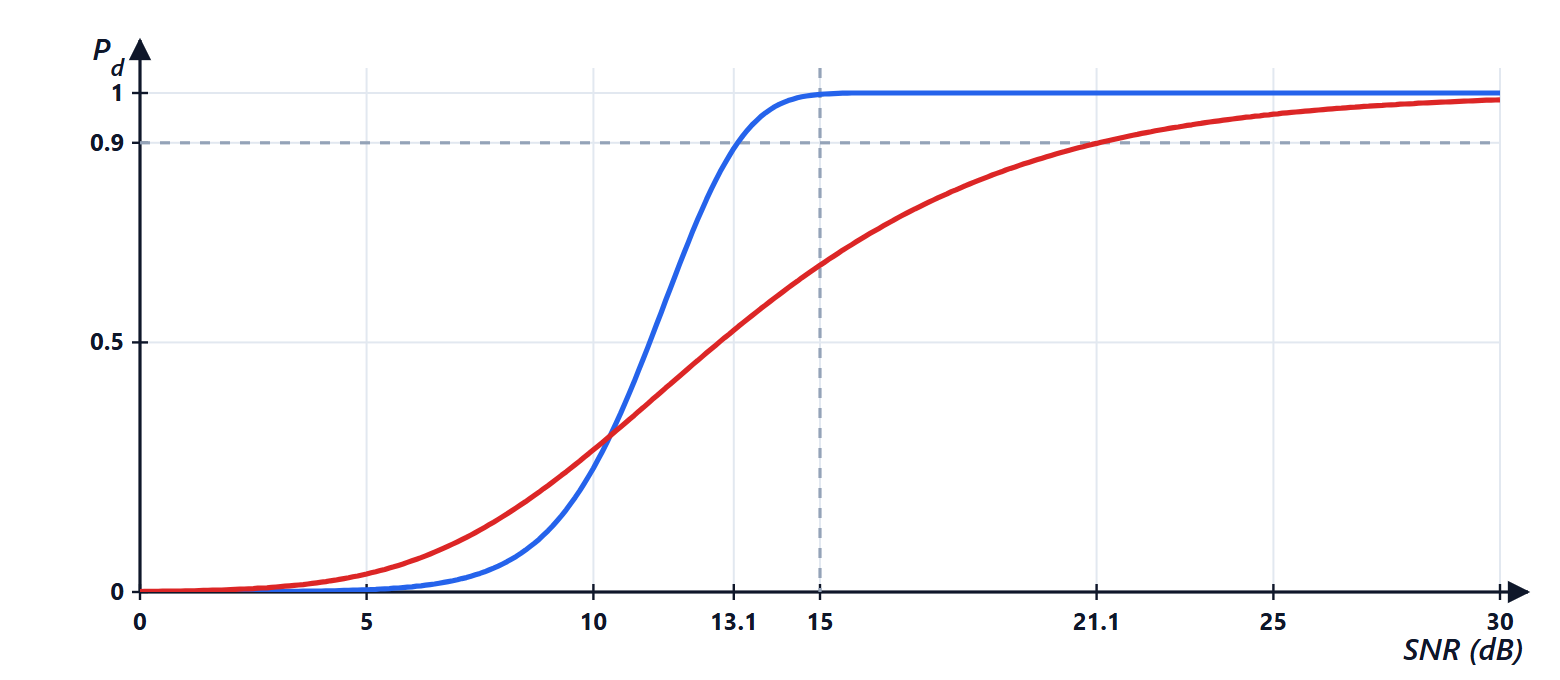
Avec et un SNR de 15 dB sur une seule impulsion, calculer  pour une cible constante et pour une cible de Swerling 1. Avec combien de dB par impulsion obtient-on (cible constante) en intégrant 10 impulsions de façon non cohérente ?
Résultat : 0,997 (constante) ; 0,655 (Swerling 1) ; 5,0 dB par impulsion.
Solution
1. Cible constante : le seuil est  ; avec SNR = 31,6, l’amplitude de l’écho est
 , bien au-dessus du seuil. La fonction de Marcum donne
 .
2. Swerling 1 : 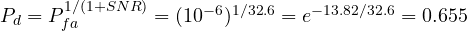 . Avec le même SNR moyen, la cible fluctuante est manquée une fois sur trois : dans les balayages où sa surface équivalente radar est petite, l’écho reste sous le seuil.
3. Albersheim avec  :
 dB, avec
 ,
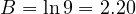 . Par rapport aux 13,1 dB d’une seule impulsion, l’intégration gagne 8,1 dB.
Exercice 7. Concevoir un réseau
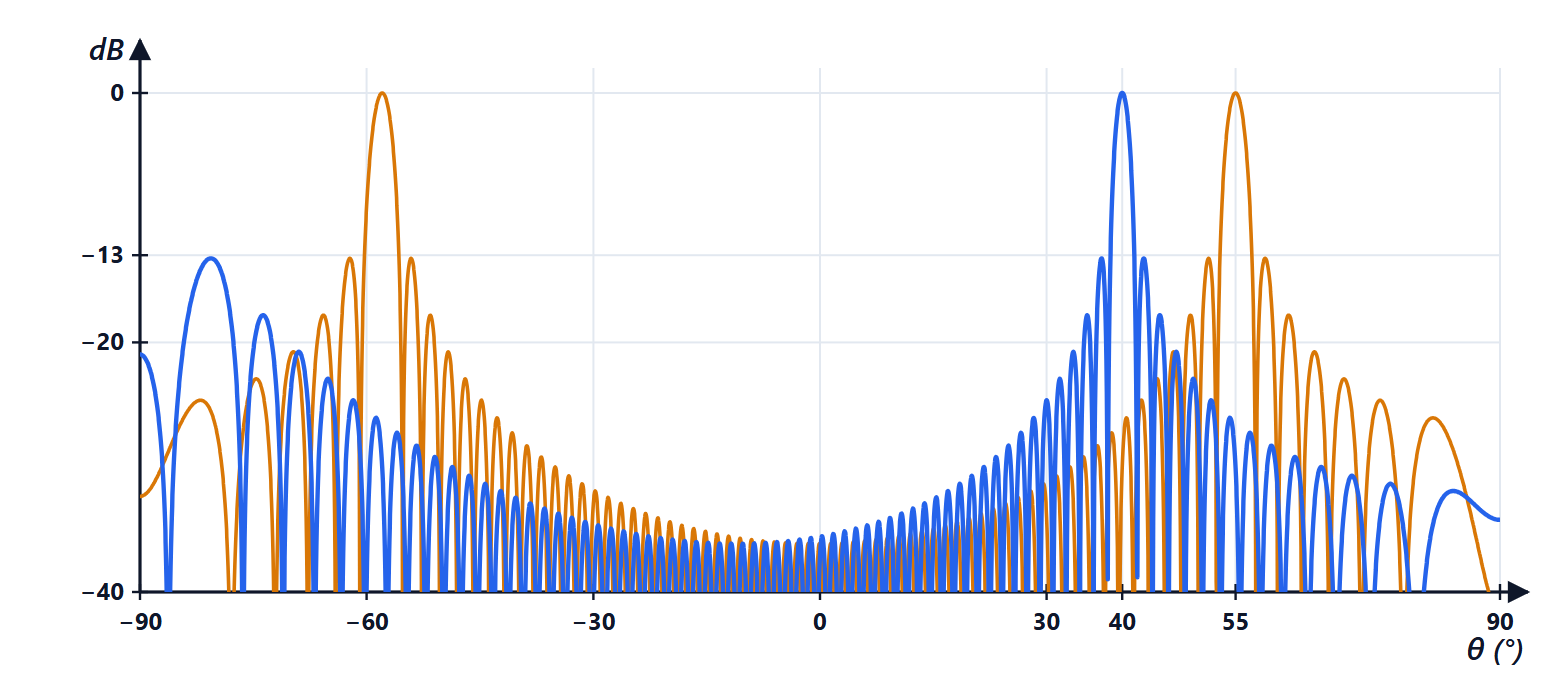
Un réseau linéaire de 64 éléments est espacé de  . Jusqu’à quel angle peut-on le dépointer sans lobes de réseau ? Quelle est la largeur du faisceau dans l’axe et à 40° ? Quel déphasage entre éléments adjacents faut-il pour pointer à 40° ?
Résultat : 41,8° ; 1,32° et 1,73° ; 138,8°.
Solution
1. Condition : 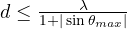 , d’où
 ,
 . Espacer les éléments de plus d’une demi-longueur d’onde économise des modules (coûteux) mais limite la plage de balayage.
2. 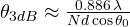 : dans l’axe
 rad, soit 1,32° ; à 40° on divise par
 : 1,73°.
3.  . Avec un déphaseur de 4 bits (pas de 22,5°), on utiliserait 135°, avec une erreur résiduelle qui, en se répétant le long du réseau, se répartit avec une phase aléatoire connue.
Exercice 8. Combien le MTI doit annuler
Un radar avec un faisceau de 1,2° et une impulsion comprimée de 0,5 μs regarde un petit avion léger de 0,5 m² à 30 km, au-dessus d’un terrain avec  dB. Calculer la surface équivalente radar du fouillis, le rapport signal sur fouillis, le facteur d’amélioration nécessaire pour atteindre 13 dB, et le bruit de phase maximal compatible de l’émetteur.
Résultat :  m² (21,7 dBsm) ; SCR = −24,7 dB ; 37,7 dB nécessaires ; bruit de phase inférieur à 9,2 mrad (0,53°).
Solution
1. Aire de la cellule :  m².
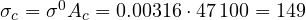 m².
2.  dB : l’avion est 300 fois plus faible que le fouillis de sa cellule.
3. Pour atteindre +13 dB, il faut une amélioration de 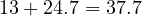 dB.
4. L’annulateur à deux impulsions avec un bruit de phase  laisse un résidu
 (leçon sur les émetteurs et les récepteurs) :
 donne
 mrad. Un magnétron, à phase aléatoire, n’y arriverait pas même avec un fonctionnement cohérent à la réception ; il faut un émetteur cohérent avec un bon oscillateur. Notons que raccourcir l’impulsion (plus de bande) réduit la cellule et améliore directement le rapport signal sur fouillis.
Niveau d’examen
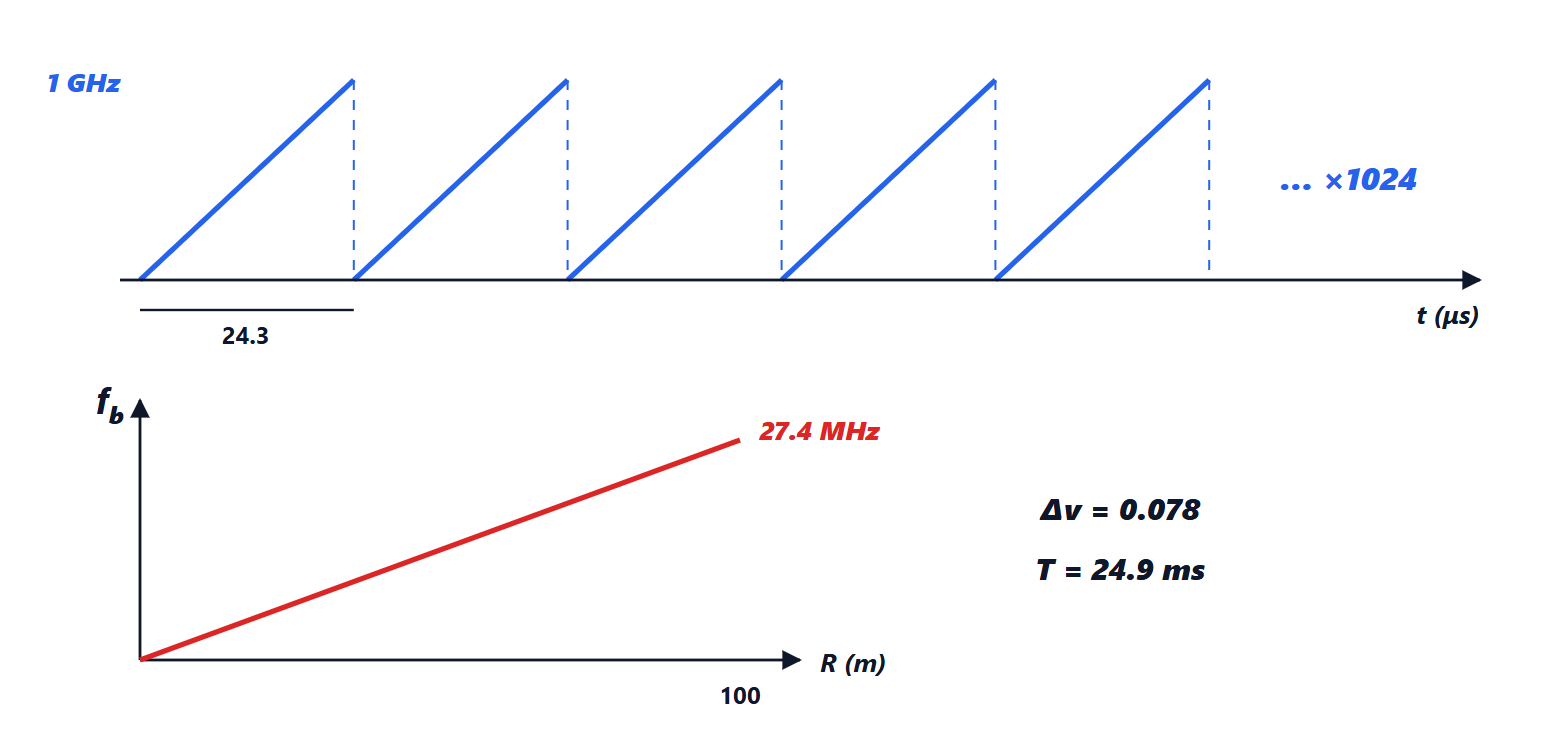
Exercice 9. Concevoir un radar FMCW automobile
On demande un radar à 77 GHz avec une résolution en distance de 15 cm, une vitesse non ambiguë de ±40 m/s, une résolution en vitesse d’au moins 0,1 m/s et une portée de 100 m. Calculer la bande, la durée maximale du chirp, le nombre de chirps (une puissance de 2), la durée de trame, la pente du chirp et la fréquence de battement à 100 m.
Résultat :  GHz ;
 μs ; 800 chirps, donc 1024 ; 24,9 ms ; 41 MHz/μs ; 27,4 MHz.
Solution
1.  , d’où
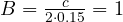 GHz (dans la bande 77-81 GHz).
2. La vitesse non ambiguë est  avec
 mm :
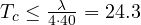 μs.
3.  , d’où
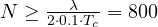 ; avec la FFT on en utilise 1024, ce qui donne
 m/s.
4. Trame :  μs = 24,9 ms, compatible avec une mise à jour toutes les 50 ms.
5. Pente 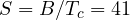 MHz/μs ; à 100 m, le battement est
 MHz : le CAN en quadrature doit échantillonner à au moins 27,4 MS/s (davantage en pratique, pour le filtre anti-repliement). La conception montre les compromis : chirps courts pour la vitesse, beaucoup de chirps pour la résolution en vitesse, la bande pour la distance, et un CAN rapide pour la portée maximale.
Exercice 10. Un vrai SAR satellitaire
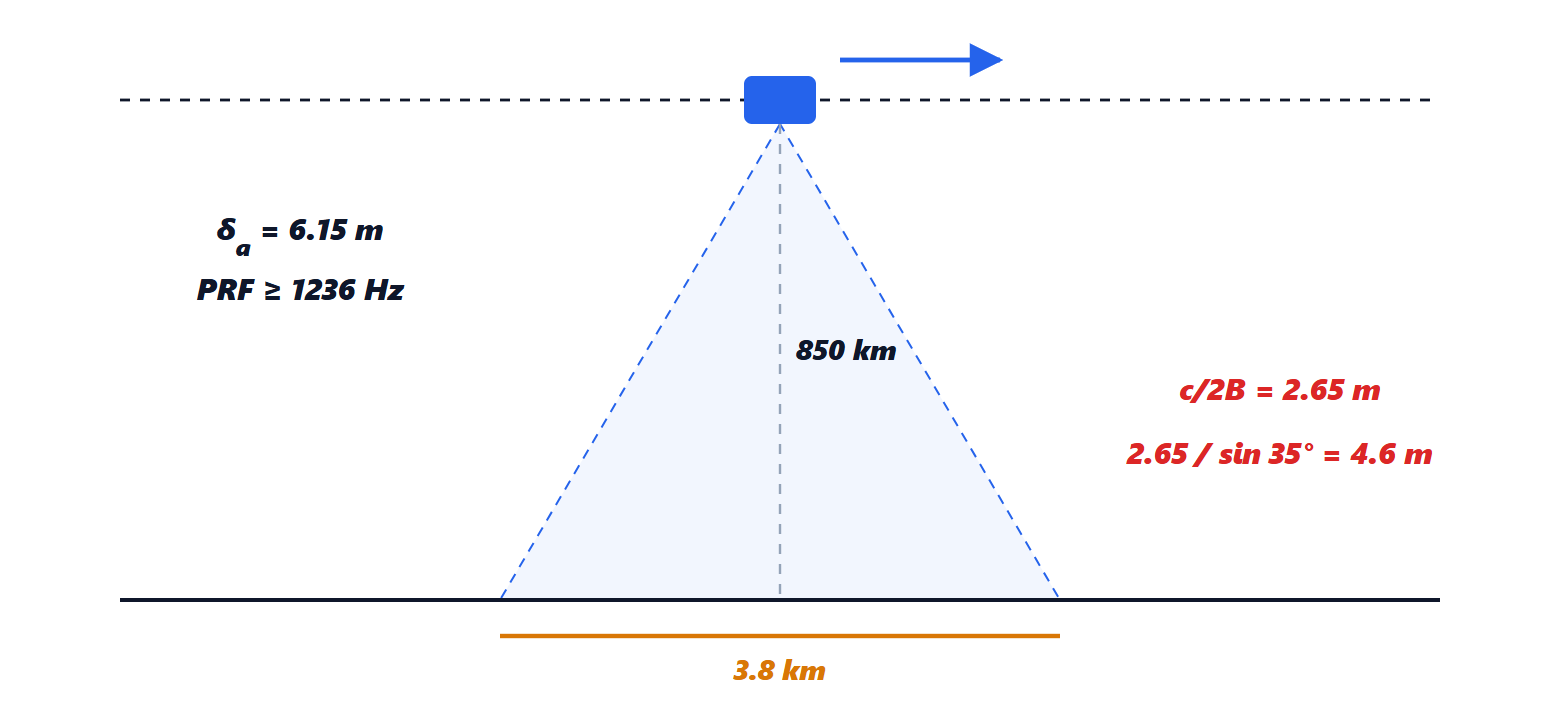
Un satellite en bande C (5,405 GHz) avec une antenne de 12,3 m vole à 7,6 km/s et observe à une distance de 850 km, avec 56,5 MHz de bande et un angle d’incidence de 35° (valeurs semblables à celles de Sentinel-1). Calculer la résolution en azimut avec l’antenne réelle, la longueur de l’ouverture synthétique, la résolution en azimut du SAR, la PRF minimale, le temps d’illumination d’un point et les résolutions en distance oblique et au sol.
Résultat : 3,8 km ; 3,8 km ; 6,15 m ; 1236 Hz ; 0,50 s ; 2,65 m en distance oblique, 4,6 m au sol.
Solution
1.  cm. Antenne réelle :
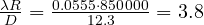 km.
2. Chaque point reste dans le faisceau pendant un tronçon d’orbite aussi long que l’empreinte :  km, parcouru en
 s.
3. Résolution du SAR :  m, indépendante de la distance et de la longueur d’onde.
4.  Hz (Sentinel-1 utilise des PRF comprises entre environ 1 et 3 kHz selon le mode).
5. En distance oblique  m ; projetée au sol, on divise par
 : 4,6 m. Avec de petits angles d’incidence, la résolution au sol devient beaucoup plus mauvaise (avec 20° elle serait de 7,8 m). Dans les modes à grande fauchée, pour couvrir 250 km, le satellite partage son temps entre des sous-fauchées et la résolution réelle en azimut se dégrade jusqu’à environ 20 m : un compromis entre couverture et détail.




Sono l'autore di questa pagina su «Esercizi svolti di sistemi radar: equazione radar in dB, Doppler, compressione, velocità cieche, schiere, clutter, FMCW e SAR». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Solved exercises on radar systems: radar equation in dB, Doppler, compression, blind speeds, arrays, clutter, FMCW and SAR”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.