Filtrer le fouillis : surface équivalente radar du fouillis, paillettes, MTI et MTD, STAP, CFAR robuste, mer, interférences et brouilleurs
Quelle est la force du fouillis de surface et de volume, paillettes, filtres Doppler et cartes de fouillis, STAP pour les radars aéroportés, OS-CFAR contre CA-CFAR, fouillis de mer avec la loi K, interférences entre radars et annulation adaptative, quatre simulations.
https://www.electronics-engineering.com/fr/radar-fouillis-paillettes-mti-mtd-stap-os-cfar-mer-interferences/
Dans un radar réel, l’écho d’une cible est presque toujours la plus petite partie de ce qui est reçu. Le sol, les bâtiments, la mer, la pluie, les vols d’oiseaux, les glissières d’une autoroute renvoient des échos bien plus forts, le fouillis ; les trajets multiples créent des cibles fantômes ; d’autres radars et des brouilleurs ajoutent des interférences. Une bonne part de la conception d’un radar consiste à filtrer tout cela sans perdre les cibles. Cette leçon rassemble les techniques : la classification du fouillis et sa force, les filtres Doppler (MTI, MTD, filtres adaptatifs, STAP), les filtres d’amplitude (cartes de fouillis et CFAR robustes, avec le problème du fouillis de mer), et la défense contre les interférences et les fantômes. Quatre simulations montrent les problèmes et les solutions avec des nombres.
Les types de fouillis
- Le fouillis de surface (sol, bâtiments, mer) : étendu, lié à la cellule illuminée, dont l’aire croît avec la distance ; il se décrit par le coefficient
 (surface équivalente radar par mètre carré), qui dépend de l’angle d’incidence rasante, de la fréquence et de la polarisation. Le sol est presque immobile ; la mer bouge avec les vagues.
- Le fouillis de volume (pluie, neige, paillettes, c’est-à-dire des nuages de bandes de métal lâchées pour brouiller les radars) : il remplit toute la cellule et se déplace avec le vent.
- Les échos ponctuels indésirables : oiseaux, insectes, éoliennes (qui ont leur propre Doppler et sont un problème croissant pour les radars de trafic aérien), voitures pour un radar qui cherche des avions.
- Les fantômes de trajets multiples : l’écho rebondit sur une surface (la mer, la route, le flanc d’un camion) et arrive d’une mauvaise direction ou avec une mauvaise distance.
Deux grandeurs résument les performances : le facteur d’amélioration (de combien le rapport signal sur fouillis augmente après le filtre) et la visibilité sous le fouillis (de combien une cible peut être plus faible que le fouillis et être encore détectée).
L’idée en termes simples
Chercher un avion avec un radar, c’est comme chercher une luciole devant un mur éclairé par un projecteur : le mur (sol, mer, pluie) renvoie bien plus de lumière que la luciole. Il y a trois façons de la voir malgré tout : ne regarder que ce qui bouge (filtres Doppler : le mur est immobile, la luciole non), savoir à quoi ressemble le mur et le soustraire (cartes de fouillis), ou régler le seuil du « il y a quelque chose » selon la luminosité du fond autour (CFAR). Cette leçon montre comment les radars combinent les trois.
Quelle est la force du fouillis
Fouillis de surface. La cellule illuminée à la distance  , avec un faisceau large de
 en azimut et une impulsion de durée
 , à de faibles angles d’incidence rasante est un rectangle d’aire
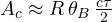 . Le fouillis a une surface équivalente radar
 . Exemple : radar de surveillance avec un faisceau de 1,5°, une impulsion de 1 μs, un sol avec
 dB, à 20 km :
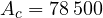 m²,
 m² (29 dBsm). Un avion de 1 à 10 m² est donc 19 à 29 dB sous le fouillis de sa cellule : sans filtres, on ne peut pas le voir. Comme
 croît comme et que l’écho du fouillis décroît comme
 , le fouillis de surface décroît comme
 , plus lentement que l’écho d’une cible : le rapport signal sur fouillis se dégrade avec la distance comme
 , et ne s’améliore pas en augmentant la puissance (qui relève cible et fouillis de la même façon). va de −40 dB (mer calme, désert, à de petits angles) à 0 dB et plus (villes, montagnes) ; un modèle simple est
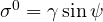 , avec
 l’angle d’incidence rasante.
Fouillis de volume. La pluie et les paillettes remplissent le volume de la cellule, 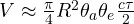 , avec une réflectivité
 (surface équivalente radar par mètre cube). Pour la pluie,
 , avec
 pour l’eau et
 la réflectivité de la leçon sur les radars météorologiques. En bande X, avec une pluie modérée de 30 dBZ,
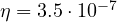 m²/m³ : à 20 km, avec un faisceau de 1,5° × 1,5° et 1 μs,
 m³ et
 m², autant qu’un avion. Comme varie en
 , en bande S la même pluie renvoie 21 dB de moins : une autre raison d’utiliser de basses fréquences pour la surveillance.
Les paillettes. Les paillettes sont faites de millions de fils ou de bandes métallisées coupés à une demi-longueur d’onde (1,5 cm en bande X), des dipôles résonnants qui renvoient beaucoup d’énergie pour leur poids. Un dipôle demi-onde d’orientation aléatoire a en moyenne  : en bande X
 m², donc il faut environ 740 000 dipôles, quelques grammes de fibres, pour simuler une cible de 100 m². Le nuage s’ouvre en quelques secondes, tombe lentement et se déplace avec le vent : la défense est le filtre Doppler (les paillettes ralentissent tout de suite et se distinguent d’un avion rapide), avec la poursuite, qui ne se laisse pas « capturer » par un écho qui apparaît de nulle part et reste immobile. Pour couvrir plusieurs bandes, on coupe des fils de longueurs différentes.
Le spectre du fouillis. Le fouillis n’est pas parfaitement immobile : des arbres agités par le vent, les vagues de la mer, la pluie emportée par le vent, et aussi la rotation de l’antenne élargissent son spectre Doppler. Le spectre se décrit par un étalement de vitesse  : de quelques centimètres par seconde (rochers, bâtiments) à 0,5 m/s (bois par grand vent) à 1-2 m/s (mer, pluie, paillettes, plus le décalage moyen dû au vent). Plus le spectre est large, plus l’encoche du filtre MTI doit être large et plus de cibles lentes sont perdues.
Les filtres Doppler
Le fouillis de surface est presque immobile, presque toutes les cibles intéressantes bougent : les séparer en vitesse est la défense principale.
- Le MTI (leçon sur le Doppler) : l’annulateur
 , ou celui à trois impulsions
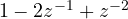 , enlève ce qui a un Doppler nul. Le facteur d’amélioration est limité par la largeur du spectre du fouillis (arbres agités par le vent, rotation de l’antenne, instabilité de l’oscillateur) : un fouillis à spectre large n’est pas annulé complètement.
- Le MTD (moving target detector, le processeur des radars d’approche d’aéroport) : après le MTI, un banc de filtres Doppler (une FFT sur 8-16 impulsions) répartit les échos par vitesse, et chaque filtre a son propre seuil CFAR. Pour le filtre de vitesse nulle, où le fouillis est le plus fort, on utilise une carte de fouillis.
- La carte de fouillis : on mémorise le niveau moyen de l’écho de chaque cellule sur les tours d’antenne précédents (avec une moyenne mobile exponentielle), et le seuil de chaque cellule est un multiple de son niveau. Un avion qui survole une zone de fort fouillis est alors vu si son écho dépasse le niveau habituel de cette cellule, et les cibles qui volent tangentiellement (Doppler nul) ne disparaissent pas complètement.
- Les filtres adaptatifs : le fouillis de pluie, de mer et de paillettes se déplace avec le vent, donc son Doppler n’est pas nul. Un MTI adaptatif estime le Doppler moyen du fouillis et déplace l’encoche du filtre dessus.
STAP : le fouillis vu depuis un avion
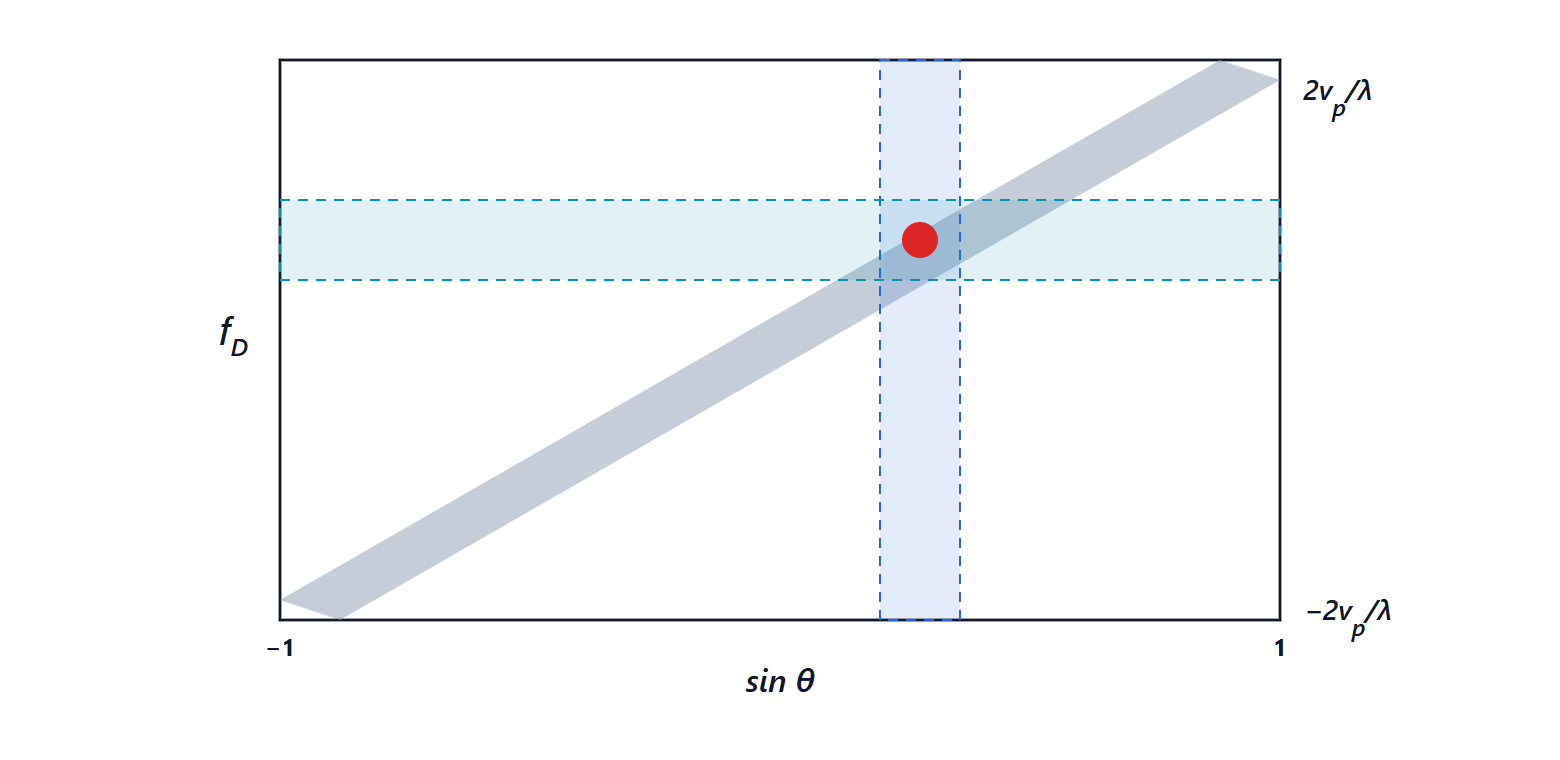
Un radar sur un avion ou un satellite qui regarde vers le bas voit le sol bouger : chaque morceau de sol a un Doppler qui dépend de la direction sous laquelle on le voit,  (avec
 la vitesse de la plateforme). Dans le plan angle-Doppler, le fouillis occupe une crête diagonale, et un filtre en Doppler seul ou en angle seul ne suffit pas. Le STAP (space-time adaptive processing) filtre conjointement sur les éléments du réseau (espace) et sur les impulsions (temps), avec les poids optimaux

où est la matrice de covariance du fouillis, du brouillage et du bruit et  est le vecteur de « pointage » de la cible cherchée (angle et Doppler). Ce sont les poids qui maximisent le rapport signal sur (interférence + bruit), SINR : la même inégalité de Cauchy-Schwarz que celle du filtre adapté, appliquée après avoir « blanchi » l’interférence avec
 . En pratique, est inconnue et on l’estime à partir des données des cellules voisines (SMI, sample matrix inversion) : pour perdre moins de 3 dB par rapport à l’optimum, il faut environ deux fois plus d’échantillons que de degrés de liberté (règle de Reed, Mallett et Brennan). Le même principe, dans l’espace seul, sert à annuler un brouilleur : le réseau adaptatif place un zéro de son diagramme dans la direction du brouilleur.
Le CFAR dans le fouillis : la robustesse
Le CA-CFAR de la leçon sur la détection a deux points faibles :
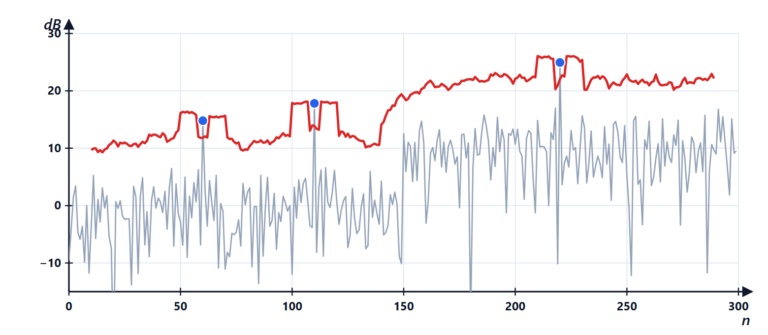
- le masquage : si une autre cible se trouve dans les cellules de référence, la moyenne croît, le seuil monte et la cible testée peut disparaître. Cela arrive avec des objets proches, comme deux voitures voisines ou une formation d’avions ;
- les bords de fouillis : à la transition entre une zone calme et une zone de fort fouillis (le rivage, le bord d’un nuage de pluie), la moyenne mélange les deux niveaux : trop de fausses alarmes d’un côté, des cibles perdues de l’autre.
Les variantes :
- l’OS-CFAR (order statistic) : au lieu de la moyenne, on utilise la
 -ième valeur ordonnée des cellules de référence (par exemple la 12e sur 16). Quelques cellules anormales (une autre cible) tombent au bas du classement et ne comptent pas. Pour un bruit exponentiel,
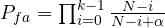 , d’où l’on tire le seuil
 ;
- le GO-CFAR et le SO-CFAR : on estime le niveau séparément à gauche et à droite de la cellule et l’on prend le plus grand (contre les fausses alarmes aux bords) ou le plus petit (contre le masquage).
Simulation 1. Deux cibles de 18 dB espacées de 4 cellules dans du bruit, CFAR avec 16 cellules de référence et 2 cellules de garde de chaque côté,  , 300 essais. Le CA-CFAR détecte les deux cibles seulement dans 65 % des cas (la seconde relève le seuil de la première et inversement) ; l’OS-CFAR dans 100 %. Dans du bruit seul, les deux ont le même taux de fausses alarmes :
 et
 .
Fouillis de mer et queues de la distribution
Le CFAR de la leçon sur la détection suppose un fond gaussien (amplitude de Rayleigh, puissance exponentielle). Le fouillis de mer, vu sous des angles rasants et à haute résolution, ne l’est pas : les vagues créent des pointes brèves et intenses. On le décrit par la loi K : un « chatoiement » gaussien dont la puissance moyenne fluctue lentement d’une cellule à l’autre selon une loi gamma de paramètre de forme  . Plus est petit, plus la mer est « pointue » ; pour
 , on retrouve le cas gaussien.
Simulation 2. Un seuil calculé pour avec le modèle gaussien, appliqué à un fouillis K : avec  , les fausses alarmes sont
 (presque gaussien), avec
 35 fois plus (
 ), avec
 140 fois plus (
 ). Un radar naval qui ignore la statistique de la mer se remplit de fausses cibles. Les défenses : des seuils calculés sur la loi K estimée à partir des données, l’intégration sur plusieurs tours d’antenne (les pointes de mer sont brèves, un bateau reste), et la polarisation horizontale, qui voit d’ordinaire moins de fouillis de mer.
Interférences et fantômes
- L’interférence entre radars : dans les radars FMCW automobiles, le chirp d’un autre véhicule qui croise le sien produit, après le mélangeur, une brève impulsion large bande qui relève le plancher de bruit à toutes les distances et peut cacher des cibles faibles. Les contre-mesures : détecter les échantillons anormaux dans le temps et les mettre à zéro (ou les reconstruire par interpolation) avant la FFT, rendre aléatoires les paramètres du chirp, coordonner les radars.
Simulation 3. Une cible faible est 35,9 dB au-dessus du plancher de bruit. Une interférence de 30 échantillons sur 512 la ramène à 2,0 dB : invisible. En mettant à zéro les échantillons d’amplitude anormale, la cible revient à 34,6 dB : on ne perd que 1,3 dB.
- Les brouilleurs (dans les applications militaires) : un émetteur qui inonde le récepteur de bruit. La défense principale est l’annulation adaptative avec le réseau.
Simulation 4. Un réseau de 8 éléments à une demi-longueur d’onde, cible dans l’axe, brouilleur à 20° et 30 dB au-dessus du bruit. Avec le faisceau fixe, le brouilleur entre par un lobe secondaire à −13 dB et le SINR est de −17 dB : la cible est perdue. Avec des poids adaptatifs estimés sur 64 échantillons ( ), le gain vers le brouilleur tombe à −65 dB et le SINR monte à 8,2 dB, proche du maximum théorique de 9,0 dB (
 , le gain de 8 éléments dans le bruit seul).
- Les fantômes de trajets multiples : une vraie cible et son image réfléchie ont d’ordinaire la même vitesse radiale mais des positions géométriquement incompatibles avec le terrain (par exemple sous la surface de la route, ou derrière une glissière). On les reconnaît avec la géométrie connue, avec la poursuite (le fantôme « saute » quand la géométrie de la réflexion change) et, dans les radars automobiles, par comparaison avec les autres capteurs.
Résumé
- Le fouillis de surface a une surface équivalente radar
 et dépasse souvent l’écho d’un avion de 20-30 dB ; le fouillis de volume (pluie, paillettes) croît avec le volume de la cellule et, pour la pluie, comme .
- Les filtres Doppler (MTI, MTD, adaptatifs) enlèvent ce qui ne bouge pas ; depuis un avion, il faut le STAP, qui travaille conjointement en angle et en Doppler.
- Les cartes de fouillis et les CFAR robustes (OS, GO) traitent les bords de fouillis et les cibles proches ; le fouillis de mer a de longues queues (loi K) et demande des seuils plus élevés.
- Les interférences et les brouilleurs se combattent en enlevant les échantillons anormaux et en annulant avec le réseau la direction du brouilleur.
Le code des quatre simulations
import numpy as np

rng = np.random.default_rng(0)
dB = lambda x: 10 ** (x / 10)

# 1) CFAR: two close targets, the CA-CFAR "masks" the second, the OS-CFAR does not
def cfar(p, N=16, guard=2, pfa=1e-4, kind="CA", k=12):
    alpha = N * (pfa ** (-1 / N) - 1)                                   # CA-CFAR (lesson on detection)
    if kind == "OS":                                                    # threshold for the k-th order statistic
        a_lo, a_hi = 1.0, 100.0                                         # Pfa(alpha) = prod_{i=0}^{k-1} (N-i)/(N-i+alpha)
        for _ in range(100):
            a = (a_lo + a_hi) / 2
            pf = np.prod([(N - i) / (N - i + a) for i in range(k)])
            a_lo, a_hi = (a, a_hi) if pf > pfa else (a_lo, a)
        alpha = a
    det = []
    h = N // 2
    for i in range(h + guard, len(p) - h - guard):
        ref = np.r_[p[i - guard - h:i - guard], p[i + guard + 1:i + guard + 1 + h]]
        level = ref.mean() if kind == "CA" else np.sort(ref)[k - 1]
        threshold = alpha * level if kind == "OS" else alpha / N * ref.sum()
        det.append(p[i] > threshold)
    return np.r_[np.zeros(h + guard, bool), det, np.zeros(h + guard, bool)]

cells = 200
found = {"CA": 0, "OS": 0}
trials = 300
for _ in range(trials):
    p = rng.exponential(1.0, cells)
    p[100] += dB(18); p[104] += dB(18)                                  # two 18 dB targets 4 cells apart
    for t in ("CA", "OS"):
        d = cfar(p, kind=t)
        found[t] += d[100] and d[104]
print(f"two close targets both detected: CA-CFAR {found['CA'] / trials:.0%}, OS-CFAR {found['OS'] / trials:.0%}")
fa = {"CA": 0, "OS": 0}
for _ in range(50):
    p = rng.exponential(1.0, 4000)
    for t in ("CA", "OS"):
        fa[t] += cfar(p, kind=t).sum()
print(f"false alarms per cell in noise only: CA {fa['CA'] / (50 * 3960):.1e}, OS {fa['OS'] / (50 * 3960):.1e}")

# 2) sea clutter with K distribution: the "Gaussian" threshold gives too many false alarms
M = 2_000_000
for nu in (0.5, 2.0, 100.0):
    texture = rng.gamma(nu, 1 / nu, M)                                  # fluctuating local power (mean 1)
    power = texture * rng.exponential(1.0, M)                           # modulated exponential speckle: K clutter
    threshold = -np.log(1e-4)                                           # right threshold for Gaussian clutter
    print(f"K clutter with nu = {nu:5}: Pfa with the Gaussian threshold {np.mean(power > threshold):.1e} (wanted 1e-4)")

# 3) interference between FMCW radars: zeroing the corrupted samples lowers the noise
Ns = 512
t = np.arange(Ns)
signal = 0.2 * np.exp(1j * 2 * np.pi * 60 / Ns * t)                     # a weak target in bin 60
noise = (rng.normal(size=Ns) + 1j * rng.normal(size=Ns)) * 0.05
interf = np.zeros(Ns, complex)
interf[200:230] = 5 * np.exp(1j * np.pi * 0.02 * (t[200:230] - 215) ** 2)   # another radar's chirp crossing ours
def peak_over_floor(x):
    X = np.abs(np.fft.fft(x * np.hanning(Ns)))
    return 20 * np.log10(X[60] / np.median(X))
x = signal + noise + interf
xz = x.copy(); xz[np.abs(x) > 1.0] = 0                                  # detect and zero the anomalous samples
print(f"target above the floor: without interference {peak_over_floor(signal + noise):.1f} dB, with interference {peak_over_floor(x):.1f} dB, "
      f"after zeroing {peak_over_floor(xz):.1f} dB")

# 4) adaptive nulling: 8-element array, jammer at 20 degrees, target at broadside
Ne, d = 8, 0.5                                                          # spacing in wavelengths
steering = lambda th: np.exp(1j * 2 * np.pi * d * np.arange(Ne) * np.sin(np.radians(th)))
J = 1000.0                                                              # jammer 30 dB above the noise
samples = np.sqrt(J) * steering(20)[:, None] * (rng.normal(size=(1, 64)) + 1j * rng.normal(size=(1, 64))) / np.sqrt(2) \
          + (rng.normal(size=(Ne, 64)) + 1j * rng.normal(size=(Ne, 64))) / np.sqrt(2)
Rcov = samples @ samples.conj().T / 64                                  # estimated covariance (SMI)
w_ad = np.linalg.solve(Rcov, steering(0)); w_ad /= np.abs(w_ad.conj() @ steering(0))
w_fx = steering(0) / Ne                                                 # fixed beam towards the target
for name, w in (("fixed", w_fx), ("adaptive", w_ad)):
    g_t = np.abs(w.conj() @ steering(0)) ** 2
    g_j = np.abs(w.conj() @ steering(20)) ** 2
    noise_out = np.real(w.conj() @ w)
    print(f"{name:8s} beam: gain towards the jammer {10 * np.log10(g_j / g_t):6.1f} dB, "
          f"SINR {10 * np.log10(g_t / (J * g_j + noise_out)):6.1f} dB")
L’exécution affiche tous les nombres des quatre simulations : 65 % et 100 % pour les deux CFAR, des fausses alarmes de et , , et pour le fouillis K, 35,9, 2,0 et 34,6 dB pour l’interférence, et pour le réseau −13 dB et −17 dB avec le faisceau fixe, −65,5 dB et 8,2 dB avec l’adaptatif. Les points qui restent après le filtrage servent, dans la leçon dédiée, à construire des objets.



Ciao, sono l'autore di «Filtrare il clutter: sezione radar del clutter, chaff, MTI e MTD, STAP, CFAR robusti, mare, interferenze e disturbatori». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Filtering clutter: clutter radar cross section, chaff, MTI and MTD, STAP, robust CFAR, sea, interference and jammers”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.