Radars Doppler et cohérents : décalage Doppler, radars cohérents et non cohérents, MTI et Doppler à impulsions
Le décalage Doppler démontré, la différence entre radars cohérents (STALO, COHO, I/Q) et non cohérents (magnétron), l'annulateur MTI et les vitesses aveugles, le traitement Doppler à impulsions et le choix de la PRF, une simulation avec un bâtiment et une cible.
https://www.electronics-engineering.com/fr/radar-doppler-coherent-non-coherent-mti-doppler-a-impulsions/
Une cible en mouvement change la fréquence de l’écho : c’est l’effet Doppler. Le mesurer donne la vitesse et, surtout, sépare les cibles mobiles (avions, voitures, personnes) des énormes échos des objets fixes (sol, bâtiments, vagues de la mer), le fouillis comme on l’appelle. Pour cela, le radar doit connaître la phase de ce qu’il émet : c’est la différence entre radars cohérents et non cohérents. Cette leçon établit le décalage Doppler, explique les deux architectures, et présente les deux techniques classiques, le filtre MTI (moving target indication) et le traitement Doppler à impulsions, avec une simulation qui les compare.
L’idée en termes simples
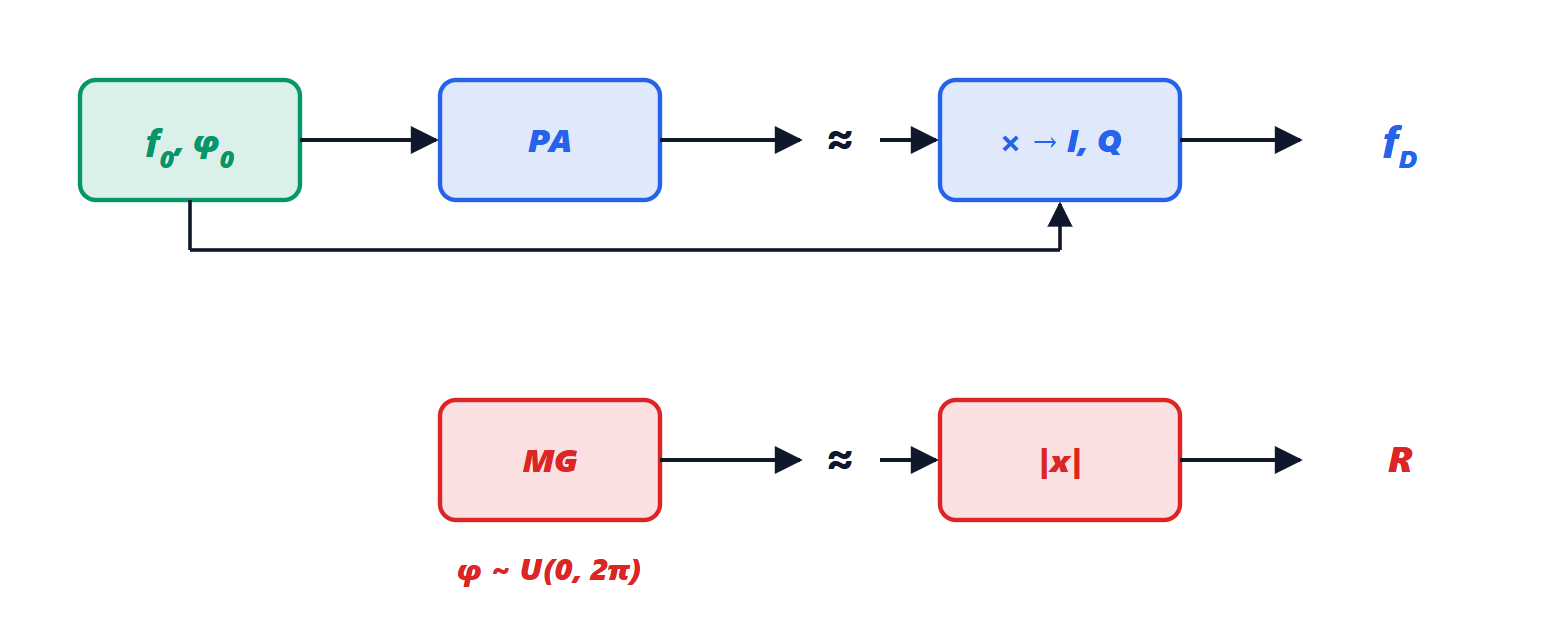
Tout le monde connaît l’effet Doppler par la sirène d’une ambulance : quand elle s’approche, le son est plus aigu, quand elle s’éloigne, il est plus grave. Les ondes radio font de même, mais le décalage de fréquence est minuscule, quelques milliers de hertz sur des milliards. Pour le remarquer, le radar utilise une astuce : au lieu de mesurer la fréquence d’une seule impulsion, il regarde comment la phase de l’écho change d’une impulsion à la suivante.
On peut se représenter la phase comme la position de l’aiguille d’une horloge. Si la cible est fixe, chaque écho revient avec l’aiguille à la même position. Si la cible s’approche, la distance diminue un peu à chaque impulsion et l’aiguille avance d’un certain angle : la vitesse à laquelle l’aiguille tourne est la vitesse de la cible. Pour lire l’aiguille, pourtant, le radar doit savoir où elle était quand l’impulsion est partie : c’est un radar cohérent. Un radar qui démarre chaque impulsion avec l’aiguille à une position aléatoire (non cohérent) ne peut pas le faire.
Le grand avantage pratique : les objets fixes (sol, maisons, montagnes), qui donnent d’énormes échos, ont une aiguille immobile et peuvent être supprimés en ne gardant que les échos dont l’aiguille tourne. C’est ainsi que l’on peut voir une voiture ou un avion devant une montagne.
Le décalage Doppler
Théorème. Une cible qui s’approche avec une vitesse radiale  décale la fréquence de l’écho de
 .
Démonstration. L’écho revient après avoir parcouru  , donc sa phase par rapport au signal émis est
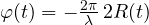 . La fréquence instantanée est la dérivée de la phase divisée par
 :
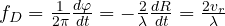 , avec
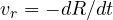 positive si la cible s’approche. ∎
Le 2 vient encore de l’aller-retour. Les décalages sont minuscules par rapport à la porteuse : une voiture à 30 m/s devant un radar à 10 GHz donne 2 kHz sur 10 GHz ; à 77 GHz (radar automobile) 15,4 kHz ; un avion à 250 m/s devant un radar à 3 GHz, 5 kHz. Seule la composante radiale de la vitesse compte : un avion qui passe de côté ne donne aucun Doppler.
Radars cohérents et non cohérents
Un décalage de quelques kilohertz sur une porteuse de gigahertz ne peut pas se mesurer dans une seule impulsion d’une microseconde : on le mesure en comparant la phase de l’écho d’une impulsion à la suivante. Sur  impulsions de période
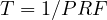 , une cible produit la suite
 : une sinusoïde « échantillonnée » à la PRF, dont on estime la fréquence avec une FFT. C’est possible seulement si le radar connaît la phase avec laquelle chaque impulsion est partie.
Radar cohérent. Tout le radar est asservi à un oscillateur très stable (le STALO, stable local oscillator, et le COHO, coherent oscillator, dans les radars classiques ; une seule référence d’horloge dans les radars numériques). Chaque impulsion part avec une phase connue, et le récepteur mesure le signal comme un nombre complexe, avec des composantes en phase et en quadrature (I/Q). L’émetteur doit être un amplificateur (klystron, tube à ondes progressives, transistors à état solide) qui amplifie un signal généré avec une phase connue. Pratiquement tous les radars modernes sont cohérents : radars Doppler à impulsions aéroportés, radars météorologiques Doppler, radars automobiles, SAR.
Radar non cohérent. L’émetteur est un oscillateur de puissance, typiquement un magnétron, qui démarre avec une phase aléatoire à chaque impulsion. Le récepteur ne détecte que l’amplitude (l’enveloppe) de l’écho. C’est simple et bon marché, et il mesure bien la distance et la direction : c’est le radar de navigation des bateaux, et les radars de surveillance des premières décennies étaient ainsi. Mais il ne peut pas mesurer le Doppler, ni séparer une cible mobile d’un écho fixe dans la même cellule. Une voie intermédiaire est le radar cohérent à la réception : on échantillonne la phase de chaque impulsion émise et on la retranche de l’écho, en retrouvant la cohérence après coup (avec des performances inférieures à celles d’un vrai radar cohérent).
Le filtre MTI
La façon la plus simple de supprimer les échos fixes est de soustraire deux impulsions consécutives :  . Un écho fixe est le même d’une impulsion à l’autre et s’annule ; un écho mobile change de phase et survit.
Théorème. L’annulateur à deux impulsions a pour réponse 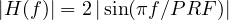 .
Démonstration. C’est un filtre FIR avec  ; sur le cercle unité, avec
 ,
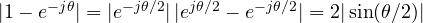 avec
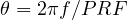 . ∎
La réponse est nulle à fréquence nulle (fouillis fixe) mais aussi à tous les multiples de la PRF : les cibles avec 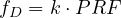 disparaissent. Ce sont les vitesses aveugles
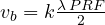 : à 10 GHz avec une PRF de 1 kHz, 15 m/s, 30 m/s, … Le remède est d’alterner des PRF différentes (PRF décalée), de sorte qu’une vitesse aveugle pour l’une ne le soit pas pour l’autre. Les annulateurs à trois impulsions (
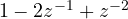 ) élargissent l’« encoche » autour de zéro, utile quand le fouillis n’est pas parfaitement immobile (arbres agités par le vent, vagues).
Le traitement Doppler à impulsions
Au lieu de soustraire, on calcule pour chaque cellule de distance une FFT sur impulsions : chaque sortie de la FFT est un filtre centré sur une vitesse. Résolution en vitesse  ; vitesse non ambiguë
 (la FFT d’échantillons à la PRF voit des fréquences de
 à
 ). Avec 64 impulsions à 1 kHz en bande X : 0,23 m/s de résolution, ±7,5 m/s sans ambiguïté.
Choisir la PRF. La portée non ambiguë  et la vitesse non ambiguë
 vont en sens opposés : leur produit est fixé,
 .
- PRF basse (quelques kHz) : distance sans ambiguïté, vitesse très ambiguë. Radars de surveillance.
- PRF haute (centaines de kHz) : vitesse sans ambiguïté, distance très ambiguë. Radars aéroportés contre des cibles rapides.
- PRF moyenne : les deux sont ambiguës, et les ambiguïtés se résolvent avec plusieurs PRF (par un raisonnement semblable au théorème des restes chinois). C’est le choix des radars de chasseurs modernes.
Le résultat du traitement est une carte distance-Doppler, l’image de base de presque tous les radars cohérents (elle reviendra dans le radar automobile FMCW).
Résumé
- Une cible qui s’approche avec une vitesse radiale décale la fréquence de l’écho de
 ; seule la composante de la vitesse le long de la ligne de visée compte.
- Le Doppler se mesure en comparant la phase de l’écho d’une impulsion à l’autre : il faut un radar cohérent.
- Le filtre MTI soustrait des impulsions consécutives et annule les échos fixes, mais a des vitesses aveugles, qu’on évite en changeant la PRF.
- Le traitement Doppler à impulsions (FFT sur les impulsions) sépare les cibles par vitesse et produit la carte distance-Doppler.
- La portée et la vitesse non ambiguës entrent en conflit par la PRF : basse, moyenne ou haute selon la mission.
La simulation
Une cellule de distance contient un bâtiment (écho fixe, 1000 fois plus fort en amplitude, soit 60 dB) et une cible qui s’approche à 5 m/s. Radar à 10 GHz, PRF 1 kHz, 64 impulsions, un peu de bruit.
- Cohérent avec FFT : la cible apparaît à 4,92 m/s (la vraie vitesse, quantifiée à la résolution de 0,23 m/s), 60 dB sous le pic du bâtiment mais à une autre position du spectre : séparée.
- MTI : l’écho fixe s’annule complètement (dans cette simulation il est parfaitement immobile), la cible passe avec un gain de 1,73.
- Non cohérent : avec une phase aléatoire à chaque impulsion, le spectre devient plat : l’écho du bâtiment se « répand » sur toutes les vitesses et couvre la cible. L’amplitude, la seule chose que le radar mesure, ne fluctue que de 0,07 % : la cible est invisible.

import numpy as np

c, f0, PRF, N = 299792458.0, 10e9, 1e3, 64            # X band, PRF 1 kHz, 64 pulses
lam, T = c / f0, 1 / PRF
rng = np.random.default_rng(0)
n = np.arange(N)

v = 5.0                                                # target approaching at 5 m/s
fD = 2 * v / lam                                       # Doppler shift
target_echo = 1.0 * np.exp(1j * 2 * np.pi * fD * n * T)
fixed_echo = 1000.0 * np.exp(1j * 0.3)                 # clutter: a building, 60 dB stronger and still
noise = (rng.normal(size=N) + 1j * rng.normal(size=N)) * 0.05
x = target_echo + fixed_echo + noise                   # samples in the same range cell, pulse by pulse

def spectrum(s):
    S = np.abs(np.fft.fftshift(np.fft.fft(s * np.hanning(N))))
    return 20 * np.log10(S / S.max() + 1e-12)
vel = np.fft.fftshift(np.fft.fftfreq(N, T)) * lam / 2      # velocity axis

print(f"f_D = {fD:.0f} Hz; velocity resolution {lam / (2 * N * T):.3f} m/s; unambiguous velocity +-{lam * PRF / 4:.1f} m/s")
# 1) coherent radar: FFT over the pulses, the target separates from the fixed echo
S = spectrum(x)
k = np.argmax(np.where(np.abs(vel) > 1, S, -999))
print(f"coherent: target at {vel[k]:.2f} m/s, {S[k]:.1f} dB relative to the fixed echo peak")
# 2) two-pulse MTI: y_n = x_n - x_(n-1) cancels what does not move
y = x[1:] - x[:-1]
print(f"MTI: fixed echo power reduced from {np.mean(np.abs(fixed_echo) ** 2):.0f} to {np.mean(np.abs(np.diff(np.full(N, fixed_echo))) ** 2):.0f}; "
      f"gain on the target |H| = {2 * abs(np.sin(np.pi * fD / PRF)):.2f}")
print(f"MTI blind speed: {lam * PRF / 2:.1f} m/s")
# 3) non-coherent radar: every pulse starts with a random phase (magnetron), only the amplitude is measured
phase = np.exp(1j * rng.uniform(0, 2 * np.pi, N))
xn = x * phase
amp = np.abs(xn)
Sn = spectrum(xn)
print(f"non-coherent: amplitude fluctuation {amp.std() / amp.mean() * 100:.2f} %, no Doppler peak (maximum away from zero {Sn[np.abs(vel) > 1].max():.1f} dB, flat)")
L’exécution affiche  Hz, 0,234 m/s de résolution et ±7,5 m/s de plage non ambiguë ; pour le radar cohérent la cible à 4,92 m/s, 60,3 dB sous l’écho fixe ; pour le MTI l’écho fixe annulé et un gain de 1,73 sur la cible, avec une vitesse aveugle de 15 m/s ; pour le radar non cohérent une fluctuation de 0,07 % et un spectre plat, dont le maximum (0 dB) tombe loin de la vitesse nulle.



Sono l'autore di questa pagina su «Doppler e radar coerenti: spostamento Doppler, radar coerenti e non coerenti, MTI e pulse-Doppler». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Doppler and coherent radars: Doppler shift, coherent and non-coherent radars, MTI and pulse-Doppler”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.