Radar de trafic aérien : primaire et secondaire, modes A, C et S, garble et FRUIT, ADS-B, multilatération et IFF
Radar primaire et secondaire, interrogations à 1030 MHz et réponses à 1090 MHz, modes A et C, garble synchrone et FRUIT asynchrone, mode S, ADS-B avec le décodage d'un vrai message et le contrôle CRC, multilatération et IFF militaire.
https://www.electronics-engineering.com/fr/radar-trafic-aerien-secondaire-mode-s-ads-b-multilateration-iff/
Le ciel européen voit des dizaines de milliers de vols par jour, et chacun est suivi à chaque instant par les centres de contrôle. L’outil principal n’est pas un radar « classique » qui écoute des échos, mais un système coopératif : le radar interroge l’avion, et un appareil de bord, le transpondeur, répond avec son identité et son altitude. Cette leçon décrit les systèmes de surveillance du trafic aérien : le radar primaire et secondaire, les modes A, C et S, les problèmes des réponses qui se chevauchent (synchrones) et indésirables (asynchrones), la surveillance automatique avec l’ADS-B, la multilatération et l’identification militaire IFF. Le code décode un vrai message ADS-B et calcule une position par multilatération.
L’idée en termes simples
Un radar ordinaire est comme quelqu’un qui cherche une personne dans le noir avec une lampe de poche : il voit celui qui est éclairé, mais ne sait pas qui c’est. Le contrôle du trafic aérien utilise plutôt un système proche d’un appel téléphonique : le radar « appelle » (interroge) et chaque avion « répond » par un message qui contient qui il est et à quelle altitude il vole. L’appareil de bord qui répond s’appelle un transpondeur. Comme la réponse est un signal émis par l’avion, et non un faible écho, elle arrive forte même de loin.
Les difficultés surviennent quand il y a beaucoup d’avions : deux réponses peuvent se chevaucher, un avion répond aussi aux appels d’autres radars, et le système doit tout démêler. Le mode S (chaque avion a une adresse personnelle, comme un numéro de téléphone) et l’ADS-B (l’avion diffuse lui-même sa position GPS) ont résolu bien de ces problèmes.
Radar primaire et secondaire
Le radar primaire (PSR) est un radar ordinaire : il reçoit l’écho réfléchi par la cellule de l’avion. Il voit n’importe quel objet, même non coopératif (un avion au transpondeur en panne, un drone, un vol d’oiseaux), mais ne sait ni qui c’est ni à quelle altitude il vole (sauf s’il a aussi un faisceau en site). Les aéroports ont des radars primaires d’approche en bande S, d’une portée de 50-60 milles nautiques et avec un tour d’antenne toutes les 4-5 secondes ; les radars en route, en bande L, atteignent 200-250 milles avec un tour toutes les 10-12 secondes.
Le radar secondaire de surveillance (SSR) émet une interrogation à 1030 MHz ; le transpondeur de l’avion répond à 1090 MHz. Avantages décisifs :
- la réponse est produite par l’avion, donc la puissance reçue décroît comme
 et non comme
 : des puissances bien plus faibles suffisent pour des portées plus grandes ;
- des fréquences différentes à l’aller et au retour : pas de fouillis, pas d’échos du sol ;
- la réponse contient de l’information : identité et altitude.
L’antenne secondaire est d’ordinaire montée au-dessus de la primaire et tourne avec elle, et les données des deux sont combinées.
Les modes A et C
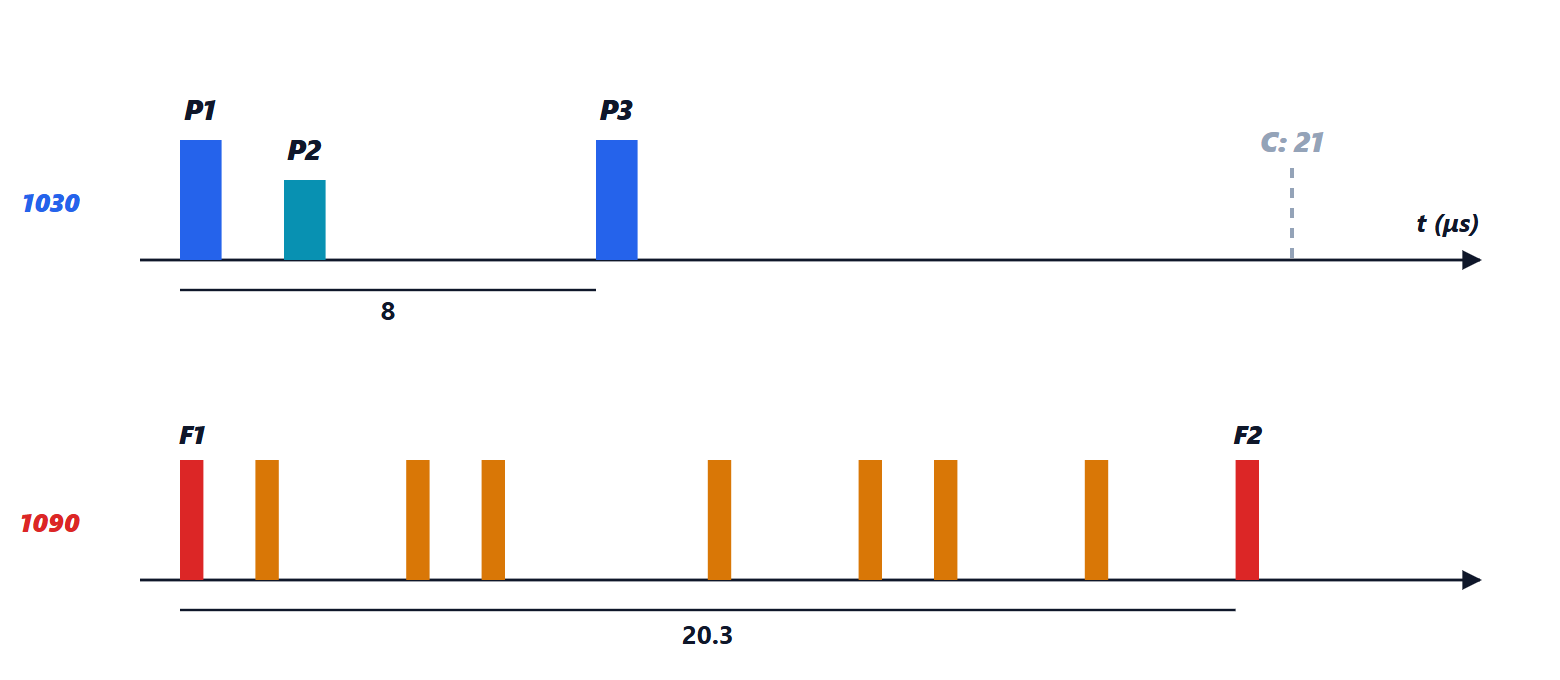
L’interrogation se compose de deux impulsions, P1 et P3, dont l’espacement dit ce qui est demandé : 8 μs pour le mode A (identité), 21 μs pour le mode C (altitude). La réponse est délimitée par deux impulsions d’encadrement, F1 et F2, espacées de 20,3 μs, avec jusqu’à 12 impulsions de code entre elles à intervalles de 1,45 μs :  combinaisons.
- Mode A : le code d’identité octal à quatre chiffres (de 0000 à 7777), attribué par le contrôleur au pilote (le « squawk »). Certains codes sont réservés : 7500 détournement, 7600 panne radio, 7700 urgence.
- Mode C : l’altitude barométrique, par pas de 100 pieds (code de Gillham), lue directement sur l’altimètre.
Suppression des lobes secondaires. L’antenne du radar a des lobes secondaires : un avion proche pourrait recevoir l’interrogation par un lobe secondaire et répondre, en apparaissant dans une mauvaise direction. Pour l’éviter, le radar émet une impulsion P2, 2 μs après P1, avec une antenne omnidirectionnelle : si l’avion reçoit P2 plus fort que P1, il sait qu’il n’est pas dans le lobe principal et ne répond pas.
Réponses synchrones et asynchrones : garble et FRUIT
Le système A/C a deux défauts, liés justement à la distinction entre synchrone et asynchrone.
- Le garble synchrone : deux avions dans le même faisceau, à des distances du radar qui diffèrent de moins que la longueur d’une réponse, répondent à la même interrogation et leurs réponses se chevauchent dans le temps. La réponse dure 20,3 μs, ce qui correspond à une différence de distance de
 km (environ 1,6 mille nautique) : deux avions plus proches que cela, vus dans la même direction, produisent une réponse brouillée, avec des codes qui se mélangent. C’est fréquent dans les zones d’attente près des aéroports.
- Le FRUIT (false replies unsynchronized in time) : un transpondeur répond à tous les radars qui l’interrogent. Le radar reçoit donc aussi les réponses aux autres radars, qui ne sont pas synchronisées avec ses interrogations : elles arrivent à des instants aléatoires et ressemblent à des cibles à des distances aléatoires. Le remède est le défruiteur : une vraie réponse apparaît à la même distance dans des interrogations successives, une réponse asynchrone non ; en comparant plusieurs interrogations, on écarte les réponses non corrélées.
Le mode S
Le mode S (sélectif, des années 1990) résout les deux problèmes à la racine. Chaque avion a une adresse unique de 24 bits (l’adresse OACI, plus de 16 millions de valeurs, attribuée par l’État d’immatriculation). Le radar peut interroger un avion à la fois, par son adresse : pas de réponses qui se chevauchent et bien moins de réponses inutiles. Les réponses sont des messages numériques de 56 ou 112 bits à 1 Mbit/s, modulés en position d’impulsion, protégés par un code de contrôle CRC de 24 bits (additionné à l’adresse, si bien qu’un message destiné à un autre avion donne un contrôle erroné). Le mode S transporte aussi des données : identification du vol, altitude par pas de 25 pieds, cap, vitesse, intentions du pilote. C’est la base du système anticollision de bord (TCAS/ACAS), qui interroge les transpondeurs des avions proches et conseille des manœuvres coordonnées de montée ou de descente.
L’ADS-B : l’avion qui dit où il est
Avec l’ADS-B (automatic dependent surveillance, broadcast), l’avion n’attend pas d’être interrogé : il émet spontanément, environ deux fois par seconde, sa propre position GNSS, son altitude, sa vitesse et son identification, avec des messages de mode S étendus (1090ES, format DF17 de 112 bits). Quiconque a un récepteur à 1090 MHz peut les recevoir : c’est ainsi que fonctionnent les sites web qui montrent les vols en temps réel, alimentés par des milliers de récepteurs amateurs. La surveillance est « dépendante » parce que la position vient de la navigation de bord, non d’une mesure radar : c’est pourquoi l’ADS-B complète les radars mais ne les remplace pas tout à fait, et la position déclarée est vérifiée avec des mesures indépendantes.
Le message DF17 : 5 bits de format (17), 3 bits de capacité, 24 bits d’adresse OACI, 56 bits de données (dont le premier champ, le « type code », dit le type : 1-4 identification, 9-18 position en vol, 19 vitesse) et 24 bits de parité. La position utilise un codage compact (CPR) avec deux types de messages alternés, pair et impair, qui doivent être combinés.
Le code ci-dessous décode le message d’exemple 8D4840D6202CC371C32CE0576098, très utilisé dans la documentation ADS-B : le contrôle CRC donne un reste nul (message intact), format 17, adresse OACI 4840D6, type code 4 (identification), et les caractères de 6 bits de l’identification donnent KLM1023. En changeant un seul bit, le reste du CRC n’est plus nul : le message serait écarté.
La multilatération
La multilatération (MLAT, ou WAM, wide area multilateration, sur de grandes zones) localise un avion sans radar tournant : plusieurs stations au sol, synchronisées avec précision (par GNSS), reçoivent la même réponse du transpondeur et mesurent son instant d’arrivée. La différence des temps d’arrivée entre deux stations définit une hyperbole (en trois dimensions, un hyperboloïde) sur laquelle se trouve l’avion ; avec quatre stations ou plus, les hyperboles se coupent en un point. Elle fonctionne avec n’importe quel transpondeur (même sans ADS-B), et sert aussi à vérifier la position déclarée par l’ADS-B. Avec une erreur de synchronisation et de mesure de 20 ns (6 m de trajet), quatre stations aux coins d’un carré de 40 km localisent un avion avec une erreur de quelques mètres (2,4 m dans la simulation du code ci-dessous ; sur 500 répétitions avec des bruits différents, l’erreur moyenne est de 5,4 m, et dans 95 % des cas elle reste inférieure à 11 m).
L’IFF : ami ou ennemi
L’IFF militaire (identification friend or foe) utilise le même principe et les mêmes fréquences que le radar secondaire, avec ses propres modes :
- modes 1 et 2 : codes de mission et d’identité des avions militaires ;
- mode 3/A : coïncide avec le mode A civil, pour l’intégration dans le trafic aérien ;
- mode 4 (désormais remplacé) et mode 5 : réponses chiffrées. Un avion ami ne répond correctement que s’il connaît les clés du jour ; un avion qui ne répond pas ou répond mal n’est pas un « ami ». Le mode 5 est fondé sur le format du mode S et peut inclure la position GNSS.
Le chiffrement est essentiel : un IFF sans authentification pourrait être imité par un adversaire. Les détails des modes chiffrés ne sont pas publics ; les principes décrits ici sont ceux de la littérature ouverte.
Résumé
- Le radar primaire voit tout par écho mais n’identifie pas ; le secondaire interroge à 1030 MHz et reçoit l’identité et l’altitude à 1090 MHz.
- Modes A (code à 4 chiffres) et C (altitude) ; l’impulsion P2 supprime les réponses aux lobes secondaires.
- Le garble (réponses qui se chevauchent à la même interrogation) et le FRUIT (réponses à d’autres radars) limitent le système A/C ; le mode S les résout avec l’adresse de 24 bits et le CRC.
- ADS-B : l’avion diffuse de lui-même sa position GNSS et son identification ; la MLAT localise à partir des instants d’arrivée ; l’IFF identifie les avions militaires avec des réponses chiffrées.
Le code
import numpy as np

# 1) ADS-B: CRC-24 check and decoding of the identification
msg = "8D4840D6202CC371C32CE0576098"
bits = bin(int(msg, 16))[2:].zfill(112)
GEN = "1111111111111010000001001"                     # generator polynomial of the mode S CRC (25 bits)

def crc_remainder(b):
    b = list(map(int, b)); g = list(map(int, GEN))
    for i in range(len(b) - 24):                      # polynomial division modulo 2
        if b[i]:
            for j in range(25):
                b[i + j] ^= g[j]
    return b[-24:]

print("CRC remainder:", sum(crc_remainder(bits)), "(0 = intact message)")
fmt, address, tc = int(bits[0:5], 2), msg[2:8], int(bits[32:37], 2)
CHARS = "#ABCDEFGHIJKLMNOPQRSTUVWXYZ##### ###############0123456789######"
name = "".join(CHARS[int(bits[40 + 6 * i:46 + 6 * i], 2)] for i in range(8))
print(f"format {fmt}, ICAO address {address}, type code {tc}, identification '{name.strip()}'")
wrong = bits[:50] + ("1" if bits[50] == "0" else "0") + bits[51:]
print("with one wrong bit the remainder is non-zero:", sum(crc_remainder(wrong)) > 0)
print(f"synchronous garble below {299792458 * 20.3e-6 / 2 / 1e3:.2f} km of range difference")

# 2) multilateration: 4 stations, times of arrival with 20 ns of error, least squares (Gauss-Newton)
c = 299792458.0
rng = np.random.default_rng(0)
stations = np.array([[0, 0], [40e3, 0], [0, 40e3], [40e3, 40e3]], float)
aircraft = np.array([15e3, 27e3])
arrivals = np.linalg.norm(stations - aircraft, axis=1) / c + rng.normal(0, 20e-9, 4)
p = np.array([20e3, 20e3])                            # starting point: the centre
for _ in range(20):
    r = np.linalg.norm(stations - p, axis=1)
    residuals = (r - r[0]) - c * (arrivals - arrivals[0])   # measured minus predicted range differences
    J = (p - stations) / r[:, None] - (p - stations[0]) / r[0]
    p = p - np.linalg.lstsq(J[1:], residuals[1:], rcond=None)[0]
print(f"estimated position {np.round(p)} m, error {np.linalg.norm(p - aircraft):.1f} m")
L’exécution affiche reste 0, format 17, adresse 4840D6, type code 4, identification KLM1023, le contrôle du bit erroné, 3,04 km pour le garble, et une position avec 2,4 m d’erreur.





Sono l'autore di questa pagina su «Radar del traffico aereo: primario e secondario, modi A, C e S, garble e FRUIT, ADS-B, multilaterazione e IFF». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Air traffic radar: primary and secondary, modes A, C and S, garble and FRUIT, ADS-B, multilateration and IFF”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.