Dynamique du véhicule en profondeur : modèle bicyclette démontré, Pacejka, transfert de charge, ABS, ESC, ACC, LKA et pure pursuit en Python
Dérivation complète du modèle bicyclette, démonstrations du braquage en régime permanent et de la stabilité, la formule magique de Pacejka avec B, C, D, E, cercle de frottement, longueur de relaxation, transfert de charge, ABS, ESC, ACC, LKA et pure pursuit, avec des simulations Python vérifiées.
https://www.electronics-engineering.com/fr/dynamique-du-vehicule-approfondissement-pacejka-transfert-de-charge-esc-pure-pursuit-python/
Cette page pousse la leçon de dynamique du véhicule au niveau de détail nécessaire à ceux qui travaillent sur les fonctions ADAS et le contrôle de stabilité. Elle déduit pas à pas le modèle bicyclette, démontre les conditions de stabilité et les formules du sous-virage, décrit le pneu avec le modèle de Pacejka (les coefficients B, C, D, E et leur signification), l’ellipse de frottement et la longueur de relaxation, calcule les transferts de charge, et montre comment ces modèles deviennent les régulateurs ESC, ABS, ACC, LKA et le suivi de trajectoire par pure pursuit. Les simulations sont en Python, avec un code vérifié.
Valeurs numériques d’une voiture moyenne utilisées dans les exemples :  kg,
 kg·m²,
 m,
 m (
 m),
 kN/rad et
 kN/rad (raideur de dérive de chaque essieu), hauteur du centre de gravité
 m.
Le modèle bicyclette, déduit
Cinématique. Dans le repère lié au véhicule (x vers l’avant, y vers la gauche), le centre de gravité a la vitesse  et le véhicule tourne avec la vitesse de lacet
 . Un point à la distance
 devant le centre de gravité le long de
 a pour vitesse
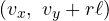 (mouvement rigide :
 ). Le centre de l’essieu avant (
 ) a donc une vitesse latérale
 et celui de l’arrière (
 )
 .
Angles de dérive. L’angle entre la direction de la roue et celle de son centre est, pour la roue avant braquée de  ,
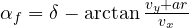 , et pour l’arrière
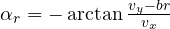 . Avec de petits angles et
 constante, ils se linéarisent :
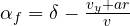 ,
 .
Dynamique. Le repère tourne avec le véhicule : la dérivée de la vitesse dans un repère tournant contient le terme  , dont la composante latérale est
 . La deuxième loi de Newton selon
 et l’équation des moments autour de
 donnent, avec les forces latérales des essieux
 et
 (la force avant est presque perpendiculaire à l’axe du véhicule pour un petit ) :

En substituant les angles de dérive, on obtient la forme d’état 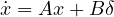 avec
 :
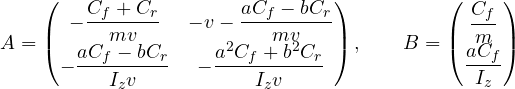
L’accélération latérale mesurée par un accéléromètre au centre de gravité est 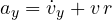 .
Régime permanent, sous-virage et stabilité, démontrés
Théorème (braquage en régime permanent). Dans un virage stationnaire de rayon  , avec
 et
 :
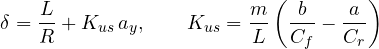
Démonstration. En régime permanent,  . De l’équation des moments,
 ; de celle de Newton,
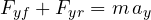 . Donc
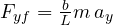 et
 : chaque essieu porte la fraction de force centripète qui correspond à la charge qu’il supporte. Les angles de dérive sont
 ,
 . En soustrayant les expressions cinématiques :
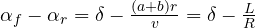 . D’où
 . ∎
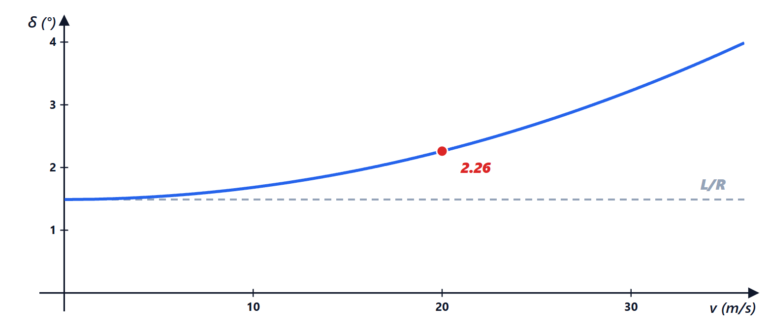
Le signe de  dit quel essieu « dérive le plus » : si l’avant dérive plus que l’arrière, le véhicule sous-vire. Avec les données de l’exemple,
 mrad/(m/s²)
 ° par m/s² : dans un virage à 4 m/s² (0,4 g), il faut 0,77° de braquage aux roues de plus que ce que demande la géométrie, environ 12° au volant avec un rapport de direction de 15.
Théorème (stabilité). Le modèle bicyclette est stable à toute vitesse si  ; si
 , il devient instable au-dessus de
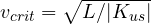 .
Démonstration. Un système  est stable si et seulement si la trace de
 est négative et le déterminant positif. La trace est toujours négative. En calculant le déterminant et en simplifiant avec
 :

(en utilisant 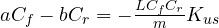 ). Avec , il est toujours positif ; avec , il s’annule en
 et au-delà devient négatif : un pôle réel passe dans le demi-plan droit. ∎
La fonction de transfert braquage → vitesse de lacet a pour gain statique 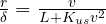 et des pôles qui se déplacent avec la vitesse. Avec les données de l’exemple (calculées avec le code ci-dessous) : à 10 m/s,
 rad/s et
 ; à 20 m/s, 9,1 rad/s et 0,84 ; à 30 m/s, 7,2 rad/s et 0,70. Le véhicule devient plus lent et moins amorti quand la vitesse augmente : c’est ce que le conducteur ressent comme une réponse « plus paresseuse et plus balancée » sur autoroute.
Le pneu : le modèle de Pacejka
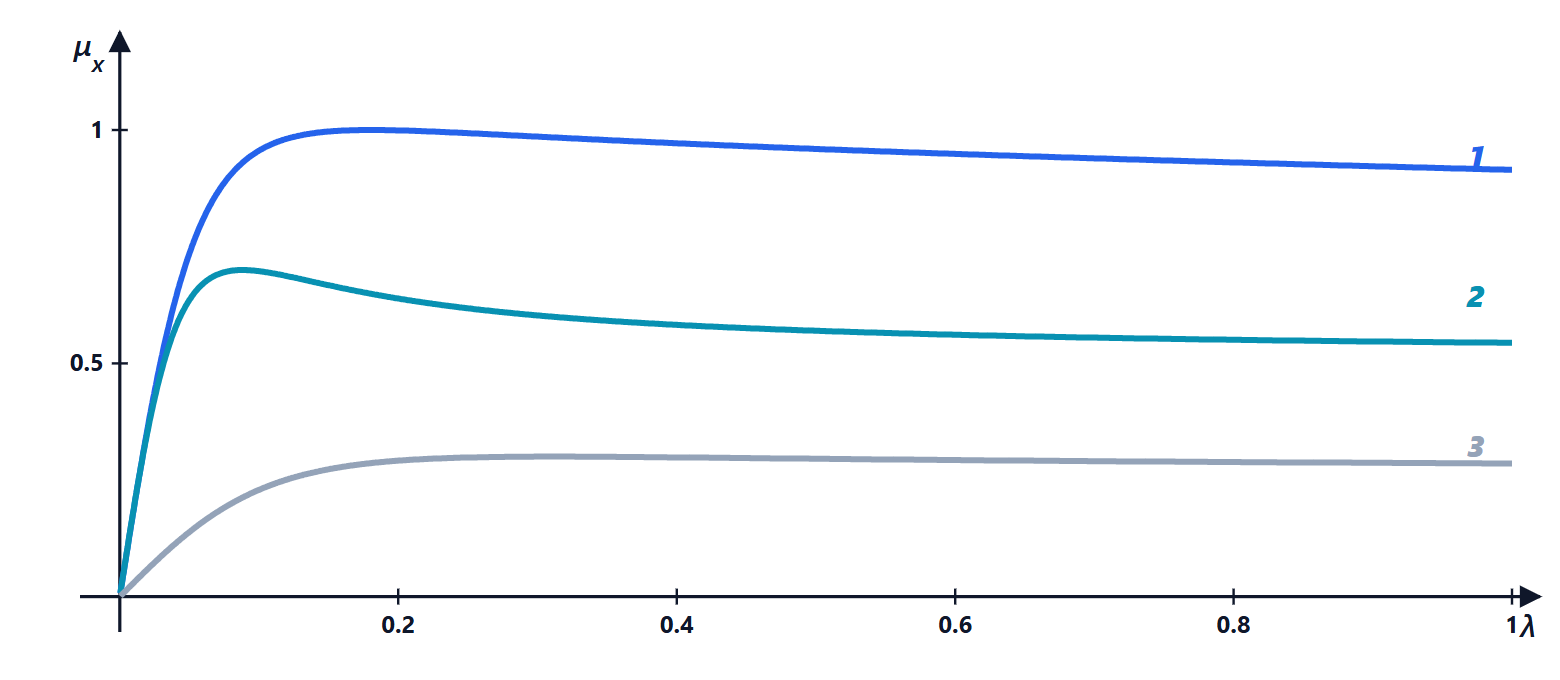
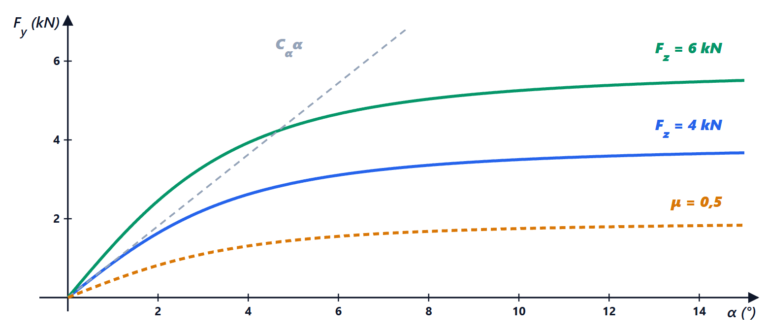
La formule magique de Pacejka décrit les forces mesurées avec quelques constantes :
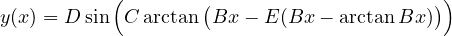
avec l’angle de dérive (pour la force latérale) ou le taux de glissement (pour la longitudinale), et
 la valeur de pic, environ
 ;
 le facteur de forme, qui décide de combien la courbe baisse après le pic (environ 1,3 pour la force latérale, 1,6-1,9 pour la longitudinale) ;
 le facteur de raideur : la pente à l’origine est
 , c’est-à-dire la raideur de dérive
 ;
 la courbure, qui façonne la courbe près du pic.
Dans les modèles complets (MF 5.2, MF 6.1, utilisés dans les simulateurs industriels), chaque coefficient dépend à son tour de la charge, du carrossage et de la pression par des dizaines de paramètres mesurés sur un banc d’essai. Deux effets comptent même dans des modèles simples :
- la sensibilité à la charge :
 et
 croissent moins que proportionnellement à
 . C’est pourquoi deux roues de charges différentes donnent moins de force latérale totale que deux roues de même charge moyenne : le transfert de charge latéral « retire » de l’adhérence à l’essieu où il est le plus grand ;
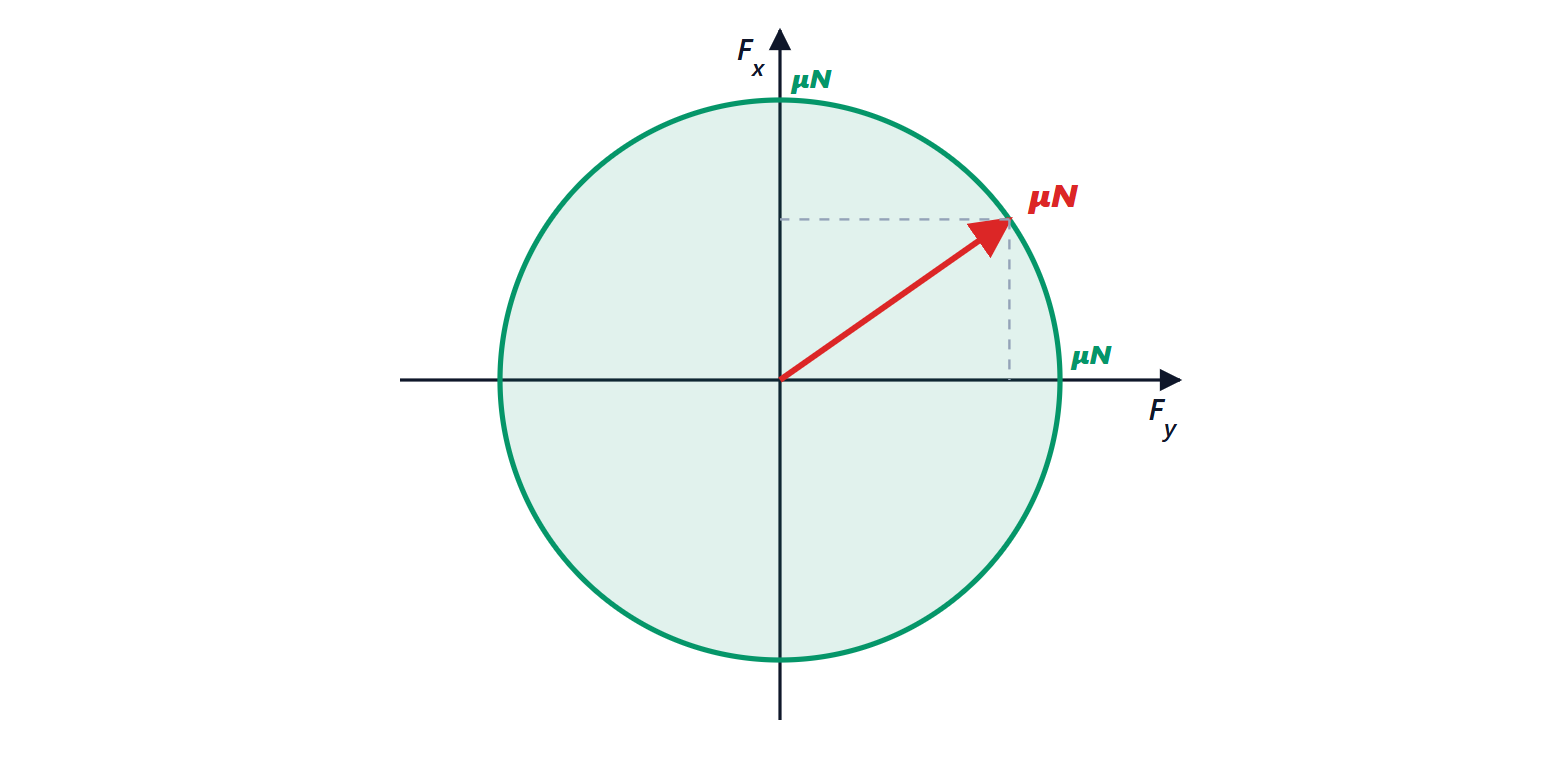
- l’ellipse de frottement : la force totale ne peut pas dépasser environ , dans aucune direction :
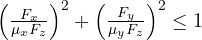 . Freiner dans un virage retire de la force latérale : c’est pourquoi l’ABS laisse les roues directrices capables de générer de la force.
Longueur de relaxation. Le pneu ne génère pas la force instantanément : il doit rouler d’une distance  (de l’ordre de 0,3-0,5 m) pour que la déformation s’établisse. Le modèle est un retard du premier ordre
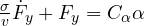 , de constante de temps
 : à basse vitesse, le pneu est « lent », et cela compte dans le contrôle de stabilité à 10-20 km/h.
Les transferts de charge
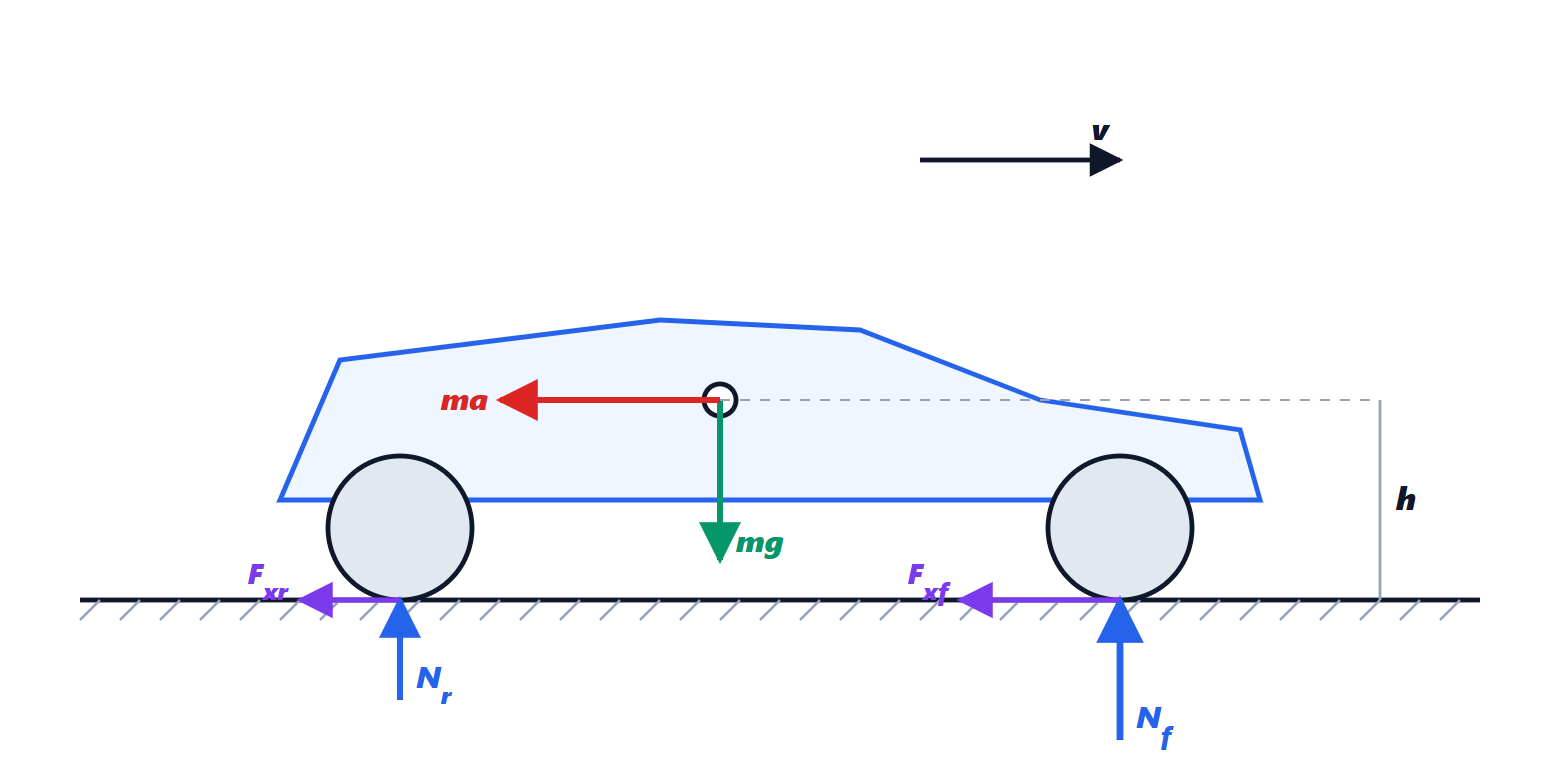
Longitudinal. Au freinage avec une décélération  , l’équilibre des moments autour du point de contact arrière, avec la force d’inertie
 appliquée au centre de gravité à la hauteur
 , donne
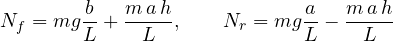
Avec les données de l’exemple et  : à l’arrêt 8,49 kN à l’avant et 6,23 à l’arrière ; au freinage 10,98 et 3,74 kN. C’est pourquoi les freins avant sont plus grands et que la répartition du freinage doit s’adapter à la charge (répartiteur électronique de freinage, EBD) : bloquer d’abord les roues arrière rend le véhicule instable.
Latéral. Dans un virage, sur chaque essieu de voie  , la charge passe de la roue intérieure à la roue extérieure de
 , avec une répartition entre les essieux décidée par les raideurs des barres anti-roulis. À cause de la sensibilité à la charge, l’essieu qui a plus de transfert perd plus de raideur de dérive : durcir la barre avant rend le véhicule plus sous-vireur, durcir l’arrière plus survireur. C’est le réglage le plus utilisé sur piste.
De la roue à l’ABS
La dynamique d’une roue est  , avec
 le couple (moteur ou de freinage) et
 . Au freinage, si le couple de freinage dépasse ce que la route peut rendre au pic de
 , la roue décélère de plus en plus vite et se bloque (
 ) : le pneu glisse, perd l’adhérence latérale et le véhicule ne tourne plus. L’ABS estime le glissement à partir des vitesses des roues et module la pression de freinage pour le garder près du pic (environ 0,1-0,2), avec 5 à 15 cycles par seconde. L’antipatinage fait de même à l’accélération en réduisant le couple moteur ou en freinant la roue qui patine.
L’ESC : le contrôle de stabilité
L’ESC compare la vitesse de lacet mesurée à une référence donnée par le modèle bicyclette et limitée par l’adhérence :

La limite vient de 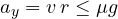 . Si dépasse la référence, le véhicule survire : on freine la roue avant extérieure, ce qui crée un moment de redressement. Si est trop petit, le véhicule sous-vire : on freine la roue arrière intérieure. Le régulateur est typiquement un PI sur l’erreur de lacet avec une logique d’activation, et il travaille avec l’ABS sur les mêmes freins.
Le modèle cinématique et la poursuite pure
À basse vitesse, le glissement est négligeable : les roues vont où elles pointent. Le modèle bicyclette cinématique, rapporté à l’essieu arrière, est
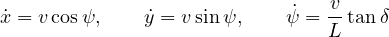
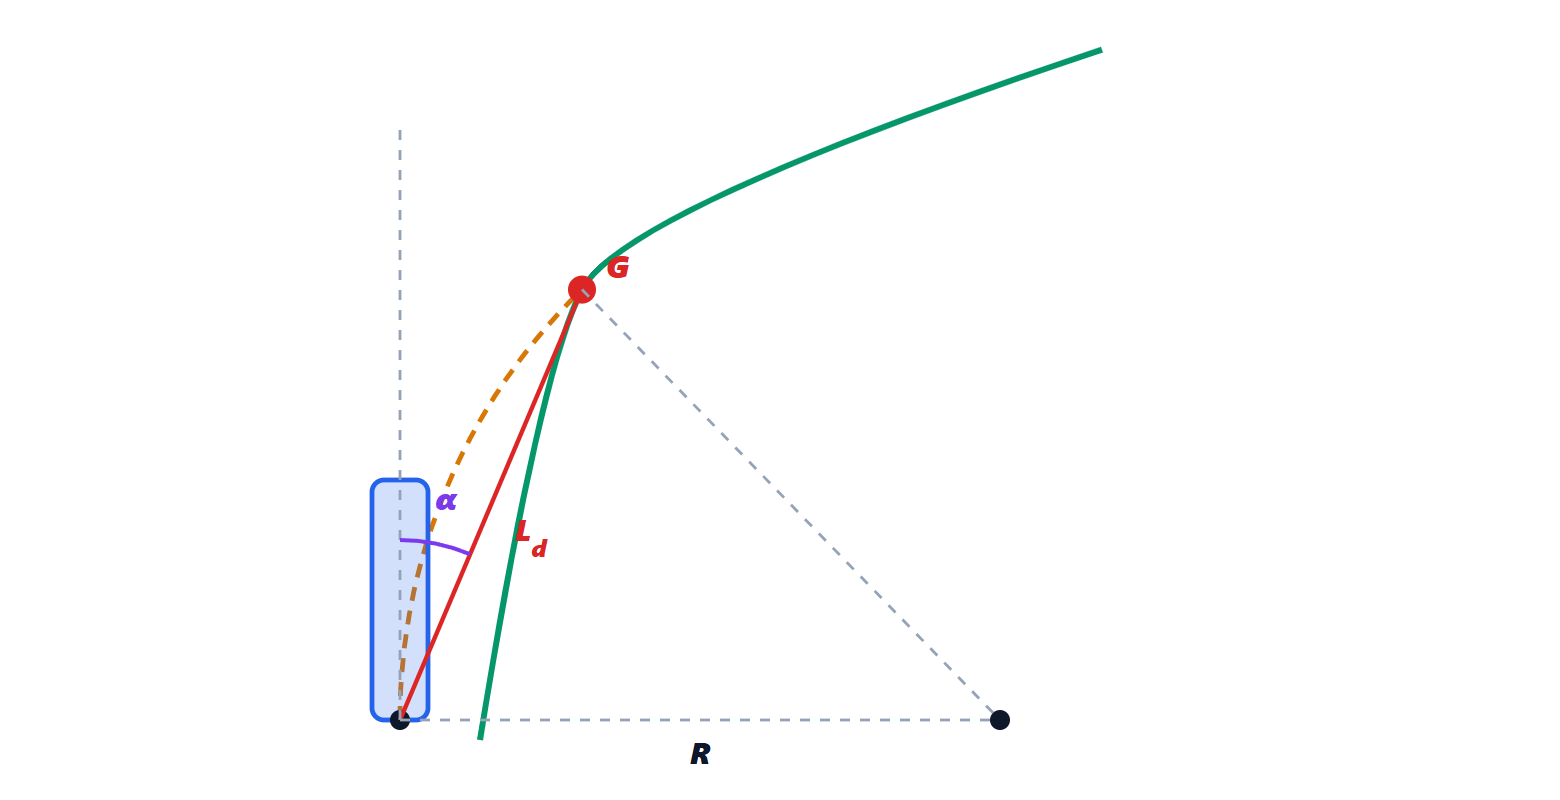
Théorème (pure pursuit). Pour atteindre, le long d’un arc de cercle, un point  de la trajectoire à la distance
 et vu sous un angle
 par rapport à l’axe du véhicule, il faut la courbure
 , c’est-à-dire le braquage
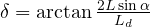 .
Démonstration. Le cercle voulu est tangent à l’axe du véhicule à l’essieu arrière et passe par . Son centre est sur la perpendiculaire à l’axe, à la distance . Le triangle formé par le centre, l’essieu arrière et est isocèle (deux côtés sont des rayons), et l’angle au centre est  (l’angle entre la corde et la tangente est la moitié de l’angle au centre). Donc
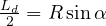 ,
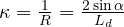 . Dans le modèle cinématique,
 , ce qui donne . ∎
est le seul paramètre : petit, il donne un suivi précis mais oscillant, grand, un suivi lisse qui « coupe » les virages. On l’augmente d’ordinaire avec la vitesse,  .
ACC et LKA
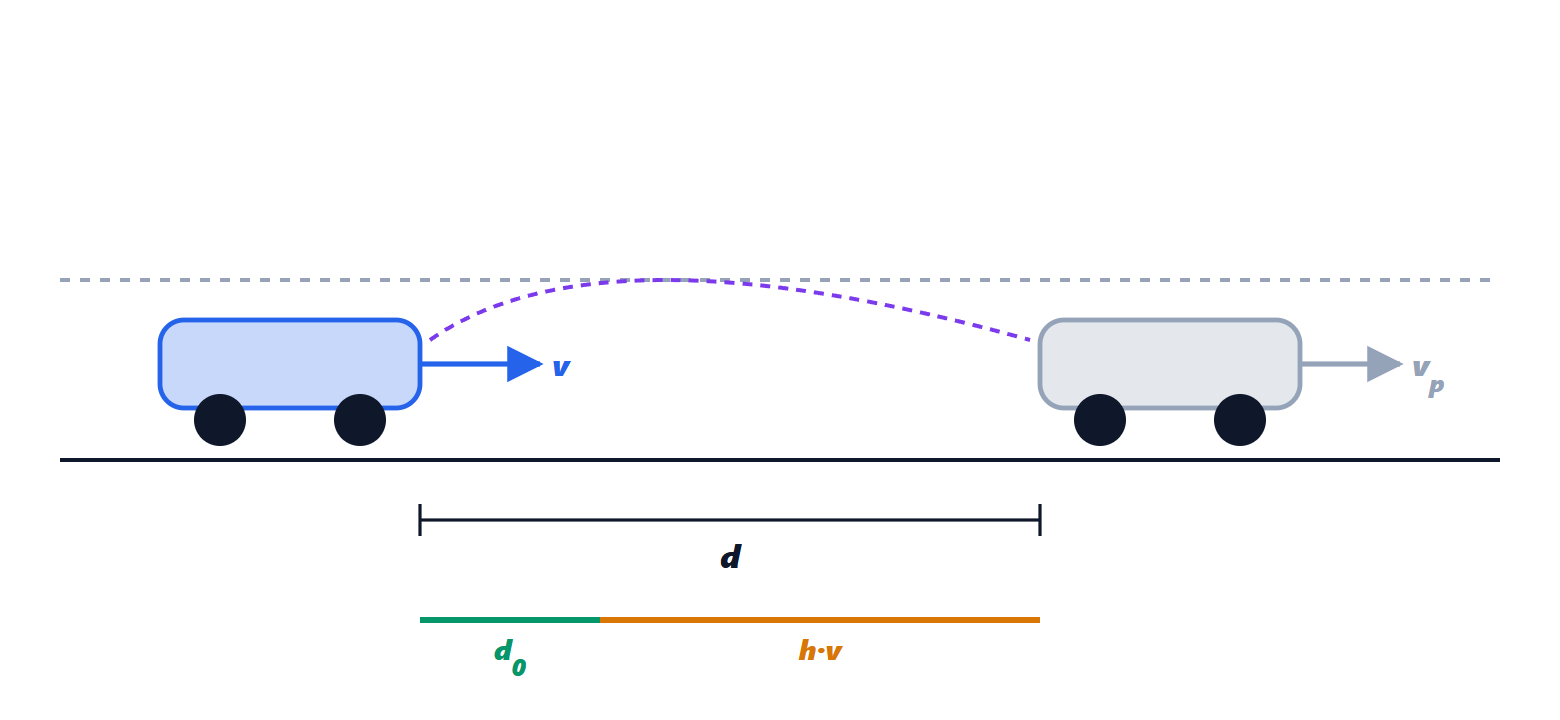
ACC. Avec la distance  au véhicule qui précède et sa vitesse
 , la politique d’intervalle de temps constant veut
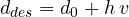 . Un régulateur simple commande une accélération
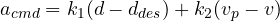 , ensuite limitée pour le confort (environ −3 à +2 m/s²) et mise en œuvre par la commande du couple moteur et de freinage. Dans un peloton de véhicules tous à ACC, la politique d’intervalle de temps avec un assez grand garantit la stabilité de chaîne (string stability) : une perturbation du premier véhicule n’est pas amplifiée le long de la file.
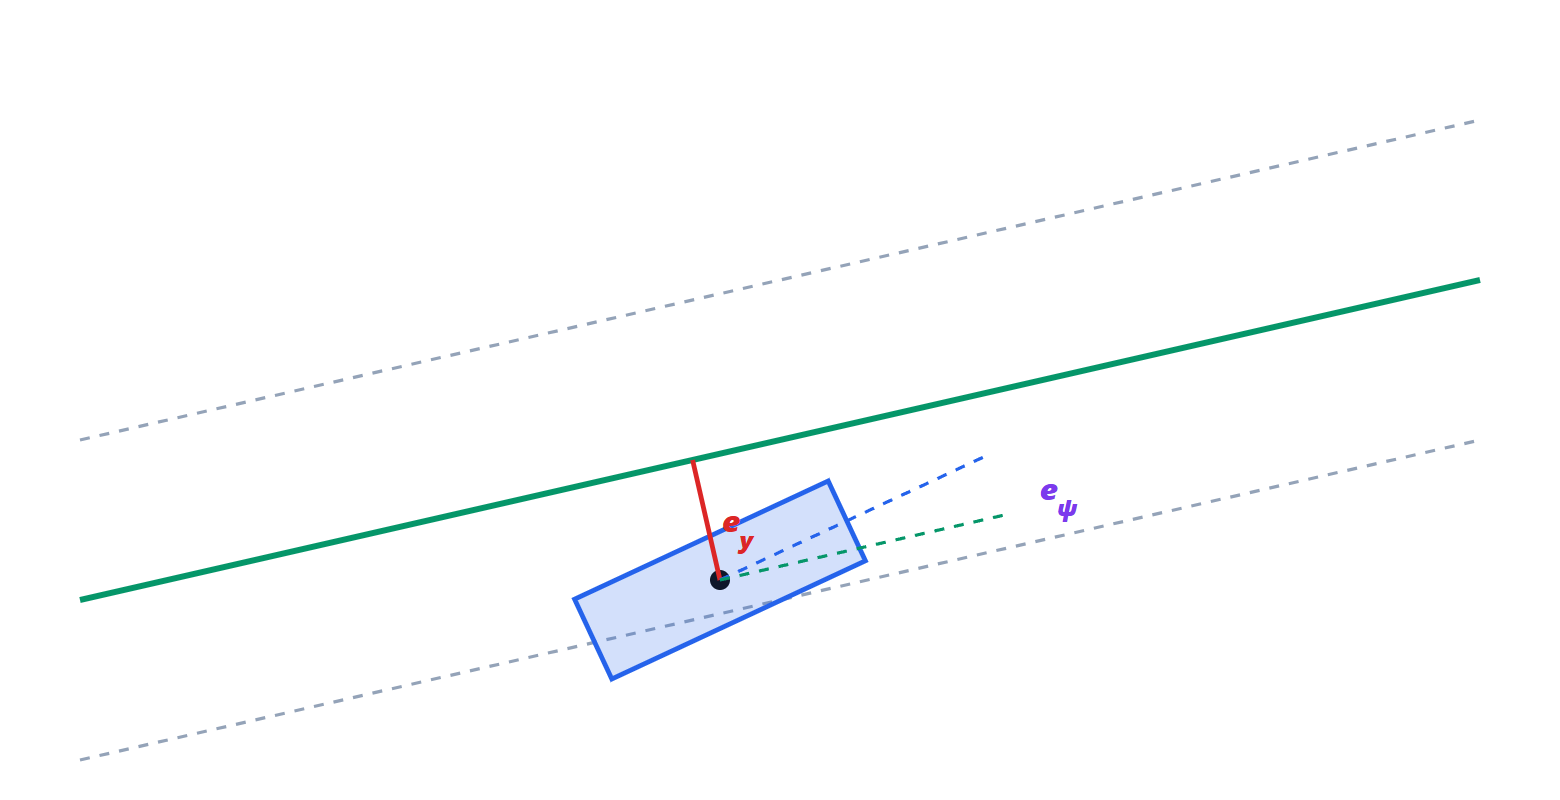
LKA. Le modèle bicyclette s’écrit relativement à la voie :  le décalage latéral par rapport au centre,
 l’angle entre le véhicule et la tangente à la voie,
 la courbure de la route. Pour de petits angles,
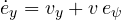 et
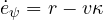 : avec l’état
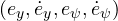 , on obtient un modèle linéaire du quatrième ordre (Rajamani) sur lequel on conçoit un régulateur par retour d’état (LQR) ou prédictif (MPC), avec la courbure comme perturbation mesurée à compenser par anticipation.
Simulations en Python
Le modèle bicyclette, avec les gains et les pôles à diverses vitesses et la réponse à l’échelon :
import numpy as np

# parameters of an average car
m, Iz = 1500.0, 2500.0        # mass [kg], yaw moment of inertia [kg m^2]
a, b = 1.1, 1.5               # distances of the CG from the front and rear axle [m]
L = a + b                     # wheelbase [m]
Cf, Cr = 100e3, 120e3         # axle cornering stiffnesses [N/rad]

def matrices(v):
    """Linear bicycle model: state x = [vy, r], input delta (road-wheel steering)."""
    A = np.array([[-(Cf + Cr) / (m * v), -v - (a * Cf - b * Cr) / (m * v)],
                  [-(a * Cf - b * Cr) / (Iz * v), -(a**2 * Cf + b**2 * Cr) / (Iz * v)]])
    B = np.array([Cf / m, a * Cf / Iz])
    return A, B

Kus = m / L * (b / Cf - a / Cr)               # understeer gradient [rad/(m/s^2)]
vch = np.sqrt(L / Kus)                         # characteristic speed [m/s]
print(f"Kus = {Kus*1e3:.2f} mrad/(m/s^2) = {np.degrees(Kus):.3f} deg/(m/s^2)")
print(f"characteristic speed = {vch:.1f} m/s = {vch*3.6:.0f} km/h")

for v in (10.0, 20.0, 30.0):
    A, B = matrices(v)
    x_ss = -np.linalg.solve(A, B)              # steady state for delta = 1 rad
    lam = np.linalg.eigvals(A)
    wn = np.sqrt(np.prod(lam).real); zeta = -lam.real.sum() / (2 * wn)
    print(f"v = {v:4.1f} m/s: r/delta = {x_ss[1]:.3f} 1/s (formula {v/(L + Kus*v**2):.3f}), "
          f"poles {np.round(lam, 2)}, wn = {wn:.2f} rad/s, zeta = {zeta:.2f}")

# response to a 2 degree steering step at 20 m/s (Euler, 1 ms step)
v, dt = 20.0, 0.001
A, B = matrices(v)
x = np.zeros(2); d = np.radians(2.0)
t_hist, r_hist, ay_hist = [], [], []
for k in range(3000):
    dx = A @ x + B * d
    ay = dx[0] + v * x[1]                      # lateral acceleration
    x = x + dt * dx
    t_hist.append(k * dt); r_hist.append(x[1]); ay_hist.append(ay)
r = np.array(r_hist)
print(f"2 deg step at 20 m/s: final r {np.degrees(r[-1]):.2f} deg/s, "
      f"final ay {ay_hist[-1]:.2f} m/s^2, peak r {np.degrees(r.max()):.2f} deg/s")
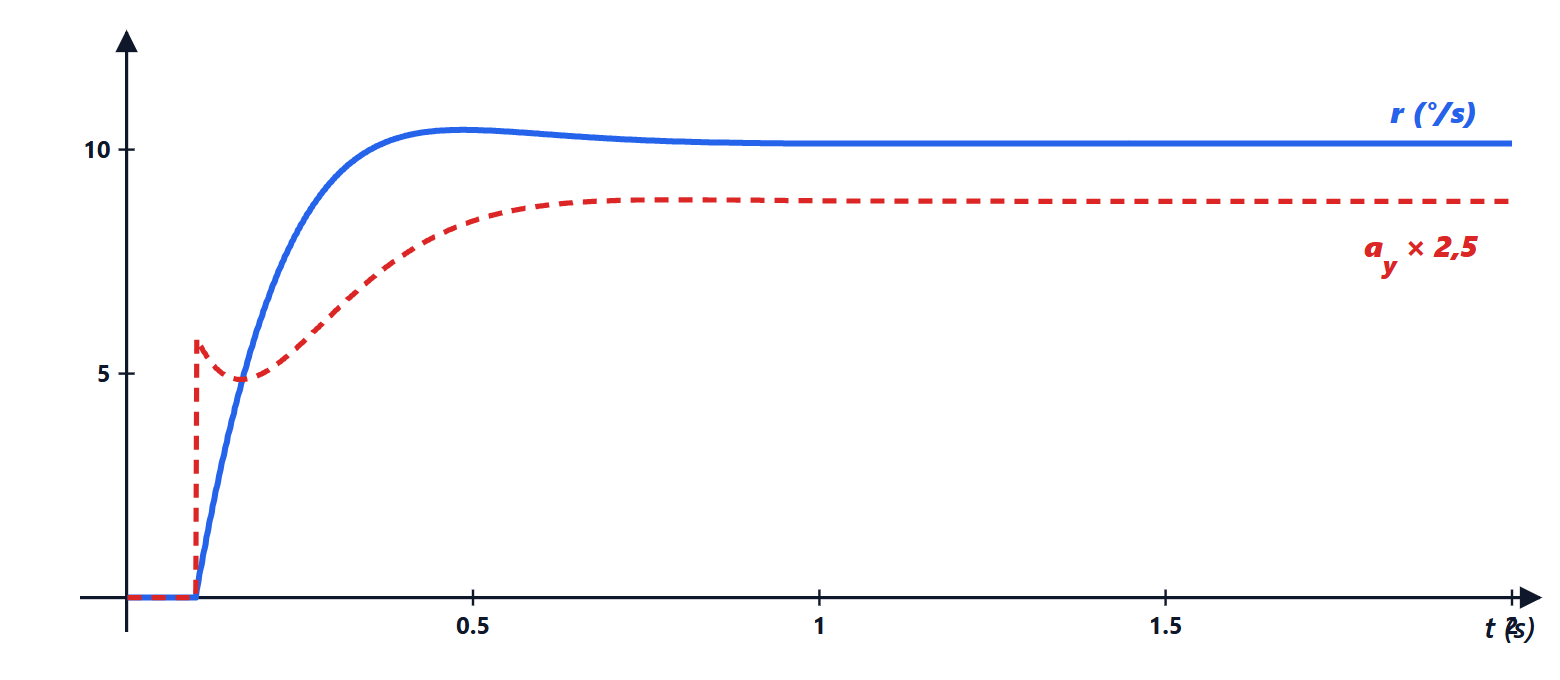
En l’exécutant, on obtient mrad/(m/s²), une vitesse caractéristique de 27,8 m/s (100 km/h), les gains 3,405, 5,068 et 5,330 s égaux à la formule, les pôles et les rapports d’amortissement cités plus haut, et pour l’échelon
 °/s,
 m/s² avec un pic de 10,44°/s.
La poursuite pure sur un changement de voie de 3,5 m à 10 m/s :
import numpy as np

L, v, dt = 2.6, 10.0, 0.01            # wheelbase [m], speed [m/s], integration step [s]
Ld = 8.0                               # look-ahead distance [m]
delta_max = np.radians(30)

# reference path: smooth 3.5 m lane change (sinusoid)
xs = np.linspace(0, 200, 4001)
ys = np.where(xs < 50, 0.0, np.where(xs > 90, 3.5, 1.75 * (1 - np.cos(np.pi * (xs - 50) / 40))))

x, y, psi = 0.0, 0.0, 0.0              # rear-axle position and heading
err = []
for k in range(int(15 / dt)):
    # path point at distance Ld ahead of the vehicle
    d = np.hypot(xs - x, ys - y)
    ahead = np.where((d >= Ld) & (xs > x))[0]
    gx, gy = xs[ahead[0]], ys[ahead[0]]
    alpha = np.arctan2(gy - y, gx - x) - psi            # angle towards point G
    delta = np.arctan(2 * L * np.sin(alpha) / Ld)        # pure pursuit law
    delta = np.clip(delta, -delta_max, delta_max)
    # kinematic bicycle model (referred to the rear axle)
    x += v * np.cos(psi) * dt
    y += v * np.sin(psi) * dt
    psi += v / L * np.tan(delta) * dt
    err.append(y - np.interp(x, xs, ys))
err = np.array(err)
print(f"max lateral error {abs(err).max():.2f} m, final {abs(err[-1]):.3f} m")
L’erreur latérale maximale est de 7 cm et à la fin elle s’annule. Pour des modèles plus complets, l’industrie utilise des simulateurs commerciaux (IPG CarMaker, VI-grade, CarSim, le Vehicle Dynamics Blockset de MATLAB) ; dans le monde libre, il y a CARLA (conduite autonome, avec une API Python) et les modèles de véhicule Modelica, utilisables avec OpenModelica.
Les exercices sur le sous-virage, les pneus, le transfert de charge, le freinage et les fonctions ADAS se trouvent sur la page d’exercices indiquée en haut.



Benvenuti nella pagina su «Dinamica del veicolo, approfondimento: modello a bicicletta dimostrato, Pacejka, trasferimenti di carico, ABS, ESC, ACC, LKA e pure pursuit in Python». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Vehicle dynamics in depth: bicycle model proved, Pacejka, load transfer, ABS, ESC, ACC, LKA and pure pursuit in Python”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.