Exercices résolus de dynamique du véhicule et d'ADAS : direction, sous-virage, Pacejka, freinage, ACC et ESC
Onze exercices avec solutions et graphiques : braquage dans un virage, vitesse caractéristique, transfert de charge, distance d'arrêt, puissance sur autoroute, véhicule survireur, coefficients de Pacejka, pure pursuit, ACC et freinage d'urgence, référence ESC, freinage en virage.
https://www.electronics-engineering.com/fr/dynamique-du-vehicule-adas-exercices-resolus/
Exercices de dynamique du véhicule et de fonctions ADAS, du type de ceux des cours de Conception de systèmes automatiques et des entretiens d’embauche dans l’automobile, sur trois niveaux : de base, avec les formules du modèle bicyclette, le transfert de charge et les résistances ; intermédiaire, avec la stabilité, le modèle de pneu et la poursuite pure ; d’examen, avec l’ACC, le freinage d’urgence, l’ESC et l’adhérence combinée. Sauf indication contraire, le véhicule est celui de l’approfondissement :  kg,
 kg·m²,
 m,
 m,
 m,
 kN/rad,
 kN/rad,
 m,
 m/s². Le résultat est donné tout de suite ; la solution complète, avec le graphique, s’ouvre d’un clic.
Niveau de base
Exercice 1. Braquer pour un virage
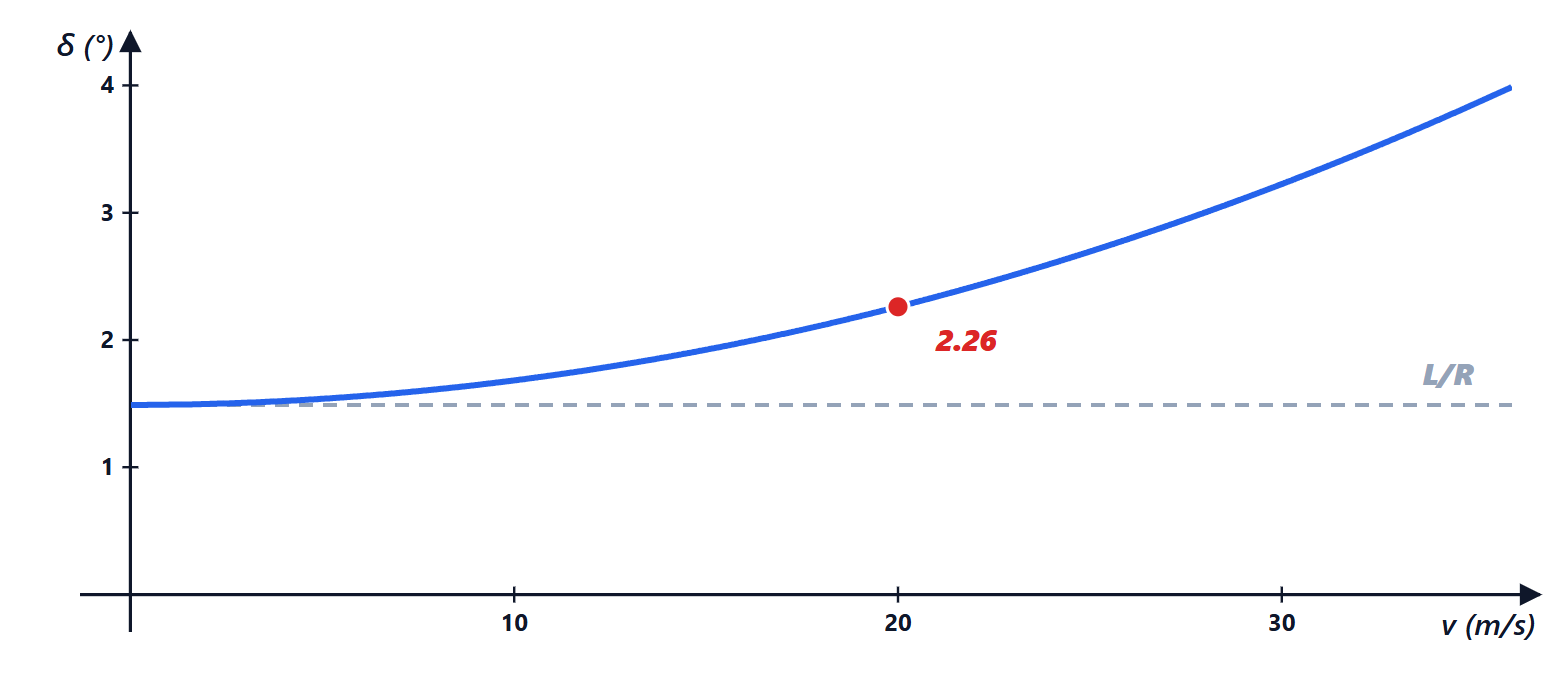
Le véhicule parcourt un virage de rayon  m à 20 m/s (72 km/h). Calculer l’angle aux roues et au volant (rapport de direction 15) et le comparer à celui à très basse vitesse.
Résultat :  ° aux roues, 33,9° au volant ; à basse vitesse, 1,49° suffiraient (22,3° au volant).
Solution
1. Accélération latérale : 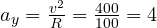 m/s² (0,41 g).
2. Gradient de sous-virage :  rad/(m/s²).
3. Braquage :  rad
 °. Au volant,
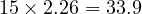 °.
4. La partie géométrique (Ackermann) est  rad
 ° : le sous-virage en demande 52 % de plus. Le conducteur ne s’en aperçoit pas parce que c’est une augmentation graduelle avec la vitesse, et c’est exactement ce qui rend le véhicule prévisible.
Exercice 2. Vitesse caractéristique et gain de lacet
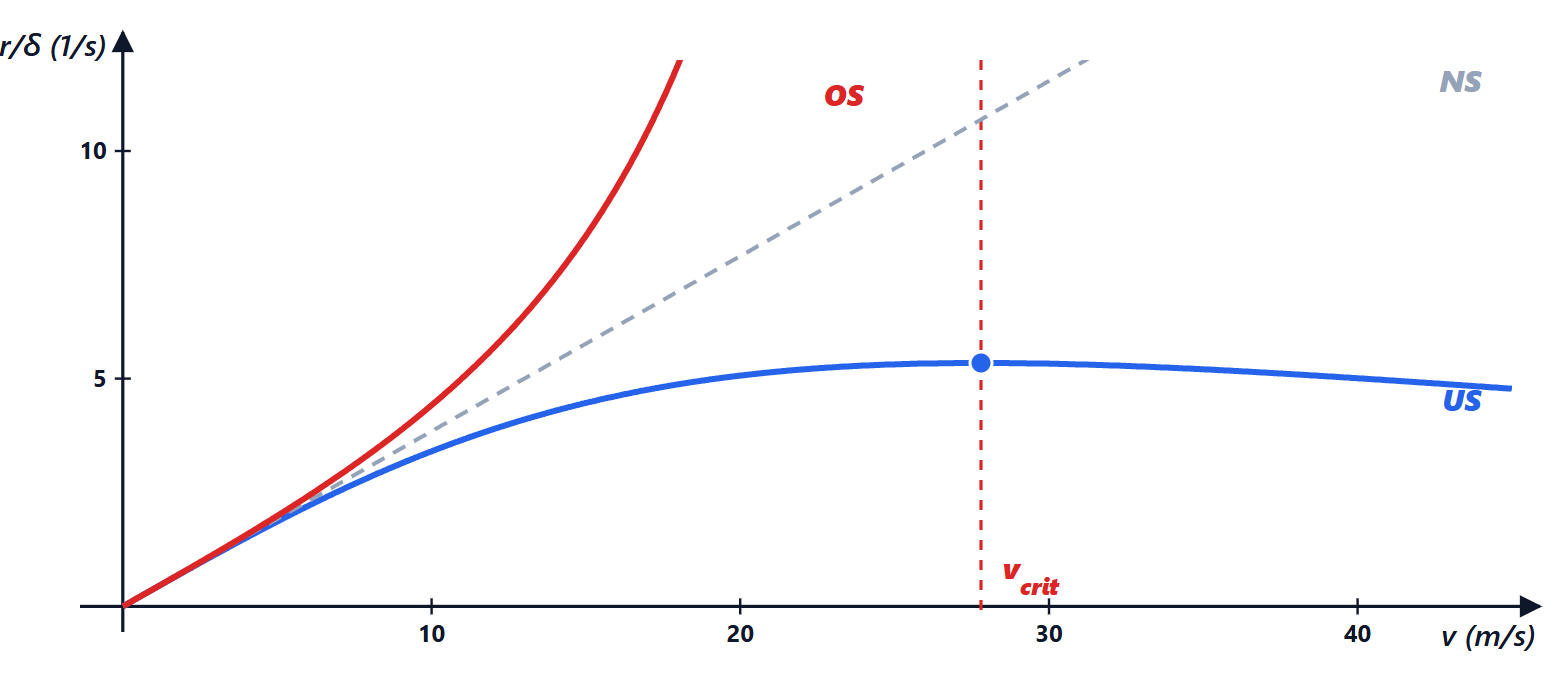
Calculer la vitesse caractéristique du véhicule, le gain de vitesse de lacet en régime permanent à 20 m/s et sa valeur maximale.
Résultat :  m/s (100 km/h) ;
 s
 à 20 m/s ; maximum 5,35 s.
Solution
1. 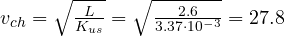 m/s.
2. 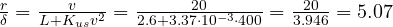 s : 1° de braquage donne 5,07°/s de vitesse de lacet.
3. Le maximum de 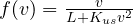 :
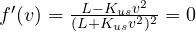 pour
 , où
 s. À la vitesse caractéristique, le véhicule est « le plus réactif » au braquage ; au-delà, le sous-virage l’emporte et la réponse diminue.
Exercice 3. Transfert de charge au freinage
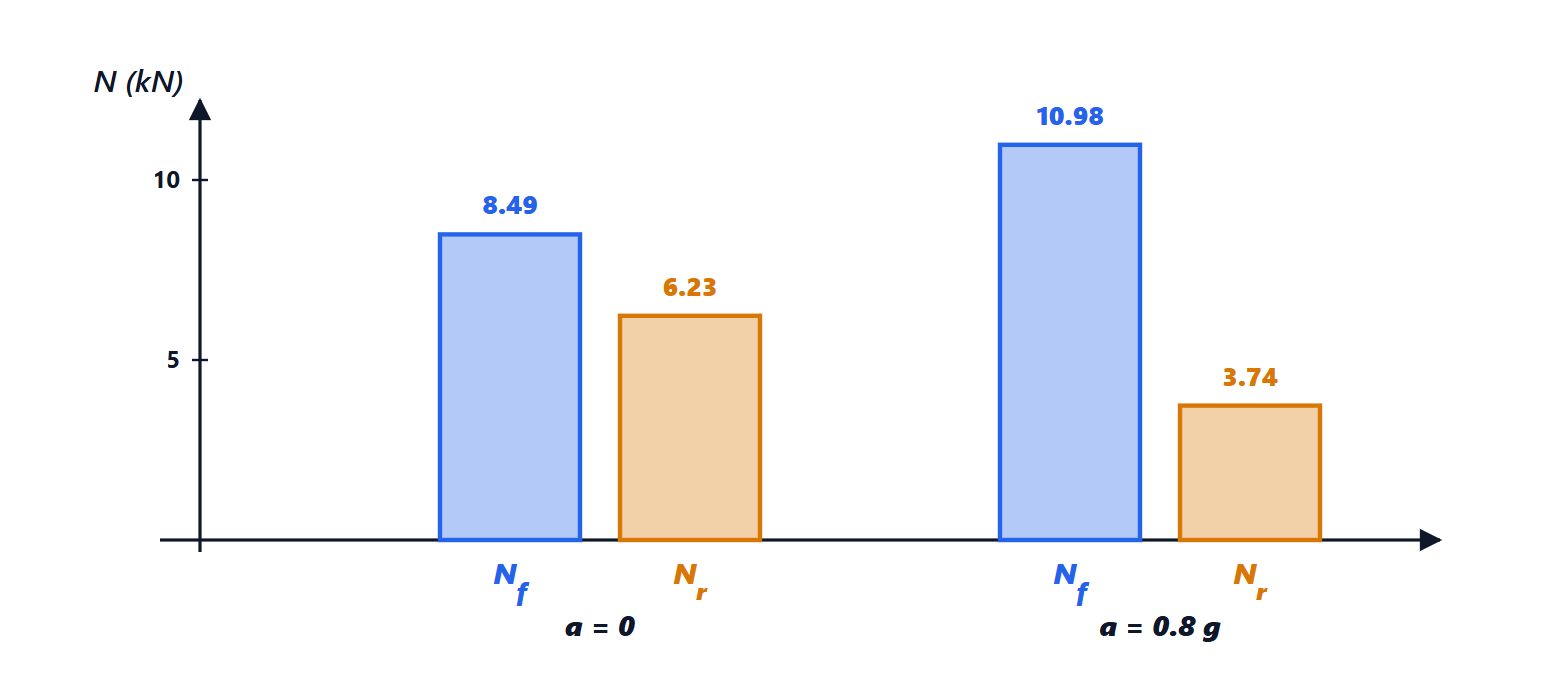
Calculer les charges sur les essieux à l’arrêt et au freinage à 0,8 g.
Résultat : à l’arrêt 8,49 kN à l’avant et 6,23 kN à l’arrière ; au freinage 10,98 kN et 3,74 kN (transfert 2,49 kN).
Solution
1. À l’arrêt, équilibre des moments :  N,
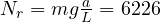 N.
2. Transfert :  N.
3. Au freinage, 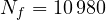 N (75 % du poids),
 N. Avec le même
 , l’essieu arrière ne peut freiner qu’avec
 N : s’il recevait la même pression que l’avant, il se bloquerait le premier. D’où la répartition variable du freinage (EBD).
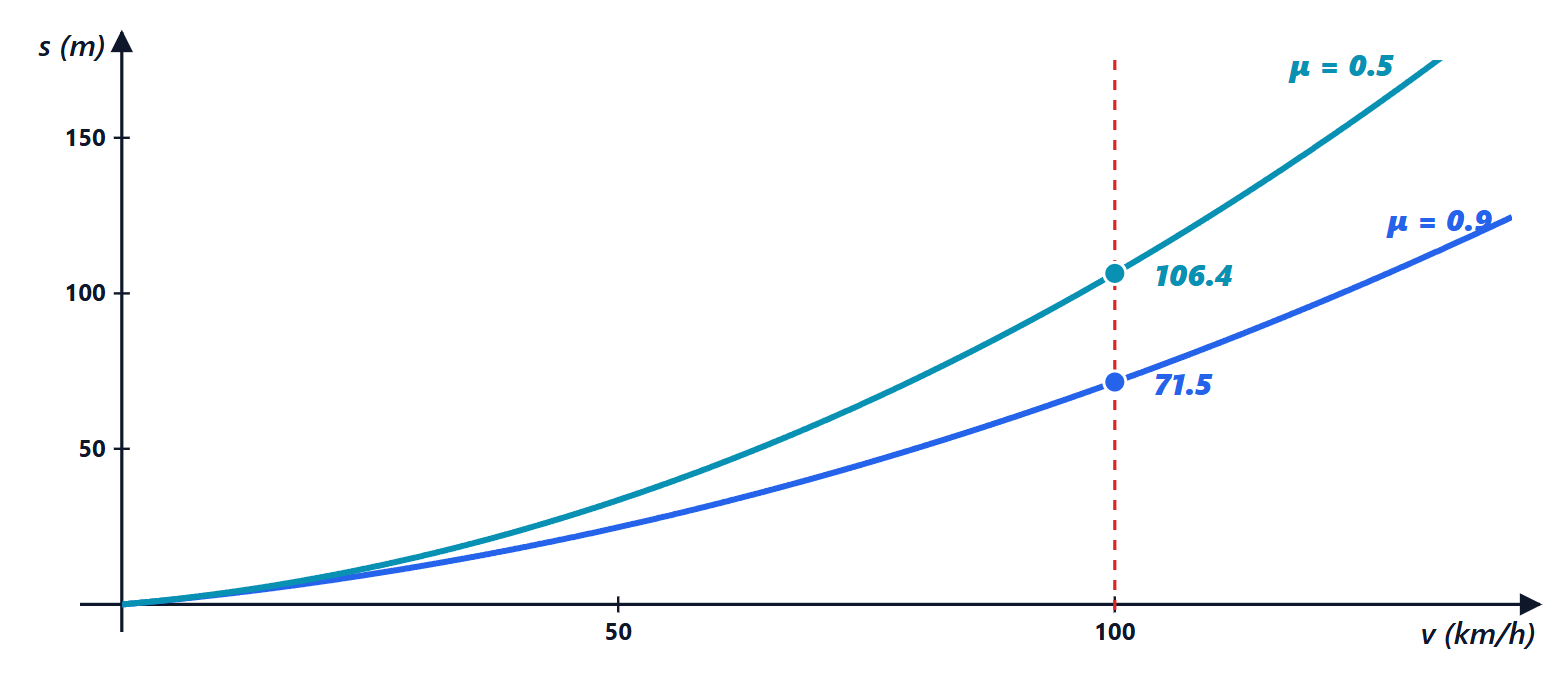
Exercice 4. Distance d’arrêt
Calculer la distance d’arrêt depuis 100 km/h avec  (sec) et
 (mouillé), avec un temps de réaction de 1 s.
Résultat : sec 43,7 m de freinage, 71,5 m en tout ; mouillé 78,7 m de freinage, 106,4 m en tout.
Solution
1.  m/s. Décélération maximale
 : 8,83 m/s² sur sec, 4,91 m/s² sur mouillé.
2. Distance de freinage  :
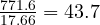 m et
 m.
3. Pendant le temps de réaction, on parcourt 27,8 m : totaux 71,5 m et 106,4 m. La distance de freinage croît avec le carré de la vitesse : à 130 km/h sur sec, elle devient 73,8 m. C’est pourquoi l’AEB réduit tant les accidents : il supprime le temps de réaction.
Exercice 5. Résistances et puissance sur autoroute
Avec 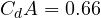 m²,
 et
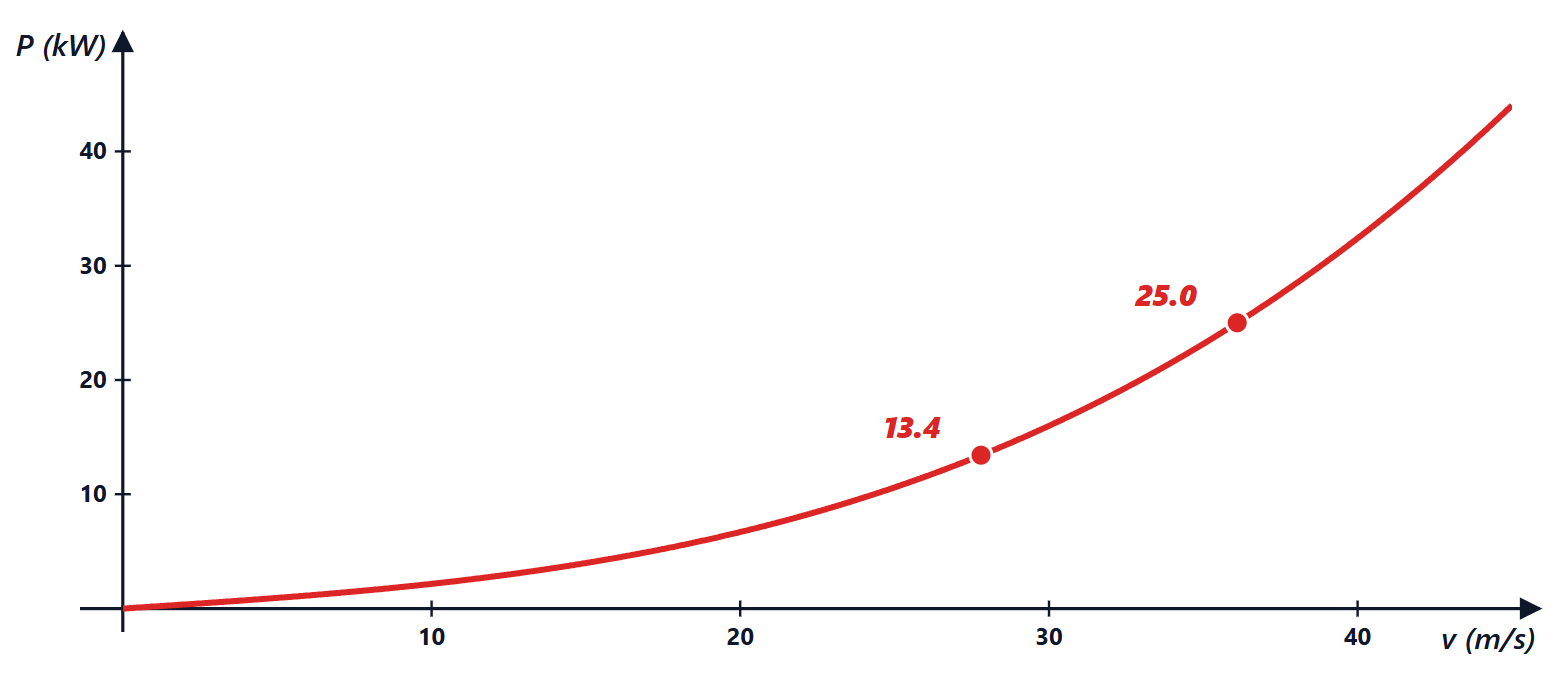
 kg/m³, calculer les résistances et la puissance nécessaire à 130 km/h en palier et la comparer à celle à 100 km/h.
Résultat :  N,
 N,
 kW à 130 km/h ; 13,4 kW à 100 km/h.
Solution
1.  m/s. Aérodynamique :
 N. Roulement :
 N.
2.  kW aux roues.
3. À 100 km/h :  N,
 kW. Aller 30 % plus vite demande 87 % de puissance en plus : sur de longues distances, la consommation par kilomètre augmente d’environ 40 %. Avec une voiture électrique, c’est l’effet qui réduit l’autonomie sur autoroute.
Niveau intermédiaire
Exercice 6. Le véhicule survireur
Un véhicule a son centre de gravité déplacé vers l’arrière :  m,
 m,
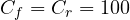 kN/rad (mêmes
 ,
 ). Calculer
 , la vitesse critique et les pôles à 25 m/s et à 40 m/s.
Résultat :  rad/(m/s²) ;
 m/s (121 km/h) ; à 25 m/s pôles
 et
 , à 40 m/s
 et
 .
Solution
1. 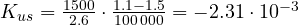 : survireur.
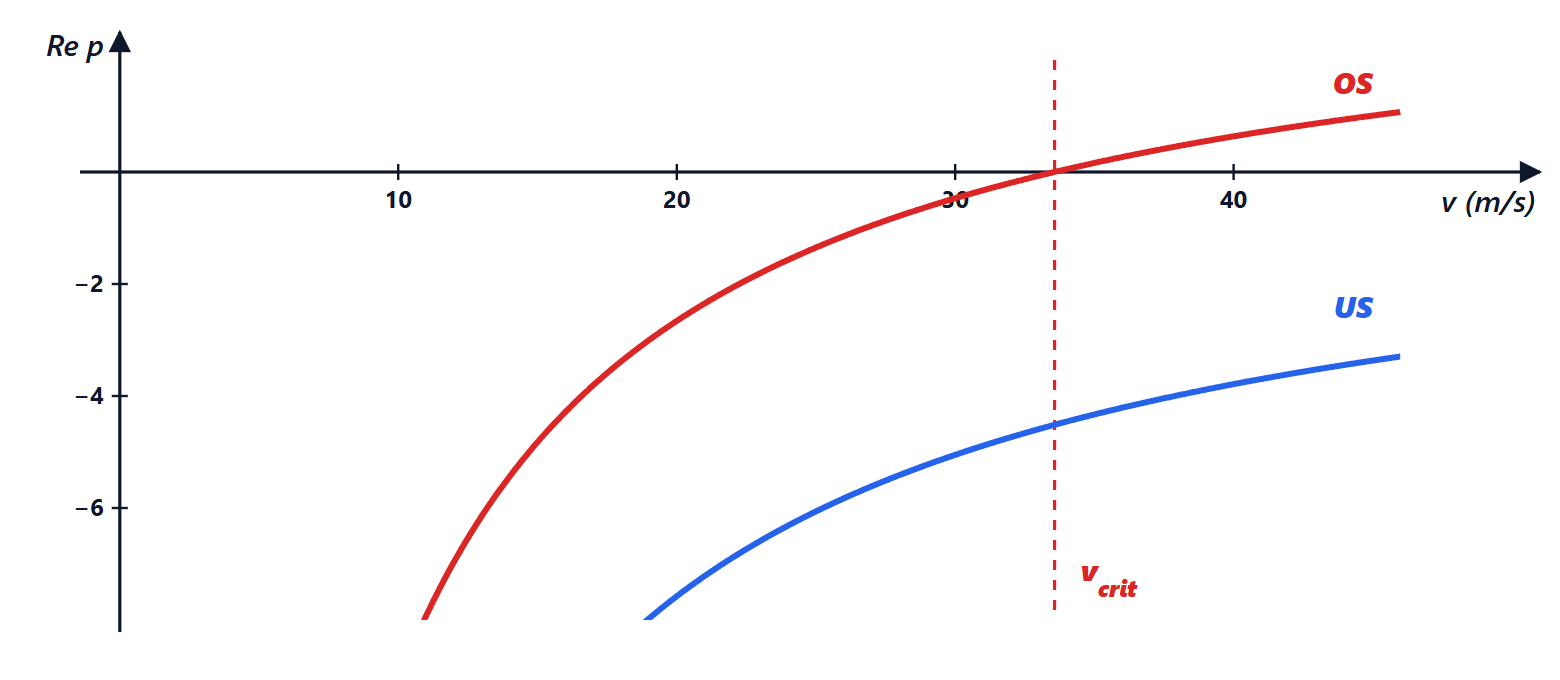
2.  m/s.
3. À 25 m/s, la matrice  a un déterminant de
 et une trace négative : pôles réels et , stables mais avec un pôle lent. À 40 m/s, le déterminant est
 : pôles et . Le pôle positif fait croître la vitesse de lacet comme
 : elle double toutes les 1,1 s sans que le conducteur braque. C’est la perte de contrôle (le tête-à-queue).
4. C’est pourquoi aucune voiture de série ne survire dans le domaine linéaire. Les voitures à moteur arrière, avec beaucoup de poids à l’arrière, compensent avec des pneus arrière plus larges ( ).
Exercice 7. Coefficients de Pacejka
Un pneu avec  N,
 a une raideur de dérive
 kN/rad et un facteur de forme
 . Avec
 , trouver
 , la force latérale à 2°, 5° et 10°, et l’angle du pic.
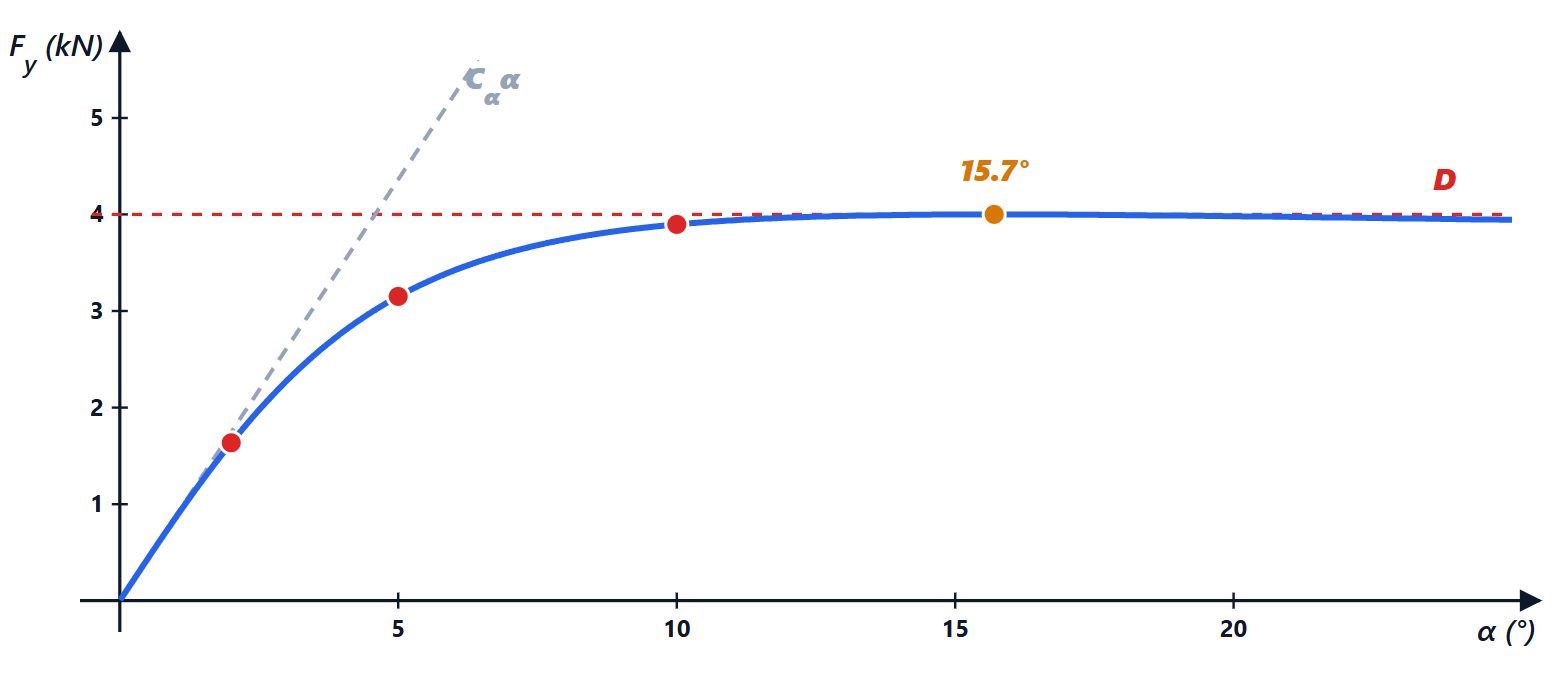
Résultat :  rad ; 1,63, 3,15 et 3,90 kN (le modèle linéaire donnerait 1,75, 4,36 et 8,73 kN) ; pic de 4 kN à 15,7°.
Solution
1. 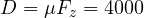 N ; la pente à l’origine est
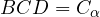 , donc
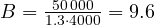 rad.
2. À 2° ( rad) :
 ,
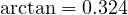 ,
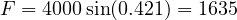 N, contre 1745 N du modèle linéaire (−6 %).
3. À 5° :  N (linéaire 4363 N, −28 %) ; à 10° :
 N (linéaire 8727 N). Le modèle linéaire est acceptable jusqu’à environ 2-3°, c’est-à-dire jusqu’à environ 0,4 g d’accélération latérale : le domaine où fonctionnent l’ACC et le LKA, pas l’ESC.
4. Le pic est là où 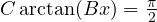 :
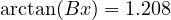 ,
 ,
 rad
 °. Les pneus réels ont leur pic à 6-10° : c’est le coefficient
 , négatif ou proche de 1 dans les données mesurées, qui déplace et affine le pic.
Exercice 8. Pure pursuit
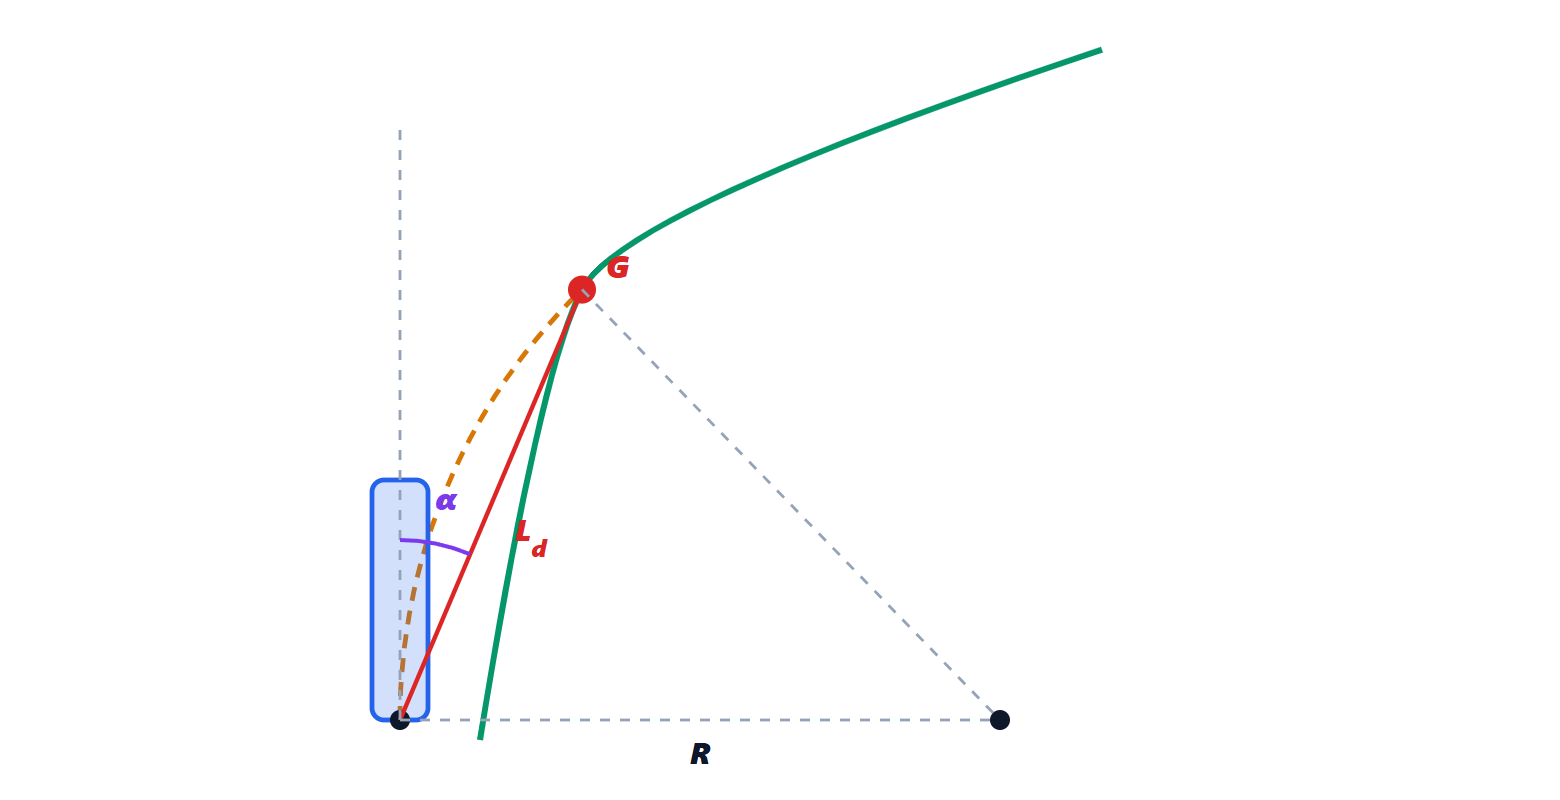
Un véhicule autonome ( m) utilise la poursuite pure (pure pursuit) avec une distance d’anticipation  m et voit le point cible à
 °. Calculer la courbure, le rayon et l’angle de braquage ; puis dire comment change le braquage si
 devient 16 m avec le même
 .
Résultat :  m,
 m,
 ° ; avec 16 m, le braquage est à peu près divisé par deux (2,59°).
Solution
1. 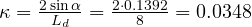 m, m.
2.  °.
3. Avec  m :
 ,
 °. Une plus longue anticipation est comme un gain plus bas : des corrections plus douces, plus stables à haute vitesse, mais les virages sont « coupés ». C’est pourquoi on augmente avec la vitesse.
Niveau d’examen
Exercice 9. ACC et freinage d’urgence
Un véhicule à 30 m/s a un ACC avec  m et
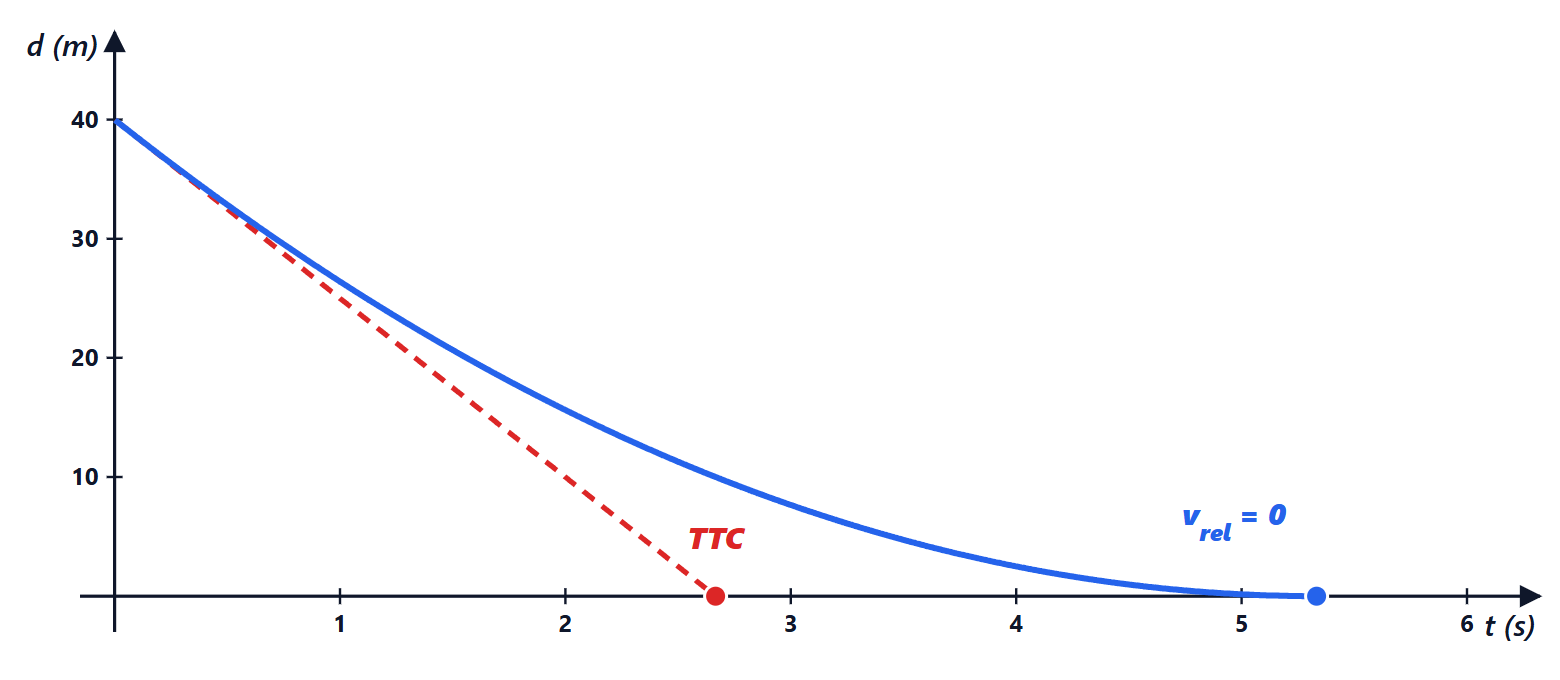
 s. (a) Quelle distance garde-t-il ? (b) Dans un virage apparaît un véhicule à 15 m/s, à 40 m devant : calculer le temps avant collision et la décélération constante qui évite le choc. (c) Si l’AEB n’intervient qu’à
 s, quelle décélération faut-il ?
Résultat : (a) 59 m ; (b)  s, 2,81 m/s² ; (c) 5,0 m/s².
Solution
(a)  m.
(b) Vitesse relative 15 m/s :  s. Pour éviter le choc, il suffit d’annuler la vitesse relative avant que la distance s’annule : avec une décélération constante
 , la distance relative est
 , donc
 m/s². C’est un freinage modéré : l’ACC lui-même (d’ordinaire limité à 3-4 m/s²) peut le gérer.
(c) À s, la distance est 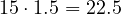 m :
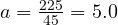 m/s², encore inférieure à sur sec mais pas sur mouillé avec des pneus usés. C’est pourquoi l’AEB avertit plus tôt (vers 2,5 s) et freine fort peu après, et tient compte du retard de 0,2-0,3 s avec lequel la pression de freinage s’établit.
Exercice 10. La référence de l’ESC
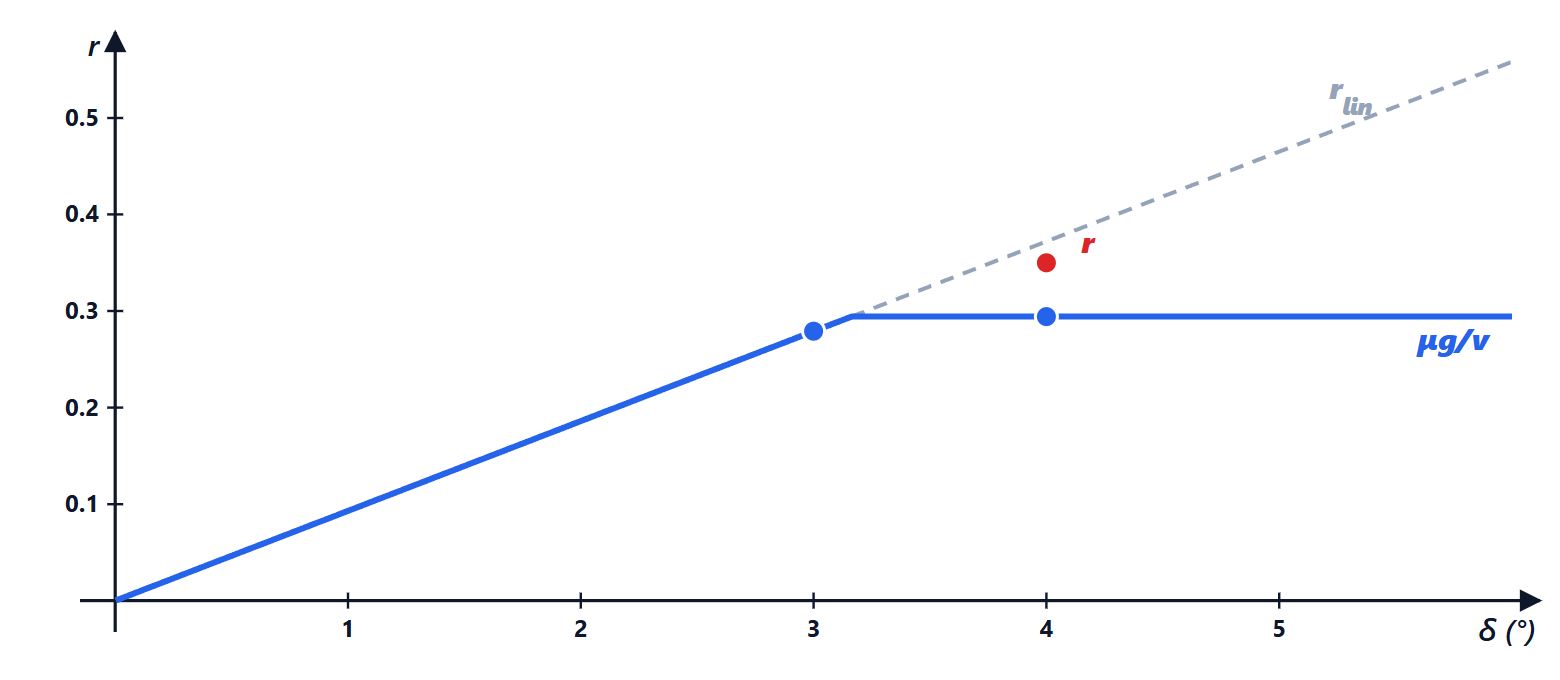
À 30 m/s sur de l’asphalte avec , le conducteur braque de 3° puis de 4° aux roues. Calculer la référence de vitesse de lacet de l’ESC dans les deux cas. Si avec 4° le gyroscope mesure  rad/s, que fait l’ESC ?
Résultat : gain 5,33 s ; 3° : 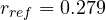 rad/s ; 4° : le modèle linéaire donnerait 0,372, saturé à 0,294 rad/s. Avec 0,35 rad/s, le véhicule survire : l’ESC freine la roue avant extérieure.
Solution
1. Gain à 30 m/s :  s. Limite d’adhérence :
 rad/s.
2. 3° = 0,0524 rad : 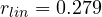 rad/s, sous la limite : .
3. 4° = 0,0698 rad :  rad/s, ce qui exigerait
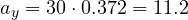 m/s², plus que
 . La référence est saturée à 0,294 rad/s : l’ESC ne demande pas au véhicule ce que la route ne peut pas donner.
4. Mesuré 0,35 rad/s > 0,294 : le véhicule tourne plus que la trajectoire possible ne le permet, c’est-à-dire que l’arrière dérape (survirage). L’erreur est de 0,056 rad/s ; freiner la roue avant extérieure crée un moment de lacet opposé. On réduit souvent aussi le couple moteur.
Exercice 11. Freiner en virage
Sur un virage de 100 m avec , calculer la vitesse maximale sans freiner et celle si le conducteur freine à 0,5 g (modèle du cercle de frottement).
Résultat : 29,7 m/s (107 km/h) sans freiner ; 27,1 m/s (97,5 km/h) en freinant à 0,5 g.
Solution
1. Sans freiner, toute l’adhérence va au virage :  ,
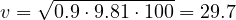 m/s.
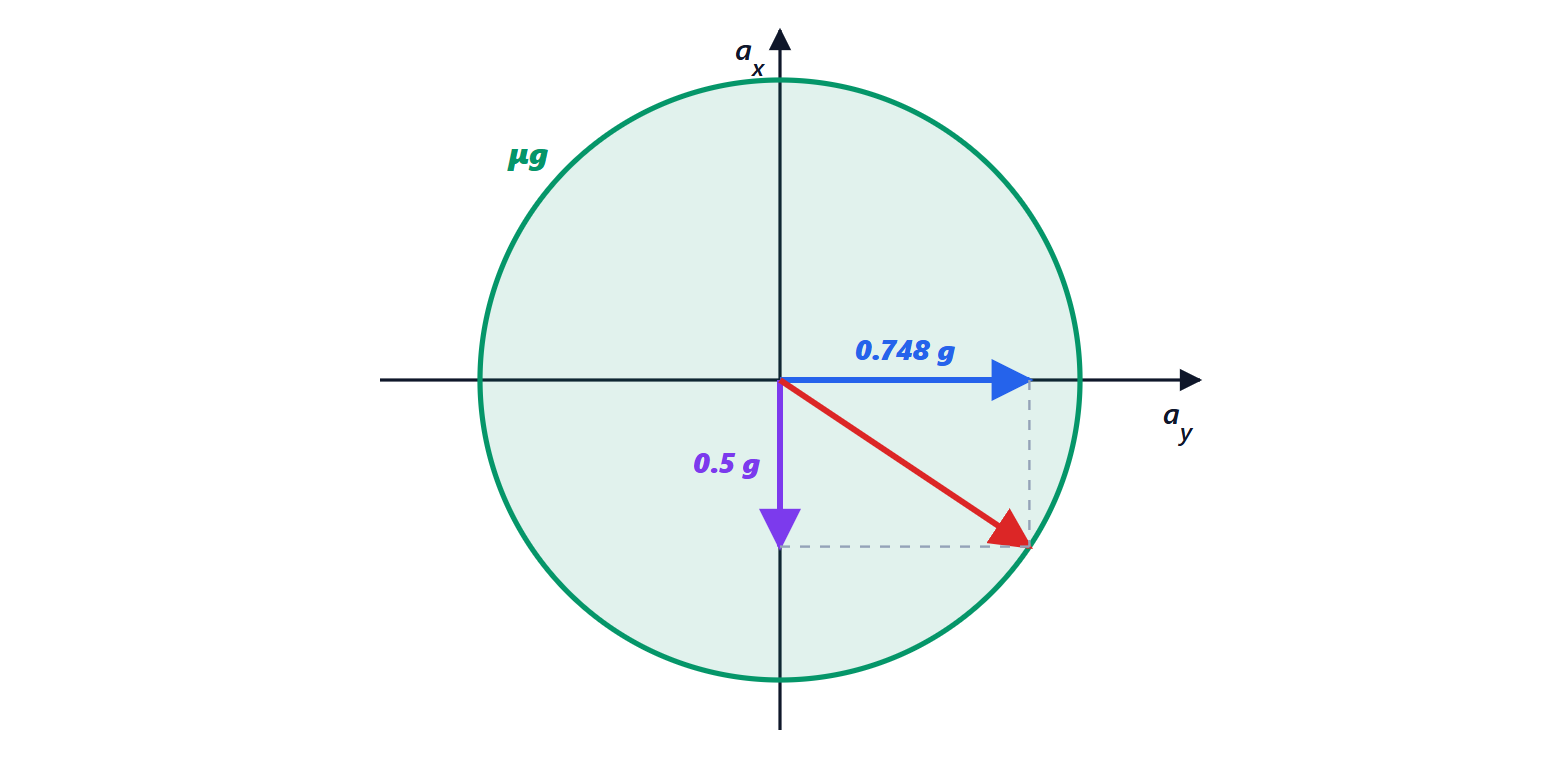
2. En freinant, le cercle de frottement impose 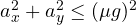 :
 m/s².
3.  m/s. Un freinage énergique retire 10 km/h de vitesse admissible en virage. L’ABS et l’ESC travaillent ensemble exactement ici : l’ABS empêche les roues bloquées de perdre toute leur force latérale, l’ESC corrige le lacet.



Ciao, sono l'autore di «Esercizi di dinamica del veicolo e ADAS svolti: sterzo, sottosterzo, Pacejka, frenata, ACC ed ESC». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Solved vehicle dynamics and ADAS exercises: steering, understeer, Pacejka, braking, ACC and ESC”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.