Esercizi di dinamica del veicolo e ADAS svolti: sterzo, sottosterzo, Pacejka, frenata, ACC ed ESC
Undici esercizi con soluzione e grafico: sterzo in curva, velocità caratteristica, trasferimento di carico, spazio di arresto, potenza in autostrada, veicolo sovrasterzante, coefficienti di Pacejka, pure pursuit, ACC e frenata d'emergenza, riferimento dell'ESC, frenata in curva.
https://www.electronics-engineering.com/esercizi-dinamica-del-veicolo-adas-svolti
Esercizi sulla dinamica del veicolo e sulle funzioni ADAS, del tipo che si incontrano nei corsi di Progetto di sistemi automatici e nei colloqui per lavorare in automotive, in tre livelli: base, con le formule del modello a bicicletta, dei trasferimenti di carico e delle resistenze; medio, con la stabilità, il modello dello pneumatico e il pure pursuit; esame, con ACC, frenata d’emergenza, ESC e aderenza combinata. Salvo indicazione diversa il veicolo è quello dell’approfondimento:  kg,
 kg·m²,
 m,
 m,
 m,
 kN/rad,
 kN/rad,
 m,
 m/s². Il risultato è indicato subito; la soluzione completa, con il grafico, si apre con un clic.
Livello base
Esercizio 1. Lo sterzo per una curva
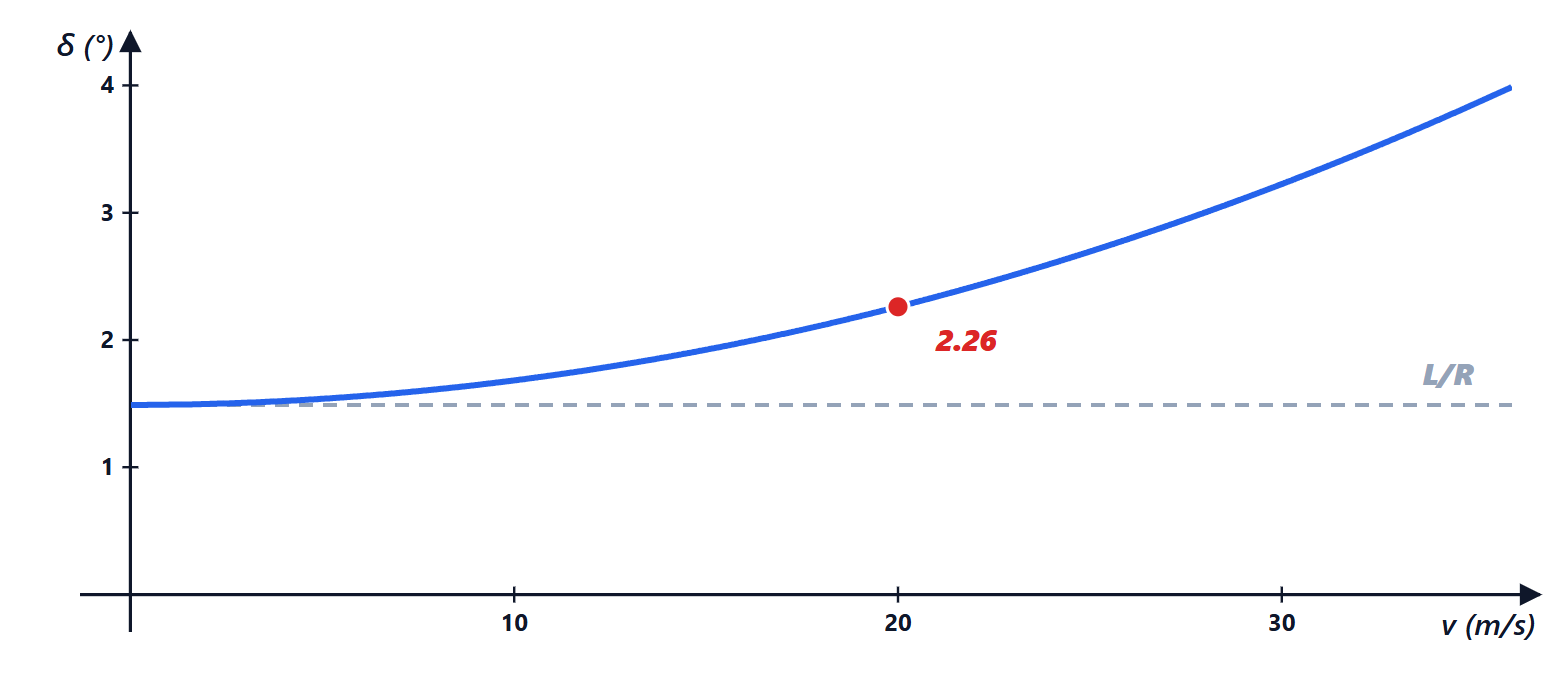
Il veicolo percorre una curva di raggio  m a 20 m/s (72 km/h). Calcola l’angolo di sterzo alle ruote e al volante (rapporto di sterzo 15) e confrontalo con quello a velocità bassissima.
Risultato:  ° alle ruote, 33,9° al volante; a bassa velocità basterebbero 1,49° (22,3° al volante).
Soluzione
1. Accelerazione laterale: 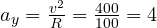 m/s² (0,41 g).
2. Gradiente di sottosterzo: 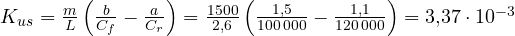 rad/(m/s²).
3. Sterzo: 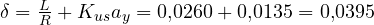 rad
 °. Al volante
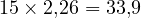 °.
4. La parte geometrica (di Ackermann) è  rad
 °: il sottosterzo chiede il 52 % in più. Il guidatore non se ne accorge perché è un aumento graduale con la velocità, ed è proprio quello che rende il veicolo prevedibile.
Esercizio 2. Velocità caratteristica e guadagno di imbardata
Calcola la velocità caratteristica del veicolo, il guadagno di imbardata a regime a 20 m/s e il suo valore massimo.
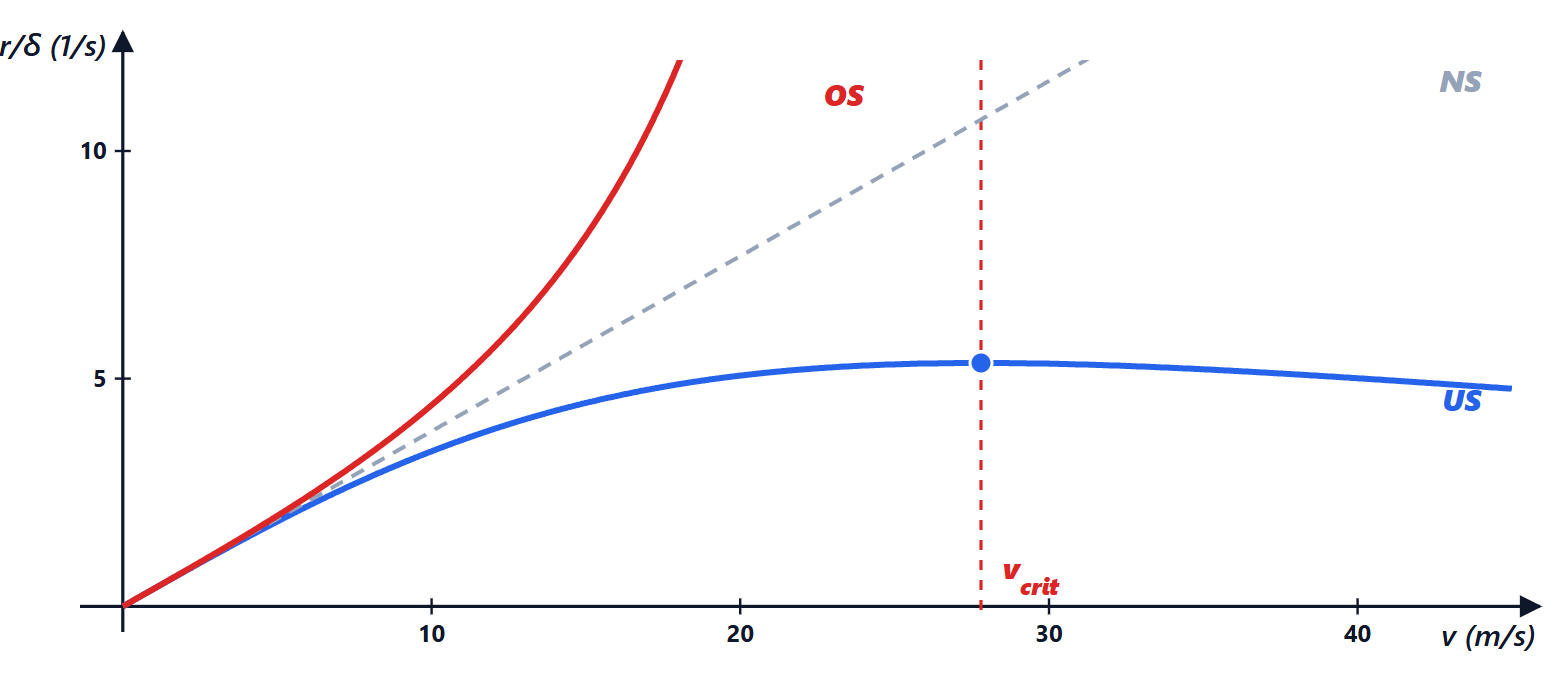
Risultato:  m/s (100 km/h);
 s
 a 20 m/s; massimo 5,35 s.
Soluzione
1. 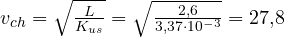 m/s.
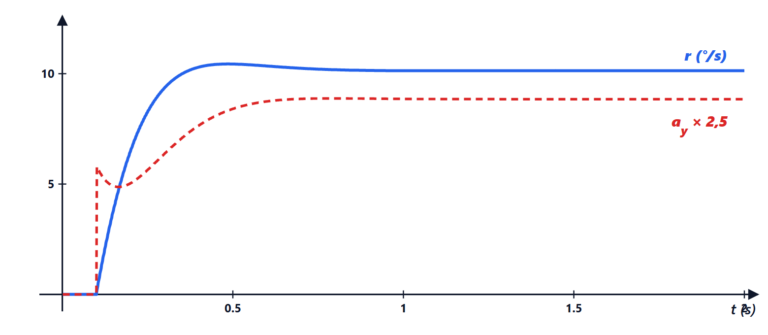
2. 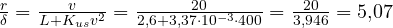 s: 1° di sterzo dà 5,07°/s di imbardata.
3. Il massimo di 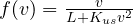 :
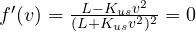 per
 , dove
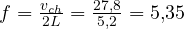 s. Alla velocità caratteristica il veicolo è “il più reattivo” allo sterzo; oltre, il sottosterzo prevale e la risposta diminuisce.
Esercizio 3. Il trasferimento di carico in frenata
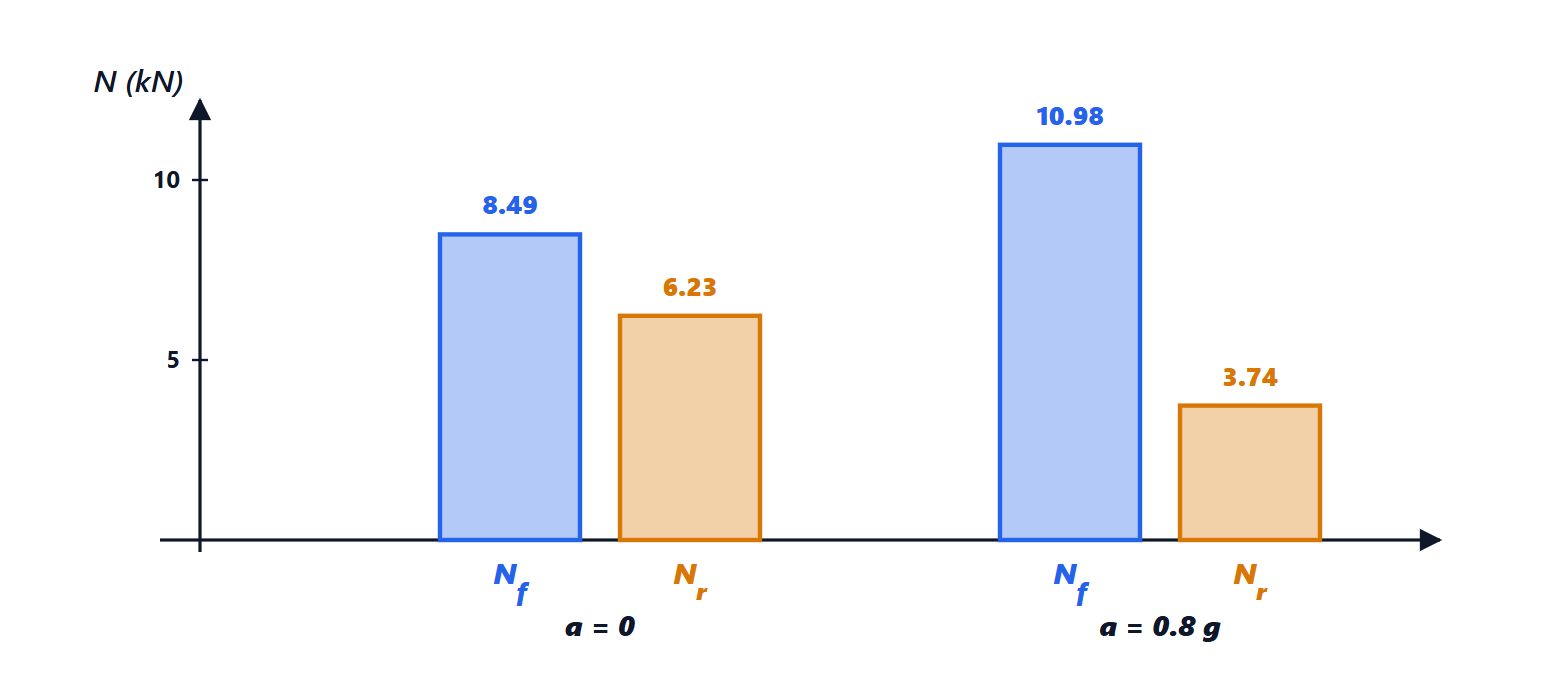
Calcola i carichi sugli assi da fermo e in una frenata a 0,8 g.
Risultato: da fermo 8,49 kN davanti e 6,23 kN dietro; in frenata 10,98 kN e 3,74 kN (trasferimento 2,49 kN).
Soluzione
1. Da fermo, equilibrio dei momenti: 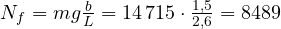 N,
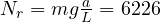 N.
2. Trasferimento: 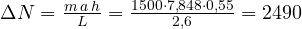 N.
3. In frenata 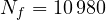 N (75 % del peso),
 N. Con lo stesso
 , l’asse posteriore può frenare solo con
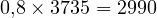 N: se ricevesse la stessa pressione dell’anteriore si bloccherebbe per primo. Da qui la ripartizione di frenata variabile (EBD).
Esercizio 4. Spazio di arresto
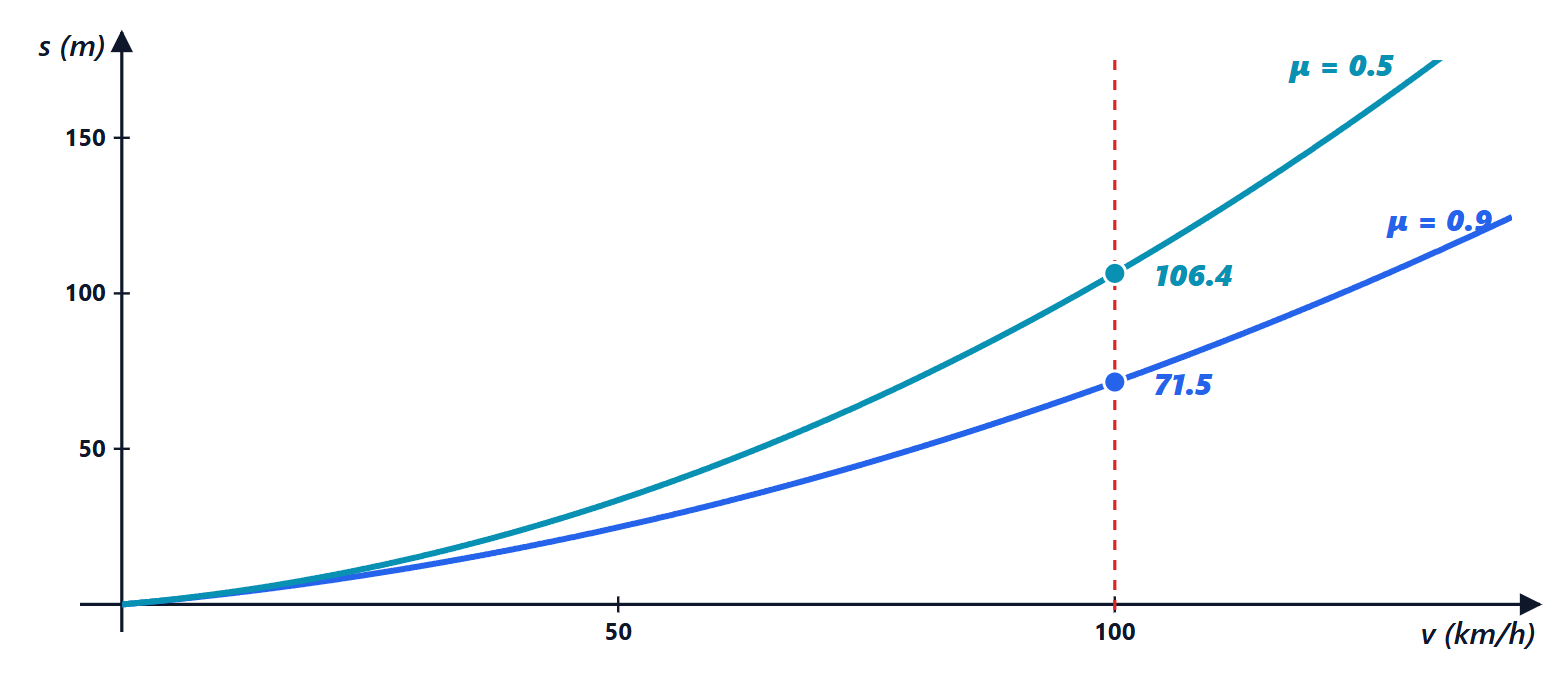
Calcola lo spazio di arresto da 100 km/h con  (asciutto) e
 (bagnato), con un tempo di reazione di 1 s.
Risultato: asciutto 43,7 m di frenata, 71,5 m in tutto; bagnato 78,7 m di frenata, 106,4 m in tutto.
Soluzione
1.  m/s. Decelerazione massima
 : 8,83 m/s² sull’asciutto, 4,91 m/s² sul bagnato.
2. Spazio di frenata  :
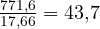 m e
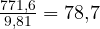 m.
3. Nel tempo di reazione si percorrono 27,8 m: totali 71,5 m e 106,4 m. Lo spazio di frenata cresce con il quadrato della velocità: a 130 km/h sull’asciutto diventa 73,8 m. È il motivo per cui l’AEB riduce molto gli incidenti: elimina il tempo di reazione.
Esercizio 5. Resistenze e potenza in autostrada
Con 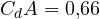 m²,
 e
 kg/m³, calcola le resistenze e la potenza necessaria a 130 km/h in piano e confrontala con quella a 100 km/h.
Risultato:  N,
 N,
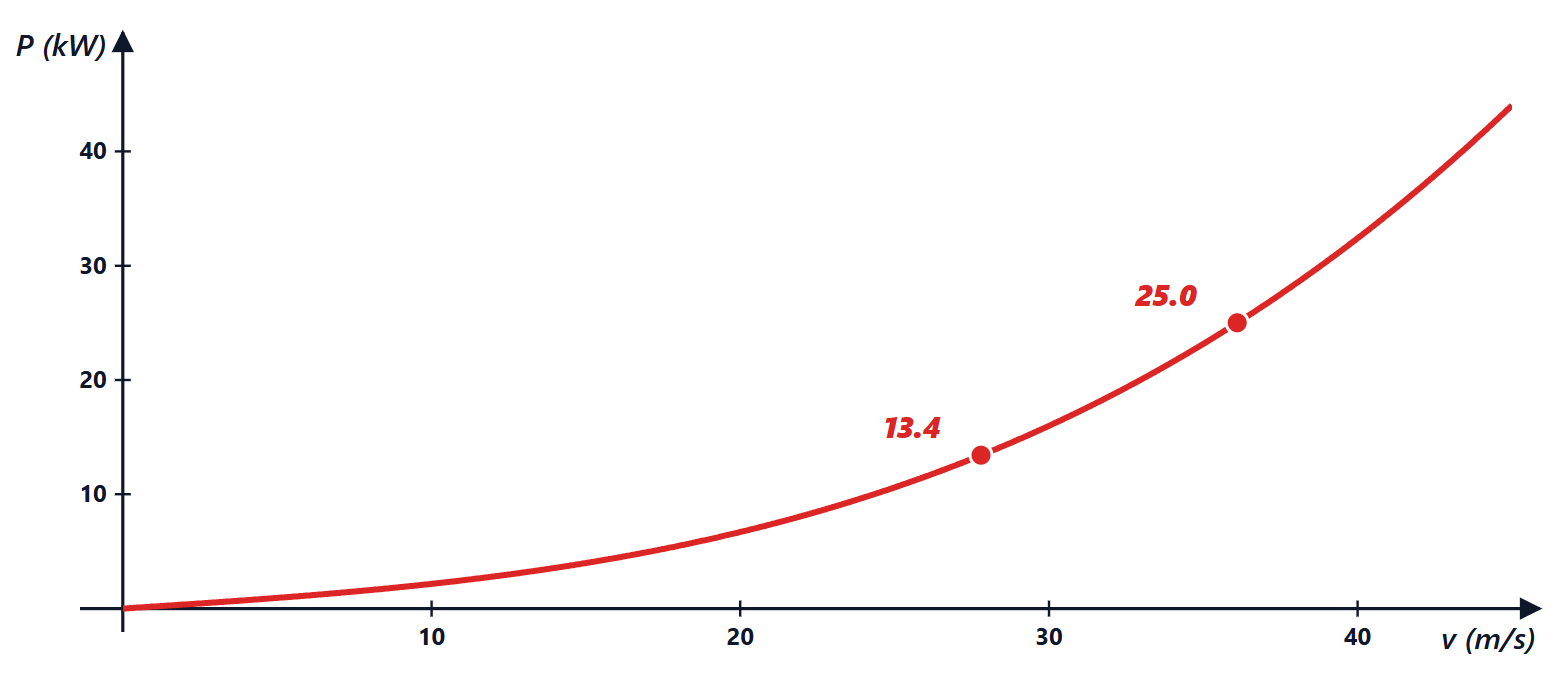
 kW a 130 km/h; 13,4 kW a 100 km/h.
Soluzione
1.  m/s. Aerodinamica:
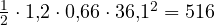 N. Rotolamento:
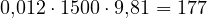 N.
2. 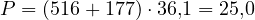 kW alle ruote.
3. A 100 km/h:  N,
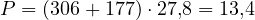 kW. Andando il 30 % più veloci serve l’87 % di potenza in più: per tratti lunghi il consumo per chilometro sale di circa il 40 %. Con un’auto elettrica è l’effetto che riduce l’autonomia in autostrada.
Livello medio
Esercizio 6. Il veicolo sovrasterzante
Un veicolo ha il baricentro spostato indietro:  m,
 m,
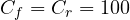 kN/rad (stessi
 ,
 ). Calcola
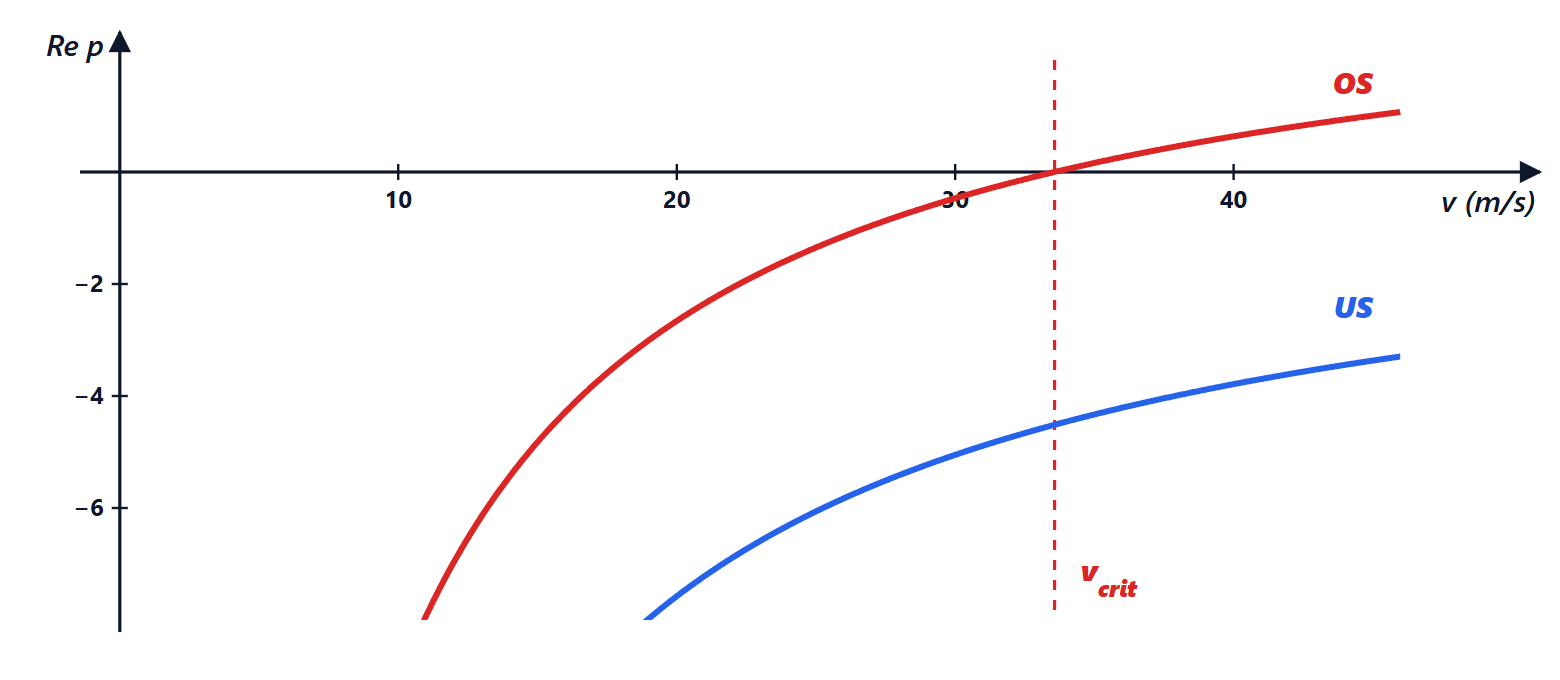
 , la velocità critica e i poli a 25 m/s e a 40 m/s.
Risultato: 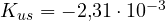 rad/(m/s²);
 m/s (121 km/h); a 25 m/s poli
 e
 , a 40 m/s
 e
 .
Soluzione
1. 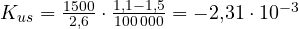 : sovrasterzante.
2. 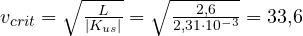 m/s.
3. A 25 m/s la matrice  ha determinante
 e traccia negativa: poli reali e , stabile ma con un polo lento. A 40 m/s il determinante è
 : poli e . Il polo positivo fa crescere l’imbardata come
 : raddoppia ogni 1,1 s senza che il guidatore sterzi. È il testacoda.
4. Per questo nessuna auto di serie è sovrasterzante in regime lineare. Le auto a motore posteriore, con molto peso dietro, compensano con pneumatici posteriori più larghi ( ).
Esercizio 7. I coefficienti di Pacejka
Uno pneumatico con  N,
 ha rigidezza di deriva
 kN/rad e fattore di forma
 . Con
 , trova
 , la forza laterale a 2°, 5° e 10°, e l’angolo del picco.
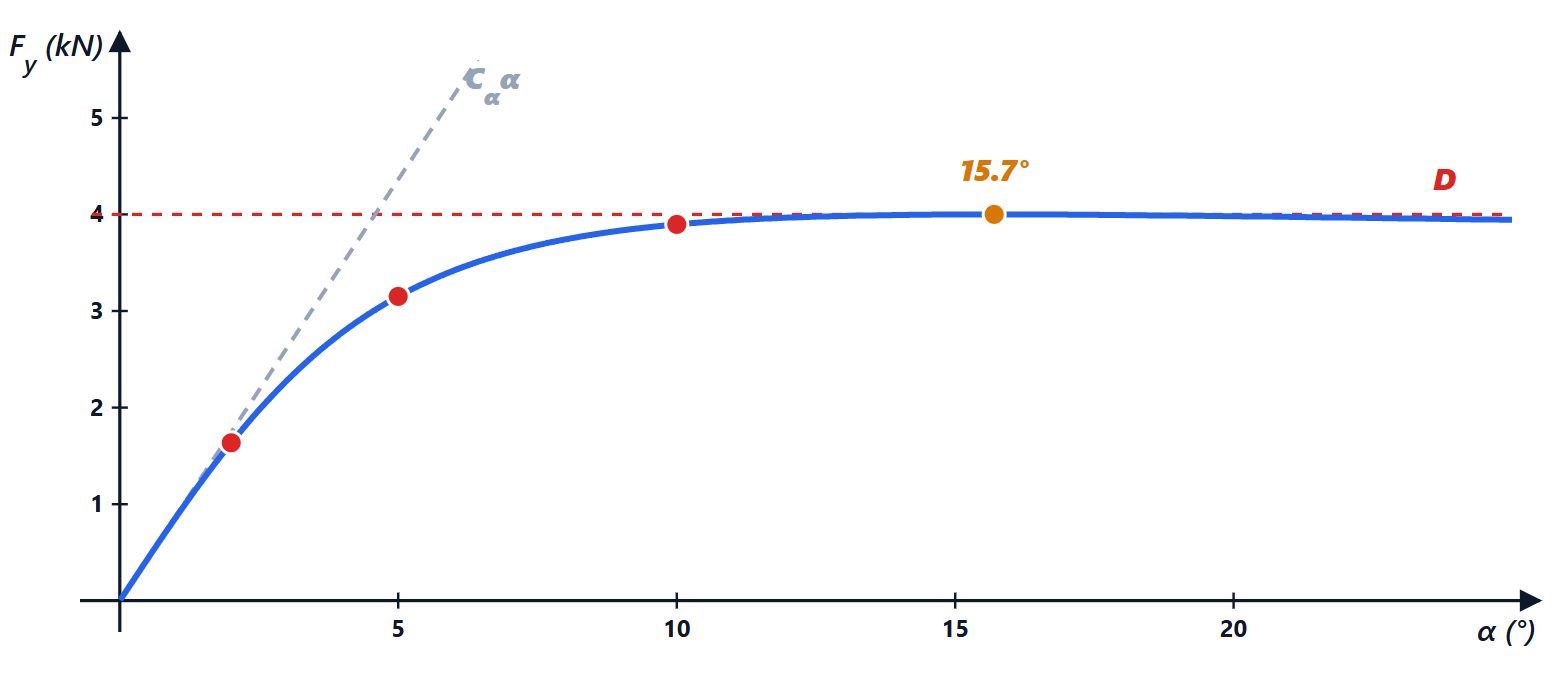
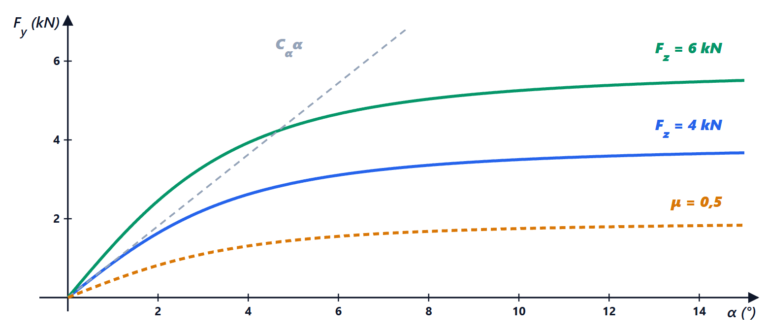
Risultato:  rad; 1,63, 3,15 e 3,90 kN (il modello lineare darebbe 1,75, 4,36 e 8,73 kN); picco di 4 kN a 15,7°.
Soluzione
1. 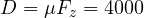 N; la pendenza nell’origine è
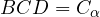 , quindi
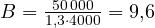 rad.
2. A 2° ( rad):
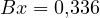 ,
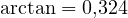 ,
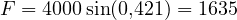 N, contro 1745 N del modello lineare (−6 %).
3. A 5°:  N (lineare 4363 N, −28 %); a 10°:
 N (lineare 8727 N). Il modello lineare è accettabile fino a circa 2-3°, cioè fino a circa 0,4 g di accelerazione laterale: è il campo in cui lavorano ACC e LKA, non l’ESC.
4. Il picco è dove 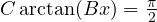 :
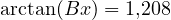 ,
 ,
 rad
 °. Gli pneumatici reali hanno il picco a 6-10°: è il coefficiente
 , negativo o vicino a 1 nei dati misurati, che sposta e affila il picco.
Esercizio 8. Pure pursuit
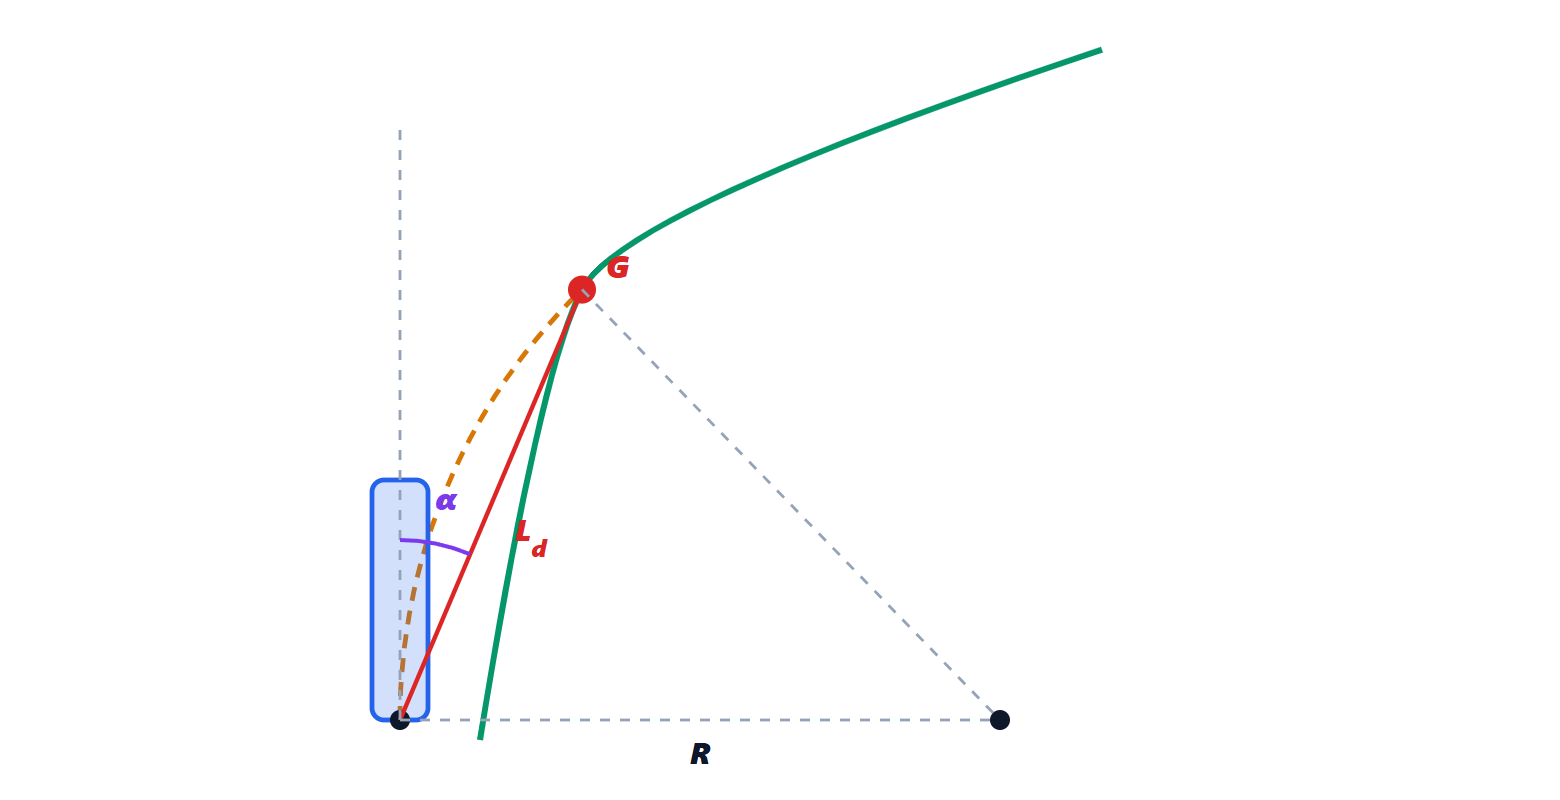
Un veicolo autonomo ( m) usa il pure pursuit con distanza di guardata  m e vede il punto obiettivo con
 °. Calcola curvatura, raggio e angolo di sterzo; poi di’ come cambia lo sterzo se
 passa a 16 m con lo stesso
 .
Risultato:  m,
 m,
 °; con 16 m lo sterzo si dimezza circa (2,59°).
Soluzione
1. 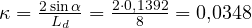 m, m.
2. 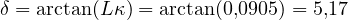 °.
3. Con  m:
 ,
 °. Una guardata più lunga è come un guadagno più basso: correzioni più dolci, più stabili ad alta velocità, ma la curva viene “tagliata”. Per questo si fa crescere con la velocità.
Livello esame
Esercizio 9. ACC e frenata d’emergenza
Un veicolo a 30 m/s ha l’ACC con  m e
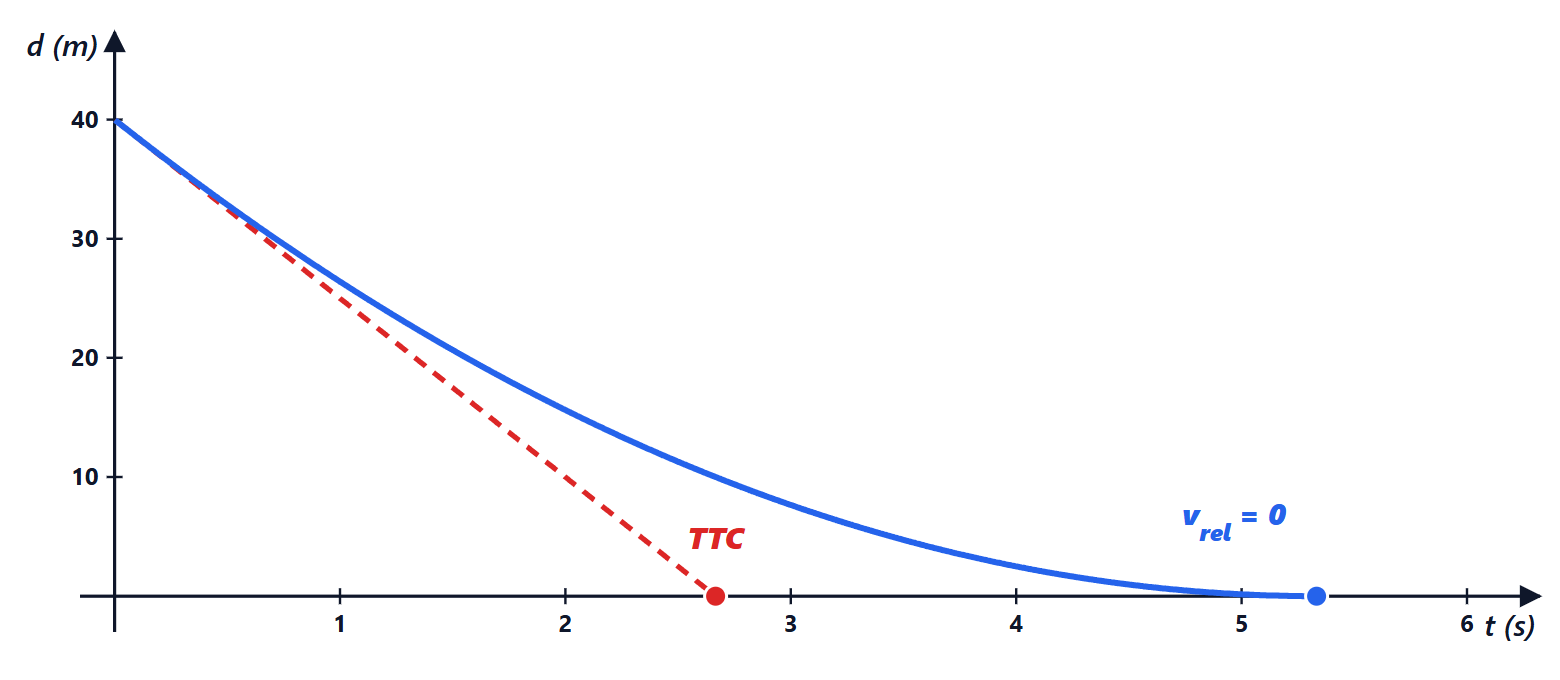
 s. (a) Quale distanza mantiene? (b) Dietro una curva compare un veicolo a 15 m/s, a 40 m: calcola il tempo alla collisione e la decelerazione costante che evita l’urto. (c) Se l’AEB interviene solo a
 s, quale decelerazione serve?
Risultato: (a) 59 m; (b) 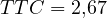 s, 2,81 m/s²; (c) 5,0 m/s².
Soluzione
(a) 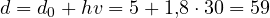 m.
(b) Velocità relativa 15 m/s: 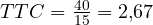 s. Per non urtare basta annullare la velocità relativa prima che la distanza si annulli: con decelerazione costante
 lo spazio relativo è
 , quindi
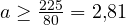 m/s². È una frenata moderata: l’ACC stesso (limitato di solito a 3-4 m/s²) può gestirla.
(c) A s la distanza è 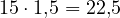 m:
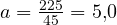 m/s², ancora sotto sull’asciutto ma non sul bagnato con pneumatici consumati. Per questo l’AEB avvisa prima (circa a 2,5 s) e frena a fondo poco dopo, e tiene conto del ritardo di 0,2-0,3 s con cui la pressione dei freni sale.
Esercizio 10. Il riferimento dell’ESC
A 30 m/s su asfalto con , il guidatore sterza di 3° e poi di 4° alle ruote. Calcola il riferimento di imbardata dell’ESC nei due casi. Se con 4° il giroscopio misura  rad/s, che cosa fa l’ESC?
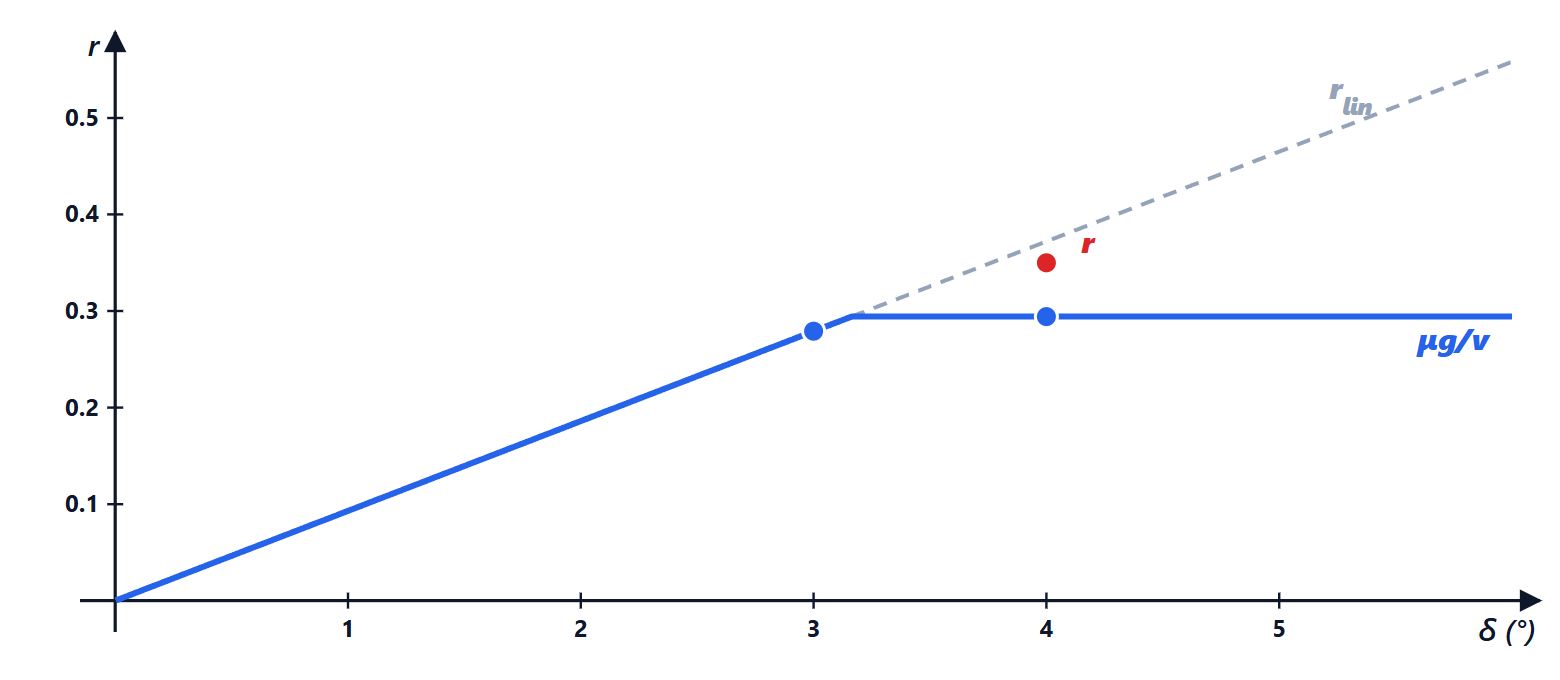
Risultato: guadagno 5,33 s; 3°: 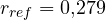 rad/s; 4°: il modello lineare darebbe 0,372, saturato a 0,294 rad/s. Con 0,35 rad/s il veicolo sovrasterza: l’ESC frena la ruota anteriore esterna.
Soluzione
1. Guadagno a 30 m/s: 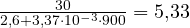 s. Limite d’aderenza:
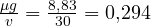 rad/s.
2. 3° = 0,0524 rad: 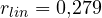 rad/s, sotto il limite: .
3. 4° = 0,0698 rad: 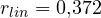 rad/s, che richiederebbe
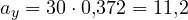 m/s², più di
 . Il riferimento è saturato a 0,294 rad/s: l’ESC non chiede al veicolo ciò che la strada non può dare.
4. Misura 0,35 rad/s > 0,294: il veicolo ruota più di quanto la traiettoria possibile consenta, cioè la coda sta scivolando (sovrasterzo). L’errore è 0,056 rad/s; frenando l’anteriore esterna si crea un momento d’imbardata opposto. Spesso si riduce anche la coppia del motore.
Esercizio 11. Frenare in curva
Su una curva di 100 m con , calcola la velocità massima senza frenare e quella se il guidatore frena a 0,5 g (modello del cerchio d’aderenza).
Risultato: 29,7 m/s (107 km/h) senza frenare; 27,1 m/s (97,5 km/h) frenando a 0,5 g.
Soluzione
1. Senza frenare tutta l’aderenza va in curva:  ,
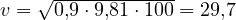 m/s.
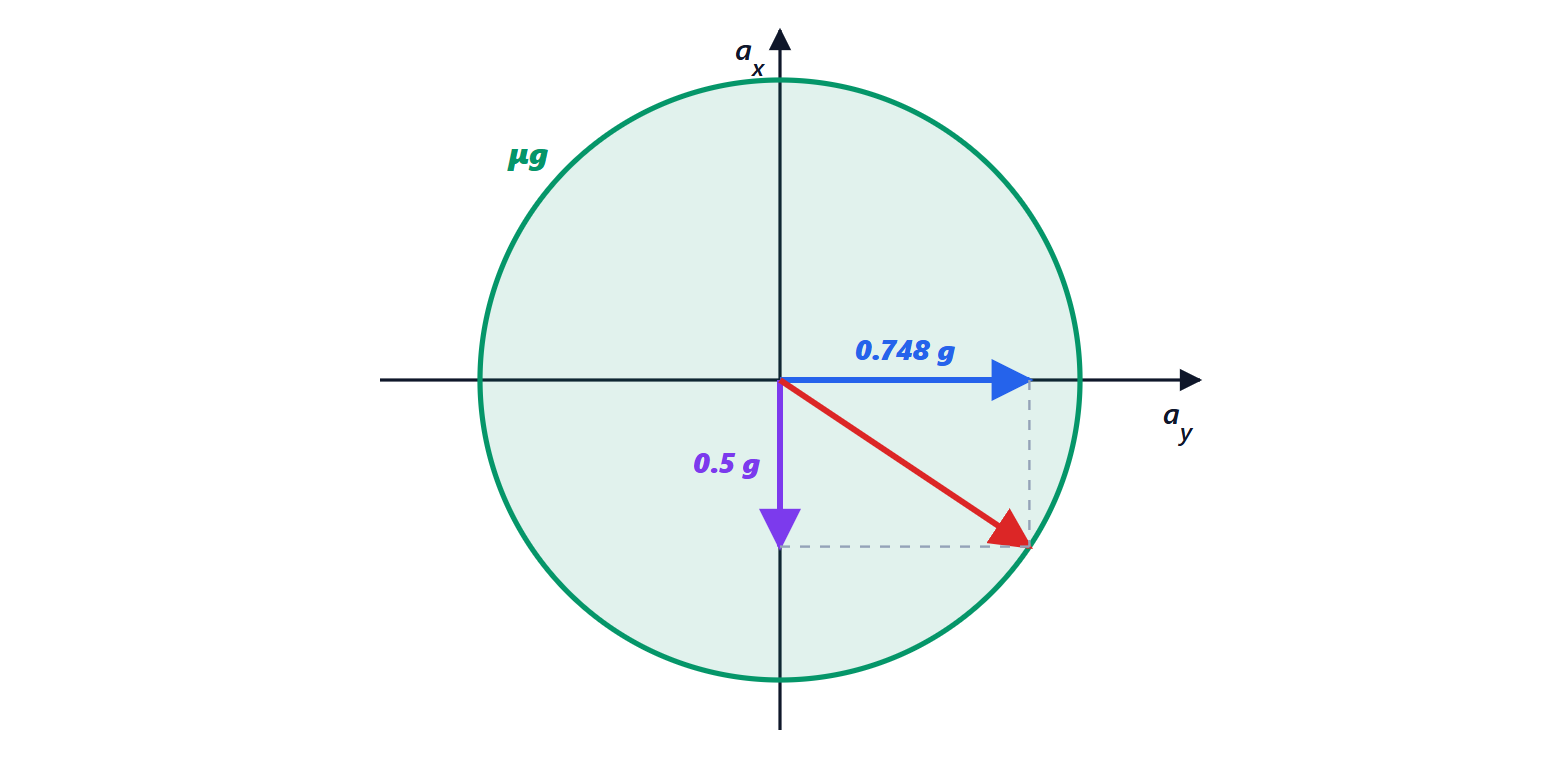
2. Frenando, il cerchio d’aderenza impone 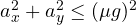 :
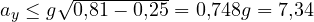 m/s².
3. 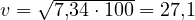 m/s. Una frenata decisa toglie 10 km/h di velocità ammissibile in curva. L’ABS e l’ESC lavorano insieme proprio qui: l’ABS evita che le ruote bloccate perdano tutta la forza laterale, l’ESC corregge l’imbardata.

Ciao, sono l'autore di «Esercizi di dinamica del veicolo e ADAS svolti: sterzo, sottosterzo, Pacejka, frenata, ACC ed ESC». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Solved vehicle dynamics and ADAS exercises: steering, understeer, Pacejka, braking, ACC and ESC”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.