Dinamica del veicolo per le funzioni ADAS: pneumatici, modello a bicicletta, sottosterzo e dinamica longitudinale
Gradi di libertà secondo ISO 8855, scorrimento e angolo di deriva, rigidezza di deriva, modello a bicicletta, gradiente di sottosterzo e velocità caratteristica, resistenze all'avanzamento, e come li usano ACC, AEB, LKA ed ESC.
Le funzioni di assistenza alla guida (ADAS: cruise control adattivo, mantenimento della corsia, frenata automatica d’emergenza, controllo di stabilità) sono sistemi di controllo automatico il cui “processo” è il veicolo. Per progettarle, tararle e provarle in simulazione serve un modello del veicolo: abbastanza semplice da poter essere analizzato e messo in una centralina, abbastanza fedele da prevedere il comportamento reale. Questa lezione presenta i modelli di base: le forze scambiate dagli pneumatici, il modello a bicicletta per la dinamica laterale, la dinamica longitudinale e il modo in cui le principali funzioni ADAS li usano. L’approfondimento collegato sviluppa i modelli completi, con le dimostrazioni e il codice.
Sistemi di riferimento e gradi di libertà
Secondo la norma ISO 8855 il riferimento solidale al veicolo ha l’asse  in avanti,
 a sinistra e
 verso l’alto, con origine nel baricentro. Un veicolo rigido ha sei gradi di libertà: traslazioni longitudinale (avanzamento), laterale e verticale, e rotazioni di rollio (attorno a ), beccheggio (attorno a ) e imbardata (attorno a ). Per i problemi di guida su strada piana contano soprattutto tre: la velocità longitudinale
 , la velocità laterale
 e la velocità di imbardata
 . Il loro rapporto definisce l’angolo di assetto (o di deriva del veicolo)
 : l’angolo tra la direzione in cui il veicolo punta e quella in cui si muove.
Lo pneumatico: tutte le forze passano da lì
Le uniche forze orizzontali che spingono, frenano e fanno curvare un’auto (a parte l’aria) nascono nelle quattro impronte di contatto, ciascuna grande come una cartolina. Uno pneumatico produce forza solo se scorre un poco rispetto alla strada:
- in direzione longitudinale lo scorrimento
 (in trazione; in frenata si divide per la velocità della ruota): la ruota gira un po’ più in fretta o un po’ più piano di quanto “dovrebbe”;
- in direzione laterale l’angolo di deriva
 : l’angolo tra la direzione in cui la ruota punta e quella in cui si muove il suo centro.
Per scorrimenti piccoli la forza è proporzionale:  , con
 la rigidezza di deriva (tipicamente 50-100 kN/rad per ruota di un’auto). Per scorrimenti grandi la forza raggiunge un massimo, circa
 con
 il coefficiente d’attrito (circa 1 su asfalto asciutto, 0,5 sul bagnato, 0,1-0,2 su neve e ghiaccio), e poi cala leggermente. Le curve misurate si descrivono con la formula magica di Pacejka (approfondimento).

Il modello a bicicletta
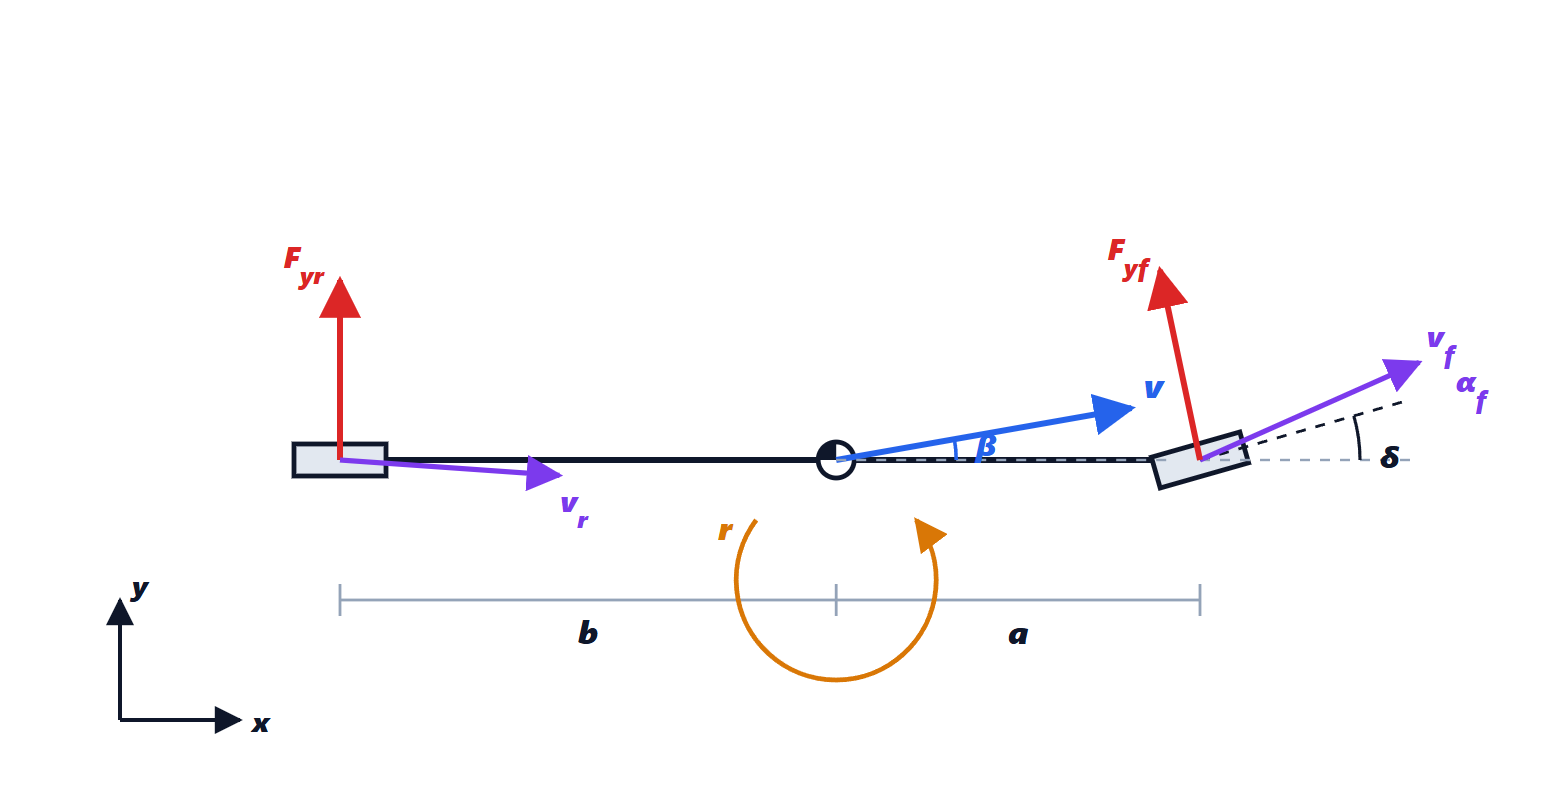
Per studiare la curva a velocità costante si riuniscono le due ruote di ciascun asse in una sola, al centro: il veicolo diventa una “bicicletta” con una ruota anteriore sterzante (angolo  ) e una posteriore. Con
 e
 le distanze del baricentro dagli assi,
 la massa,
 il momento d’inerzia di imbardata,
 e
 le rigidezze di deriva degli assi, e nell’ipotesi di angoli piccoli e velocità
 costante, gli angoli di deriva valgono
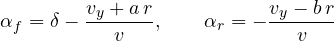
e le equazioni di Newton e dei momenti danno

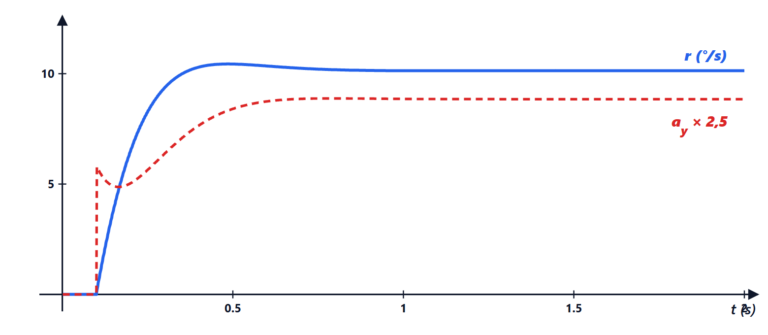
Un sistema lineare del secondo ordine con ingresso e stato  : si analizza con gli strumenti di Controlli automatici (funzione di trasferimento, poli, risposta al gradino). Il termine
 è l’accelerazione centripeta dovuta alla rotazione del riferimento.
Sottosterzo e sovrasterzo
A regime, in una curva di raggio  percorsa con accelerazione laterale
 , il modello dà l’angolo di sterzo necessario:
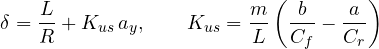
con  il passo.
 è l’angolo “geometrico” (di Ackermann) che servirebbe a velocità bassissima;
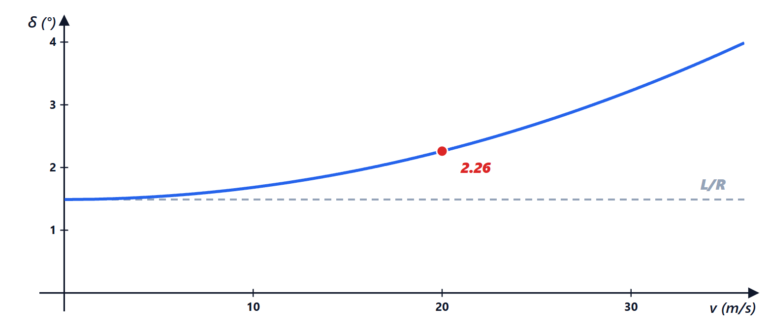
 è il gradiente di sottosterzo:
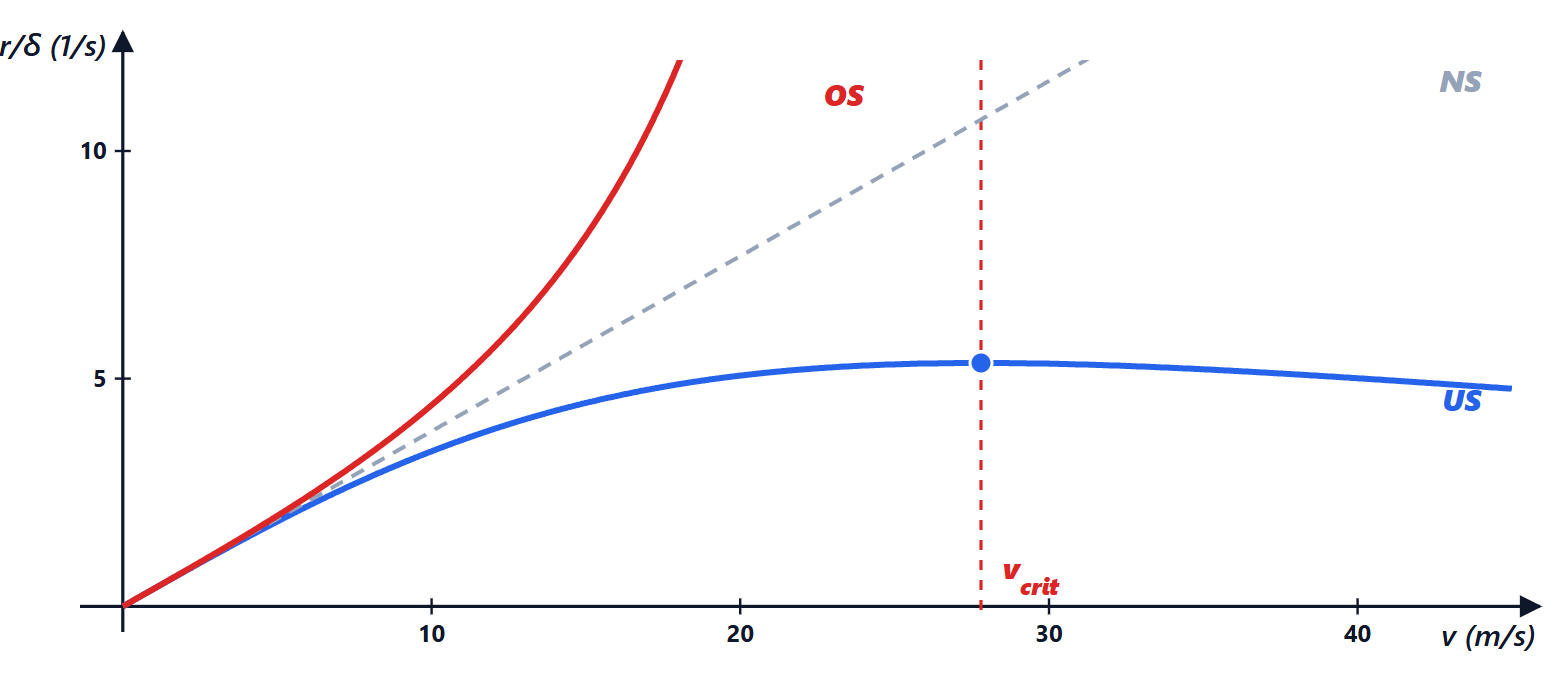
 , veicolo sottosterzante: più va forte, più bisogna sterzare per la stessa curva. È il comportamento voluto in tutte le auto di serie, perché è stabile e il guidatore lo percepisce come “la macchina tende ad allargare”;
 , neutro;
 , sovrasterzante: oltre una velocità critica
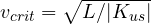 il veicolo diventa instabile e tende a girarsi (testacoda).
Per un veicolo sottosterzante il guadagno di imbardata a regime 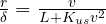 ha un massimo alla velocità caratteristica
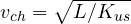 : per un’auto media è intorno a 70-100 km/h.
La dinamica longitudinale
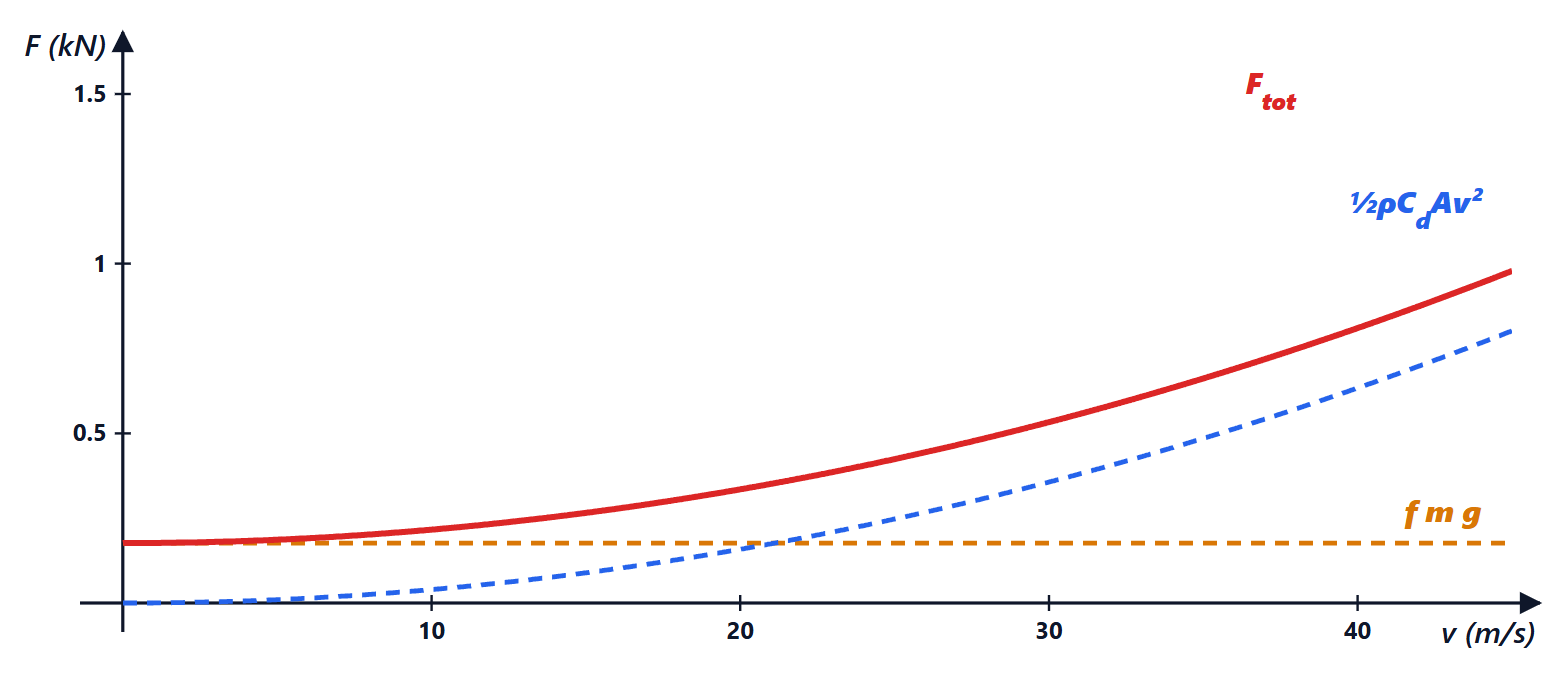
Lungo , la forza di trazione (o di frenata)  che gli pneumatici scambiano con la strada vince le resistenze:
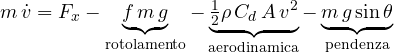
con  il coefficiente di resistenza al rotolamento,
 kg/m³ la densità dell’aria,
 l’area di resistenza (circa 0,6-0,7 m² per un’auto). La resistenza aerodinamica cresce con il quadrato della velocità e la potenza necessaria con il cubo: è il motivo per cui il consumo in autostrada sale così in fretta. In frenata la decelerazione massima è circa
 , limitata dall’aderenza e dal trasferimento di carico verso l’asse anteriore.
Come li usano le funzioni ADAS
- ACC, cruise control adattivo: usa la dinamica longitudinale. Un radar misura distanza e velocità del veicolo che precede; il controllo regola la velocità mantenendo una distanza che cresce con la velocità,
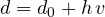 , con un tempo di distacco (in inglese *time gap*)
 di 1-2 s.
- AEB, frenata automatica d’emergenza: calcola il tempo alla collisione
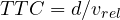 e, sotto una soglia, avvisa e poi frena; serve conoscere la decelerazione massima ottenibile.
- LKA, mantenimento della corsia: usa il modello a bicicletta scritto in coordinate di errore rispetto alla corsia (scostamento laterale e angolo d’imbardata relativo) e applica una coppia al volante.
- ESC, controllo elettronico di stabilità: confronta la velocità d’imbardata misurata con quella “di riferimento” data dal modello a bicicletta, limitata dall’aderenza (
 ); se il veicolo sovrasterza o sottosterza troppo, frena una singola ruota per creare un momento correttivo.
- Pianificazione della traiettoria e guida autonoma: a bassa velocità si usa il modello cinematico (senza derive), con algoritmi come il pure pursuit.
L’approfondimento collegato ricava il modello a bicicletta con tutti i passaggi, il modello dello pneumatico di Pacejka, i trasferimenti di carico e i controlli ADAS, con le simulazioni in Python; gli esercizi sono nella pagina collegata.