Azionamenti: profilo di moto, rapporto di trasmissione e dimensionamento
Tempi del profilo trapezoidale dimostrati con esempio, profili a S, rapporto di trasmissione ottimo dimostrato, coppia efficace per il dimensionamento termico, regolatori in cascata.
Nastri trasportatori, robot, macchine da imballaggio, assi di macchine utensili: quasi ogni movimento in fabbrica è prodotto da un motore elettrico comandato da un azionamento (un convertitore elettronico con il suo controllo, lezioni di Elettronica di potenza). Progettare un asse significa scegliere il profilo di moto, il motore, il riduttore e le regolazioni. In questa lezione vediamo il profilo trapezoidale con le formule dei tempi dimostrate e un esempio, il rapporto di trasmissione ottimo con la dimostrazione, la coppia efficace per il dimensionamento termico, e la struttura dei regolatori in cascata.
Il profilo di moto
Per spostare un carico di una distanza  nel tempo minimo, con velocità massima
 e accelerazione massima
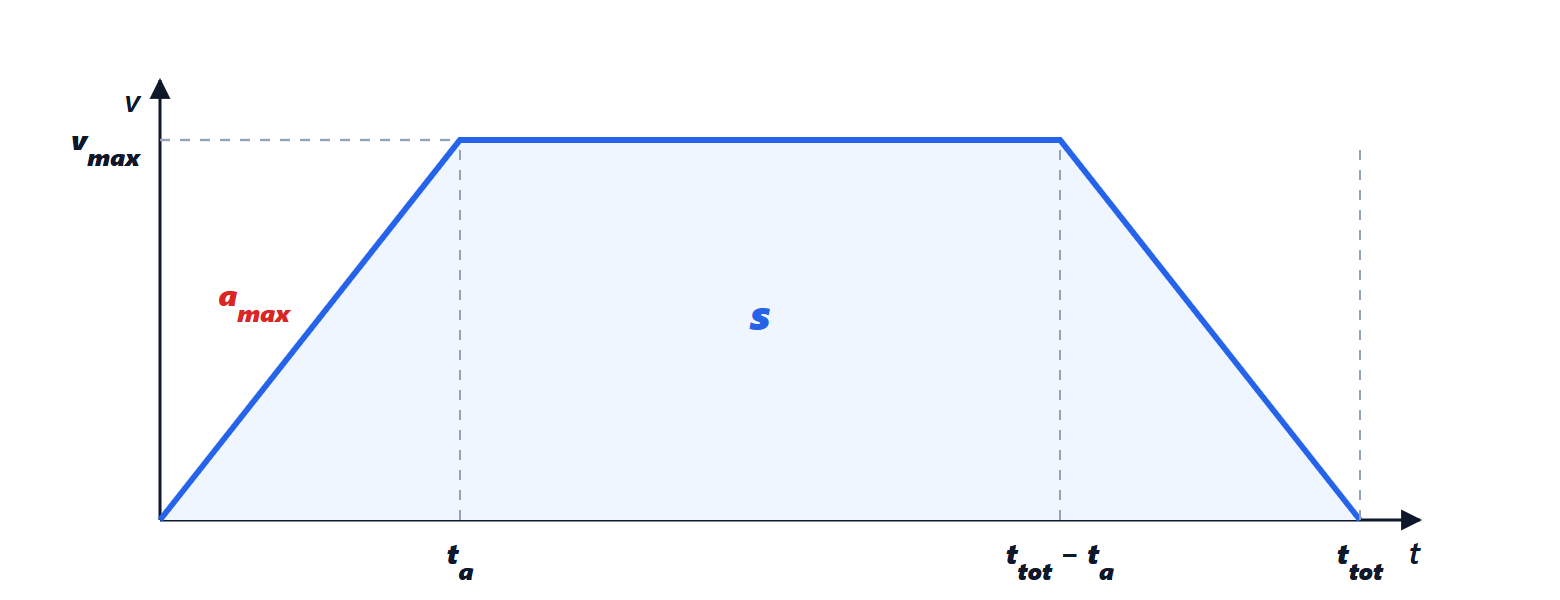
 , si accelera al massimo, si prosegue a velocità costante e si frena al massimo: il profilo trapezoidale.
Teorema. Se 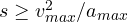 , il tempo totale è
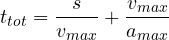
altrimenti la velocità massima non viene raggiunta, il profilo è triangolare e 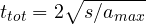 .
Dimostrazione. L’accelerazione dura 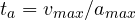 , e la frenata altrettanto. Lo spostamento è l’area del trapezio:
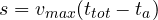 (la media delle basi per l’altezza), da cui
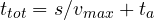 . Il tratto a velocità costante esiste se
 , cioè
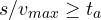 , cioè . Altrimenti si accelera fino a metà percorso e si frena: ciascuna metà
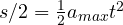 dura
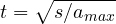 . ∎
Esempio.  m,
 m/s,
 m/s²:
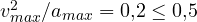 , quindi
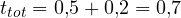 s. Per spostamenti brevi conta l’accelerazione, per quelli lunghi la velocità.
Il profilo trapezoidale ha accelerazione a gradini: lo strappo (jerk, la derivata dell’accelerazione) è infinito e fa vibrare la meccanica. I profili a S, con accelerazione a rampe, limitano lo strappo al prezzo di un tempo un po’ più lungo, e sono la norma dove contano precisione e assenza di vibrazioni.
Il rapporto di trasmissione
Tra motore e carico c’è spesso un riduttore: il motore gira  volte più veloce del carico e la coppia arriva al carico moltiplicata per (trascurando le perdite). Quale rapporto rende il moto più rapido?
Teorema. Con un motore di coppia  e inerzia
 e un carico di inerzia
 , l’accelerazione del carico è massima con il rapporto di trasmissione

cioè quando l’inerzia del carico riportata al motore,  , è uguale a quella del motore.
Dimostrazione. Se il carico accelera di  , il motore accelera di
 . Il motore fornisce la coppia per accelerare sé stesso e il carico riportato all’albero motore:
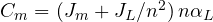 . Quindi
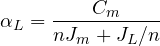
Il denominatore, come funzione di , ha derivata 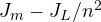 , nulla per
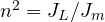 , dove è minimo (è la somma di un termine crescente e di uno decrescente in , con prodotto costante). ∎
Esempio.  kg m²,
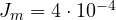 kg m²:
 . In pratica si sceglie un rapporto vicino all’ottimo compatibilmente con la velocità massima del motore, e un rapporto di inerzie ( su ) non troppo lontano da 1 rende anche il sistema più facile da regolare, perché la meccanica elastica tra motore e carico disturba meno l’anello di velocità.
Il dimensionamento termico
Un motore si scalda con le perdite nel rame, proporzionali al quadrato della corrente e quindi della coppia. In un ciclo di lavoro con coppie  per i tempi
 , conta la coppia efficace
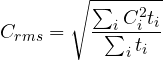
che deve essere inferiore alla coppia nominale continua del motore (la costante di tempo termica, di minuti, è molto più lunga del ciclo). La coppia di picco deve invece stare sotto la coppia massima. Esempio. Un ciclo di 1 s con 0,2 s a 10 N m (accelerazione), 0,5 s a 2 N m, 0,2 s a 6 N m (frenata, con il carico che aiuta), 0,1 s fermo: 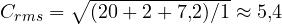 N m. Serve un motore da almeno 5,4 N m continui e 10 N m di picco; il valore medio, 4,2 N m, porterebbe a sottodimensionarlo.
I regolatori in cascata
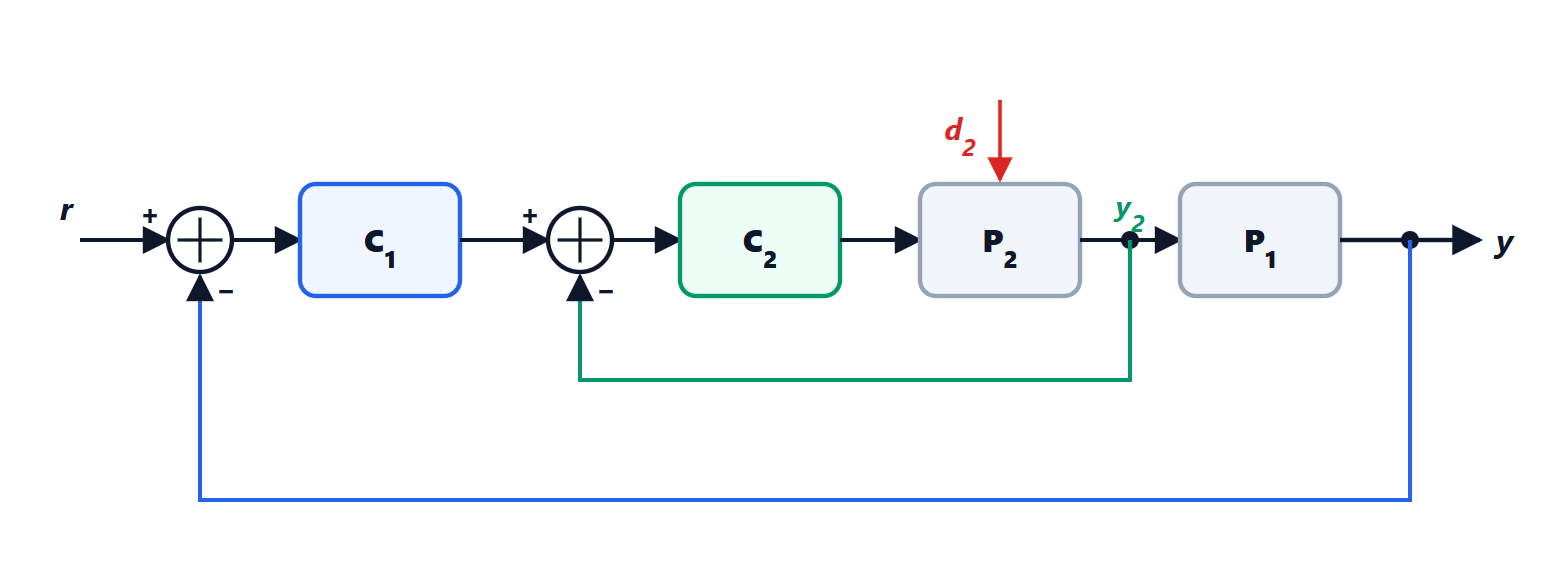
Un servoazionamento ha tre anelli annidati (lezione sul controllo in cascata di Controllo dei processi):
- l’anello di corrente (coppia), il più interno e veloce, con banda di qualche kilohertz, che sfrutta il controllo vettoriale del motore (lezione sugli inverter di Elettronica di potenza);
- l’anello di velocità, con banda di qualche centinaio di hertz, di solito un PI;
- l’anello di posizione, il più esterno, spesso proporzionale con una precompensazione (feedforward) di velocità e di accelerazione calcolata dal profilo.
Ogni anello deve essere da 3 a 10 volte più lento di quello interno, che può così essere visto come quasi ideale. La precompensazione è decisiva: con il profilo noto in anticipo, il regolatore applica già la coppia necessaria ad accelerare l’inerzia, e l’anello di posizione deve correggere solo gli errori, non inseguire il riferimento.
Quando più assi devono muoversi insieme (camme elettroniche, interpolazione di una traiettoria, un robot), il controllore del moto calcola i riferimenti di tutti gli assi in sincronia, su una rete deterministica come EtherCAT (lezione sulle reti industriali).