Schemi di controllo: cascata, azione in avanti, rapporto e selettori
Controllo in cascata con dimostrazione della reiezione dei disturbi, azione in avanti con dimostrazione che non cambia la stabilità, realizzabilità, controllo a rapporto, campo diviso, selettori e reset esterno.
Un singolo anello PID risolve la maggior parte dei problemi di un impianto, ma non tutti. Quando un disturbo è forte e misurabile, quando il processo ha una parte veloce e una lenta, o quando ci sono più valvole o più limiti da rispettare, si combinano più regolatori in schemi di controllo. In questa lezione vediamo la cascata con la dimostrazione del suo vantaggio, l’azione in avanti (feedforward) con la dimostrazione che non cambia la stabilità, e gli schemi a rapporto, a campo diviso e a selettori.
Il controllo in cascata
Si prenda lo scambiatore di calore: la temperatura del prodotto dipende dalla portata di vapore, che a sua volta dipende dall’apertura della valvola e dalla pressione del vapore nella rete. Se la pressione cala, cala la portata, e il regolatore di temperatura se ne accorge solo minuti dopo, quando la temperatura è già scesa. La soluzione è misurare anche la portata di vapore e chiudere su di essa un anello interno, il cui riferimento è dato dal regolatore di temperatura, anello esterno.
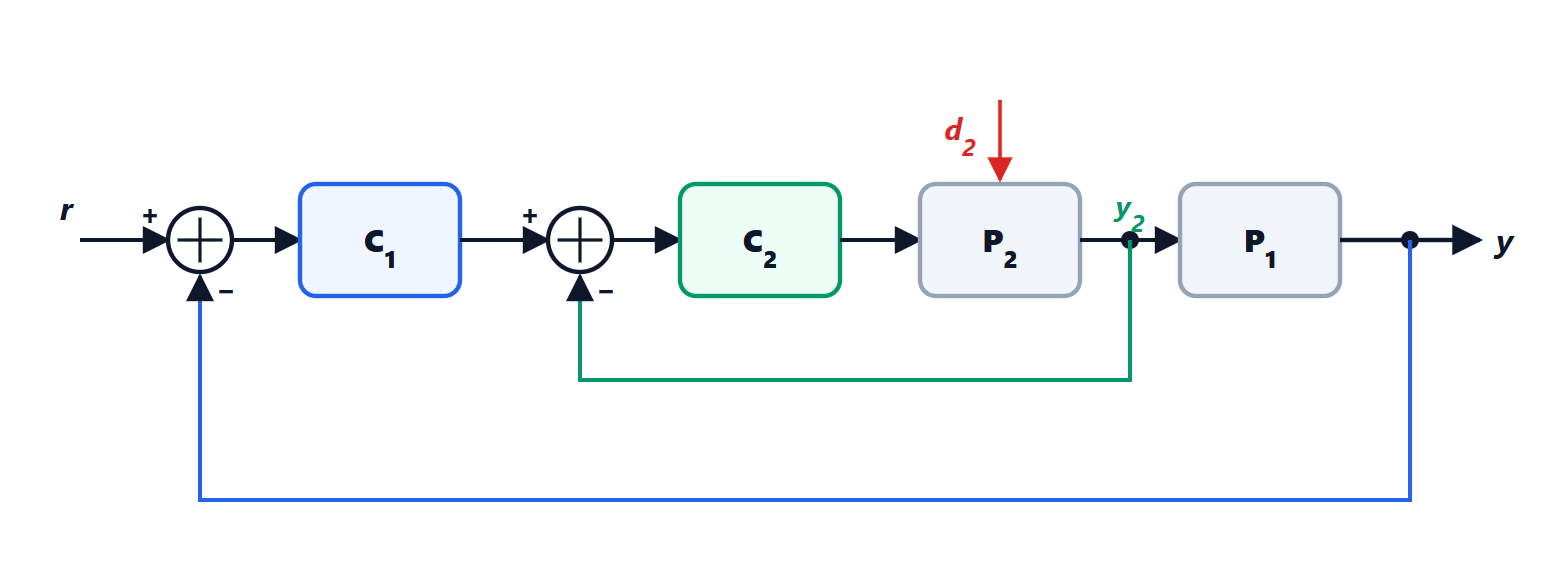
Teorema. In uno schema in cascata, un disturbo  che entra nella parte interna del processo arriva alla parte esterna moltiplicato per la sensitività dell’anello interno,
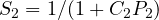 .
Dimostrazione. Sia 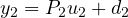 l’uscita della parte interna, con
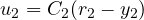 . Sostituendo e risolvendo per
 :
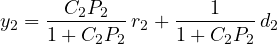
Alla parte esterna  arriva , quindi del disturbo arriva solo la frazione
 . Senza anello interno arriverebbe tutto , e andrebbe corretto dall’anello esterno attraverso il ritardo di . ∎
Dove l’anello interno ha guadagno alto (alle basse e medie frequenze)  : il disturbo viene eliminato prima di produrre effetti visibili. Inoltre, visto dall’esterno, l’anello interno si comporta come un blocco con guadagno circa unitario: le non linearità della valvola e le variazioni di
 sono nascoste al regolatore esterno.
Le regole pratiche sono tre: l’anello interno deve essere da tre a cinque volte più veloce di quello esterno, altrimenti i due interagiscono; si tara prima l’interno (con l’esterno in manuale) e poi l’esterno; l’interno è spesso un semplice P o PI. Le cascate più comuni sono temperatura su portata, livello su portata e posizione su velocità su corrente negli azionamenti elettrici.
L’azione in avanti
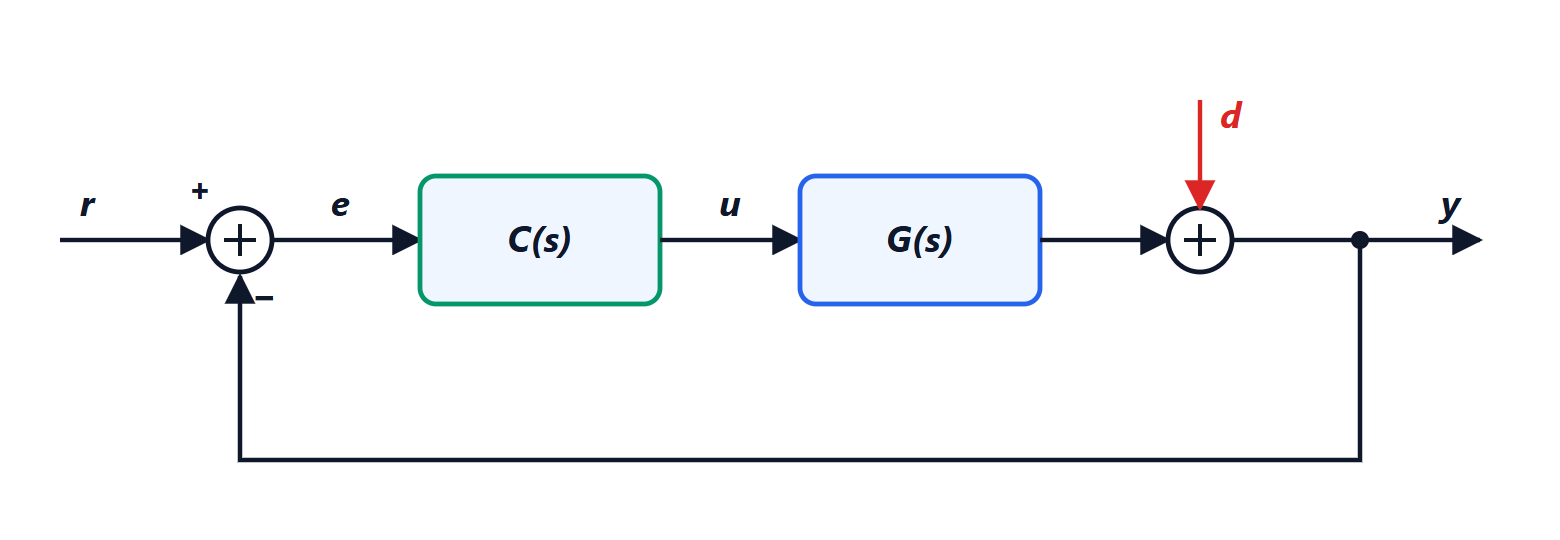
Se un disturbo  si può misurare prima che agisca sull’uscita, si può compensarlo invece di aspettarne l’effetto. Con il modello
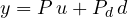 , dove
 descrive come il disturbo influenza l’uscita, si aggiunge al comando un termine
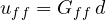 .
Teorema. Con 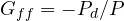 il disturbo misurato non ha alcun effetto sull’uscita, e l’aggiunta dell’azione in avanti non cambia la stabilità dell’anello di retroazione.
Dimostrazione. Con 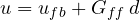 , l’uscita è
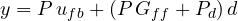 , e il secondo termine è nullo per la scelta di
 . L’anello di retroazione è formato da
 e
 soltanto: è fuori dall’anello, perché il disturbo misurato non dipende dall’uscita. L’equazione caratteristica
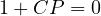 resta la stessa. ∎
Nella realtà il modello non è esatto: l’azione in avanti elimina la maggior parte del disturbo e la retroazione corregge il resto. Le due azioni si completano: la prima è rapida ma “cieca”, la seconda è lenta ma corregge tutto, anche i disturbi non misurati.
Realizzabilità. Con modelli del primo ordine con ritardo, 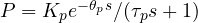 e
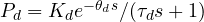 ,
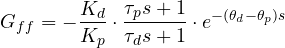
cioè un guadagno, una rete anticipo-ritardo e un ritardo. Se il disturbo arriva prima del comando ( ) servirebbe un “anticipo nel tempo”, impossibile: si omette il ritardo e si accetta una compensazione imperfetta. Spesso basta la parte statica,
 , ricavata da un bilancio: nello scambiatore, la portata di vapore necessaria è proporzionale alla portata di prodotto per il salto di temperatura richiesto, e una variazione di portata del prodotto si compensa subito aprendo la valvola in proporzione.
Rapporto, campo diviso e selettori
Controllo a rapporto. Molti processi richiedono che due portate stiano in rapporto fisso: miscelazioni, dosaggi, aria e combustibile in un bruciatore. Si misura la portata principale, la si moltiplica per il rapporto desiderato  e il risultato diventa il riferimento del regolatore della portata secondaria. Nei bruciatori lo schema è completato da limiti incrociati: quando il carico sale si aumenta prima l’aria e poi il combustibile, quando scende il contrario, così la miscela non è mai ricca di combustibile e incombusti.
Campo diviso (split range). Un regolatore comanda due valvole su parti diverse della sua uscita: per esempio da 0 a 50 % apre l’acqua fredda e da 50 a 100 % il vapore. Il regolatore di temperatura di un reattore può così sia raffreddare sia scaldare con un solo anello.
Selettori (override). Due o più regolatori calcolano ciascuno un comando per la stessa valvola, e un selettore di minimo o di massimo sceglie quale applicare. Una pompa, per esempio, è regolata in portata, ma se la pressione di mandata supera un limite il regolatore di pressione “prende il comando” attraverso il selettore di minimo. È essenziale che i regolatori esclusi non accumulino errore integrale mentre non agiscono: si usa la retroazione esterna del reset, che riporta a ciascun integratore il comando effettivamente applicato. È lo stesso problema dell’anti-windup, visto nella lezione sul PID.
Combinando questi blocchi si costruiscono le strategie di controllo di un intero impianto. Quando le interazioni tra gli anelli diventano forti serve un’analisi multivariabile (lezione sui sistemi multivariabili).