Schémas de commande : cascade, anticipation, rapport et sélecteurs
La commande en cascade avec démonstration du rejet des perturbations, l'anticipation (feedforward) avec démonstration qu'elle ne change pas la stabilité, la réalisabilité, la commande de rapport, le split range, les sélecteurs et la réinitialisation externe.
https://www.electronics-engineering.com/fr/commande-en-cascade-anticipation-rapport-split-range/
Une seule boucle PID résout la plupart des problèmes d’une installation, mais pas tous. Quand une perturbation est forte et mesurable, quand le processus a une partie rapide et une partie lente, ou quand il y a plusieurs vannes ou plusieurs limites à respecter, on combine plusieurs régulateurs en schémas de commande. Dans cette leçon, nous regardons la commande en cascade avec la démonstration de son avantage, l’action d’anticipation avec la démonstration qu’elle ne change pas la stabilité, et les schémas de rapport, de split range et de dépassement (override).
La commande en cascade
Prenons l’échangeur de chaleur : la température du produit dépend du débit de vapeur, qui dépend à son tour de l’ouverture de la vanne et de la pression de la vapeur dans le collecteur. Si la pression baisse, le débit baisse, et le régulateur de température ne s’en aperçoit que quelques minutes plus tard, quand la température a déjà chuté. La solution est de mesurer aussi le débit de vapeur et de fermer sur lui une boucle interne, dont la consigne est donnée par le régulateur de température, la boucle externe.
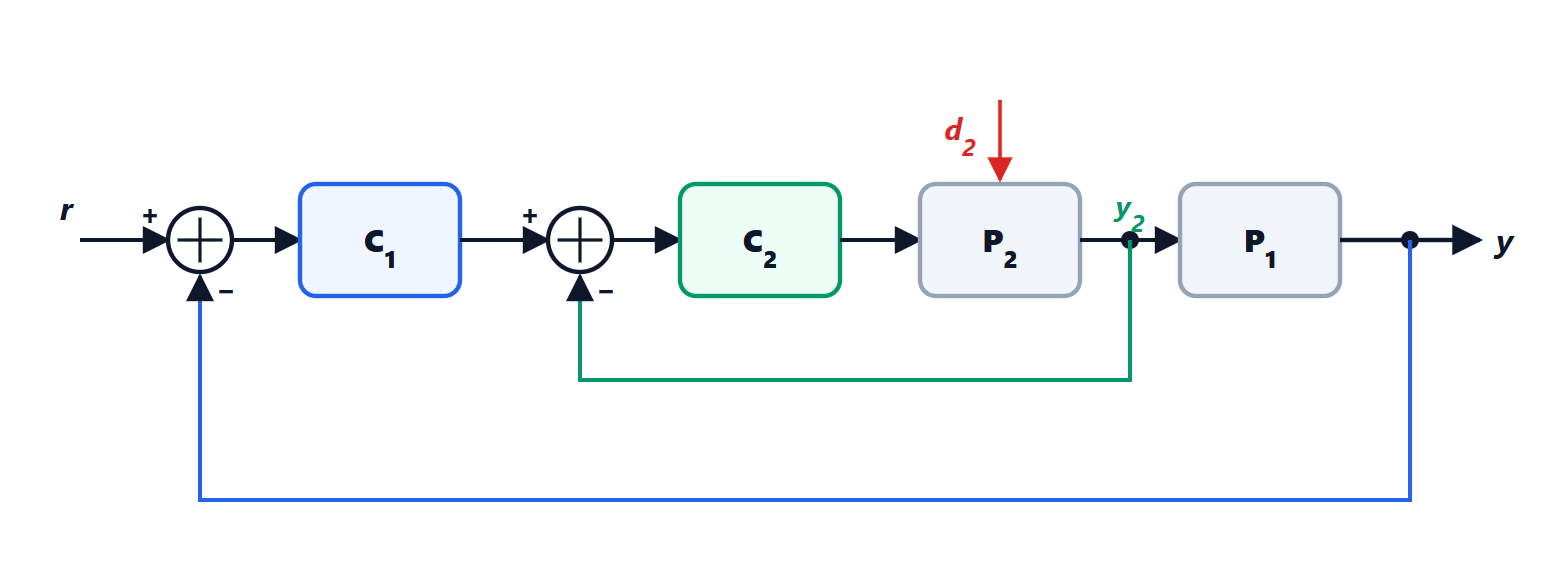
Théorème. Dans un schéma en cascade, une perturbation  qui entre dans la partie interne du processus atteint la partie externe multipliée par la sensibilité de la boucle interne,
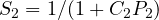 .
Démonstration. Soit 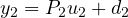 la sortie de la partie interne, avec
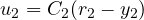 . En substituant et en résolvant pour
 :
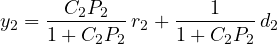
La partie externe  reçoit , donc seule la fraction
 de la perturbation l’atteint. Sans la boucle interne, toute la perturbation arriverait, et devrait être corrigée par la boucle externe à travers le retard de . ∎
Là où la boucle interne a un gain élevé (aux basses et moyennes fréquences),  : la perturbation est supprimée avant de produire des effets visibles. De plus, vue de l’extérieur, la boucle interne se comporte comme un bloc de gain à peu près unitaire : les non-linéarités de la vanne et les variations de
 sont cachées au régulateur externe.
Il y a trois règles pratiques : la boucle interne doit être trois à cinq fois plus rapide que l’externe, sinon les deux interagissent ; on règle d’abord la boucle interne (l’externe étant en manuel) puis l’externe ; le régulateur interne est souvent un simple P ou PI. Les cascades les plus courantes sont température sur débit, niveau sur débit, et position sur vitesse sur courant dans les entraînements électriques.
L’action d’anticipation
Si une perturbation  peut être mesurée avant d’agir sur la sortie, on peut la compenser au lieu d’attendre son effet. Avec le modèle
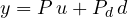 , où
 décrit comment la perturbation affecte la sortie, on ajoute à la commande un terme
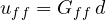 .
Théorème. Avec 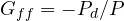 , la perturbation mesurée n’a aucun effet sur la sortie, et l’ajout de l’action d’anticipation ne change pas la stabilité de la boucle de réaction.
Démonstration. Avec 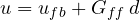 , la sortie est
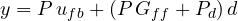 , et le second terme est nul par le choix de
 . La boucle de réaction est constituée seulement de
 et
 : est hors de la boucle, parce que la perturbation mesurée ne dépend pas de la sortie. L’équation caractéristique
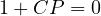 reste la même. ∎
En réalité, le modèle n’est pas exact : l’anticipation supprime la plus grande part de la perturbation et la réaction corrige le reste. Les deux actions se complètent : la première est rapide mais « aveugle », la seconde est lente mais corrige tout, y compris les perturbations non mesurées.
Réalisabilité. Avec des modèles du premier ordre avec retard, 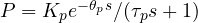 et
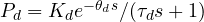 ,
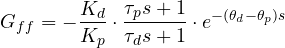
c’est-à-dire un gain, un réseau à avance-retard et un retard. Si la perturbation arrive avant la commande ( ), il faudrait une « avance dans le temps », ce qui est impossible : on omet le retard et on accepte une compensation imparfaite. Souvent la partie statique,
 , suffit, déduite d’un bilan : dans l’échangeur de chaleur, le débit de vapeur nécessaire est proportionnel au débit de produit fois l’élévation de température demandée, et une variation du débit de produit est compensée aussitôt en ouvrant la vanne proportionnellement.
Rapport, split range et sélecteurs
La commande de rapport. De nombreux processus demandent que deux débits soient dans un rapport fixe : mélanges, dosages, air et combustible dans un brûleur. Le débit principal est mesuré, multiplié par le rapport désiré  , et le résultat devient la consigne du régulateur du débit secondaire. Dans les brûleurs, le schéma est complété par une limitation croisée : quand la charge monte, on augmente d’abord l’air puis le combustible, quand elle descend l’inverse, de sorte que le mélange ne soit jamais riche en combustible avec des gaz imbrûlés.
Le split range. Un seul régulateur pilote deux vannes sur des parties différentes de sa sortie : par exemple, de 0 à 50 %, il ouvre l’eau de refroidissement et de 50 à 100 % la vapeur. Un régulateur de température de réacteur peut ainsi à la fois refroidir et chauffer avec une seule boucle.
Les sélecteurs (override). Deux régulateurs ou plus calculent chacun une commande pour la même vanne, et un sélecteur de minimum ou de maximum choisit laquelle appliquer. Une pompe, par exemple, est régulée en débit, mais si la pression de refoulement dépasse une limite, le régulateur de pression « prend le relais » par le sélecteur de minimum. Il est essentiel que les régulateurs non sélectionnés n’accumulent pas d’erreur intégrale tant qu’ils n’agissent pas : on utilise la réaction de réinitialisation externe, qui rend à chaque intégrateur la commande réellement appliquée. C’est le même problème que l’anti-emballement, vu dans la leçon sur le PID.
En combinant ces blocs, on construit les stratégies de commande d’une installation entière. Quand les interactions entre boucles deviennent fortes, une analyse multivariable est nécessaire (leçon sur les systèmes multivariables).


Ciao, sono l'autore di «Schemi di controllo: cascata, azione in avanti, rapporto e selettori». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Control schemes: cascade, feedforward, ratio and selectors”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.