Processus à temps mort et prédicteur de Smith
La limite de bande passante imposée par le temps mort avec démonstration, le prédicteur de Smith avec démonstration, l'effet des erreurs de modèle et des perturbations, l'approximation de Padé, la règle de la moitié.
https://www.electronics-engineering.com/fr/processus-a-temps-mort-predicteur-de-smith/
Le temps mort est le principal ennemi du contrôle des processus. Un tapis roulant, une longue conduite, un analyseur qui met des minutes à donner la composition : dans tous ces cas, le régulateur agit « à l’aveugle » pendant un certain temps, et s’il est trop agressif, il continue à corriger une erreur qu’il a déjà corrigée. Dans cette leçon, nous démontrons la limite de vitesse que le retard impose à toute boucle, nous regardons le prédicteur de Smith avec la démonstration de son fonctionnement, ses limites, et les approximations du retard utilisées dans les calculs.
Pourquoi le retard est si difficile
Un retard pur  a un module égal à 1 à toutes les fréquences et une phase
 radians, qui croît sans limite avec la fréquence. Tous les autres éléments d’un processus ont des retards de phase bornés : un pôle au plus 90°. Le retard, lui, ronge la marge de phase à chaque fréquence, et tôt ou tard l’épuise.
Théorème. Pour une boucle avec un retard  dont le gain de boucle, sans le retard, se comporte comme un intégrateur autour de la fréquence de coupure
 , la marge de phase est
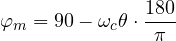
et pour avoir au moins 30° de marge, il faut  , c’est-à-dire à peu près
 .
Démonstration. Avec 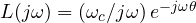 , le module vaut 1 en
 , et la phase en ce point est
 (en radians
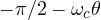 ). La marge de phase est la distance à
 :
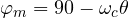 en degrés. En exigeant
 , on obtient
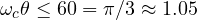 rad. ∎
Un intégrateur autour de la coupure est la forme idéale d’une boucle bien conçue, et toute autre forme utilise encore plus de phase. La conclusion vaut donc en général : la bande passante en boucle fermée ne peut pas dépasser environ  , et la constante de temps en boucle fermée ne peut pas descendre beaucoup en dessous de . C’est la raison profonde du choix
 dans la leçon sur le réglage. Le premier remède, quand c’est possible, est donc physique : rapprocher le capteur du point d’action, réduire les volumes morts, utiliser un analyseur plus rapide.
Le prédicteur de Smith
En 1957, Otto Smith a proposé une idée élégante : si l’on ne peut pas supprimer le retard du processus, on peut le supprimer de la boucle, en utilisant un modèle. Le régulateur reçoit comme réaction non pas la mesure réelle, mais une prédiction de ce que serait la sortie s’il n’y avait pas de retard, corrigée par la différence entre la mesure et le modèle.
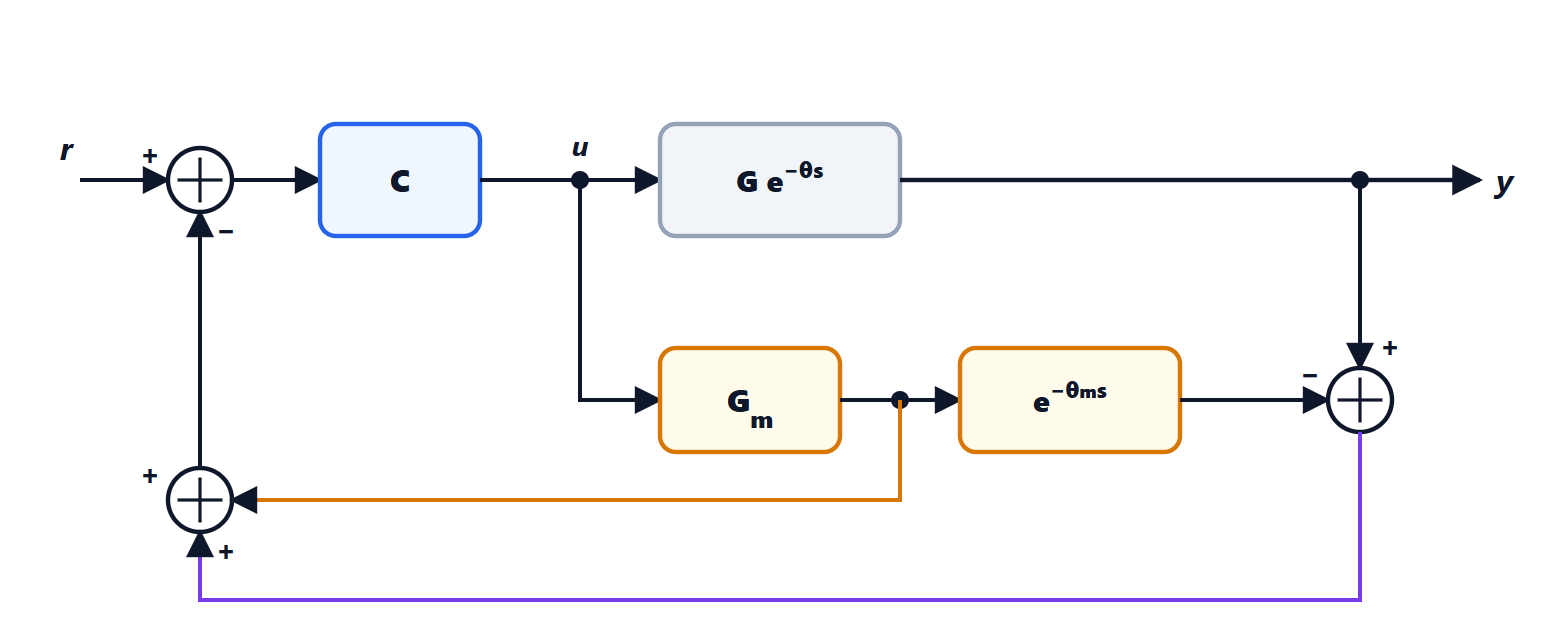
Théorème. Si le modèle est exact ( ,
 ), avec le prédicteur de Smith
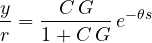
c’est-à-dire que le retard sort de l’équation caractéristique, et que le régulateur  est conçu pour le processus sans retard.
Démonstration. Le signal de réaction est
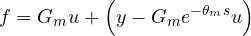
Avec 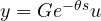 et un modèle exact, le terme entre parenthèses est nul, et
 : la réaction est la sortie du processus sans retard. Alors
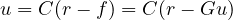 , d’où
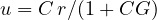 , et
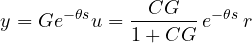
L’équation caractéristique est 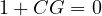 , sans retard. ∎
La réponse à la consigne est celle que l’on obtiendrait sans retard, simplement décalée de : on ne peut pas faire mieux, parce que l’information met de toute façon pour traverser le processus.
Les limites du prédicteur
- Erreurs de modèle. Le terme de correction
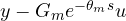 n’est plus nul si le modèle est faux, et le retard rentre de nouveau dans la boucle. Une erreur sur le temps mort est particulièrement nuisible : avec un régulateur agressif, se tromper de 20 à 30 % sur peut rendre la boucle instable. Il faut donc régler le régulateur avec prudence, et n’utiliser le prédicteur que là où le retard est bien connu et constant, comme dans un transport à vitesse fixe.
- Perturbations. Le prédicteur améliore la réponse à la consigne, mais une perturbation qui entre dans le processus n’est toujours vue qu’après , et sa correction atteint le processus après encore . Pour les perturbations, l’avantage sur un PI bien réglé est souvent modeste.
- Processus intégrateurs. La structure de base ne fonctionne pas pour les processus instables ou intégrateurs : une petite différence entre le processus et le modèle produit une erreur qui croît sans limite. Il existe des versions modifiées pour ces cas.
Le prédicteur de Smith est utilisé dans les papeteries et les laminoirs (la jauge d’épaisseur est en aval de la machine), dans les fours et, aujourd’hui, dans la commande par réseaux de communication, où le retard est celui du réseau.
L’approximation du retard
Pour les calculs, les simulations et la conception avec des outils qui ne traitent que des fonctions rationnelles, on approche le retard :
- au premier ordre avec la série de Taylor,
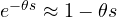 , comme dans la synthèse directe de la leçon sur le réglage ;
- avec l’approximation de Padé du premier ordre :
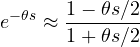
qui a un module exactement égal à 1 à toutes les fréquences, comme le vrai retard, et une phase correcte jusqu’à environ  . Elle introduit toutefois un zéro à partie réelle positive : la réponse à l’échelon part dans le mauvais sens au lieu de rester immobile.
Enfin, quand on estime un modèle, un ensemble de petites constantes de temps en cascade se comporte, de loin, comme un retard : par la « règle de la moitié » de Skogestad, la plus grande des constantes négligées est partagée par moitié entre la constante de temps principale et le retard, et les autres s’ajoutent au retard.


Benvenuti nella pagina su «Processi con ritardo e predittore di Smith». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Processes with dead time and the Smith predictor”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.