Vannes de régulation : caractéristiques, autorité et défauts
L'équation du débit et le coefficient Kv, caractéristiques linéaire et à pourcentage égal avec démonstration, la caractéristique installée et l'autorité démontrée, le dimensionnement, les actionneurs, le positionneur, le grippage et la cavitation.
https://www.electronics-engineering.com/fr/vannes-de-regulation-caracteristique-egal-pourcentage-autorite/
Dans presque toute boucle d’une installation, l’élément qui agit réellement sur le processus est une vanne de régulation. C’est aussi la partie la moins idéale de la boucle : non linéaire, avec du frottement, du jeu et des limites, et souvent responsable des oscillations que l’on met sur le compte du régulateur. Dans cette leçon, nous regardons l’équation du débit, les caractéristiques intrinsèques avec la démonstration du nom « pourcentage égal », la caractéristique installée avec l’autorité de la vanne et sa démonstration, le dimensionnement, les actionneurs et les défauts les plus courants.
Le débit à travers une vanne
Pour un liquide, le débit à travers une vanne suit une loi semblable à celle d’un orifice :
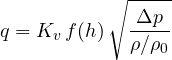
où  est le débit en m³/h,
 la chute de pression aux bornes de la vanne en bar,
 la densité relative à l’eau,
 l’ouverture (de 0 à 1) et
 la caractéristique de la vanne, avec
 . Le coefficient
 est le débit d’eau en m³/h avec la vanne complètement ouverte et une chute de 1 bar ; dans les pays anglophones, on utilise
 , en gallons US par minute à 1 psi, et
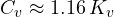 .
Les caractéristiques intrinsèques
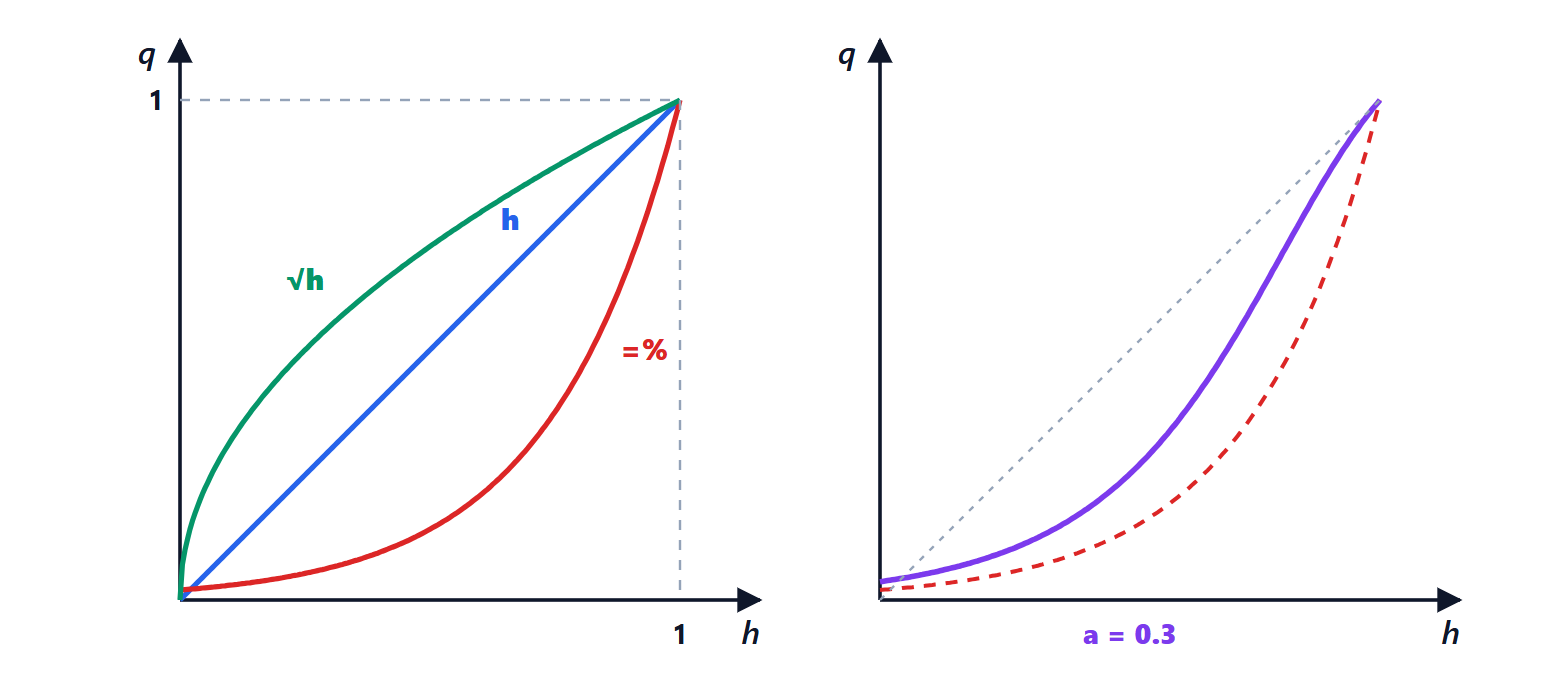
La forme du clapet et du siège décide comment le débit varie avec l’ouverture, à chute de pression constante. Les trois caractéristiques classiques sont :
- linéaire :
 , le débit est proportionnel à l’ouverture ;
- à pourcentage égal :
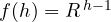 , avec
 la rangeabilité, typiquement 30-50 ;
- à ouverture rapide : une grande variation déjà aux petites ouvertures, puis presque plate (environ
 ), adaptée aux vannes tout ou rien plutôt qu’à la régulation.
Théorème. Dans la caractéristique à pourcentage égal, une même variation d’ouverture produit toujours la même variation en pourcentage du débit.
Démonstration. En dérivant 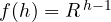 , on obtient
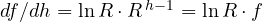 , c’est-à-dire
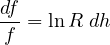
La variation relative  ne dépend que de
 , pas de l’endroit où l’on se trouve. Avec
 , chaque 1 % d’ouverture supplémentaire augmente le débit de
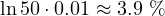 de sa valeur actuelle. ∎
Le gain de la vanne,  , est donc proportionnel au débit : faible aux bas débits, élevé aux hauts débits. À première vue, c’est un défaut. La raison de sa popularité apparaît quand la vanne est installée dans l’installation.
La caractéristique installée et l’autorité de la vanne
Dans une installation, la vanne est en série avec des conduites, des échangeurs de chaleur et des filtres, alimentée par une pompe. Si la pression disponible  est à peu près constante, les pertes dans le reste du circuit croissent comme le carré du débit,
 , et ce qui reste pour la vanne est
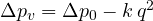 : quand la vanne s’ouvre, la pression à ses bornes diminue. L’autorité de la vanne est la fraction de la pression disponible qui chute aux bornes de la vanne complètement ouverte :
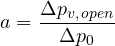
Théorème. Le débit, rapporté à son maximum, suit la caractéristique installée
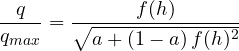
Démonstration. Pour l’eau, 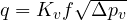 , donc
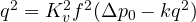 , d’où
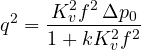
Avec la vanne complètement ouverte ( ),
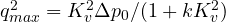 , et la pression aux bornes de la vanne est
 , donc
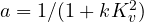 , c’est-à-dire
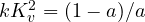 . En divisant :
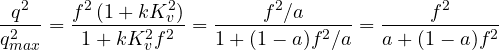
et en prenant la racine, on obtient la formule. ∎
Avec une autorité de 1 (toute la chute aux bornes de la vanne), la caractéristique installée coïncide avec l’intrinsèque. Avec une faible autorité, une vanne linéaire devient à ouverture rapide : elle fait presque tout dans le premier tiers de sa course puis ne sert plus à rien. Une vanne à pourcentage égal, en revanche, se « redresse » et devient presque linéaire, comme le montre la figure. C’est pourquoi, dans les installations, où les pertes dans les conduites sont notables, on choisit presque toujours le pourcentage égal : le gain de la boucle reste à peu près constant sur toute la plage, et un seul réglage du PID fonctionne à toutes les charges.
Le dimensionnement
On calcule le nécessaire au débit maximal de projet avec la chute attendue, on ajoute une marge et on choisit une vanne dans le catalogue. Une vanne surdimensionnée est l’erreur la plus courante : elle travaille presque fermée, là où la résolution est la pire et où le frottement pèse le plus, et avec un très fort gain. Les règles pratiques sont une ouverture de 60-80 % au débit normal et une autorité d’au moins 0,25-0,5, compatible avec la consommation d’énergie de la pompe : chaque bar perdu aux bornes de la vanne est de l’énergie dissipée.
Actionneurs et défauts
L’actionneur le plus courant est la membrane pneumatique : un signal d’air (classiquement de 0,2 à 1 bar) pousse une membrane contre un ressort. Le ressort amène la vanne à une position définie en cas de manque d’air : on choisit air pour ouvrir (la vanne se ferme en cas de manque d’air) ou air pour fermer selon la position sûre pour l’installation. La vapeur qui chauffe un réacteur doit se fermer en cas de défaut, l’eau de refroidissement doit s’ouvrir. Le positionneur, aujourd’hui numérique, est un petit régulateur de position monté sur la vanne : il reçoit le signal 4-20 mA et déplace l’actionneur jusqu’à ce que la tige soit à la position demandée, en compensant le frottement et les forces du fluide. C’est une cascade en miniature.
Les défauts mécaniques sont la principale cause d’oscillations dans les installations :
- grippage (stiction, frottement statique) : la vanne reste en place jusqu’à ce que la force dépasse le frottement, puis saute. Avec un régulateur à action intégrale, un cycle limite apparaît : l’intégrale croît, la vanne saute au-delà, l’intégrale revient, et ainsi de suite, avec une oscillation en dents de scie ;
- jeu (backlash) et zone morte : de petites variations de commande ne déplacent pas la vanne, et un changement de sens est retardé ;
- cavitation : dans les liquides, si la pression dans l’étranglement tombe sous la pression de vapeur, des bulles se forment et s’effondrent plus en aval, avec du bruit et des dommages au clapet.
Avant de régler de nouveau une boucle qui oscille, il vaut donc la peine de mettre le régulateur en manuel : si l’oscillation s’arrête et que la variable reste calme, le problème peut venir de la vanne, et on le vérifie avec de petits échelons de commande, en observant si la tige bouge vraiment.





Benvenuti nella pagina su «Valvole di regolazione: caratteristiche, autorità e difetti». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Control valves: characteristics, authority and defects”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.