Commande numérique : échantillonnage, choix de la période et PID sous forme de vitesse
Le bloqueur d'ordre zéro comme retard d'une demi-période avec démonstration, le choix de la période d'échantillonnage, le repliement, le PID de position, la forme de vitesse démontrée, l'anti-emballement et le transfert sans à-coup.
https://www.electronics-engineering.com/fr/commande-numerique-echantillonnage-pid-forme-de-vitesse/
Aujourd’hui, presque aucun régulateur n’est analogique : le PID est un programme qui tourne dans un automate, dans un système de commande distribué (DCS) ou dans un microcontrôleur, et qui lit la mesure à des instants réguliers. Le passage du continu au discret a des conséquences précises : un retard supplémentaire dans la boucle, un choix à faire sur la période d’échantillonnage, et certaines formes de l’algorithme plus commodes que d’autres. Dans cette leçon, nous démontrons que l’échantillonnage-blocage équivaut à un retard d’une demi-période, nous regardons comment choisir la période, comment on discrétise le PID et pourquoi la forme de vitesse résout deux problèmes pratiques à elle seule.
L’échantillonnage et le blocage
Le régulateur numérique lit la mesure toutes les  secondes, calcule la commande et la maintient constante jusqu’au calcul suivant : c’est le bloqueur d’ordre zéro (ZOH), réalisé par le convertisseur numérique-analogique ou simplement par la sortie qui ne change pas.
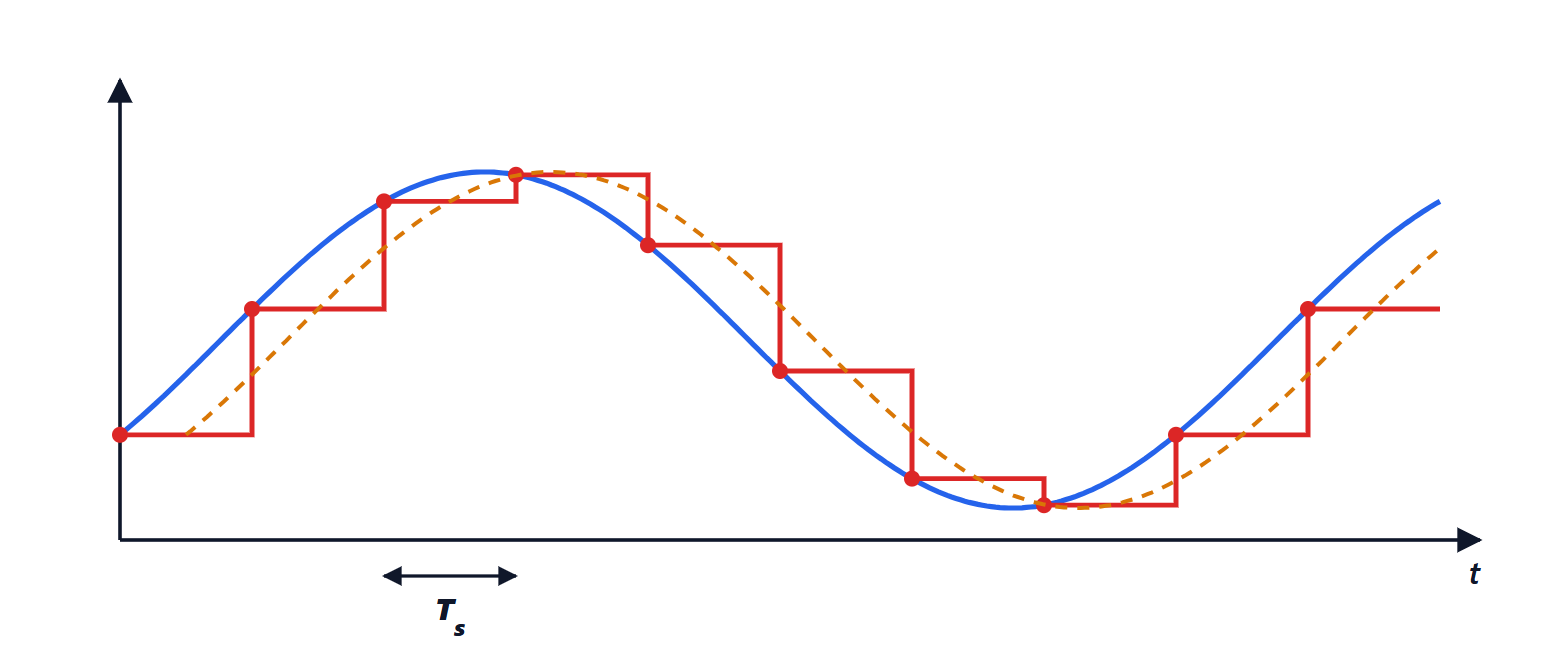
Théorème. Aux fréquences basses par rapport à la fréquence d’échantillonnage, le bloqueur d’ordre zéro équivaut à un retard de  .
Démonstration. La fonction de transfert du bloqueur, normalisée à un gain statique unitaire, est
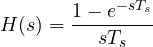
parce que sa réponse impulsionnelle est un rectangle de durée et de hauteur  . En posant
 , on met
 en facteur :
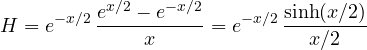
Pour  petit,
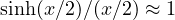 , et il reste
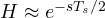 : un retard pur d’une demi-période. ∎
Le temps de calcul s’ajoute au retard du bloqueur, si la commande est appliquée à l’échantillon suivant. Tout cela est un temps mort supplémentaire dans la boucle, et la leçon sur les processus à temps mort dit combien il coûte.
Le choix de la période d’échantillonnage
Le retard ajouté doit être petit par rapport à la dynamique de la boucle. Les règles pratiques sont :
- entre un dixième et un vingtième de la constante de temps désirée en boucle fermée ;
- au plus le quart du temps mort du processus, si ce dernier domine ;
- pour les processus industriels, les valeurs typiques sont 0,1-1 s pour les débits et les pressions, 1-10 s pour les températures et les niveaux, des minutes pour l’analyse de composition.
Échantillonner trop vite n’est pas gratuit : la dérivée calculée comme différence entre des échantillons proches amplifie le bruit et la résolution du convertisseur, et les calculs chargent le processeur. Un filtre anti-repliement est toujours nécessaire avant le convertisseur (leçon de théorie des signaux sur l’échantillonnage) : une perturbation à 50 Hz échantillonnée à 1 s apparaîtrait comme une oscillation lente inexistante, et le régulateur essaierait de la corriger.
La discrétisation du PID
L’intégrale est approchée par une somme et la dérivée par une différence. Avec la méthode rétrograde (d’Euler), à l’instant  :
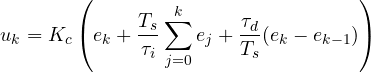
C’est la forme de position : elle calcule directement la valeur de la commande. La méthode de Tustin (règle des trapèzes) est plus précise pour la même période et conserve la stabilité des systèmes continus ; pour des périodes courtes par rapport à la dynamique, comme on les utilise en pratique, les différences sont petites. La dérivée doit de toute façon être filtrée, et calculée sur la mesure plutôt que sur l’erreur.
La forme de vitesse
Théorème. Le PID discret peut s’écrire sous forme incrémentale (ou de vitesse) :
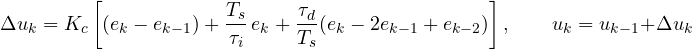
Démonstration. On écrit la forme de position à l’instant et à l’instant  et on soustrait. La partie proportionnelle donne
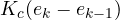 . Dans la somme intégrale, tous les termes jusqu’à s’annulent et il reste
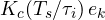 . La dérivée donne
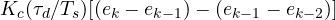 , qui est le terme écrit. ∎
Les deux formes sont équivalentes tant que la sortie ne rencontre pas de limites, mais la forme de vitesse a deux avantages pratiques importants :
- pas d’emballement de l’intégrateur : l’état est la commande elle-même,
 . Si la vanne est complètement ouverte et que la commande est limitée à 100 %, le pas suivant part de 100 % et non d’une valeur interne qui a continué de croître. L’anti-emballement est automatique : il suffit de saturer
 ;
- transfert sans à-coup du manuel à l’automatique : en manuel, l’opérateur fixe
 ; au passage en automatique, l’algorithme part de la dernière valeur et ne la modifie que par incréments, sans sauts.
C’est pourquoi la forme de vitesse est depuis des décennies celle que l’on utilise dans les régulateurs industriels et dans les blocs PID des automates.
Autres détails de réalisation
- Pondération de la consigne : le terme proportionnel est calculé sur
 avec
 , pour réduire le coup sur la vanne aux changements de consigne sans modifier la réponse aux perturbations.
- Résolution et zone morte : avec un convertisseur de 12 bits, le pas est de 0,025 % de l’étendue ; une petite zone morte sur l’erreur évite que la vanne bouge tout le temps à cause du bruit, en usant son presse-étoupe.
- Limitation de vitesse : une limite sur la vitesse de variation de la commande protège les actionneurs et le processus des changements brusques.
- Gestion des défauts : si la mesure est hors plage ou si le capteur est en panne, le régulateur passe en manuel en gardant la dernière commande valide, ou amène la sortie à une position de sécurité.



Ciao, sono l'autore di «Controllo digitale: campionamento, periodo e PID in forma di velocità». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Digital control: sampling, period choice and velocity-form PID”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.