Stabilité dans le plan z et critère de Jury
La correspondance z = e^sT démontrée, le critère de Jury du second ordre avec démonstration complète, échantillonnage et retard de calcul qui limitent le gain, Nyquist discret.
https://www.electronics-engineering.com/fr/stabilite-plan-z-critere-de-jury/
En commande continue, un système est stable si les pôles ont une partie réelle négative ; en commande numérique, la bonne région est l’intérieur du cercle unité. Le lien entre les deux mondes est la fonction exponentielle  , qui explique aussi pourquoi l’échantillonnage rend la stabilité plus difficile. Dans cette leçon, nous regardons la correspondance entre le plan s et le plan z, le critère de Jury au second ordre avec sa démonstration complète, et deux exemples qui montrent comment l’échantillonnage et le retard de calcul limitent le gain.
Du plan s au plan z
Un mode continu  échantillonné avec la période
 donne la suite
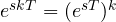 , c’est-à-dire un mode discret de pôle

(leçon de Théorie des systèmes sur les systèmes à temps discret, où l’on a vu que les valeurs propres de  sont les exponentielles de celles de
 ).
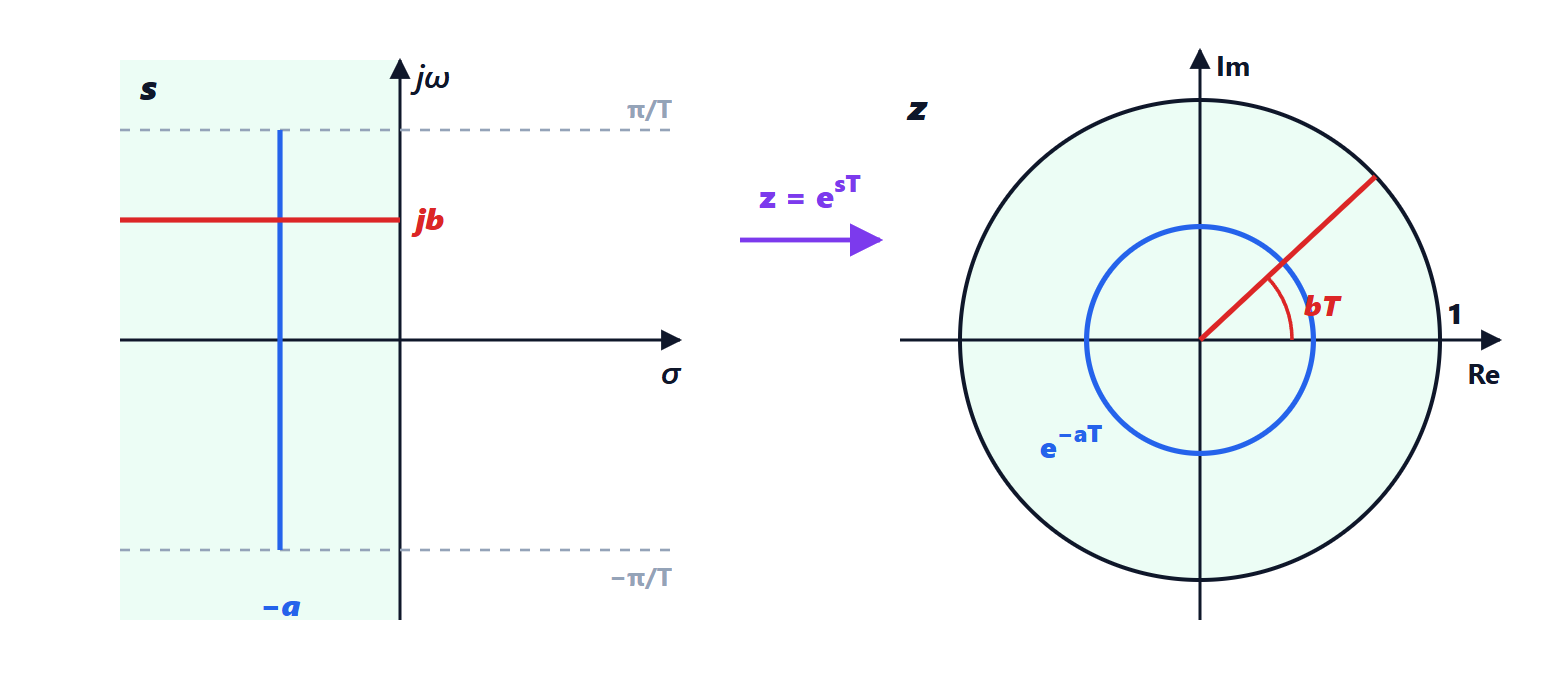
Théorème. Le point  a une partie réelle négative si et seulement si se trouve à l’intérieur du cercle unité.
Démonstration. 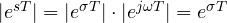 , parce que
 . Et
 si et seulement si
 . ∎
La même démonstration dit plus : les droites verticales  constante deviennent des cercles de rayon
 , et les droites horizontales
 constante deviennent des demi-droites d’angle
 . Des points qui diffèrent de
 en
 aboutissent au même
 : c’est le repliement (leçon sur le théorème d’échantillonnage), et la correspondance n’est biunivoque que dans la bande
 .
Un système discret linéaire est donc asymptotiquement stable si et seulement si tous les pôles de la fonction de transfert en boucle fermée ont un module inférieur à 1. Plus le pôle est proche de l’origine, plus vite le mode s’éteint ; un pôle en  correspond à un mode qui s’annule en un seul pas, sans équivalent continu.
Le critère de Jury au second ordre
Pour les polynômes continus, il y a le critère de Routh ; pour les discrets, il y a le critère de Jury, qui décide si toutes les racines sont à l’intérieur du cercle unité sans les calculer. Au second ordre, il a une forme très simple.
Théorème. Les racines de 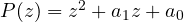 , à coefficients réels, sont toutes deux à l’intérieur du cercle unité si et seulement si
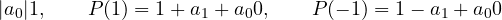
Démonstration. Soient  les racines :
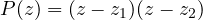 et
 .
Conditions nécessaires. Si les racines sont à l’intérieur du cercle, 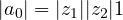 . Si elles sont complexes conjuguées,
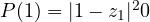 et
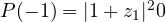 . Si elles sont réelles et dans
 , les facteurs
 et
 sont positifs, donc
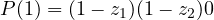 et
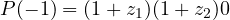 .
Conditions suffisantes. Si les racines sont complexes conjuguées, 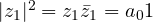 . Si elles sont réelles,
 est une parabole tournée vers le haut, positive en
 et en
 : les racines sont toutes deux dans , ou toutes deux supérieures à 1, ou toutes deux inférieures à (si l’une était sous et l’autre au-dessus de ,
 serait négatif). Dans les deux derniers cas
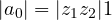 , ce qui contredit l’hypothèse. ∎
Pour les ordres supérieurs, le critère de Jury construit un tableau semblable à celui de Routh. On peut aussi utiliser la transformation bilinéaire 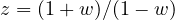 , qui envoie l’intérieur du cercle unité sur le demi-plan gauche du plan
 (leçon sur la discrétisation), puis le critère de Routh.
Exemple : l’échantillonnage limite le gain
Soit un intégrateur,  , commandé par une action proportionnelle
 . En temps continu, la boucle fermée a pour pôle
 , stable pour tout
 . En numérique, avec le bloqueur,
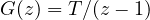 (leçon sur les systèmes échantillonnés), et le polynôme caractéristique de
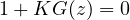 est

stable si et seulement si  , c’est-à-dire
 . Pour
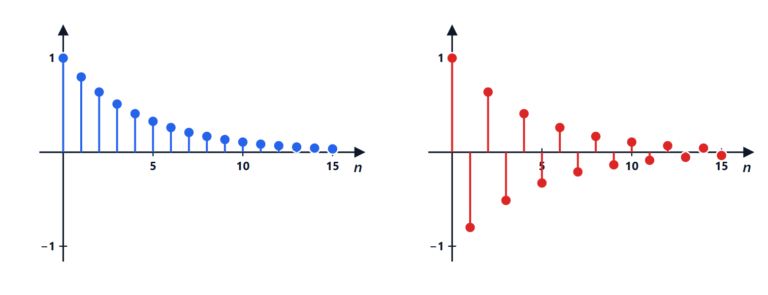
 , le pôle est en zéro et l’erreur s’annule en un pas ; pour
 , la réponse est stable mais alternée, signe d’un régulateur qui sur-corrige ; au-delà de 2, elle diverge. Le gain admissible est limité par la période : le régulateur agit « à l’aveugle » pendant toute une période avant de voir l’effet de son action.
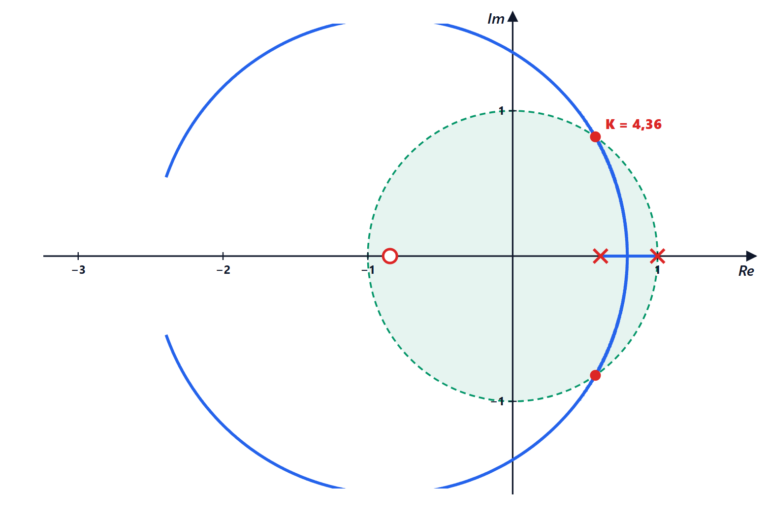
Exemple : un pas de retard de calcul
Si la commande calculée avec l’échantillon  n’est appliquée qu’à l’instant
 (leçon sur l’implémentation), la boucle contient aussi un retard
 :
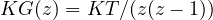 et le polynôme caractéristique est
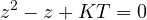
Avec  et
 , le critère de Jury exige
 ,
 et
 : le gain maximal a été divisé par deux, de
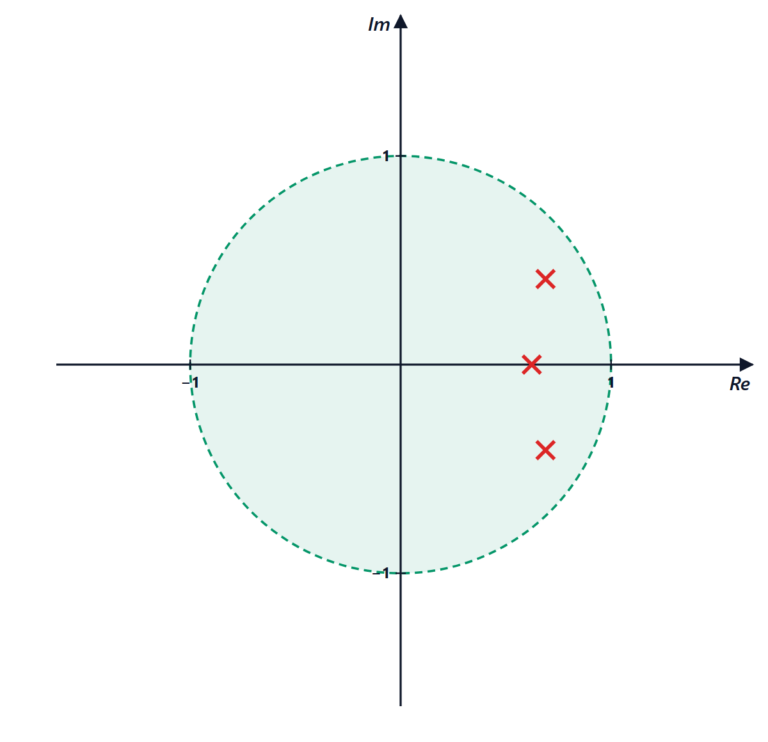
 à . À la limite , les racines sont
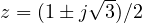 , exactement sur le cercle unité : une oscillation entretenue à six échantillons par période.
La réponse en fréquence
Le critère de Nyquist vaut aussi en temps discret (leçon sur le critère de Nyquist) : on trace  pour de 0 à
 , c’est-à-dire le long du cercle unité au lieu de l’axe imaginaire. Les marges de gain et de phase ont la même signification, et se lisent sur les diagrammes de Bode de la fonction de boucle discrète, qui s’arrêtent à la fréquence de Nyquist.


Benvenuti nella pagina su «Stabilità nel piano z e criterio di Jury». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Stability in the z-plane and the Jury criterion”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.