Placement de pôles et commande à réponse pile
Modèle d'état discret, formule d'Ackermann, annulation de l'état en n pas démontrée avec Cayley-Hamilton, le double intégrateur pas à pas, effort de commande, action intégrale.
https://www.electronics-engineering.com/fr/commande-a-reponse-pile-placement-de-poles-ackermann/
Dans l’espace d’état, la commande numérique a une possibilité qui n’existe pas en temps continu : amener l’état exactement à zéro en un nombre de pas fini avec une loi de commande linéaire. C’est la commande à réponse pile (deadbeat). Dans cette leçon, nous regardons le modèle d’état discret, le placement de pôles avec la formule d’Ackermann, la démonstration que la commande à réponse pile annule l’état en  pas, l’exemple complet du double intégrateur, le prix payé en effort de commande et l’ajout de l’action intégrale.
Le modèle et la rétroaction d’état
Le processus 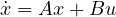 ,
 , avec la commande constante entre deux échantillons, devient exactement
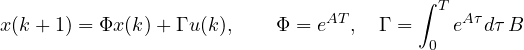
(leçon de Théorie des systèmes sur les systèmes à temps discret). Avec la rétroaction d’état 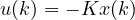 , la boucle fermée est
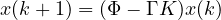 . Si le système est atteignable (leçon sur l’atteignabilité), les valeurs propres de
 peuvent être placées où l’on veut (leçon d’Automatique sur l’espace d’état). Pour une seule entrée, la formule d’Ackermann donne le gain qui réalise le polynôme caractéristique désiré
 :
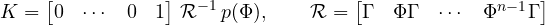
Un choix naturel de pôles est  , où les
 sont les pôles d’une bonne conception continue.
La commande à réponse pile
On place tous les pôles en  .
Théorème. Si toutes les valeurs propres de 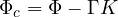 sont nulles, alors
 pour tout état initial, où est l’ordre du système.
Démonstration. Le polynôme caractéristique de  est
 . Par le théorème de Cayley-Hamilton, toute matrice annule son propre polynôme caractéristique, donc
 . Alors
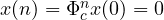 . ∎
Aucun système continu linéaire ne peut faire cela : la solution est une combinaison d’exponentielles, qui s’approchent de zéro sans jamais l’atteindre. En temps discret, au contraire, la matrice nilpotente « éteint » l’état en pas, puis le maintient à zéro.
Exemple : le double intégrateur
Avec  (une masse unitaire poussée par une force), état
 :
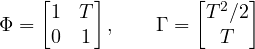
Le gain à réponse pile est 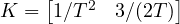 . Vérification :
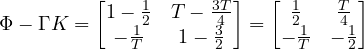
de trace 0 et de déterminant 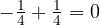 : le polynôme caractéristique est
 .
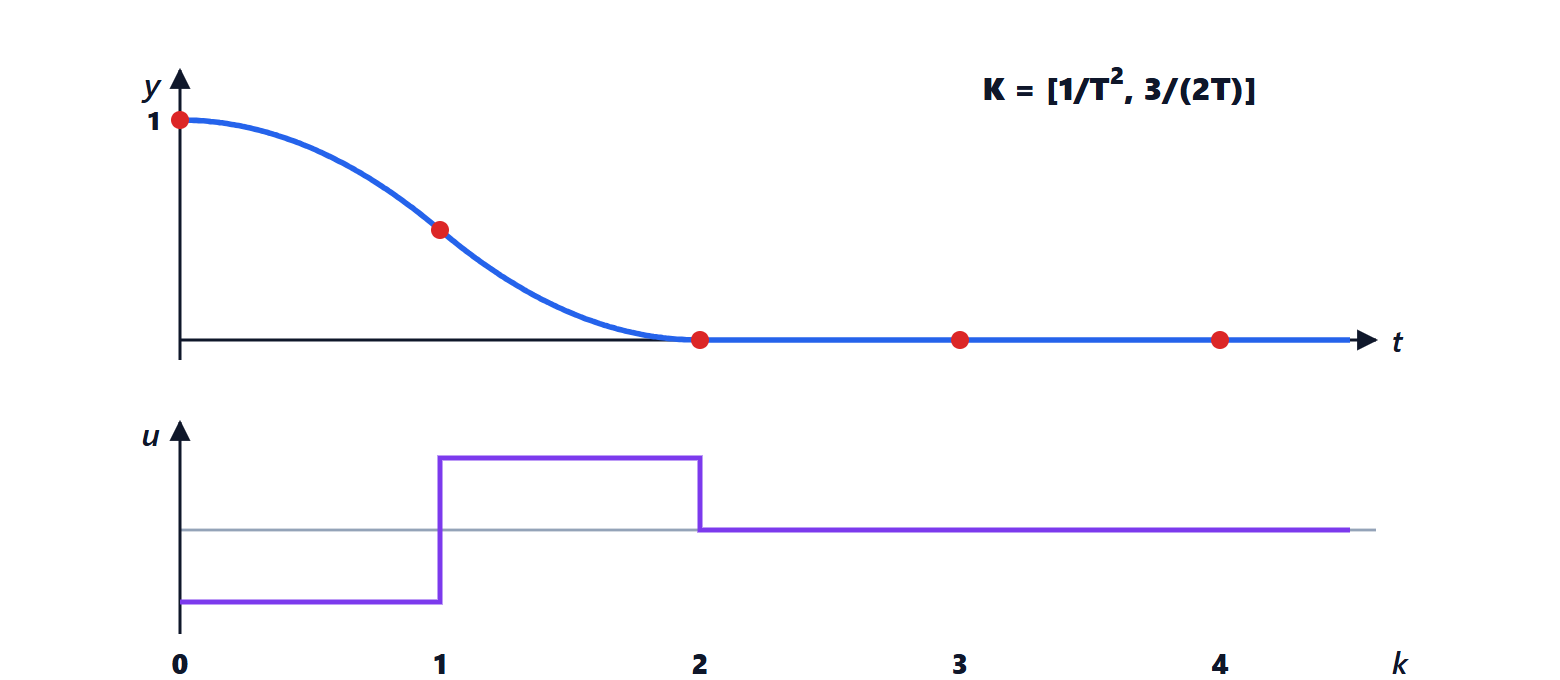
Avec  et l’état initial
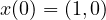 : la première commande est
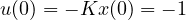 , qui conduit à
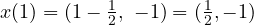 ; la deuxième est
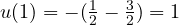 , qui conduit à
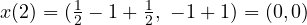 . On met la masse en mouvement avec une poussée et on l’arrête avec une poussée égale et opposée : la stratégie « bang-bang » qu’on utiliserait à la main.
Le prix
La réponse pile est le régulateur le plus rapide possible, et il y a un prix à payer :
- effort de commande : dans le double intégrateur, le gain est proportionnel à
 . Diviser la période par deux, c’est-à-dire demander d’atteindre zéro en moitié moins de temps, quadruple la commande : avec des actionneurs réels, on atteint tout de suite la saturation ;
- sensibilité : tous les pôles au même point rendent le système très sensible aux erreurs de modèle et au bruit de mesure ;
- oscillations entre échantillons : un régulateur à réponse pile conçu sur la sortie plutôt que sur l’état peut avoir les échantillons sur la référence alors que la sortie continue oscille (leçon sur les systèmes échantillonnés), surtout s’il annule des zéros du modèle proches de
 .
En pratique, la réponse pile sert de limite de référence, ou avec une période choisie pour que la commande reste dans les limites ; le plus souvent, on place les pôles en des points proches de l’origine mais distincts, ou on les choisit avec la commande optimale (leçon sur la commande LQ et prédictive).
L’action intégrale
La rétroaction d’état n’annule pas l’erreur statique en présence de perturbations constantes ou d’erreurs de modèle. On ajoute un état qui intègre l’erreur :
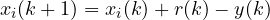
et l’on conçoit la rétroaction sur le système augmenté  , d’ordre
 , avec
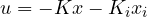 . Si le système augmenté est atteignable (le processus ne doit pas avoir de zéros en
 ), les pôles se placent comme avant, et en régime permanent un
 constant impose
 .


Sono l'autore di questa pagina su «Allocazione dei poli e controllo deadbeat». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Pole placement and deadbeat control”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.