Systèmes non linéaires : portrait de phase et méthodes de Lyapunov
Équilibres multiples, cycles limites, temps d'explosion fini et chaos, le portrait de phase du pendule, la méthode indirecte, la méthode directe de Lyapunov avec démonstration, l'énergie du pendule, le principe de LaSalle.
https://www.electronics-engineering.com/fr/systemes-non-lineaires-portrait-de-phase-methode-de-lyapunov/
Les systèmes linéaires sont une commodité mathématique : presque tout dans le monde réel est non linéaire, à commencer par la saturation de tout actionneur. Les systèmes non linéaires peuvent faire des choses que les linéaires ne peuvent pas : avoir plusieurs équilibres, osciller avec une amplitude fixe indépendante des conditions initiales, exploser en temps fini, se comporter de façon chaotique. Dans cette leçon, nous regardons ces phénomènes, le portrait de phase, la méthode indirecte de Lyapunov (la linéarisation) et la méthode directe, avec la démonstration du théorème et l’exemple du pendule, dans lequel l’énergie est la fonction de Lyapunov.
Les phénomènes que les systèmes linéaires n’ont pas
- Plusieurs équilibres isolés. Un système linéaire a un seul équilibre, ou une infinité sur un sous-espace ; le pendule en a deux de nature opposée, pendant vers le bas et inversé (et leurs copies tous les
 ).
- Cycles limites. Une oscillation isolée, avec son amplitude et sa période propres, vers laquelle convergent les trajectoires voisines. L’oscillateur de Van der Pol,
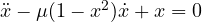 , a un amortissement négatif aux petites amplitudes et positif aux grandes : les petites oscillations croissent, les grandes décroissent, et tout converge vers le même cycle. C’est le principe de fonctionnement des oscillateurs électroniques, dans lesquels la non-linéarité de l’amplificateur fixe l’amplitude (leçon d’électronique appliquée sur les oscillateurs).
- Temps d’explosion fini. L’équation
 avec
 a pour solution
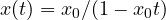 , comme on peut le vérifier en dérivant : elle part à l’infini à l’instant
 . Aucun système linéaire ne fait cela : au plus, il croît exponentiellement.
- Chaos. Déjà avec trois états, des systèmes déterministes comme les équations de Lorenz ont des trajectoires bornées mais imprévisibles à long terme, parce que de minuscules erreurs sur la condition initiale croissent exponentiellement.
Le portrait de phase
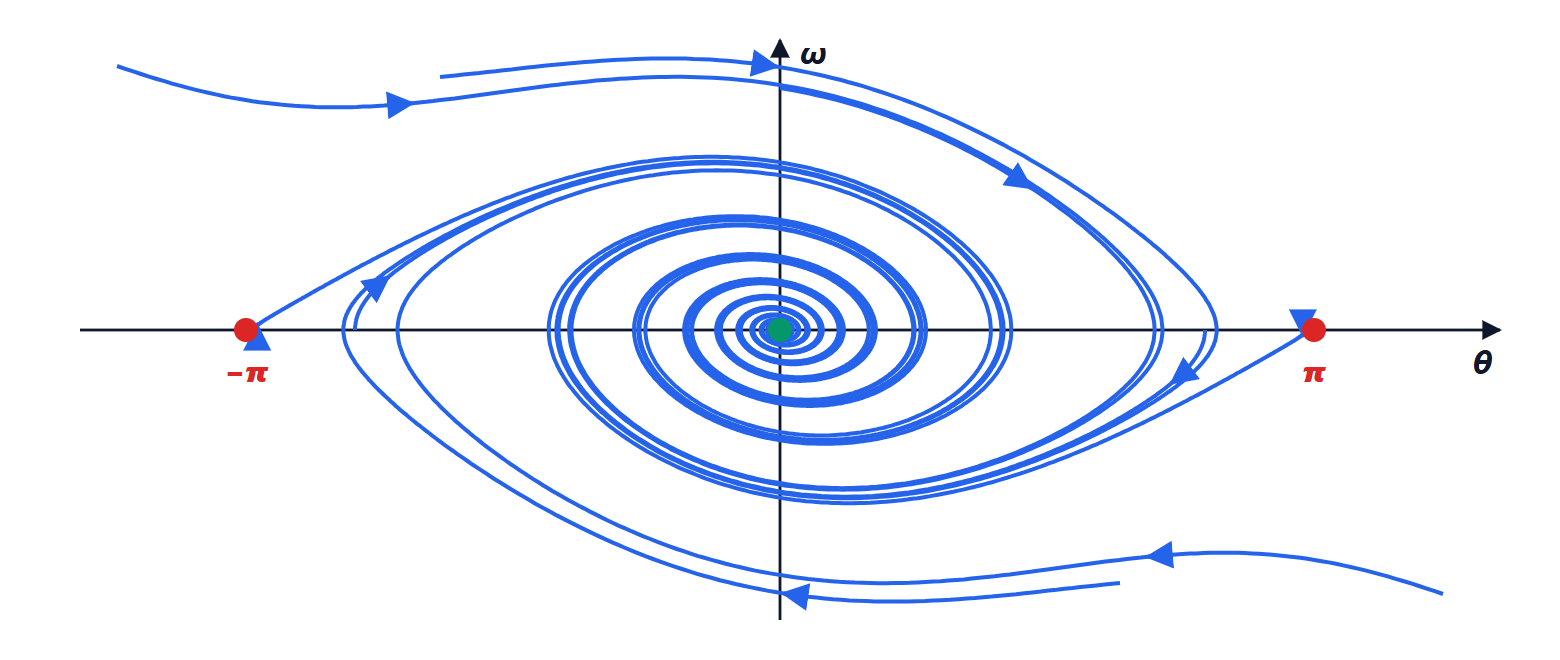
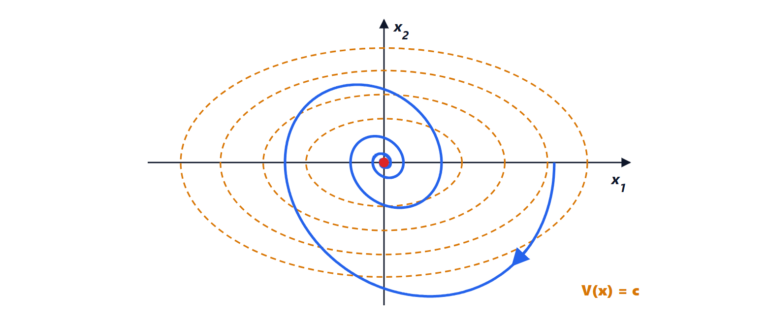
Pour les systèmes du second ordre, on dessine les trajectoires dans le plan d’état : c’est le portrait de phase. Il montre d’un coup d’œil les équilibres, les régions d’attraction et les cycles.
La méthode indirecte : la linéarisation
Théorème (méthode indirecte de Lyapunov). Soit  la jacobienne du système en un équilibre (leçon sur les représentations).
- Si toutes les valeurs propres de ont une partie réelle négative, l’équilibre est localement asymptotiquement stable.
- Si au moins une valeur propre a une partie réelle positive, l’équilibre est instable.
- Si les valeurs propres ont une partie réelle non positive et que certaines sont sur l’axe imaginaire, la linéarisation ne dit rien : ce sont les termes non linéaires qui décident.
L’idée de la démonstration est d’utiliser comme fonction de Lyapunov du système non linéaire la fonction quadratique  trouvée pour le système linéarisé (leçon sur la stabilité) : près de l’équilibre, les termes non linéaires sont d’ordre supérieur et ne peuvent pas changer le signe de sa dérivée.
Exemple. Pour le pendule avec frottement, le polynôme caractéristique de la jacobienne est 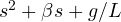 en bas, avec des racines de partie réelle négative : stable. À l’équilibre inversé, c’est
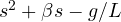 , dont le terme constant négatif garantit une racine réelle positive : instable, un point selle.
Le cas critique n’est pas rare. Sans frottement ( ), les valeurs propres en bas sont
 , sur l’axe imaginaire, et la linéarisation ne peut pas trancher. Il faut la méthode directe.
La méthode directe de Lyapunov
Théorème. Soit l’origine un équilibre de  et
 une fonction continûment dérivable, définie positive dans un voisinage de l’origine (
 ,
 ailleurs). Si, le long des trajectoires,
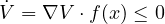 , l’origine est stable. Si
 pour tout
 , elle est asymptotiquement stable.
Démonstration (stabilité). Étant donné  , soit
 le minimum de sur la sphère
 , positif parce que est définie positive. L’ensemble
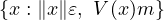 contient l’origine et, par continuité de , une boule de rayon
 autour d’elle. Une trajectoire qui part dans cette boule a
 au départ, et comme ne croît pas, elle garde pour toujours. Pour sortir de la boule de rayon
 , elle devrait traverser sa surface, où
 : impossible. Elle reste donc à l’intérieur de . ∎
La méthode n’exige pas de résoudre les équations, et elle fonctionne loin de l’équilibre. La difficulté est de trouver : il n’y a pas de recette générale, mais pour les systèmes physiques l’énergie est le premier candidat.
L’exemple du pendule
Pour le pendule  ,
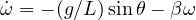 , on prend l’énergie mécanique par unité de masse, cinétique plus potentielle (divisée par
 ) :
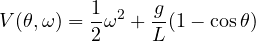
Elle est définie positive près de l’origine ( pour
 ). Sa dérivée le long des trajectoires est
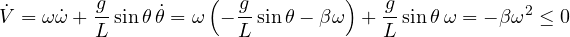
Donc l’équilibre bas est stable, même sans frottement, où  et l’énergie se conserve : le cas que la linéarisation ne pouvait pas trancher. Avec du frottement,
 n’est que semi-définie négative (elle est nulle quand
 , quel que soit
 ), donc le théorème ne donne que la stabilité. Le principe d’invariance de LaSalle complète le raisonnement : les trajectoires convergent vers le plus grand ensemble invariant contenu dans
 ; mais si
 reste nul,
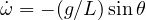 doit aussi être nul, et près de l’origine cela n’arrive que pour
 . L’équilibre est donc asymptotiquement stable, comme le montre le portrait de phase.
Au-delà de l’analyse
Les mêmes idées servent à la conception. La commande d’un Segway ou d’un pendule inversé sur un chariot se conçoit en général sur le modèle linéarisé autour de la position verticale, et fonctionne tant que l’angle reste petit. Pour les grandes excursions, on utilise des techniques non linéaires : la linéarisation par réaction, qui annule les non-linéarités connues avec la commande elle-même ; la commande à structure variable (mode glissant), robuste aux incertitudes ; et la conception directe de régulateurs qui rendent négative la dérivée d’une fonction de Lyapunov choisie à l’avance.





Benvenuti nella pagina su «Sistemi non lineari: ritratto di fase e metodi di Lyapunov». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Non-linear systems: phase portrait and Lyapunov's methods”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.