Sistemi non lineari: ritratto di fase e metodi di Lyapunov
Equilibri multipli, cicli limite, fuga in tempo finito e caos, ritratto di fase del pendolo, metodo indiretto, metodo diretto di Lyapunov con dimostrazione, energia del pendolo, principio di LaSalle.
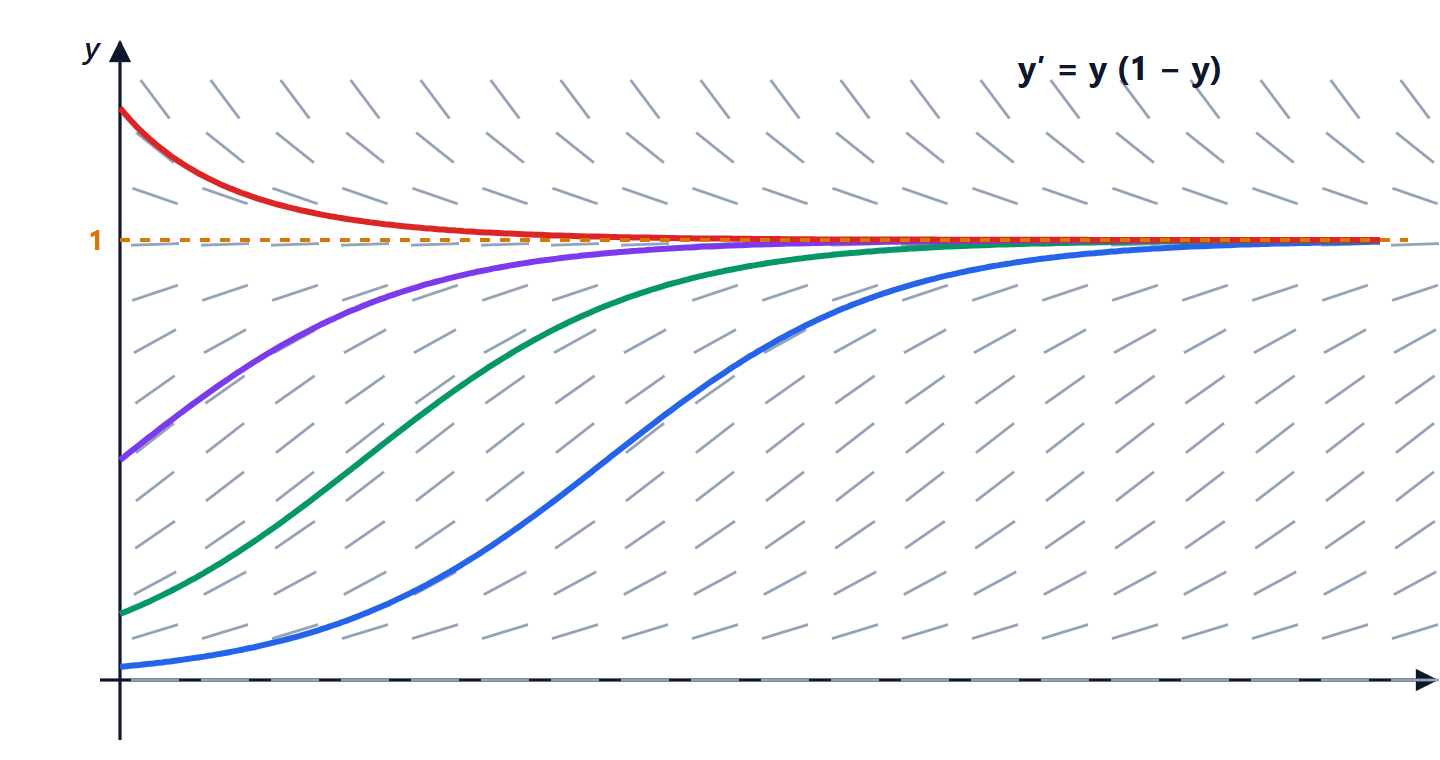
I sistemi lineari sono una comodità matematica: quasi tutto nel mondo reale è non lineare, a cominciare dalla saturazione di ogni attuatore. I sistemi non lineari possono fare cose che quelli lineari non fanno: avere più equilibri, oscillare con ampiezza fissa indipendente dalle condizioni iniziali, esplodere in un tempo finito, comportarsi in modo caotico. In questa lezione vediamo questi fenomeni, il ritratto di fase, il metodo indiretto di Lyapunov (la linearizzazione) e il metodo diretto, con la dimostrazione del teorema e l’esempio del pendolo, in cui l’energia è la funzione di Lyapunov.
Fenomeni che i sistemi lineari non hanno
- Più equilibri isolati. Un sistema lineare ha un solo equilibrio, o un’infinità su un sottospazio; il pendolo ne ha due di natura opposta, in basso e rovesciato (e le loro copie ogni
 ).
- Cicli limite. Un’oscillazione isolata, con ampiezza e periodo propri, verso cui convergono le traiettorie vicine. L’oscillatore di Van der Pol,
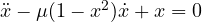 , ha uno smorzamento negativo per piccole ampiezze e positivo per grandi: le piccole oscillazioni crescono, le grandi si smorzano, e tutto converge allo stesso ciclo. È il principio di funzionamento degli oscillatori elettronici, in cui la non linearità dell’amplificatore fissa l’ampiezza (lezione sugli oscillatori di Elettronica applicata).
- Fuga in tempo finito. L’equazione
 con
 ha soluzione
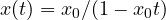 , come si verifica derivando: va all’infinito nell’istante
 . Nessun sistema lineare lo fa: al massimo cresce esponenzialmente.
- Caos. Già con tre stati, sistemi deterministici come le equazioni di Lorenz hanno traiettorie limitate ma imprevedibili a lungo termine, perché errori piccolissimi sulla condizione iniziale crescono esponenzialmente.
Il ritratto di fase
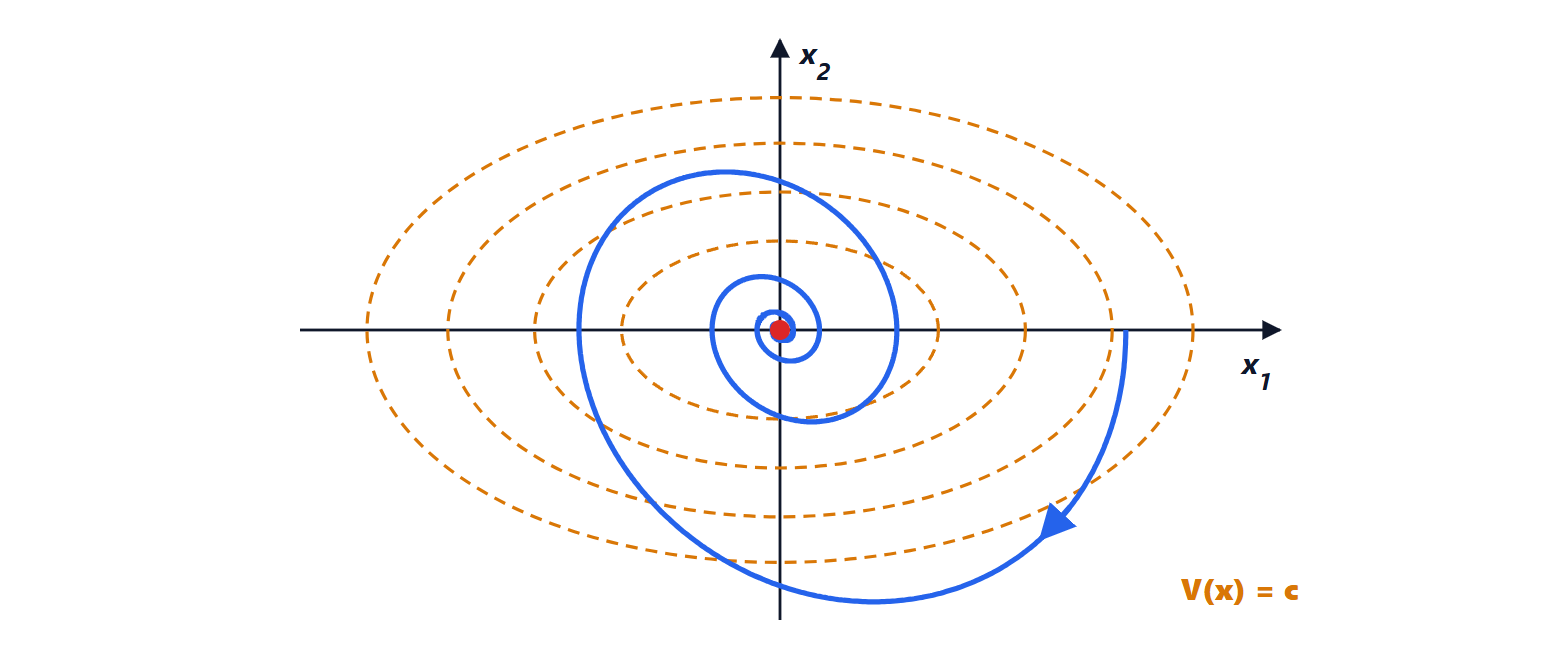
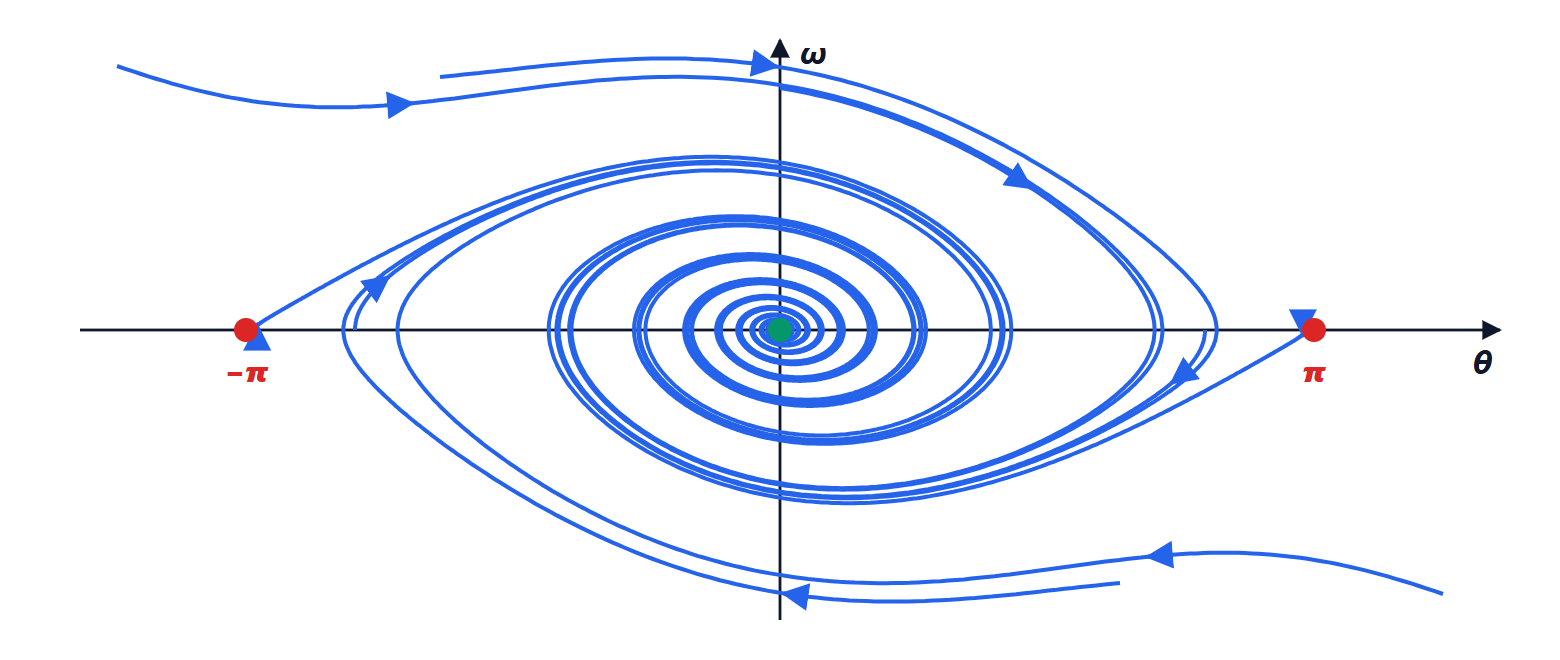
Per i sistemi del secondo ordine si disegnano le traiettorie nel piano degli stati: il ritratto di fase. Mostra a colpo d’occhio equilibri, zone di attrazione e cicli.
Il metodo indiretto: la linearizzazione
Teorema (metodo indiretto di Lyapunov). Sia  la jacobiana del sistema in un equilibrio (lezione sulle rappresentazioni).
- Se tutti gli autovalori di hanno parte reale negativa, l’equilibrio è localmente asintoticamente stabile.
- Se almeno un autovalore ha parte reale positiva, l’equilibrio è instabile.
- Se gli autovalori hanno parte reale non positiva e qualcuno è sull’asse immaginario, la linearizzazione non dice nulla: decidono i termini non lineari.
L’idea della dimostrazione è usare come funzione di Lyapunov per il sistema non lineare la funzione quadratica  trovata per il sistema linearizzato (lezione sulla stabilità): vicino all’equilibrio i termini non lineari sono di ordine superiore e non riescono a cambiare il segno della sua derivata.
Esempio. Per il pendolo con attrito, il polinomio caratteristico della jacobiana è 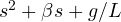 in basso, con radici a parte reale negativa: stabile. Nell’equilibrio rovesciato è
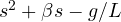 , il cui termine noto negativo garantisce una radice reale positiva: instabile, un punto di sella.
Il caso critico non è raro. Senza attrito ( ) gli autovalori in basso sono
 , sull’asse immaginario, e la linearizzazione non decide. Serve il metodo diretto.
Il metodo diretto di Lyapunov
Teorema. Sia l’origine un equilibrio di  e sia
 una funzione continua con derivate continue, definita positiva in un intorno dell’origine (
 ,
 altrove). Se lungo le traiettorie
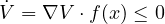 , l’origine è stabile. Se
 per ogni
 , è asintoticamente stabile.
Dimostrazione (stabilità). Dato  , sia
 il minimo di sulla sfera
 , positivo perché è definita positiva. L’insieme
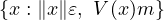 contiene l’origine e, per la continuità di , una palla di raggio
 attorno a essa. Una traiettoria che parte in questa palla ha
 all’inizio, e poiché non cresce, mantiene per sempre. Per uscire dalla palla di raggio
 dovrebbe attraversarne la superficie, dove
 : impossibile. Quindi resta entro . ∎
Il metodo non richiede di risolvere le equazioni, e funziona lontano dall’equilibrio. La difficoltà è trovare : non c’è una ricetta generale, ma per i sistemi fisici l’energia è il primo candidato.
L’esempio del pendolo
Per il pendolo  ,
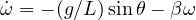 , si prende l’energia meccanica per unità di massa, cinetica più potenziale (divise per
 ):
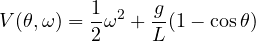
È definita positiva vicino all’origine ( per
 ). La sua derivata lungo le traiettorie è
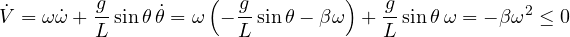
Quindi l’equilibrio in basso è stabile, anche senza attrito, dove  e l’energia si conserva: il caso che la linearizzazione non sapeva decidere. Con attrito
 è solo semidefinita negativa (vale zero quando
 , qualunque sia
 ), quindi il teorema dà solo la stabilità. Il principio di invarianza di LaSalle completa il ragionamento: le traiettorie convergono al più grande insieme invariante contenuto in
 ; ma se
 resta nulla, anche
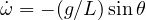 deve essere nulla, e vicino all’origine questo accade solo per
 . L’equilibrio è quindi asintoticamente stabile, come mostra il ritratto di fase.
Oltre l’analisi
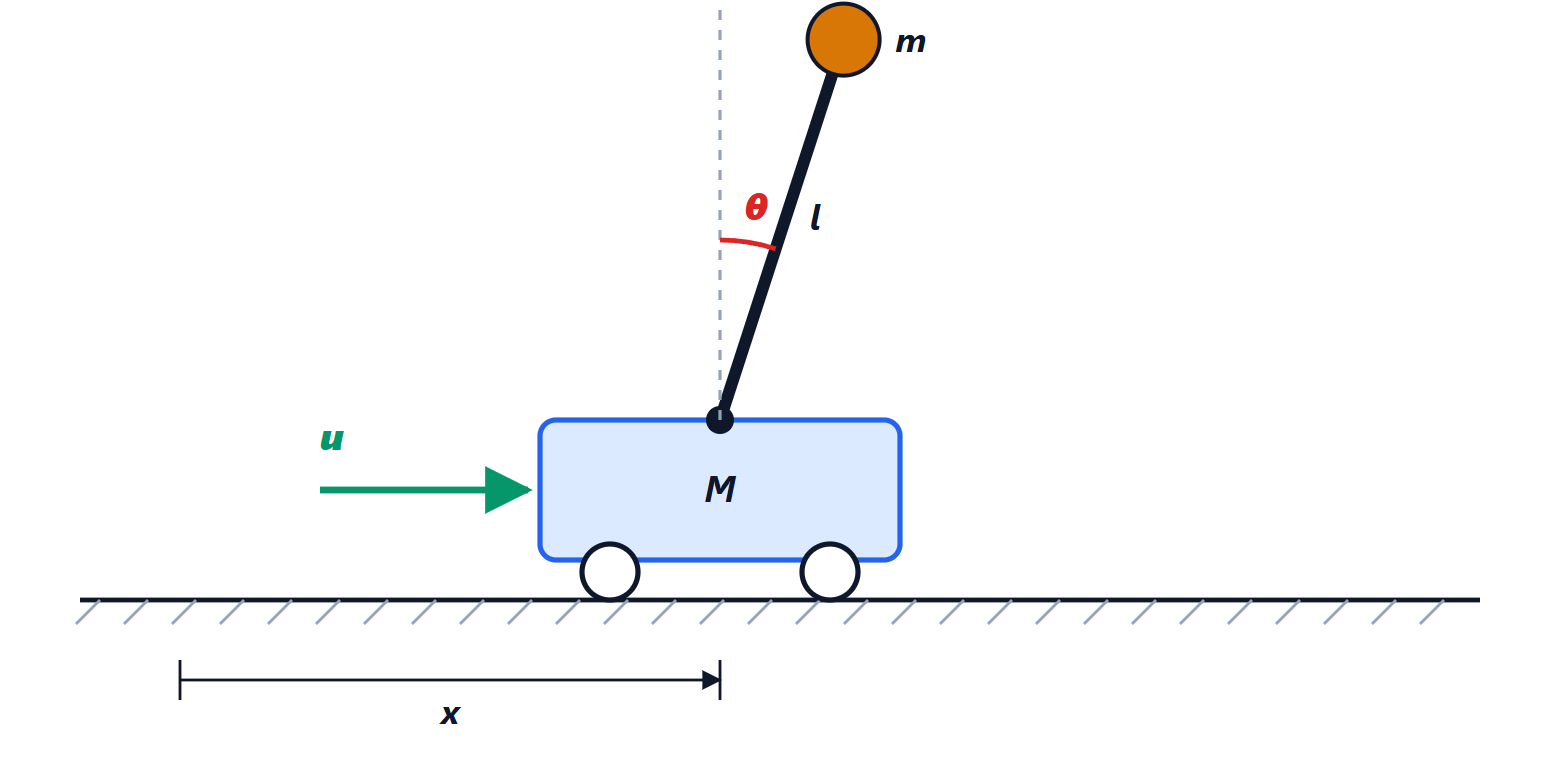
Le stesse idee servono a progettare. Il controllo di un segway o di un pendolo inverso su carrello si progetta di solito sul modello linearizzato attorno alla posizione verticale, e funziona finché l’angolo resta piccolo. Per grandi escursioni si usano tecniche non lineari: la linearizzazione in retroazione, che cancella le non linearità note con il comando stesso; il controllo a struttura variabile (sliding mode), robusto alle incertezze; e il progetto diretto di regolatori che rendono negativa la derivata di una funzione di Lyapunov scelta in anticipo.