Esercizi su raggiungibilità e controllabilità svolti, dal livello base all’esame
Sei esercizi con soluzione: test di Kalman, sistemi con due ingressi, raggiungibilità con un parametro, forma compagna, energia minima del doppio integratore, sistema controllabile ma non raggiungibile.
https://www.electronics-engineering.com/esercizi-raggiungibilita-controllabilita-svolti
Esercizi su raggiungibilità e controllabilità del tipo che si danno nei corsi di Teoria dei sistemi e di Controlli automatici, in tre livelli: base, per l’uso diretto del test di Kalman; medio, con parametri e forme canoniche; esame, con il gramiano e i sistemi a tempo discreto. Il risultato è indicato subito; la soluzione completa si apre con un clic. Le dimostrazioni sono nella lezione e nell’approfondimento collegati in cima.
Livello base
Esercizio 1. Il test di Kalman su un sistema del secondo ordine
Il sistema 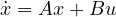 ha
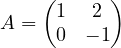 e
 . È raggiungibile?
Risultato: 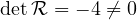 : sì, il sistema è raggiungibile.
Soluzione
Si calcola 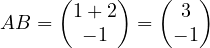 e si affiancano le colonne:
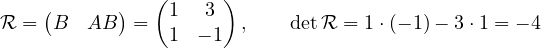
Il determinante è diverso da zero, quindi il rango è 2 e il sistema è raggiungibile. (Il valore esatto del determinante non conta: conta solo che non sia nullo.)
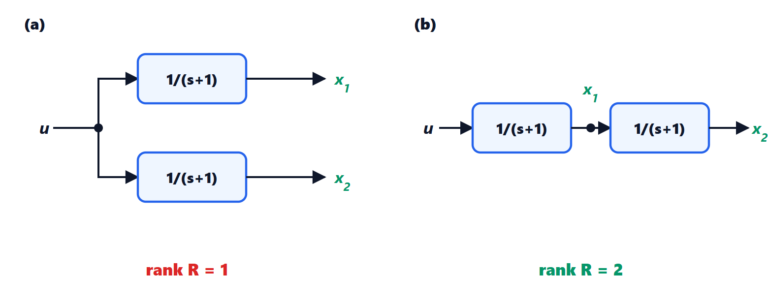
Esercizio 2. Due ingressi
Con 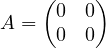 e
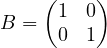 (due integratori indipendenti, ciascuno con il suo ingresso), il sistema è raggiungibile? E se si toglie il secondo ingresso?
Risultato: Con due ingressi sì (rango 2); con il solo primo ingresso no (rango 1).
Soluzione
Con due ingressi 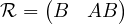 è una matrice
 che contiene già
 : rango 2, raggiungibile. Ogni ingresso muove il suo stato.
Con il solo primo ingresso 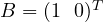 e
 :
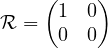 ha rango 1. Il secondo integratore non riceve nulla e resta dov’è: lo stato
 non è raggiungibile.
Livello medio
Esercizio 3. Raggiungibilità con un parametro
Per quali valori di  il sistema con
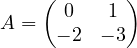 ,
 non è raggiungibile? Interpretare il risultato.
Risultato: Non raggiungibile per  e per
 , quando
 è allineato a un autovettore di
 .
Soluzione
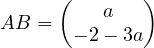 e
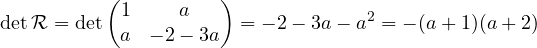
Il sistema non è raggiungibile per e . Gli autovalori di sono  e
 , con autovettori
 e
 . Per il vettore coincide con l’autovettore di : l’ingresso eccita solo quel modo, e lo stato resta sulla retta dell’autovettore. Lo stesso per con l’altro modo. In generale: un ingresso allineato a un autovettore non basta a muovere tutto lo stato.
Esercizio 4. La forma compagna
Verificare che il sistema con 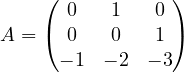 ,
 è raggiungibile.
Risultato: 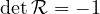 : rango 3, raggiungibile.
Soluzione
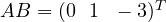 ,
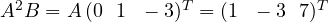 . Quindi
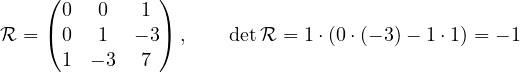
Rango 3. Non è un caso: la matrice di raggiungibilità di una forma compagna (forma canonica di controllo) è sempre triangolare rispetto all’antidiagonale con uni sull’antidiagonale, quindi ha determinante  qualunque siano i coefficienti. Per questo ogni sistema raggiungibile a un ingresso si può portare in questa forma, che rende immediato il progetto della retroazione.
Livello esame
Esercizio 5. Quanto costa fare in fretta
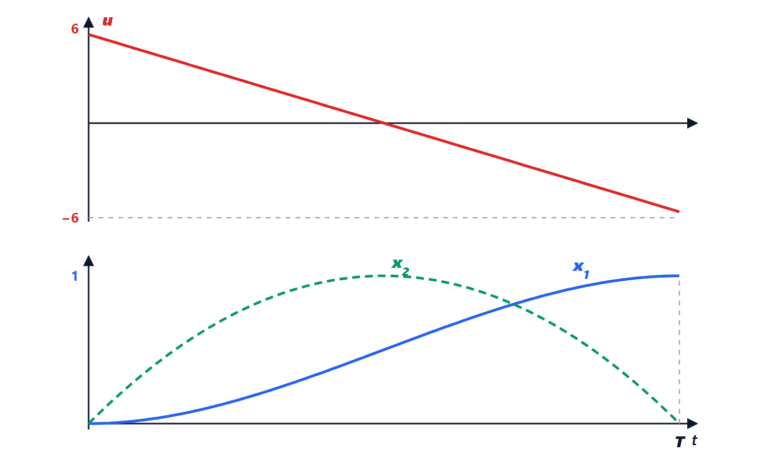
Una piattaforma di 1 kg (il doppio integratore) deve spostarsi di 2 m e fermarsi in 2 s. Trovare la forza di picco e l’energia minima. Come cambiano se il tempo scende a 1 s?
Risultato: Con  s: 3 N e 6 N²·s. Con
 s: 12 N e 48 N²·s.
Soluzione
Dalle formule ricavate sopra, con  e : forza di picco
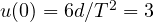 N, energia
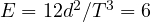 N²·s. Con s:
 N (quattro volte),
 N²·s (otto volte). Se l’attuatore non supera 5 N, il tempo minimo con questo profilo è
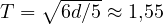 s. Con una forza limitata il tempo minimo assoluto si ottiene invece con un profilo “tutto avanti, tutto indietro” (controllo bang-bang), non con quello di minima energia.
Esercizio 6. Controllabile ma non raggiungibile
A tempo discreto, con 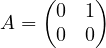 e
 , studiare raggiungibilità e controllabilità.
Risultato: Non raggiungibile (rango 1), ma controllabile: ogni stato va a zero in due passi.
Soluzione
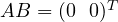 : ha rango 1, il sistema non è raggiungibile (la seconda componente non si può rendere diversa da zero). Però
 : con ingresso nullo,
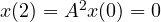 per ogni stato iniziale. Ogni stato si porta a zero in due passi, quindi il sistema è controllabile. La differenza nasce dall’autovalore nullo di ; a tempo continuo non può succedere, perché
 è sempre invertibile.