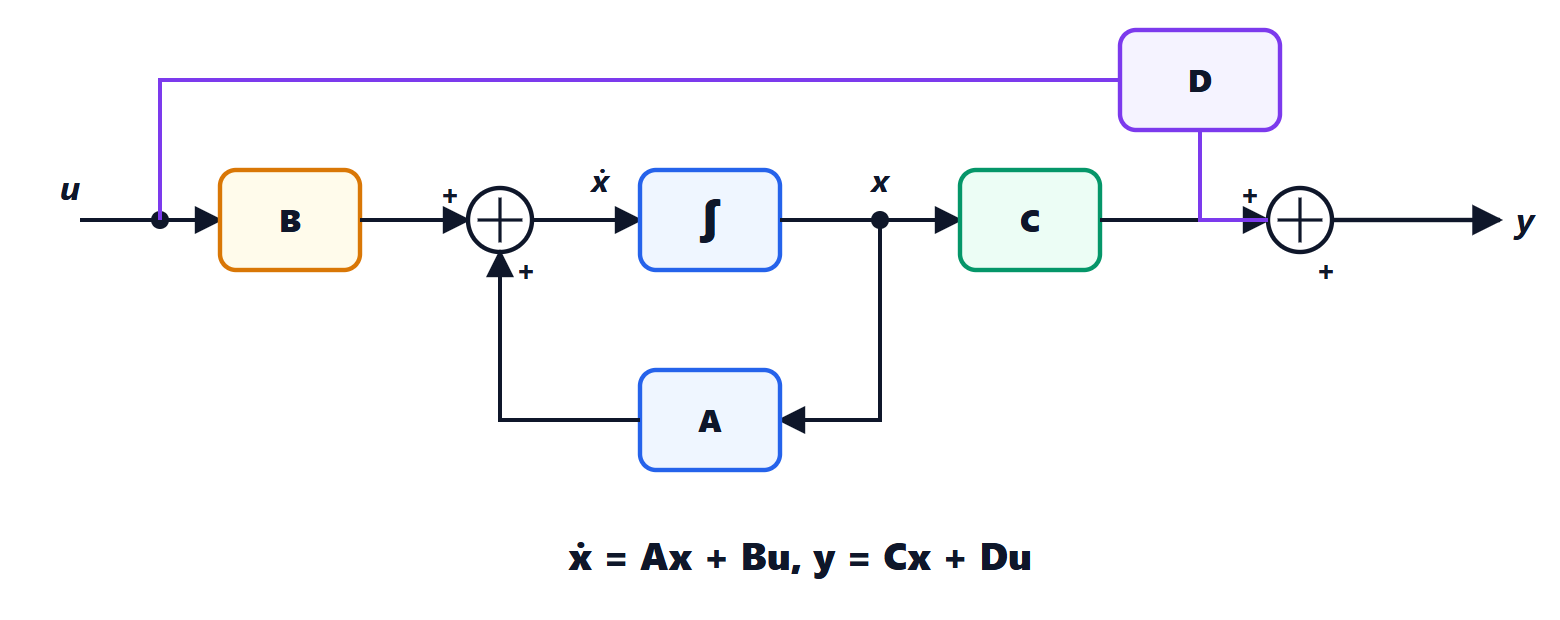
Realizzazione: forme canoniche, forma modale e cancellazioni
Problema della realizzazione, forma canonica di raggiungibilità con dimostrazione, matrice compagna, raggiungibilità dimostrata, forma di osservabilità per dualità, forma modale con i fratti semplici, cancellazioni e modi nascosti.
Spesso di un sistema si conosce la funzione di trasferimento, ricavata da misure o da un progetto nel dominio della frequenza, e serve una rappresentazione di stato: per simularlo, per realizzarlo in un circuito o in un programma, per progettare una retroazione dello stato. È il problema della realizzazione. In questa lezione vediamo la forma canonica di raggiungibilità con la dimostrazione, perché è sempre raggiungibile e quando è osservabile, la forma duale, la forma modale con i fratti semplici, e cosa succede quando ci sono cancellazioni.
Il problema
Data una funzione di trasferimento razionale  , si cercano
 tali che
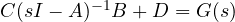 . Se
 è propria ma non strettamente (numeratore e denominatore dello stesso grado), si divide prima:
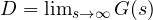 e si realizza la parte restante, strettamente propria. Le realizzazioni sono infinite, perché ogni cambiamento di coordinate ne produce un’altra (lezione sulle rappresentazioni); le più utili sono le forme canoniche.
La forma canonica di raggiungibilità
Si consideri, per fissare le idee, un sistema del terzo ordine:
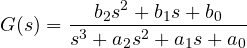
Teorema. Una realizzazione di è
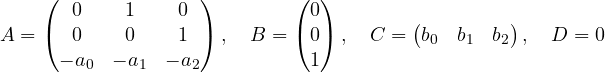
Dimostrazione. Si introduce una variabile ausiliaria  definita da
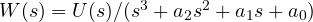 , cioè
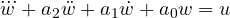 . Allora
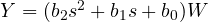 , cioè
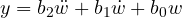 . Scegliendo come stato
 ,
 ,
 si ha
 ,
 e, dall’equazione differenziale,
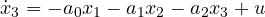 : sono le righe di
 e
 . L’uscita
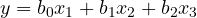 dà
 . ∎
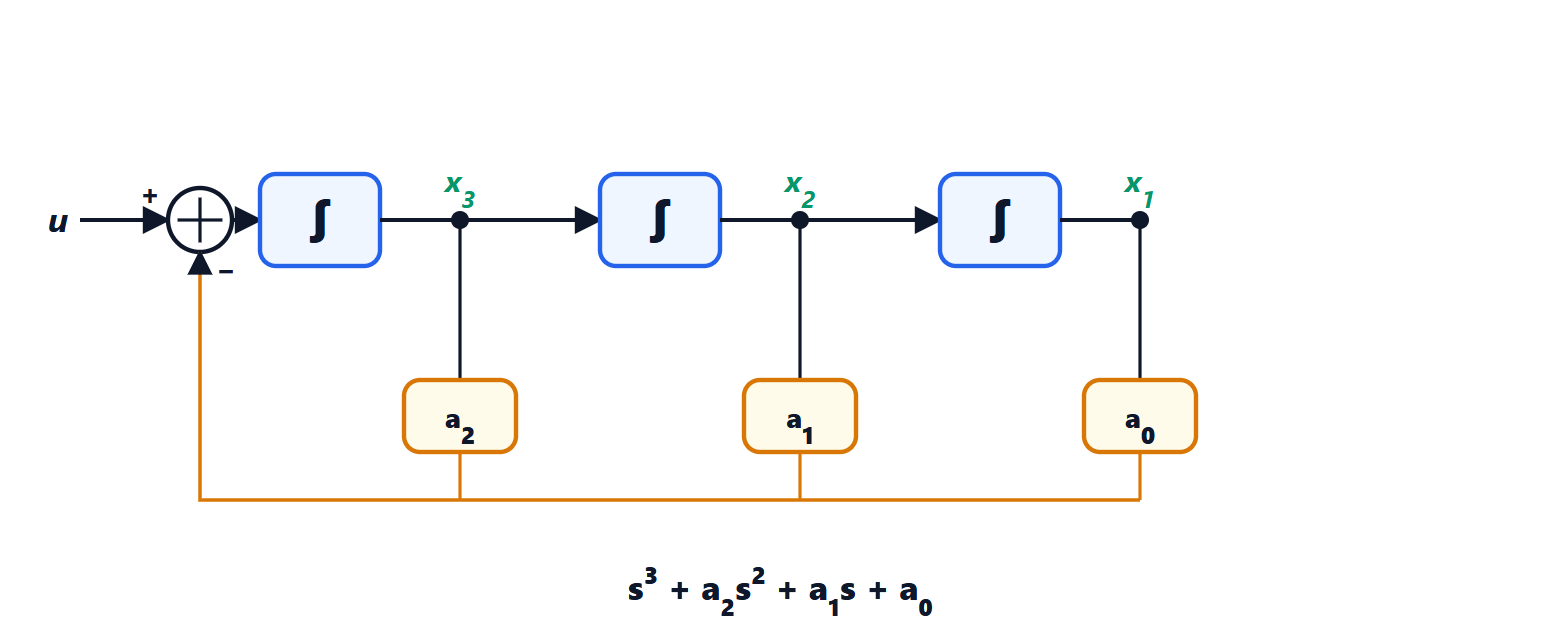
La matrice si chiama matrice compagna: il suo polinomio caratteristico ha come coefficienti proprio gli  dell’ultima riga. La realizzazione è anche una ricetta pratica: una catena di
 integratori con retroazioni costanti, come si faceva con i calcolatori analogici e come si scrive in un programma di simulazione.
Teorema. La forma canonica di raggiungibilità è sempre raggiungibile.
Dimostrazione. Si calcola 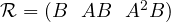 :
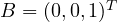 ,
 è l’ultima colonna di ,
 , e
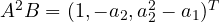 . La matrice
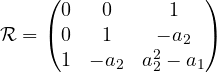
è triangolare rispetto all’antidiagonale con tutti 1 su di essa, quindi ha determinante  e rango pieno, qualunque siano i coefficienti. ∎
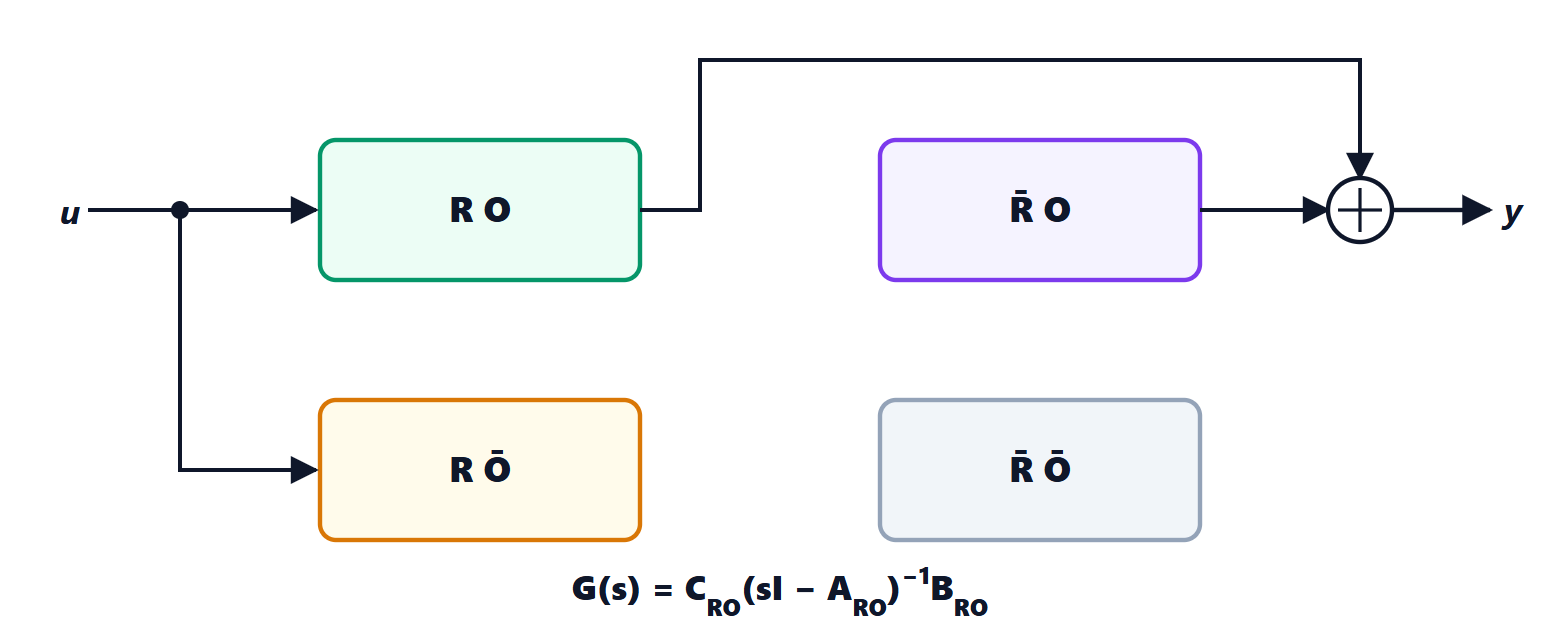
L’osservabilità invece non è garantita: la forma canonica di raggiungibilità è osservabile se e solo se numeratore e denominatore non hanno radici comuni. Se c’è una cancellazione, la realizzazione ha più stati del necessario, e la parte in più è non osservabile.
La forma duale
Trasponendo la forma canonica di raggiungibilità ( , con
 al posto di e
 al posto di ) si ottiene la forma canonica di osservabilità. La funzione di trasferimento non cambia, perché è uno scalare e coincide con la sua trasposta:
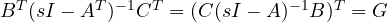 . Per la dualità (lezione sull’osservabilità) questa forma è sempre osservabile, ed è raggiungibile solo se non ci sono cancellazioni.
La forma modale
Se i poli  sono distinti, la scomposizione in fratti semplici
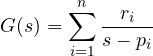
suggerisce subito una realizzazione diagonale: 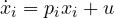 per ogni
 , e
 . Ogni stato è un modo, e i sottosistemi lavorano in parallelo. Ogni modo è raggiungibile (l’ingresso entra in tutti) e osservabile se e solo se il suo residuo
 è diverso da zero: un residuo nullo è proprio un polo cancellato.
Esempio. Per 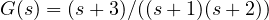 i residui sono
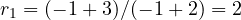 e
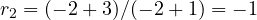 , quindi
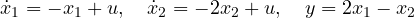
La forma canonica di raggiungibilità della stessa funzione ha 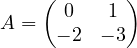 (la matrice dell’esempio nella lezione sulla soluzione),
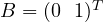 e
 . Le due realizzazioni sono legate da un cambiamento di coordinate, quello che diagonalizza .
Le cancellazioni
Si cambi il numeratore in  :
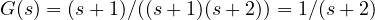 . La forma canonica con
 ha due stati ed è raggiungibile, ma la funzione di trasferimento è del primo ordine: la realizzazione non è minima, e per il teorema della lezione sull’osservabilità la parte in più deve essere non osservabile. Infatti
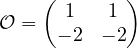 ha rango 1. Il modo
 c’è, ma l’uscita non lo vede.
Qui il modo nascosto è stabile e non fa danni. Se fosse instabile, e se il sistema fosse costruito davvero così (in un circuito, o come serie di un regolatore e di un processo), avremmo un sistema che sembra perfetto dalla funzione di trasferimento e che invece diverge. La morale della teoria della realizzazione: la funzione di trasferimento descrive il comportamento ingresso-uscita, non il sistema; per sapere tutto serve la rappresentazione di stato, o la certezza che sia minima.