Réalisation : formes canoniques, forme modale et simplifications
Le problème de la réalisation, la forme canonique de commandabilité avec démonstration, la matrice compagne, l'atteignabilité démontrée, la forme d'observabilité par dualité, la forme modale par fractions simples, simplifications et modes cachés.
https://www.electronics-engineering.com/fr/realisation-formes-canoniques-forme-modale/
Souvent, ce que l’on connaît d’un système est sa fonction de transfert, obtenue à partir de mesures ou d’une conception dans le domaine fréquentiel, et il faut une représentation d’état : pour la simuler, la réaliser dans un circuit ou un programme, concevoir une réaction d’état. C’est le problème de la réalisation. Dans cette leçon, nous regardons la forme canonique de commandabilité avec démonstration, pourquoi elle est toujours atteignable et quand elle est observable, la forme duale, la forme modale par fractions simples, et ce qui se passe quand il y a des simplifications.
Le problème
Étant donnée une fonction de transfert rationnelle  , on cherche
 tels que
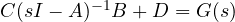 . Si
 est propre mais non strictement (numérateur et dénominateur de même degré), on divise d’abord :
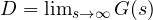 et l’on réalise le reste strictement propre. Il existe une infinité de réalisations, parce que chaque changement de coordonnées en produit une autre (leçon sur les représentations) ; les plus utiles sont les formes canoniques.
La forme canonique de commandabilité
Considérons, pour fixer les idées, un système du troisième ordre :
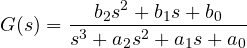
Théorème. Une réalisation de est
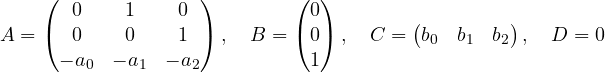
Démonstration. On introduit une variable auxiliaire  définie par
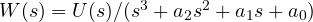 , c’est-à-dire
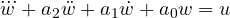 . Alors
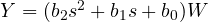 , c’est-à-dire
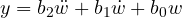 . En choisissant comme état
 ,
 ,
 , on obtient
 ,
 et, d’après l’équation différentielle,
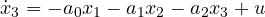 : ce sont les lignes de
 et de
 . La sortie
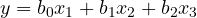 donne
 . ∎
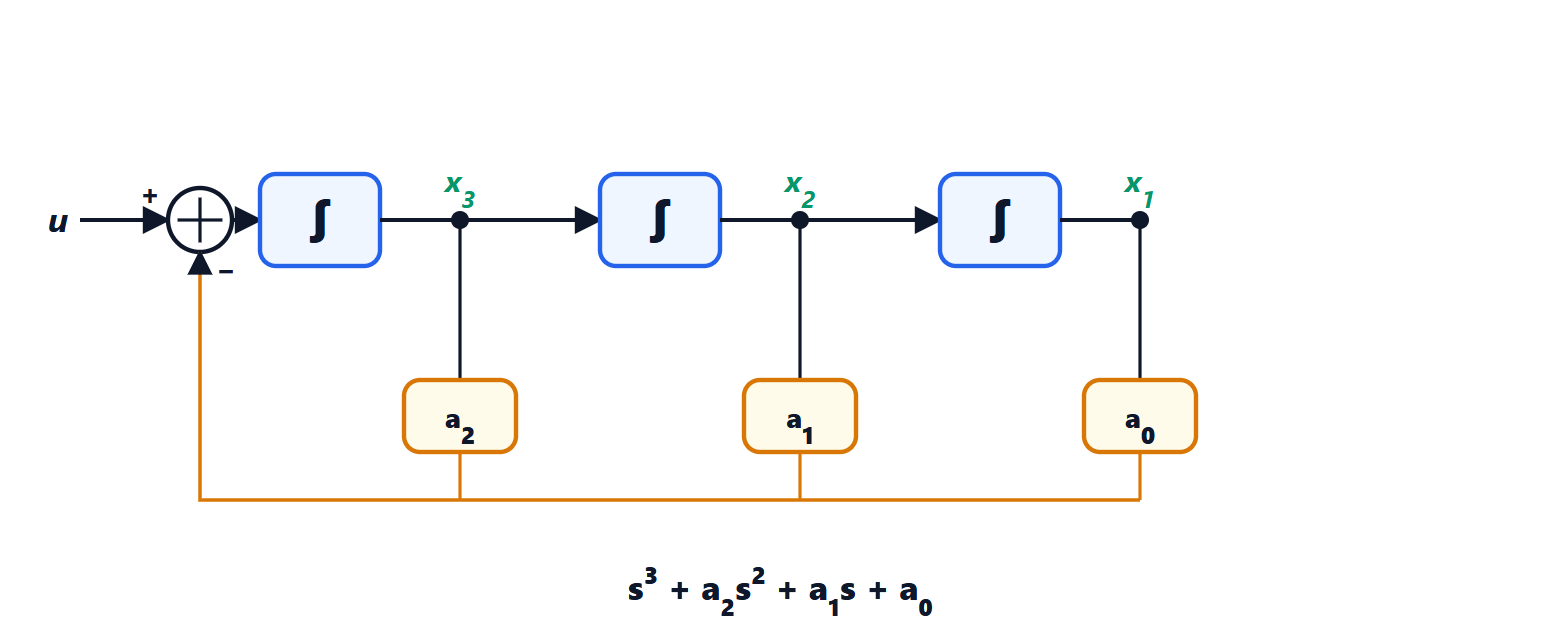
La matrice est appelée matrice compagne : les coefficients de son polynôme caractéristique sont exactement les  de la dernière ligne. La réalisation est aussi une recette pratique : une chaîne de
 intégrateurs avec des réactions constantes, comme on le faisait avec les calculateurs analogiques et comme on l’écrit dans un programme de simulation.
Théorème. La forme canonique de commandabilité est toujours atteignable.
Démonstration. On calcule 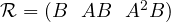 :
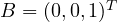 ,
 est la dernière colonne de ,
 , et
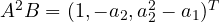 . La matrice
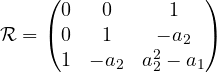
est triangulaire par rapport à l’anti-diagonale, sur laquelle il n’y a que des 1, donc elle a pour déterminant  et un rang plein, quels que soient les coefficients. ∎
L’observabilité, en revanche, n’est pas garantie : la forme canonique de commandabilité est observable si et seulement si le numérateur et le dénominateur n’ont pas de racines communes. S’il y a une simplification, la réalisation a plus d’états que nécessaire, et la partie en trop est inobservable.
La forme duale
En transposant la forme canonique de commandabilité ( , avec
 à la place de et
 à la place de ), on obtient la forme canonique d’observabilité. La fonction de transfert ne change pas, parce que est un scalaire et égale sa transposée :
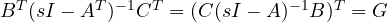 . Par dualité (leçon sur l’observabilité), cette forme est toujours observable, et elle n’est atteignable que s’il n’y a pas de simplifications.
La forme modale
Si les pôles  sont distincts, la décomposition en fractions simples
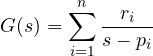
suggère immédiatement une réalisation diagonale : 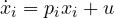 pour chaque
 , et
 . Chaque état est un mode, et les sous-systèmes travaillent en parallèle. Chaque mode est atteignable (l’entrée entre dans tous) et observable si et seulement si son résidu
 est non nul : un résidu nul est exactement un pôle simplifié.
Exemple. Pour 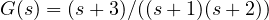 , les résidus sont
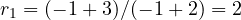 et
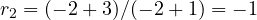 , donc
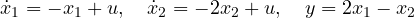
La forme canonique de commandabilité de la même fonction a 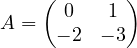 (la matrice de l’exemple de la leçon sur la solution),
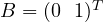 et
 . Les deux réalisations sont liées par un changement de coordonnées, celui qui diagonalise .
Les simplifications
On change le numérateur en  :
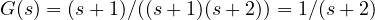 . La forme canonique avec
 a deux états et est atteignable, mais la fonction de transfert est du premier ordre : la réalisation n’est pas minimale, et par le théorème de la leçon sur l’observabilité, la partie en trop doit être inobservable. En effet,
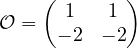 a pour rang 1. Le mode
 est là, mais la sortie ne le voit pas.
Ici, le mode caché est stable et ne fait pas de mal. S’il était instable, et que le système était réellement construit ainsi (dans un circuit, ou comme la série d’un régulateur et d’un processus), nous aurions un système qui paraît parfait d’après sa fonction de transfert et qui pourtant diverge. La morale de la théorie de la réalisation : la fonction de transfert décrit le comportement entrée-sortie, pas le système ; pour tout savoir, il faut la représentation d’état, ou la certitude qu’elle est minimale.



Ciao, sono l'autore di «Realizzazione: forme canoniche, forma modale e cancellazioni». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Realisation: canonical forms, modal form and cancellations”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.