Atteignabilité et commandabilité : test de Kalman et gramien
Définitions, le test de Kalman avec démonstration et le théorème de Cayley-Hamilton, le cas continu avec le gramien et l'entrée d'énergie minimale, un exemple à deux sous-systèmes, le test PBH, la stabilisabilité.
https://www.electronics-engineering.com/fr/atteignabilite-commandabilite-test-de-kalman-gramien/
Avant de concevoir un régulateur, il faut se demander si l’entrée peut amener le système là où l’on veut. Ce n’est pas évident : une voiture ne peut pas se déplacer latéralement à partir de l’arrêt, et deux réservoirs identiques alimentés par le même robinet ne peuvent pas avoir des niveaux différents. L’atteignabilité répond par un test sur le rang d’une matrice. Dans cette leçon, nous regardons les définitions, le test de Kalman avec la démonstration en temps discret et le rôle du théorème de Cayley-Hamilton, la démonstration en temps continu avec le gramien, la différence entre atteignabilité et commandabilité et un exemple à deux sous-systèmes.
Les définitions
Un état  est atteignable s’il existe une entrée qui amène le système de l’état nul à en un temps fini. Le système est atteignable si tous les états le sont. Un état est commandable s’il existe une entrée qui l’amène à zéro en un temps fini. Pour les systèmes linéaires en temps continu, les deux propriétés coïncident ; en temps discret, ce n’est pas le cas, comme nous le verrons.
Le test de Kalman en temps discret
On définit la matrice d’atteignabilité
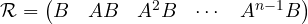
à  colonnes de blocs, c’est-à-dire
 .
Théorème. Le système 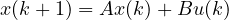 est atteignable si et seulement si
 . Dans ce cas, tout état est atteint en au plus pas.
Démonstration. En partant de  , la solution (leçon sur les systèmes discrets) après
 pas est
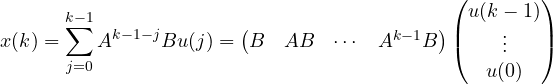
Les états atteignables en pas sont donc l’image de la matrice 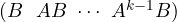 . Par le théorème de Cayley-Hamilton, toute matrice vérifie son propre polynôme caractéristique,
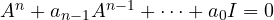 , donc
 et toutes les puissances supérieures sont des combinaisons linéaires de
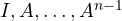 . Les colonnes
 avec
 n’ajoutent aucune direction nouvelle : l’ensemble des états atteignables cesse de croître après pas et est l’image de
 . Il est égal à tout
 si et seulement si a pour rang . ∎
Le sous-espace atteignable est l’image de : si le rang est inférieur à , l’entrée ne peut déplacer l’état qu’à l’intérieur de ce sous-espace, quoi qu’elle fasse.
Le cas continu et le gramien
Théorème. Le système 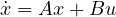 est atteignable si et seulement si , avec la même matrice . De plus, dans ce cas, tout état est atteint en un temps quelconque
 .
Démonstration. Nécessité. Si le rang est inférieur à , il existe un vecteur  orthogonal à toutes les colonnes de :
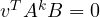 pour
 , et par Cayley-Hamilton pour tout . En sommant la série de l’exponentielle,
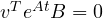 pour tout
 . D’après la formule de Lagrange avec un état initial nul,
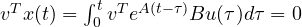 : l’état reste toujours orthogonal à
 , et les états avec
 sont inatteignables.
Suffisance. On définit le gramien d’atteignabilité
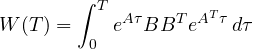
Si  est inversible, l’entrée
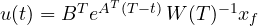 amène l’état de 0 à . En effet, par la formule de Lagrange
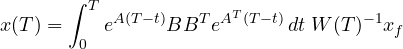
et avec  , l’intégrale est exactement , donc
 . Il reste à noter que est inversible quand le rang est plein : si
 , alors
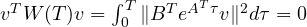 , donc
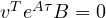 pour tout
 ; en dérivant en
 , on obtient pour tout , c’est-à-dire orthogonal à , et avec le rang plein
 . ∎
L’entrée trouvée avec le gramien est aussi celle d’énergie minimale  parmi toutes celles qui réalisent le même transfert. Si
 est très petit, est presque singulier et il faut des entrées énormes : l’atteignabilité dit que c’est possible, pas que c’est facile.
Un exemple
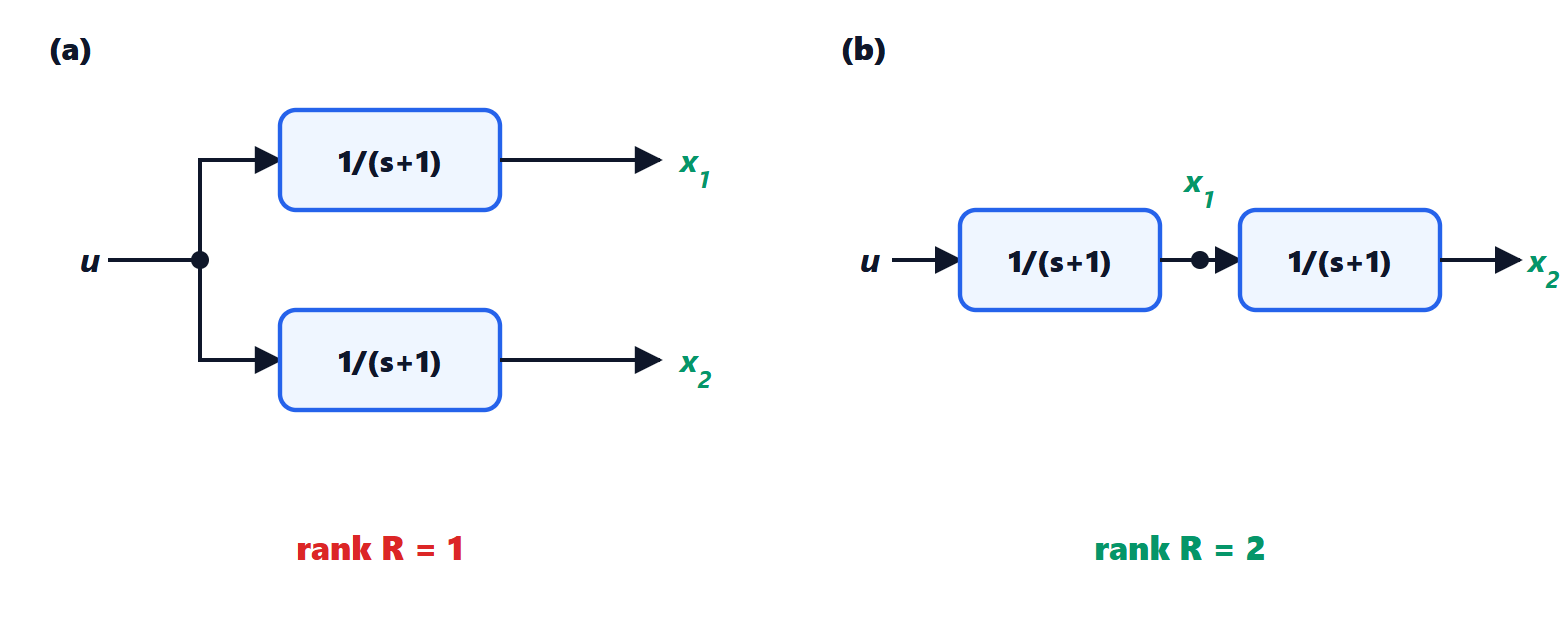
(a) En parallèle. Deux réservoirs égaux alimentés par le même robinet :  ,
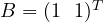 . Alors
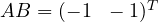 et a deux colonnes proportionnelles : rang 1. On peut aussi le voir directement : la différence
 vérifie
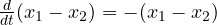 , sans entrée. En partant de niveaux égaux, ils restent égaux pour toujours.
(b) En série. Le deuxième réservoir est alimenté par le premier : 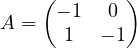 ,
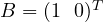 . Alors
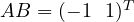 et
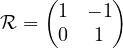 a pour déterminant 1 : rang 2. En n’agissant que sur le premier, en jouant sur le temps, on peut amener le système à n’importe quelle paire de niveaux (même avec le second plus haut que le premier, pour un instant).
Atteignabilité, commandabilité et tests alternatifs
En temps discret, si  est singulière, un système peut être commandable (amené à zéro) sans être atteignable : avec
 et
 , tout état va à zéro en un pas tout seul, mais aucun état non nul ne peut être atteint.
Un test équivalent, utile pour comprendre quel mode est inatteignable, est le test de Popov-Belevitch-Hautus : le système est atteignable si et seulement si 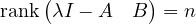 pour toute valeur propre
 de . Une valeur propre qui fait chuter le rang correspond à un mode sur lequel l’entrée n’a aucun effet.
L’atteignabilité est exactement la condition pour pouvoir placer toutes les valeurs propres avec une réaction d’état  (leçon d’automatique sur l’espace d’état). Si le système n’est pas atteignable, les valeurs propres de la partie inatteignable restent ce qu’elles sont : le système ne peut être stabilisé que si elles sont déjà stables, et il est alors dit stabilisable.



Benvenuti nella pagina su «Raggiungibilità e controllabilità: test di Kalman e gramiano». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Reachability and controllability: Kalman's test and the Gramian”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.