Applications linéaires : matrice associée, noyau, image et théorème du rang
Définition et exemples, la matrice d'une application avec les rotations et la dérivée, noyau et image, démonstration du théorème du rang et changement de base.
https://www.electronics-engineering.com/fr/applications-lineaires-noyau-image/
Les applications linéaires sont les fonctions de l’algèbre linéaire : elles transforment des vecteurs en vecteurs en respectant les sommes et les multiples. Rotations, projections, dérivées et filtres numériques en sont des exemples. Dans cette leçon, nous voyons que toute application linéaire entre espaces de dimension finie est représentée par une matrice, nous introduisons le noyau et l’image et nous démontrons le théorème du rang.
Définition
Une fonction  entre espaces vectoriels est linéaire si
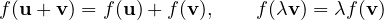
Une conséquence immédiate :  . Donc
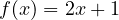 , bien qu’on l’appelle « fonction linéaire » au lycée, n’est pas linéaire en ce sens : c’est une droite qui ne passe pas par l’origine.
Exemples : la rotation du plan d’un angle  ; la projection de l’espace sur un plan ; la dérivée, qui envoie un polynôme
 sur
 et respecte les sommes et les multiples ; un filtre numérique FIR,
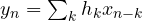 , qui est linéaire par rapport au signal d’entrée.
La matrice d’une application linéaire
Une application linéaire est déterminée par les images des vecteurs d’une base. Si 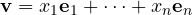 , par linéarité
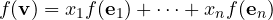
En plaçant les images  en colonnes, on obtient une matrice
 , et
 . Réciproquement, toute matrice
 définit une application linéaire de
 dans
 . Les colonnes de sont les images des vecteurs de base : c’est la règle à retenir.
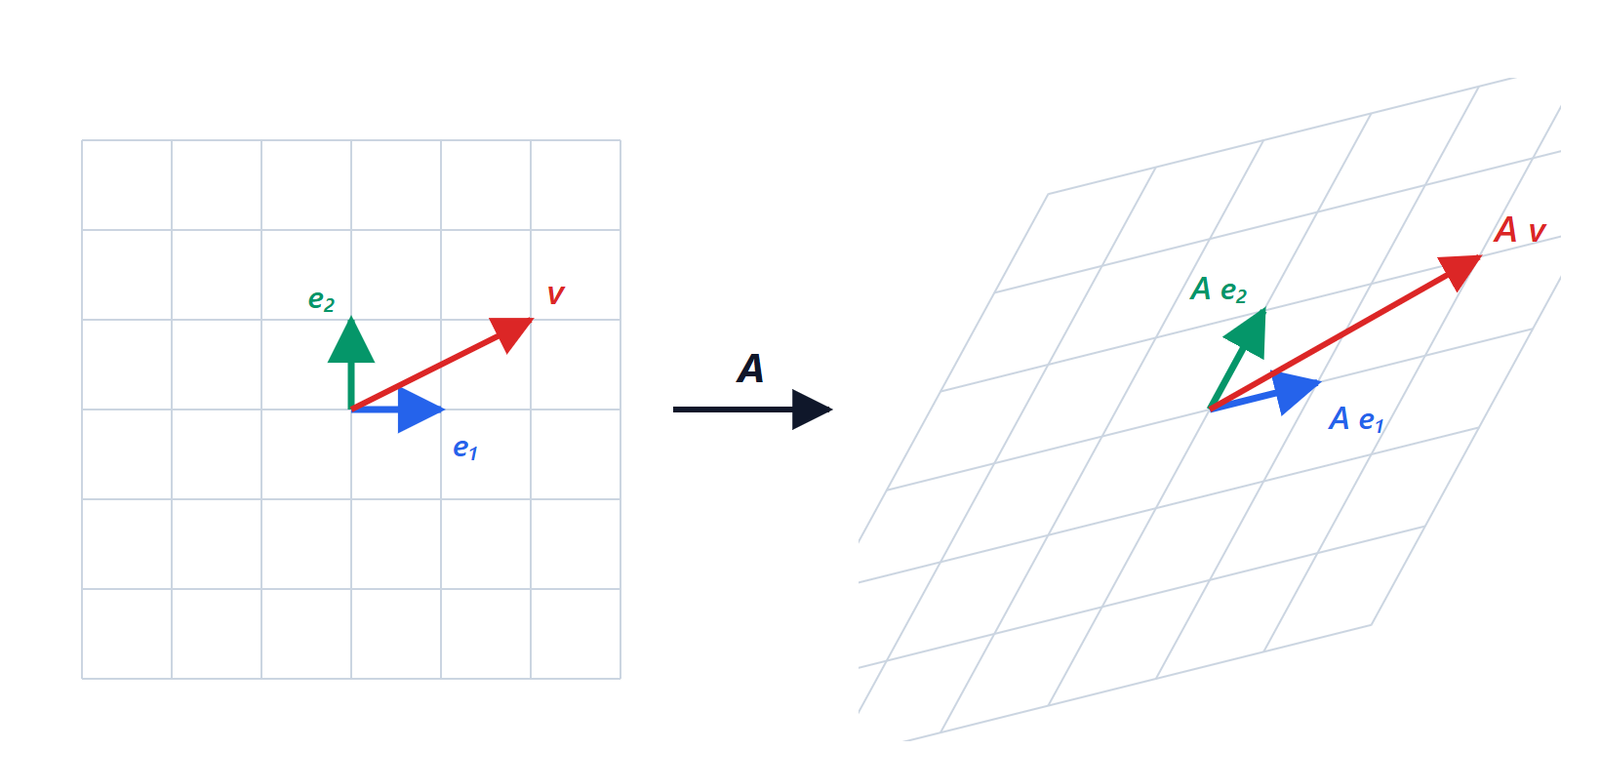
 et
 (les colonnes de ) suffit pour savoir où va chaque vecteur :
 a, par rapport à
 , les mêmes coordonnées que
 par rapport à
 .
Exemple : la rotation. Dans une rotation d’angle ,  va en
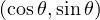 et
 va en
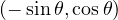 . Donc
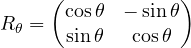
En composant deux rotations, 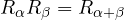 : en développant le produit, on retrouve les formules d’addition du sinus et du cosinus, sans avoir besoin de les mémoriser.
Exemple : la dérivée. Sur  avec la base
 :
 ,
 ,
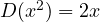 . Les coordonnées de ces images sont les colonnes :
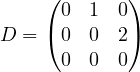
Dériver  revient à multiplier
 par
 : le résultat est
 , c’est-à-dire
 .
Noyau et image
- Le noyau
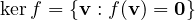 est un sous-espace de
 : pour une matrice, c’est l’ensemble des solutions du système homogène
 .
- L’image
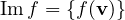 est un sous-espace de
 : pour une matrice, c’est l’espace des colonnes, et sa dimension est le rang.
 est injective si et seulement si
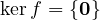 . En effet,
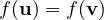 équivaut à
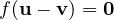 , c’est-à-dire
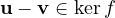 . est surjective si et seulement si
 .
Le théorème du rang
Théorème. Si est linéaire et que est de dimension finie,
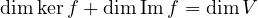
Démonstration
Soit  une base de
 . On la complète en une base de en ajoutant
 , avec
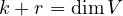 . Montrons que
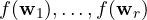 est une base de l’image, donc
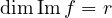 .
Elles engendrent. Tout s’écrit 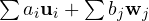 , et
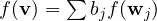 car
 .
Elles sont indépendantes. Si 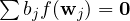 , alors
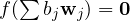 , donc
 est dans le noyau et peut s’écrire
 . Mais alors
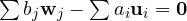 est une combinaison nulle de vecteurs d’une base de : tous les coefficients sont nuls, en particulier les
 .
Pour une matrice de rang  , le théorème dit
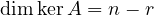 : c’est le nombre de paramètres libres du théorème de Rouché-Capelli, qui est maintenant entièrement démontré.
Conséquences. Une application linéaire de dans lui-même est injective si et seulement si elle est surjective (si et seulement si elle est inversible). Une application de  dans
 ne peut pas être injective : le noyau est de dimension au moins 1. Une application de dans ne peut pas être surjective.
Changement de base
La matrice d’une application dépend de la base choisie. Si  est la matrice dont les colonnes sont les vecteurs d’une nouvelle base (écrits dans l’ancienne), les coordonnées changent par
 , et la matrice de l’application
 dans la nouvelle base est
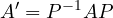
Deux matrices liées ainsi sont dites semblables : elles représentent la même transformation vue depuis deux repères différents. Elles ont le même déterminant, le même rang, la même trace et les mêmes valeurs propres. Choisir la bonne base pour rendre  aussi simple que possible, idéalement diagonale, est exactement le sujet de la leçon suivante.


Ciao, sono l'autore di «Applicazioni lineari: matrice associata, nucleo, immagine e teorema della dimensione». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Linear maps: the associated matrix, kernel, image and the rank-nullity theorem”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.