Stabilité : valeurs propres, stabilité EBSB et équation de Lyapunov
Les définitions de stabilité de Lyapunov, le critère des valeurs propres démontré, la stabilité marginale, la stabilité entrée-sortie et les modes cachés, l'équation de Lyapunov avec démonstration du théorème.
https://www.electronics-engineering.com/fr/stabilite-valeurs-propres-ebsb-equation-de-lyapunov/
La stabilité est la première propriété exigée d’un système : une petite perturbation ne doit pas l’emmener loin. Mais « stable » a plusieurs sens, et la différence compte : un système peut donner des sorties bornées pour toute entrée bornée et cacher en lui un mode qui explose. Dans cette leçon, nous regardons les définitions de Lyapunov, le critère des valeurs propres avec démonstration, la stabilité entrée-sortie et sa différence avec la stabilité interne, et l’équation de Lyapunov avec la démonstration du théorème.
Les définitions
On considère la réponse libre autour d’un équilibre, qui, pour un système linéaire, peut être ramené à l’origine.
- L’équilibre est stable (au sens de Lyapunov) si, pour tout
 , il existe
 tel que, en partant à une distance inférieure à
 , l’état reste pour toujours à une distance inférieure à
 . En mots : en partant assez près, on reste près.
- Il est asymptotiquement stable s’il est stable et si, de plus, l’état tend vers l’équilibre.
- Il est instable s’il n’est pas stable.
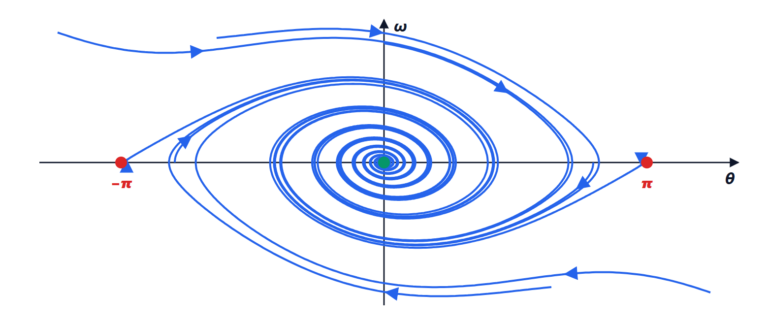
Un pendule sans frottement pendant vers le bas est stable mais pas asymptotiquement : il oscille pour toujours avec son amplitude initiale. Avec du frottement, il devient asymptotiquement stable. Le pendule inversé est instable.
Le critère des valeurs propres
Pour les systèmes linéaires invariants, la stabilité est une propriété du système, non d’un équilibre en particulier, et elle se lit sur les valeurs propres de  .
Théorème. Le système  est asymptotiquement stable si et seulement si toutes les valeurs propres de ont une partie réelle strictement négative.
Démonstration. La réponse libre est 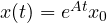 , et chaque élément de
 est une combinaison des modes
 (leçon sur la solution), avec
 inférieur à la multiplicité de la valeur propre. Si toutes les
 , chaque mode tend vers zéro, parce que l’exponentielle décroissante l’emporte sur toute puissance de
 : donc
 , et
 à partir de tout état initial. De plus,
 est bornée, ce qui donne la stabilité. Inversement, si une valeur propre a
 , en partant de son vecteur propre (ou de sa partie réelle, si elle est complexe), l’évolution
 ne tend pas vers zéro. ∎
Le cas limite : si les valeurs propres de partie réelle nulle ont des blocs de Jordan de taille 1 (c’est-à-dire assez de vecteurs propres), le système est marginalement stable, comme l’oscillateur sans frottement. Sinon, des modes croissants  apparaissent, comme dans le double intégrateur
 , qui, avec une vitesse initiale non nulle, s’éloigne pour toujours. En temps discret, le critère est le même avec
 . Pour le vérifier sans calculer les valeurs propres, on applique le critère de Routh-Hurwitz au polynôme caractéristique (leçon d’automatique sur la stabilité).
Stabilité interne et stabilité entrée-sortie
Un système est EBSB stable (entrée bornée, sortie bornée ; BIBO en anglais) si toute entrée bornée donne une sortie bornée, en partant de l’état nul. Cela se vérifie sur la fonction de transfert : tous les pôles de  doivent avoir une partie réelle négative.
La stabilité asymptotique implique la stabilité EBSB, parce que les pôles de sont parmi les valeurs propres de . La réciproque n’est pas vraie : si une valeur propre instable se simplifie avec un zéro de la fonction de transfert, le mode correspondant n’apparaît pas dans la sortie, mais il est là.
Exemple. Avec 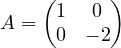 ,
 ,
 , on obtient
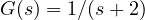 : EBSB stable. Mais le premier état évolue comme
 , et tout bruit ou toute condition initiale le fait croître sans limite, jusqu’à ce que quelque chose sature ou se casse. Le mode instable n’est pas atteignable depuis l’entrée, ce qui explique que la fonction de transfert ne le voit pas (leçons sur l’atteignabilité et l’observabilité). La règle pratique : ne jamais simplifier un pôle instable avec un zéro du régulateur.
L’équation de Lyapunov
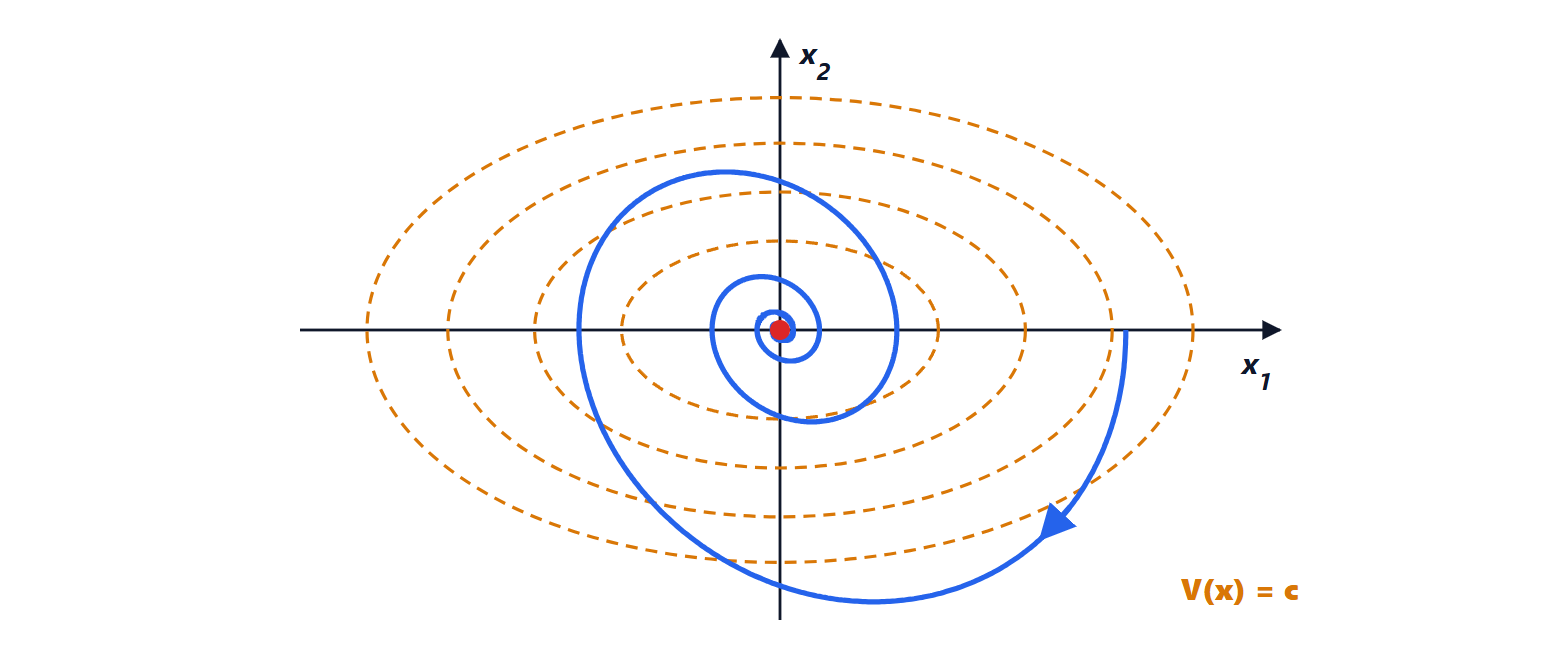
La seconde méthode de Lyapunov démontre la stabilité en trouvant une fonction « d’énergie » qui décroît le long des trajectoires, sans résoudre les équations. Pour les systèmes linéaires, on cherche une fonction quadratique 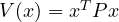 , avec
 symétrique et définie positive, de sorte que
 pour tout
 et que ses courbes de niveau soient des ellipsoïdes autour de l’origine.
Théorème. S’il existe des matrices symétriques définies positives et  telles que
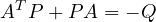
alors le système est asymptotiquement stable.
Démonstration. Le long d’une trajectoire, la dérivée de  est
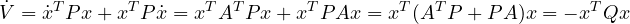
qui est négative pour tout . Donc  décroît strictement le long de toute trajectoire hors de l’origine. Comme et sont définies positives, il existe
 avec
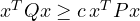 (on peut prendre le rapport de la plus petite valeur propre de à la plus grande de ), donc
 et
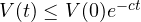 : tend exponentiellement vers zéro, et
 aussi. ∎
La réciproque est aussi vraie : si le système est asymptotiquement stable, pour toute définie positive, l’équation de Lyapunov a une unique solution définie positive, donnée par 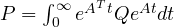 . En pratique, on choisit
 , on résout l’équation linéaire pour et l’on vérifie si est définie positive. En temps discret, l’équation devient
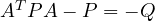 .
La valeur de la méthode réside surtout dans les systèmes non linéaires, où les valeurs propres ne suffisent pas (leçon sur les systèmes non linéaires), et dans le fait que donne aussi une estimation de la vitesse de convergence de l’état.



Ciao, sono l'autore di «Stabilità: autovalori, stabilità BIBO ed equazione di Lyapunov». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Stability: eigenvalues, BIBO stability and the Lyapunov equation”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.