Systèmes en temps discret et discrétisation exacte
Résolution des équations aux différences par récurrence, modes discrets et cercle unité, réponse à temps fini, discrétisation exacte démontrée, valeurs propres continues et discrètes, la transformée en z.
https://www.electronics-engineering.com/fr/systemes-en-temps-discret-discretisation-exacte/
De nombreux systèmes évoluent par pas : un ordinateur qui met à jour son état à chaque cycle, un régulateur numérique, un modèle économique annuel, une population qui se reproduit par saisons. Les systèmes en temps discret ont la même théorie que les systèmes continus, avec des puissances de matrices à la place des exponentielles et le cercle unité à la place du demi-plan gauche. Dans cette leçon, nous regardons la solution des équations aux différences avec démonstration, les modes discrets, la discrétisation exacte d’un système continu avec sa démonstration et le lien entre les valeurs propres dans les deux mondes.
Les équations d’état en temps discret
Le système linéaire invariant en temps discret est
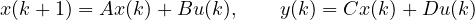
où  est un entier, l’indice du pas.
Théorème. La solution avec  est
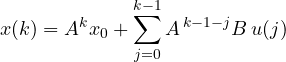
Démonstration. Par récurrence. Pour  , la somme est vide et il reste
 . Si la formule est valable pour , alors
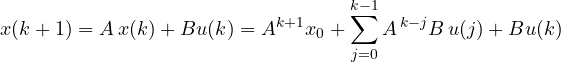
et le dernier terme est exactement le terme  de la somme, avec
 . La formule est donc valable pour
 . ∎
C’est l’analogue discret de la formule de Lagrange : réponse libre  plus une convolution discrète de l’entrée avec la réponse impulsionnelle
 .
Les modes en temps discret
Si 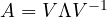 est diagonalisable,
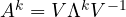 , et les modes sont les suites
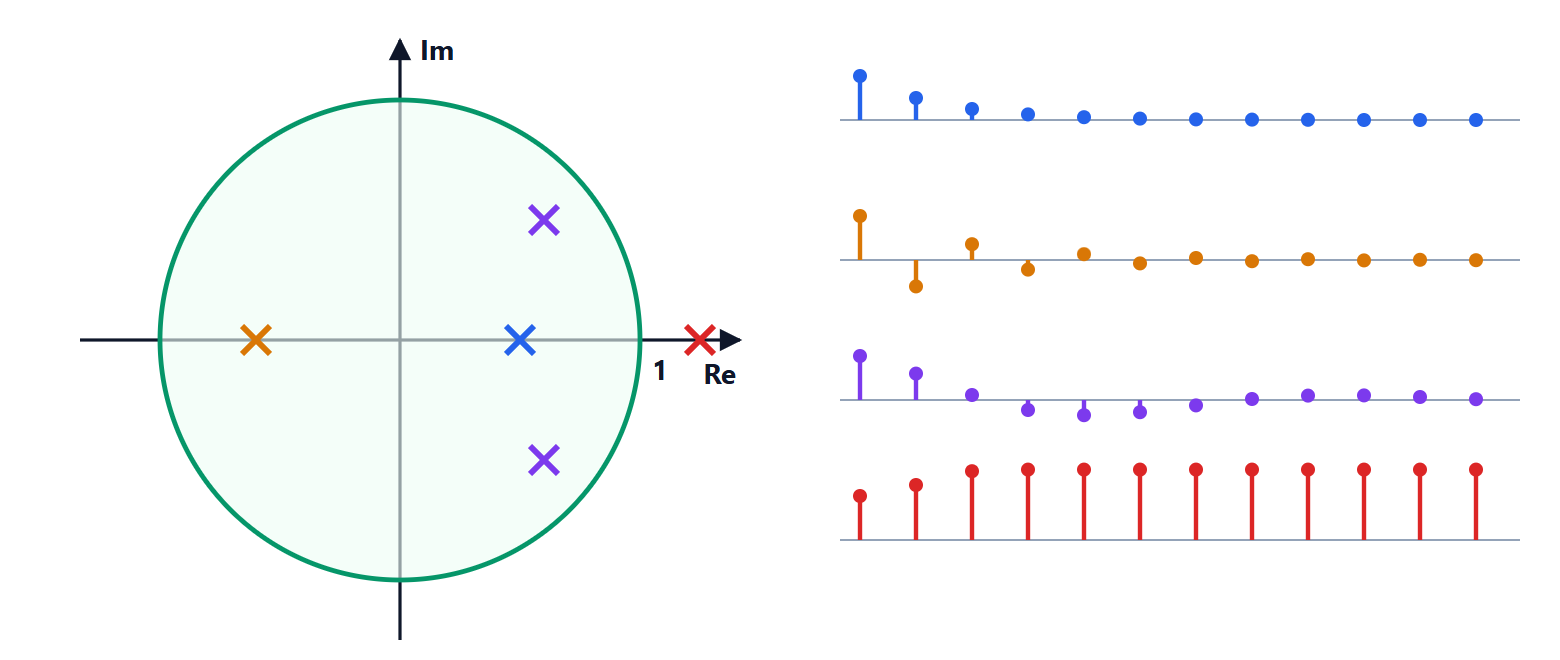
 . Leur comportement dépend de la position de la valeur propre dans le plan complexe par rapport au cercle de rayon 1 :
 : le mode tend vers zéro ;
 : il diverge ;
 réel positif : comportement monotone ; réel négatif : le signe alterne à chaque pas, un comportement sans équivalent dans les systèmes continus du premier ordre ;
 complexe : oscillation
 , avec
 radians par pas ;
 : le mode s’annule après un pas. Si toutes les valeurs propres sont nulles,
 et tout état initial est effacé en au plus
 pas. C’est la réponse à temps fini (deadbeat), impossible en temps continu.
La discrétisation exacte
Un système continu piloté par un ordinateur reçoit une entrée constante par morceaux : l’ordinateur la met à jour toutes les  secondes et la maintient jusqu’à la mise à jour suivante (leçon de contrôle des processus sur la commande numérique). Vu seulement aux instants d’échantillonnage, le système continu devient exactement un système discret.
Théorème. Si 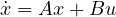 et
 est constante pour
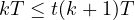 , alors
 vérifie
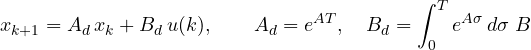
Démonstration. On applique la formule de Lagrange en partant de l’instant  pendant une durée :
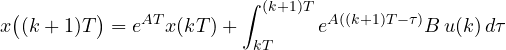
Avec le changement de variable 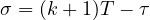 , l’intégrale devient
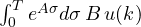 , et
 sort de l’intégrale parce qu’elle est constante. ∎
Ce n’est pas une approximation : aux instants d’échantillonnage, les deux modèles coïncident exactement.
Exemple. Le système du premier ordre 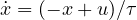 a
 ,
 . Alors
 et
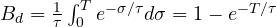 . Le gain statique
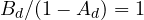 est le même que celui du système continu, comme il se doit.
Les valeurs propres dans les deux mondes
Théorème. Si est une valeur propre de  , alors
 est une valeur propre de
 , avec le même vecteur propre.
Démonstration. Si  , alors
 pour tout , et en sommant la série de l’exponentielle,
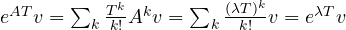 . ∎
Comme 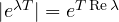 , une valeur propre dans le demi-plan gauche (
 ) va à l’intérieur du cercle unité, l’axe imaginaire va sur le cercle, le demi-plan droit à l’extérieur. La stabilité est conservée par l’échantillonnage. De plus, des valeurs propres continues qui diffèrent de
 aboutissent au même point : c’est le repliement (leçon sur l’échantillonnage) vu du côté des modes.
La transformée en z
Comme la transformée de Laplace pour les systèmes continus, la transformée en z transforme les équations aux différences en équations algébriques :  devient
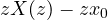 . La fonction de transfert discrète est
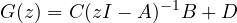
et ses pôles sont les valeurs propres de (sauf s’il y a des simplifications). La stabilité exige qu’ils soient tous à l’intérieur du cercle unité.



Sono l'autore di questa pagina su «Sistemi a tempo discreto e discretizzazione esatta». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Discrete-time systems and exact discretisation”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.