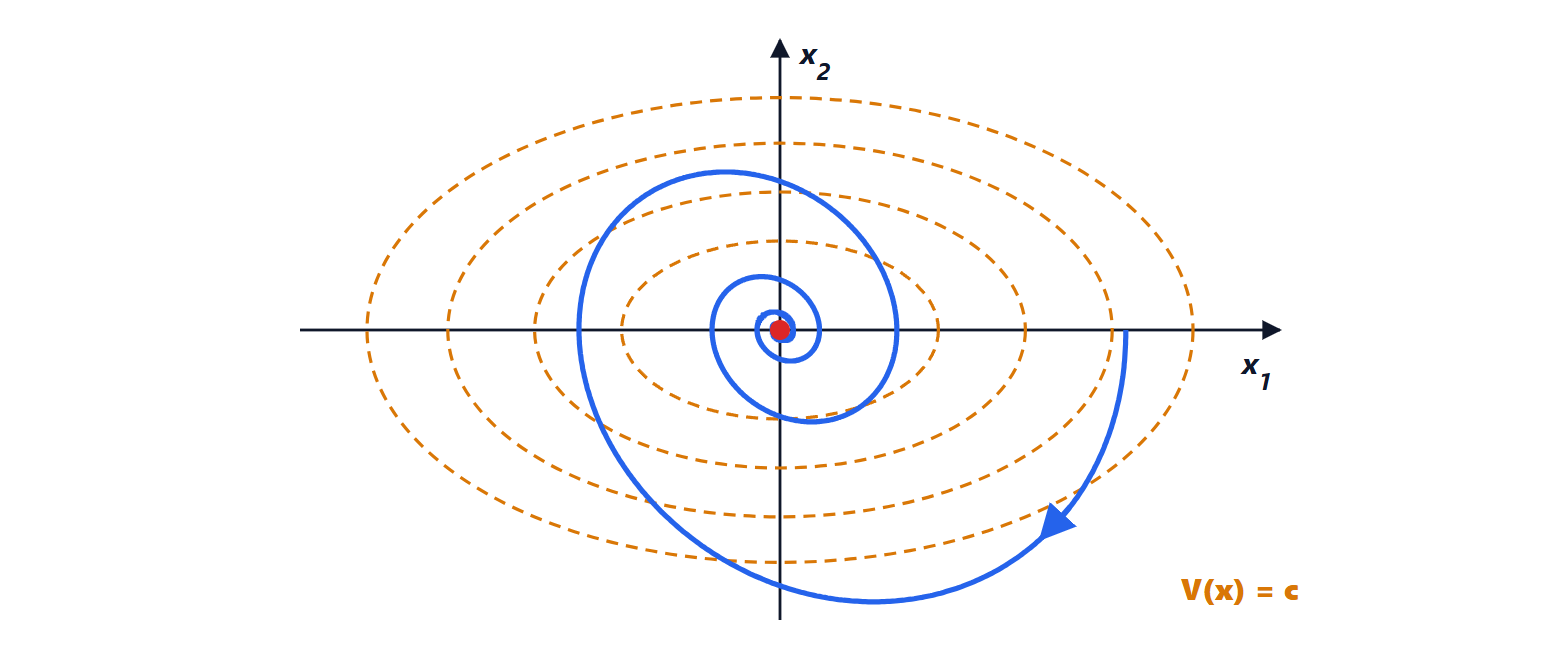
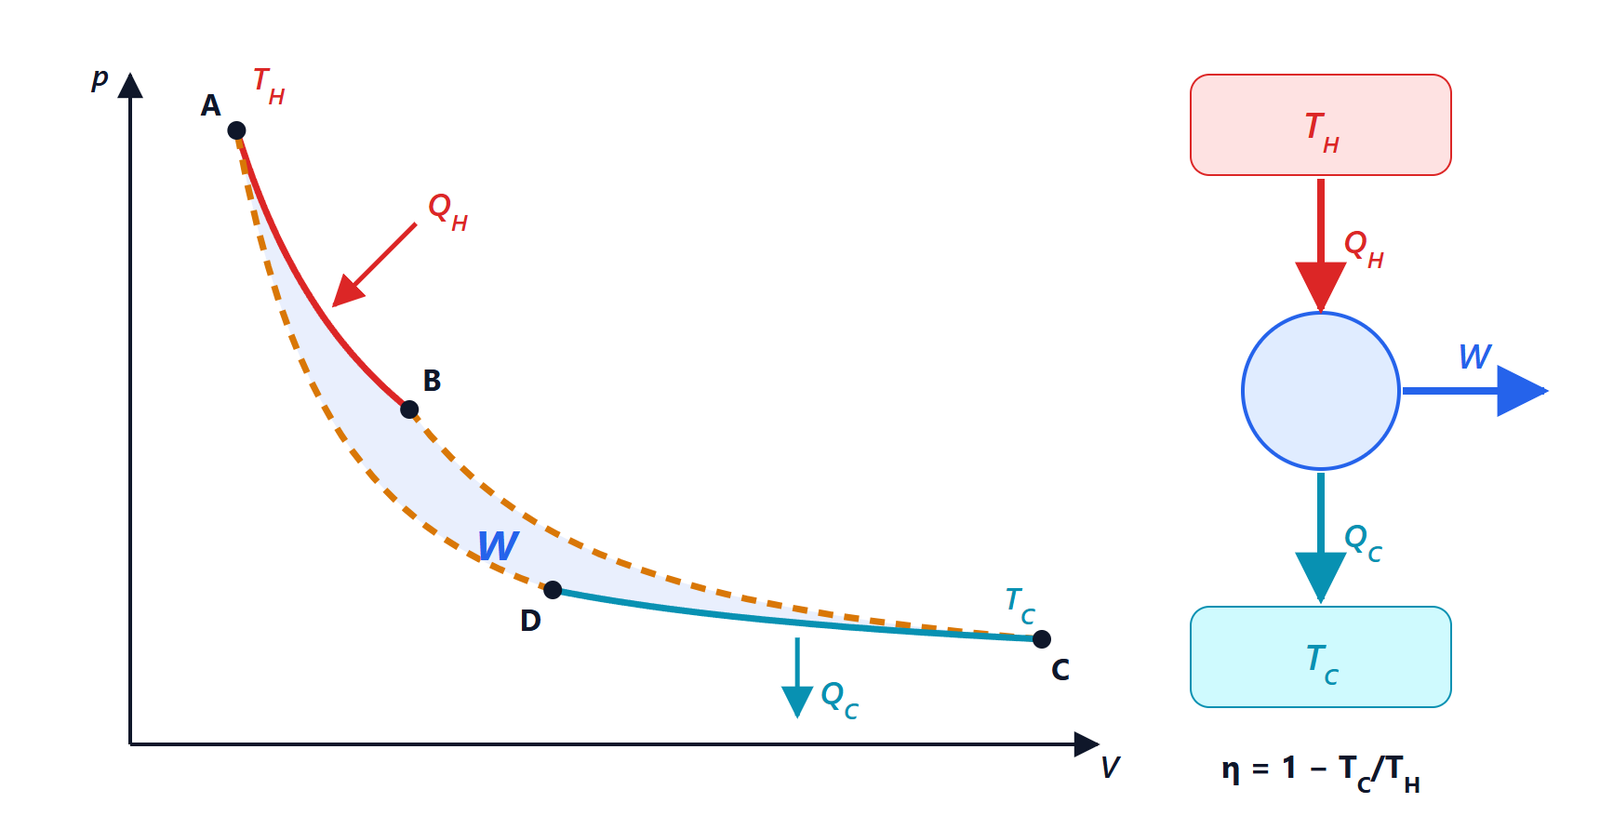
Sistemi a tempo discreto e discretizzazione esatta
Soluzione delle equazioni alle differenze per induzione, modi discreti e cerchio unitario, risposta a tempo finito, discretizzazione esatta dimostrata, autovalori continui e discreti, trasformata zeta.
Molti sistemi evolvono a passi: un calcolatore che aggiorna lo stato a ogni ciclo, un controllore digitale, un modello economico annuale, una popolazione che si riproduce a stagioni. I sistemi a tempo discreto hanno la stessa teoria di quelli continui, con le potenze di matrice al posto degli esponenziali e il cerchio unitario al posto del semipiano sinistro. In questa lezione vediamo la soluzione delle equazioni alle differenze con la dimostrazione, i modi discreti, la discretizzazione esatta di un sistema continuo con la sua dimostrazione e il legame tra gli autovalori nei due mondi.
Le equazioni di stato a tempo discreto
Il sistema lineare stazionario a tempo discreto è
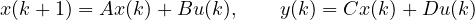
dove  è un intero, l’indice del passo.
Teorema. La soluzione con  è
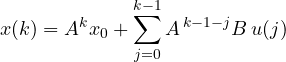
Dimostrazione. Per induzione. Per  la somma è vuota e resta
 . Se la formula vale per , allora
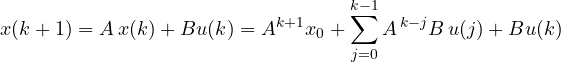
e l’ultimo termine è proprio il termine  della somma, con
 . La formula vale quindi per
 . ∎
È l’analogo discreto della formula di Lagrange: evoluzione libera  più una convoluzione discreta dell’ingresso con la risposta all’impulso
 .
I modi a tempo discreto
Se 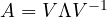 è diagonalizzabile,
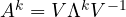 , e i modi sono le successioni
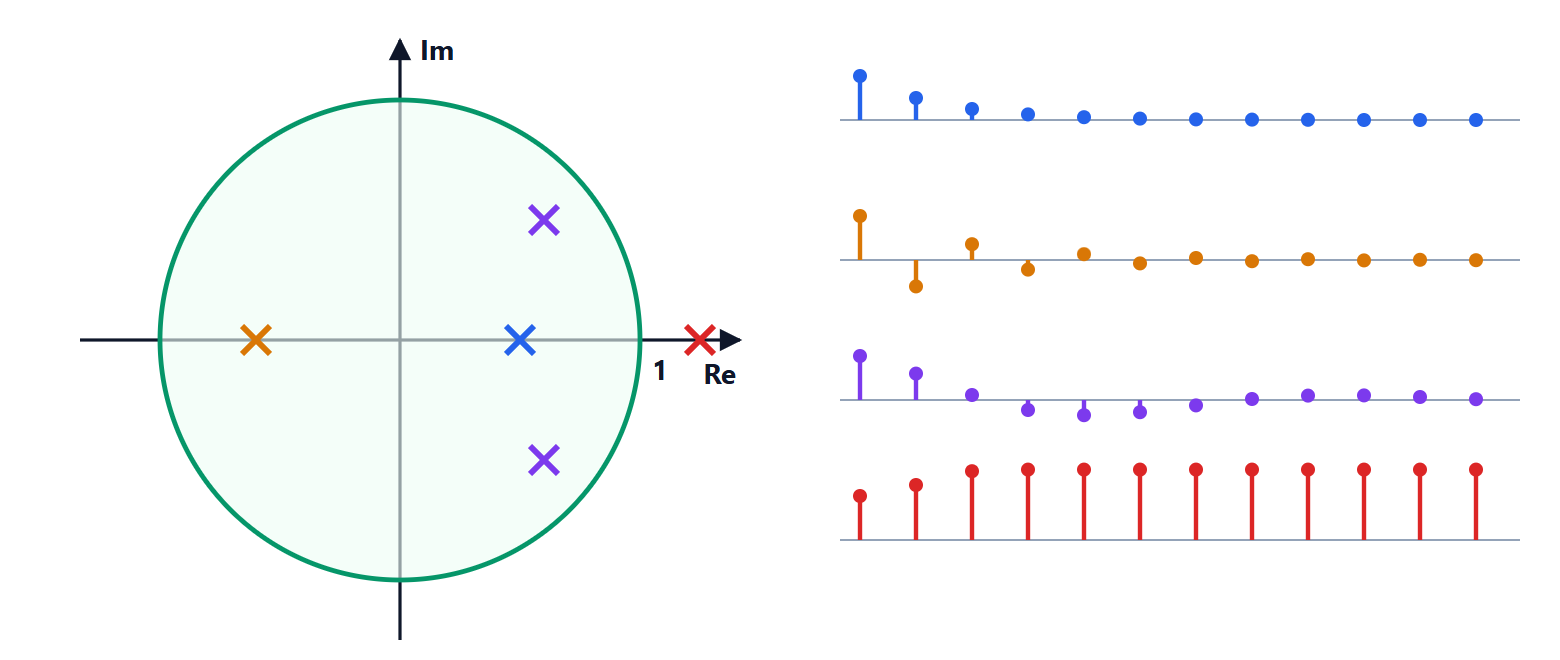
 . Il loro comportamento dipende dalla posizione dell’autovalore nel piano complesso rispetto al cerchio di raggio 1:
 : il modo tende a zero;
 : diverge;
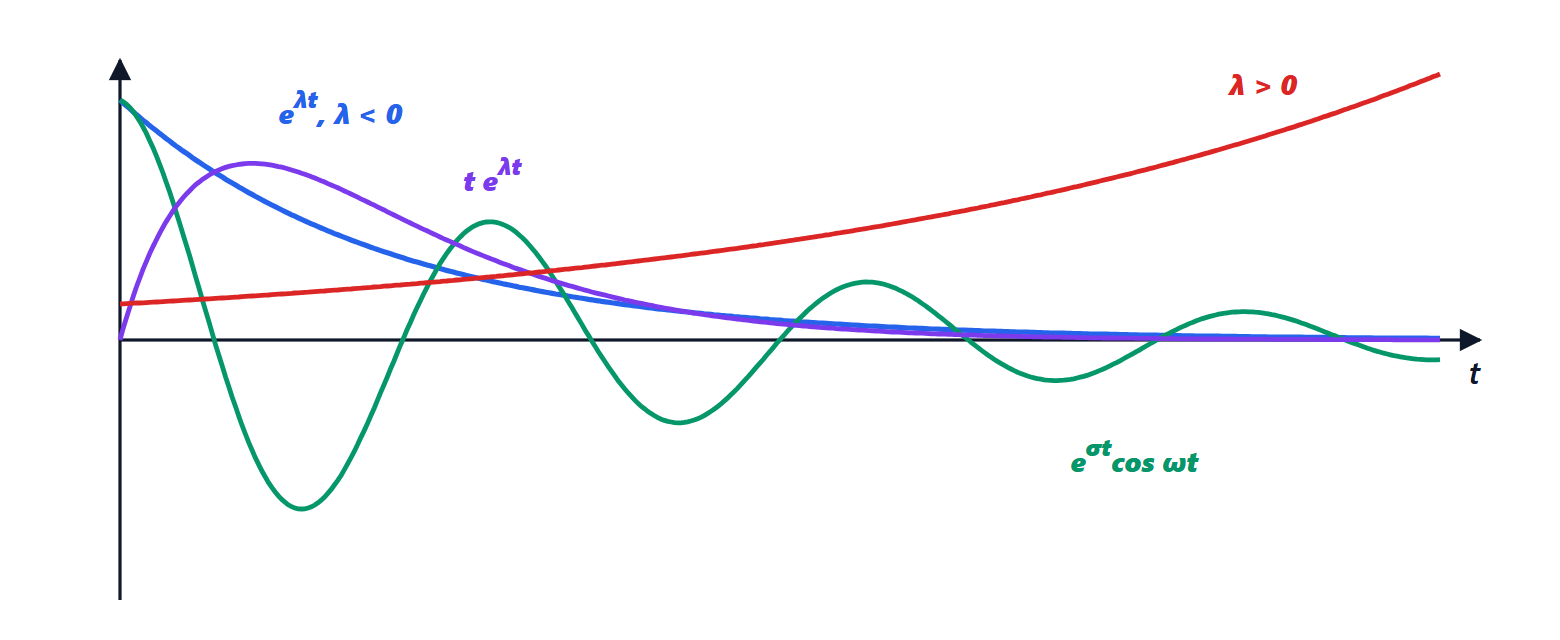
 reale positivo: andamento monotono; reale negativo: il segno alterna a ogni passo, un comportamento che non ha equivalente nei sistemi continui del primo ordine;
 complesso: oscillazione
 , con
 radianti per passo;
 : il modo si annulla dopo un passo. Se tutti gli autovalori sono nulli,
 e qualsiasi stato iniziale si azzera in al più
 passi. È la risposta a tempo finito (deadbeat), impossibile a tempo continuo.
La discretizzazione esatta
Un sistema continuo comandato da un calcolatore riceve un ingresso costante a tratti: il calcolatore lo aggiorna ogni  secondi e lo mantiene fino all’aggiornamento successivo (lezione sul controllo digitale di Controllo dei processi). Guardato solo negli istanti di campionamento, il sistema continuo diventa esattamente un sistema discreto.
Teorema. Se 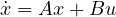 e
 costante per
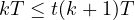 , allora
 soddisfa
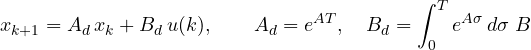
Dimostrazione. Si applica la formula di Lagrange partendo dall’istante  per una durata :
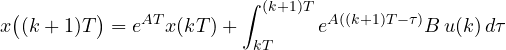
Con il cambio di variabile 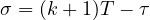 l’integrale diventa
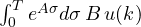 , e
 esce dall’integrale perché è costante. ∎
Non è un’approssimazione: negli istanti di campionamento i due modelli coincidono esattamente.
Esempio. Il sistema del primo ordine 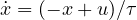 ha
 ,
 . Allora
 e
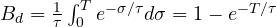 . Il guadagno statico
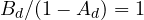 è lo stesso del sistema continuo, come deve essere.
Gli autovalori nei due mondi
Teorema. Se è un autovalore di  , allora
 è un autovalore di
 , con lo stesso autovettore.
Dimostrazione. Se  , allora
 per ogni , e sommando la serie dell’esponenziale
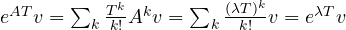 . ∎
Poiché 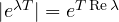 , un autovalore nel semipiano sinistro (
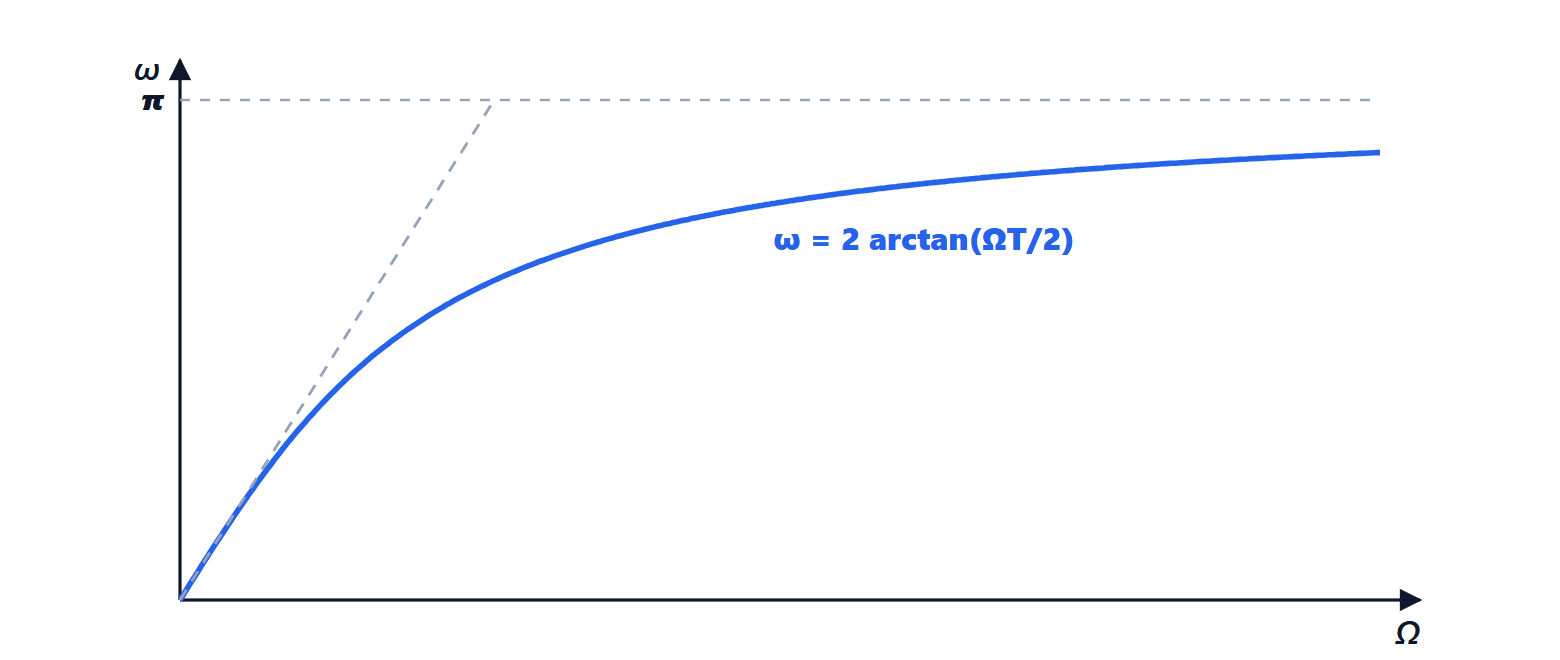
 ) va dentro il cerchio unitario, l’asse immaginario va sul cerchio, il semipiano destro fuori. La stabilità si conserva campionando. Inoltre autovalori continui che differiscono di
 finiscono nello stesso punto: è l’aliasing (lezione sul campionamento) visto dalla parte dei modi.
La trasformata zeta
Come la trasformata di Laplace per i sistemi continui, la trasformata zeta trasforma le equazioni alle differenze in equazioni algebriche:  diventa
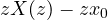 . La funzione di trasferimento discreta è
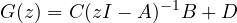
e i suoi poli sono gli autovalori di (a meno di cancellazioni). La stabilità richiede che stiano tutti dentro il cerchio unitario.