Discretizzare un regolatore: Eulero, Tustin e correzione delle frequenze
Tre approssimazioni della derivata, Tustin e Eulero all'indietro conservano la stabilità (dimostrato), distorsione delle frequenze dimostrata con esempio, prewarping, PI discretizzato.
La strada più comune per ottenere un regolatore digitale è progettarlo in continuo, con gli strumenti di Controlli automatici, e poi tradurlo in un’equazione alle differenze. Si chiama progetto per emulazione. La traduzione si fa sostituendo a  una funzione di
 che approssima la derivata, e la scelta non è indifferente: un metodo può rendere instabile un regolatore stabile, un altro sposta le frequenze. In questa lezione vediamo i metodi di Eulero e di Tustin, le dimostrazioni di come trasformano il semipiano sinistro, la distorsione delle frequenze con la correzione preventiva, e un PI discretizzato.
Tre approssimazioni della derivata
Una derivata si può approssimare con il rapporto incrementale in avanti, all’indietro, oppure integrando con la regola dei trapezi. In termini di trasformata zeta, dove è l’anticipo di un passo:
| Metodo | Sostituzione | Inversa |
|---|---|---|
| Eulero in avanti |  |  |
| Eulero all’indietro |  |  |
| Tustin (trapezi, bilineare) | 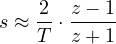 | 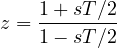 |
Ogni metodo porta i poli del regolatore continuo in punti del piano z. La domanda è: un polo stabile resta stabile?
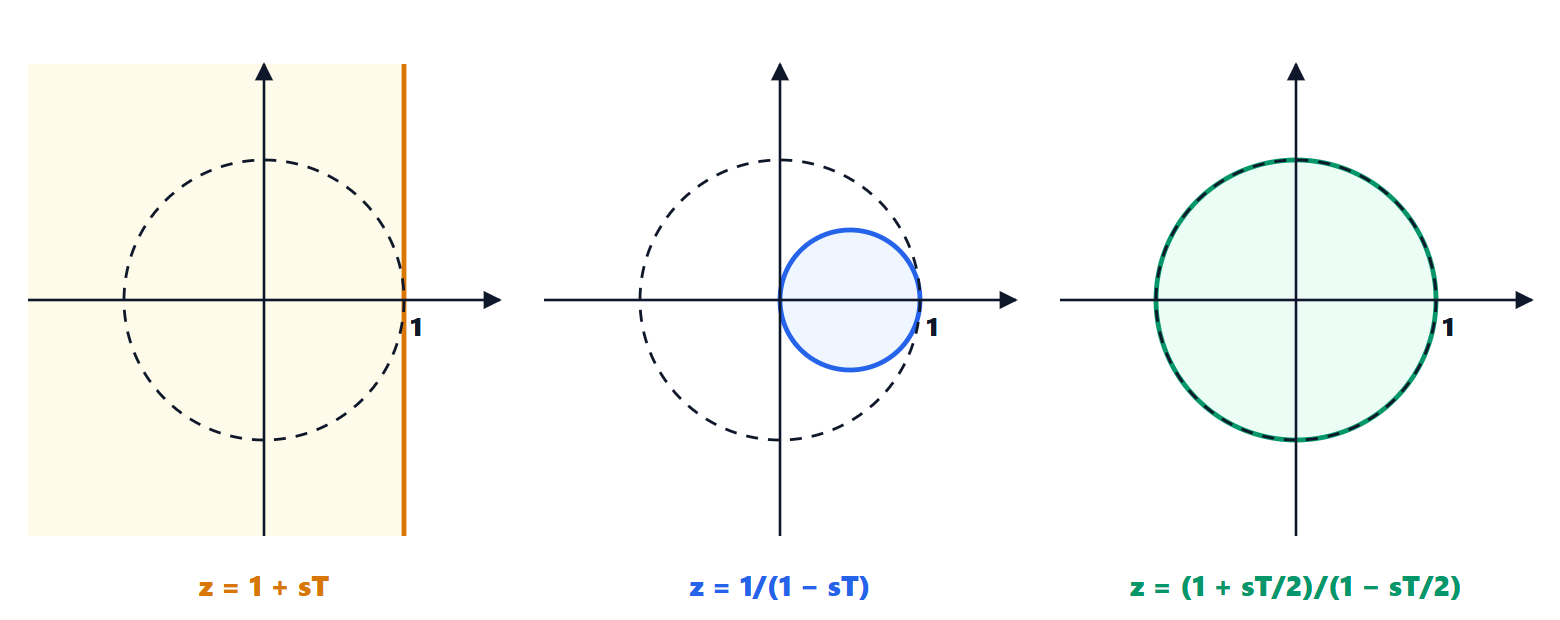
Che cosa succede alla stabilità
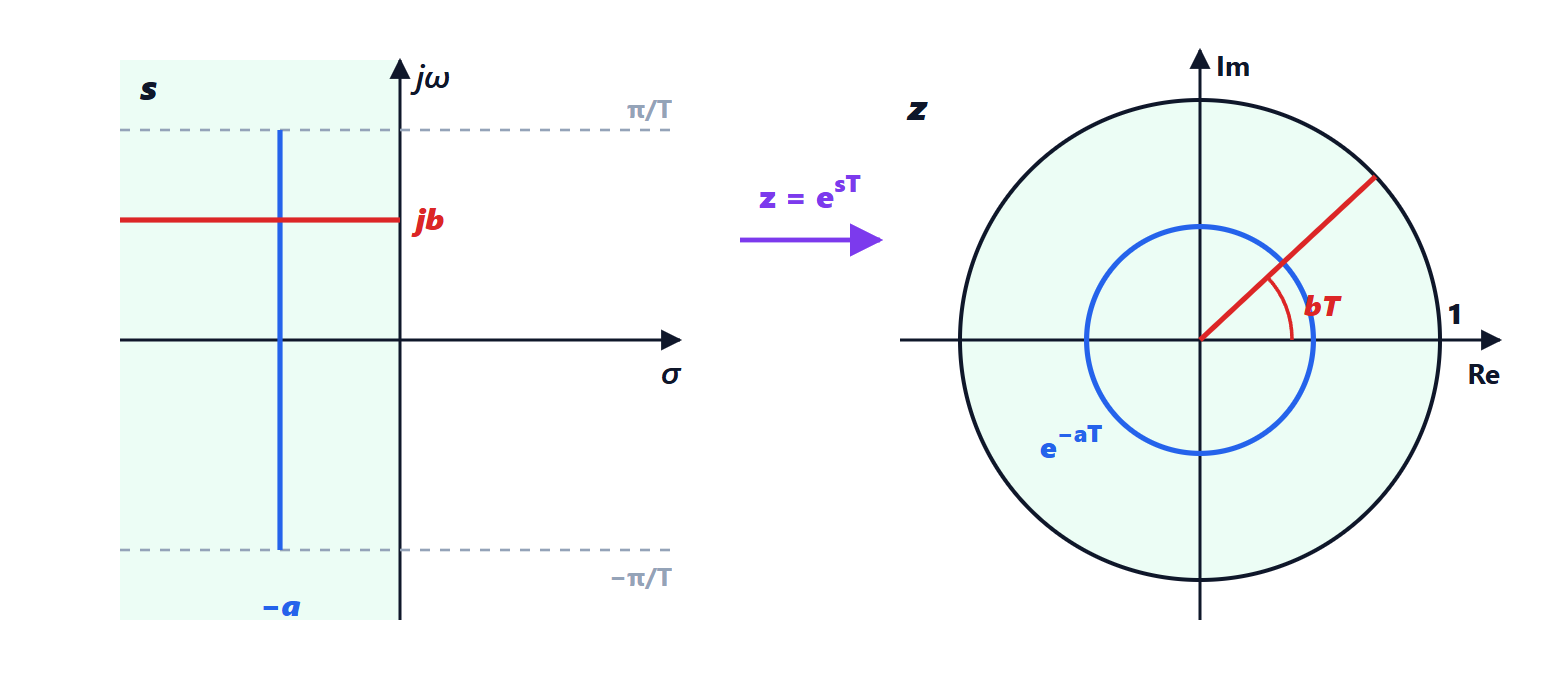
Teorema. Con il metodo di Tustin un punto ha parte reale negativa se e solo se la sua immagine sta dentro il cerchio unitario; l’asse immaginario va sulla circonferenza.
Dimostrazione. Con  e
 ,
 :
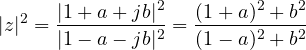
Il numeratore supera il denominatore di 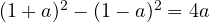 . Quindi
 se e solo se
 , cioè
 , e
 se e solo se
 . ∎
Un regolatore continuo stabile diventa quindi un regolatore digitale stabile, e uno instabile resta instabile: Tustin conserva esattamente la stabilità.
Teorema. Con Eulero all’indietro il semipiano sinistro va nel cerchio di centro  e raggio .
Dimostrazione. Da 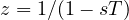 :
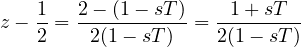
e 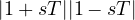 se e solo se il punto
 è più vicino a
 che a
 , cioè se . In quel caso
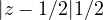 . ∎
Il cerchio piccolo sta dentro quello unitario: un regolatore stabile resta stabile, ma anche qualche regolatore instabile diventa stabile, e il comportamento dinamico è falsato.
Con Eulero in avanti, invece, il polo stabile  diventa
 , che esce dal cerchio se
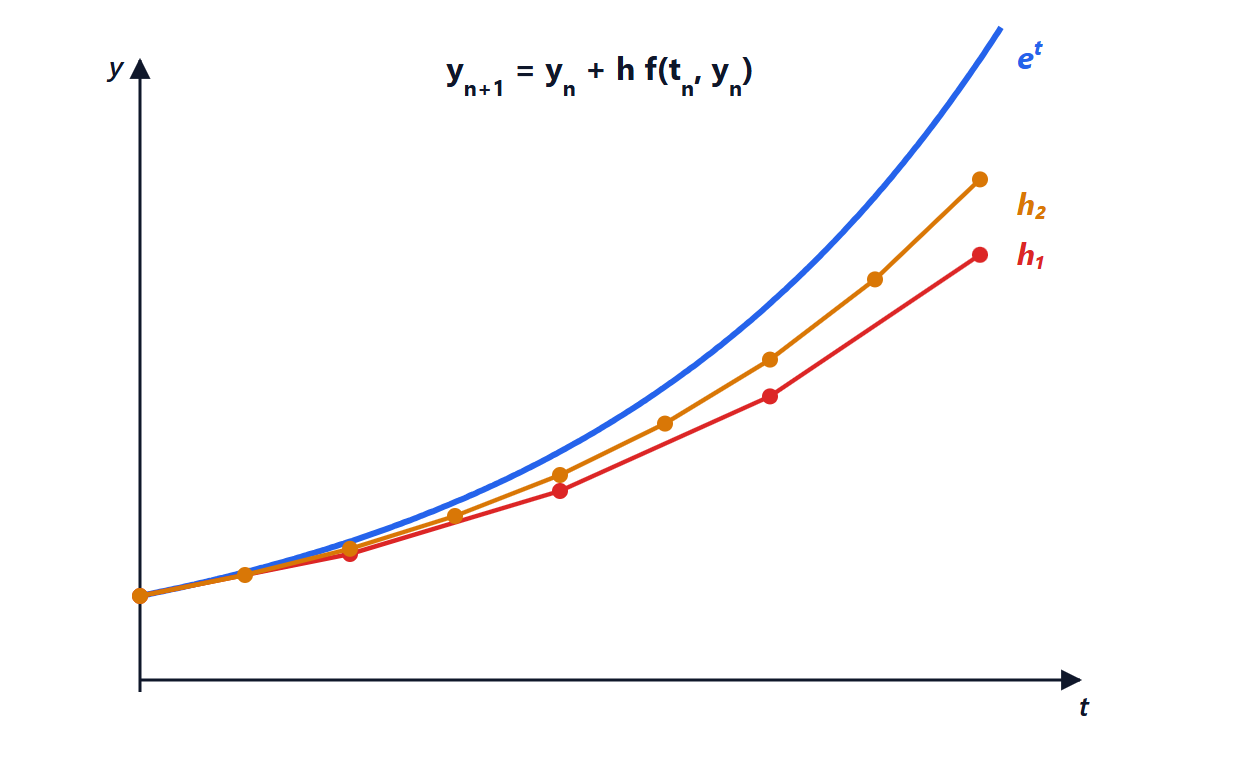
 . Un regolatore con un polo veloce rispetto al periodo diventa instabile: il metodo va usato solo con periodi molto piccoli rispetto a tutte le costanti di tempo, ed è lo stesso limite di stabilità dell’integrazione numerica esplicita (lezione sulle equazioni differenziali di Calcolo numerico).
La distorsione delle frequenze
Tustin conserva la stabilità ma non le frequenze. Per vedere dove finisce l’asse immaginario, si calcola il valore di che corrisponde a  :
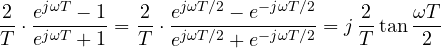
(raccogliendo  sopra e sotto). Il regolatore digitale alla frequenza
 si comporta come quello continuo alla frequenza
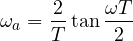
Per  piccolo
 e
 ; vicino alla frequenza di Nyquist
 la tangente va all’infinito, e tutto l’asse delle frequenze continue viene compresso nell’intervallo da 0 a . È la stessa compressione delle frequenze dei filtri IIR (lezione sui filtri IIR e la trasformazione bilineare di Elaborazione numerica dei segnali).
Esempio. Con  ms, una rete anticipatrice con lo zero a 200 Hz (
 rad/s) finisce, nel regolatore digitale, alla frequenza
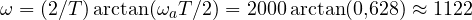 rad/s, cioè circa 179 Hz: un errore del 10 %.
La correzione preventiva (prewarping) elimina l’errore a una frequenza scelta  , la più importante (lo zero della rete, la frequenza di attraversamento, la frequenza di un filtro elimina-banda): si sostituisce
 con
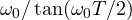 . Alla frequenza i due regolatori coincidono esattamente.
Altri metodi
- Corrispondenza poli-zeri (matched): ogni polo e zero si porta con
 , e si aggiusta il guadagno statico. Conserva esattamente le posizioni dei poli.
- Invarianza della risposta al gradino: si discretizza il regolatore come se fosse un processo preceduto da un mantenimento (lezione sui sistemi a dati campionati).
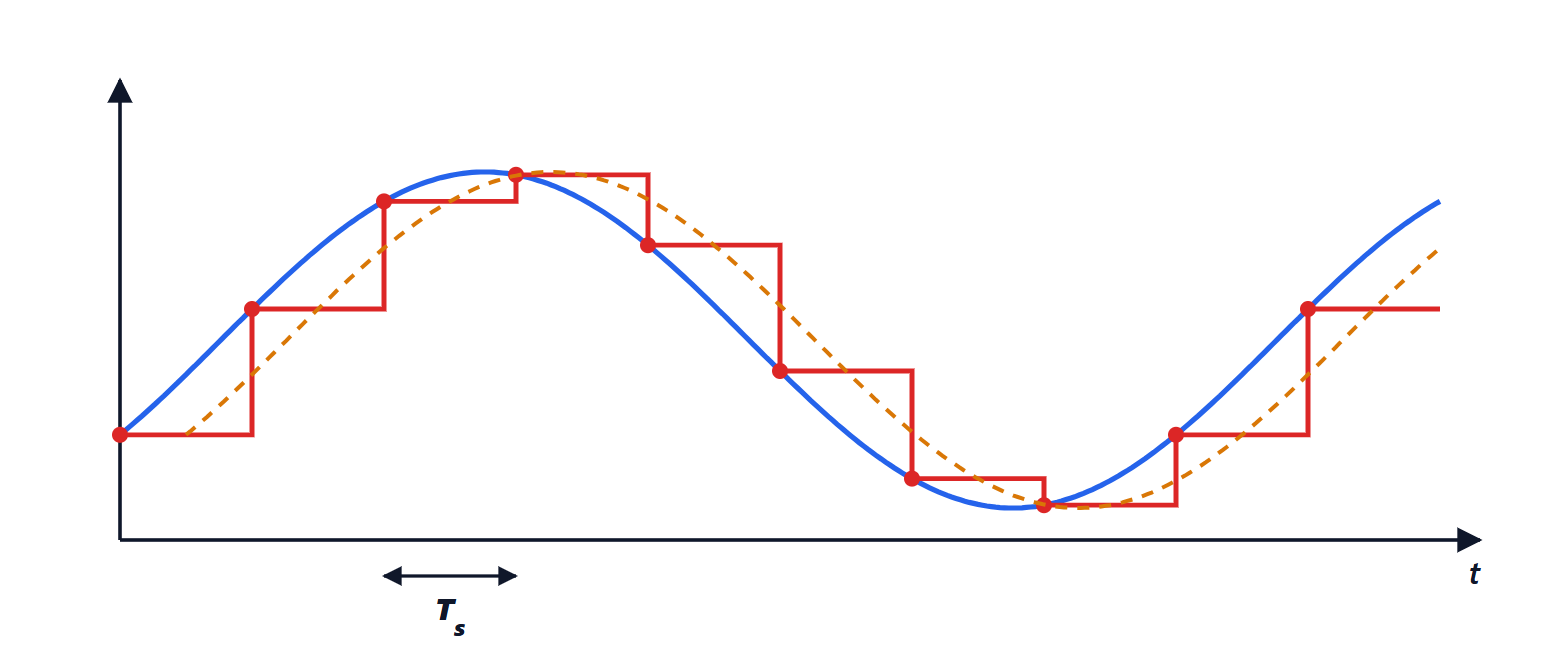
Qualunque metodo si usi, l’emulazione trascura il ritardo di  del mantenimento e quello di calcolo, che riducono il margine di fase (lezione sull’implementazione). Funziona bene se il campionamento è veloce, da 20 a 30 volte la banda dell’anello chiuso; con periodi più lunghi conviene il progetto diretto nel piano z.
Esempio: un PI con Tustin
Il regolatore 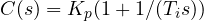 con la sostituzione di Tustin diventa
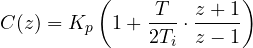
Moltiplicando per  e tornando nel tempo ( è l’anticipo di un passo), si ottiene l’algoritmo
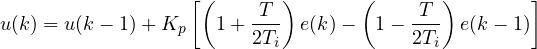
È già in forma incrementale (lezione sul controllo digitale di Controllo dei processi): calcola la variazione del comando, e si presta bene alla limitazione dell’azione integrale contro la saturazione.