ACC 6: dalla richiesta di accelerazione alla coppia, motore, freni e tre zone
Forze sul veicolo con pendenza e vento, massa equivalente dimostrata, modello inverso e PI con anti-windup, tre zone motore, veleggiamento e freni, stima di pendenza e massa, tenuta in salita.
https://www.electronics-engineering.com/acc-controllo-coppia-motore-freni-tre-zone-pendenza-massa
Il pianificatore chiede un’accelerazione,  . L’auto però non ha un comando di accelerazione: ha un motore (o un motore elettrico) che dà coppia positiva e una piccola coppia frenante quando si rilascia il pedale, e dei freni che danno solo coppia frenante. Il controllo longitudinale trasforma in due richieste di coppia alle ruote,
 al gruppo motopropulsore e
 all’ESC, tenendo conto della pendenza, del vento, del carico, dei ritardi degli attuatori. È il punto in cui la fisica del veicolo entra davvero nel software, ed è la parte dove un ACC si sente: un passaggio brusco tra motore e freni, una frenata che arriva in ritardo, un’auto che arretra in salita.
Le forze sul veicolo
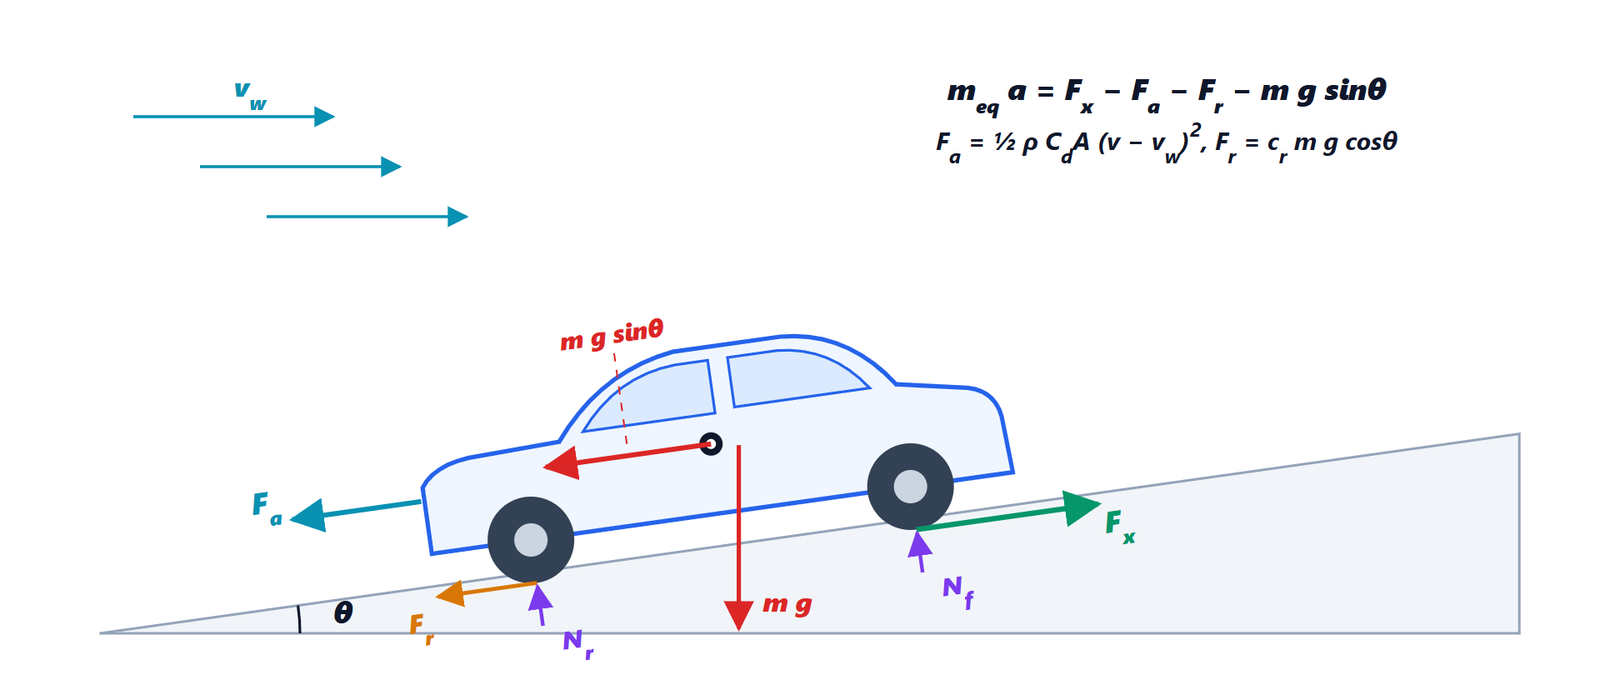
 con vento
 . Lungo la strada agiscono la forza motrice alle ruote
 , la resistenza aerodinamica
 , la resistenza al rotolamento
 e la componente del peso
 ; le reazioni normali
 ,
 bilanciano
 .
La seconda legge di Newton lungo la strada (vedi le leggi di Newton e il piano inclinato) dà
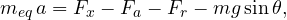
con
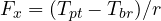 : la coppia totale alle ruote divisa per il raggio della ruota;
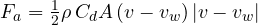 : conta la velocità rispetto all’aria;
 è vento in coda,
 vento contrario;
 : rotolamento, con
 ;
 : la pendenza. Una salita del 5% significa
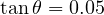 .
Per la nostra auto (1600 kg,  m²) a 100 km/h:
 N,
 N, e una salita del 5% aggiunge 783 N, più delle altre due insieme. Un vento contrario di 12 m/s porta l’aerodinamica da 324 a 665 N. Un carico di 350 kg aggiunge il 22% a tutto ciò che dipende dalla massa. Nessuna di queste grandezze è nota con precisione al software: le gestiremo con stime e con la retroazione.
La massa equivalente
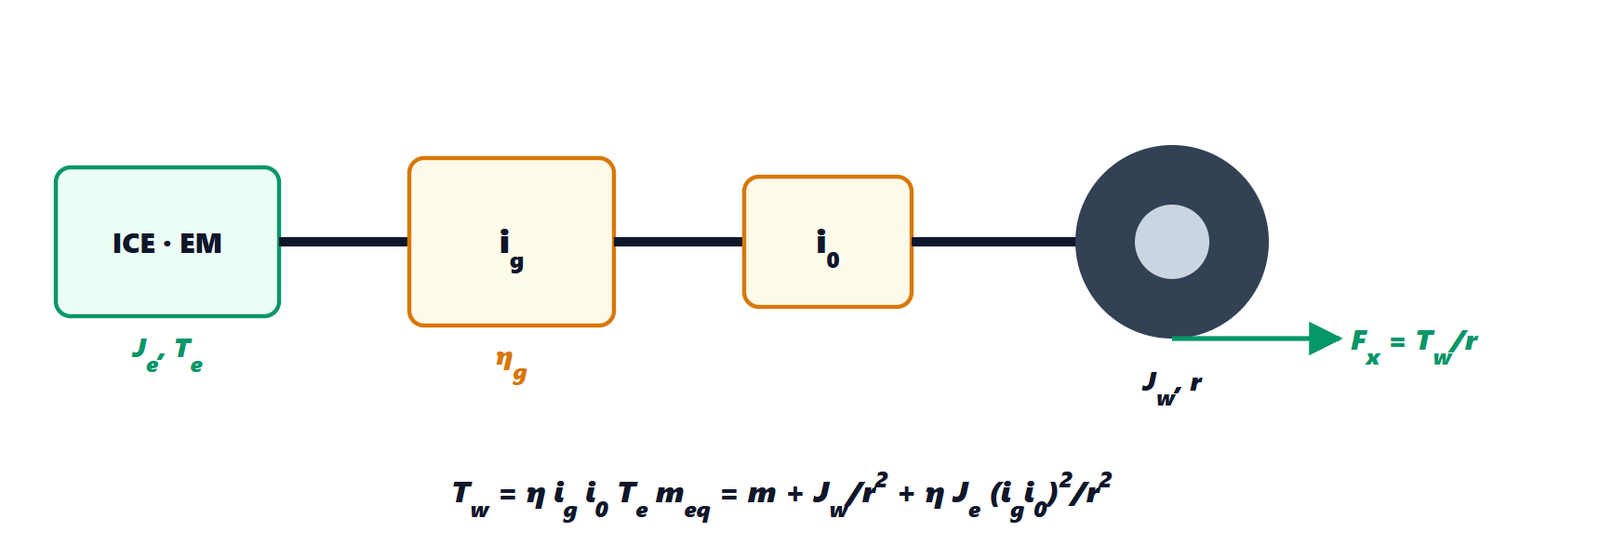
 , cambio con rapporto
 e rendimento
 , differenziale
 , ruote di inerzia
 e raggio
 .
Accelerare l’auto vuol dire accelerare anche tutto quello che gira. La massa equivalente si ricava dall’energia cinetica: con la velocità angolare delle ruote  e del motore
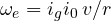 ,
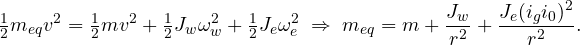
In marcia alta  supera
 di qualche per cento (4% nel nostro modello), in prima marcia anche del 30% (la dinamica rotazionale spiega perché: il motore gira molto più veloce delle ruote e il termine cresce con il quadrato del rapporto).
La parte in anticipo: il modello inverso
Se conoscessimo tutto, la coppia necessaria si ricaverebbe invertendo l’equazione del moto:
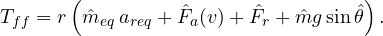
È la parte in anticipo (feedforward): da sola fa quasi tutto il lavoro, con le stime  e
 che vedremo tra poco. Quello che non sa (il vento, gli errori del modello, l’efficacia variabile dei freni) lo corregge una retroazione proporzionale-integrale sull’errore di accelerazione, con l’accelerazione ricavata dalle velocità delle ruote:
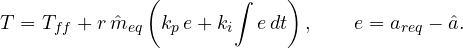
L’azione integrale ha bisogno di un buon anti-windup (vedi il regolatore PID): qui non si integra quando l’attuatore della zona attiva è al limite, quando un cambio di zona è in corso o appena avvenuto, e nella zona intermedia. Senza la seconda regola, durante il tempo di attesa prima di passare ai freni l’integrale si caricava e poi faceva frenare l’auto a −3.9 m/s² invece dei −3.0 richiesti: lo abbiamo trovato nella simulazione e corretto.
Le tre zone
Il punto più delicato è la divisione tra motore e freni. La frontiera naturale è l’accelerazione di veleggiamento  : quella che l’auto ha con il pedale rilasciato e senza freni,
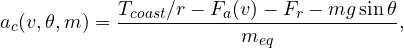
dove  (−180 Nm alle ruote nel nostro modello) è il freno motore. Sopra basta il motore; sotto servono i freni.
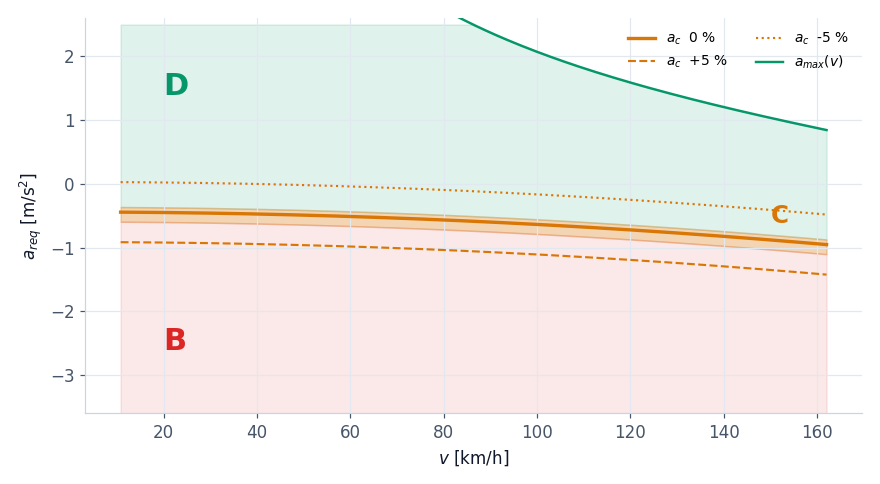 , B (freni, rosso) sotto, C (veleggiamento, arancione) nella fascia intorno ad . La curva dipende molto dalla pendenza: a 100 km/h −0.64 m/s² in piano, −1.11 in salita del 5%, −0.16 in discesa del 5%. La curva verde in alto è il limite della potenza.
Il caso difficile è proprio la fascia intermedia, perché lì si sommano quattro problemi:
- piccole coppie frenanti sono imprecise: le prime decine di Nm di pressione vincono solo le molle dei pistoncini (nel modello 25 Nm non frenano), le pastiglie lontane dal disco hanno bisogno di 0.1 s per toccarlo, e una frenata leggera è rumorosa e consuma le pastiglie;
- i due attuatori hanno tempi diversi: il motore risponde con un tempo morto e una costante di tempo di 0.25 s, i freni in 0.12 s;
- la richiesta ha rumore: oscilla di qualche centesimo di m/s² con le misure dei sensori; con una frontiera netta passa avanti e indietro tra motore e freni;
- la frontiera si muove: dipende da velocità, pendenza e massa stimate.
Le soluzioni, nel codice:
- una fascia di accettazione: nella zona C il motore è rilasciato e i freni non lavorano; l’errore residuo (al massimo la larghezza della fascia, 0.08 m/s²) si accetta e l’integrale si ferma, così non si carica;
- tempo minimo in una zona (0.3 s) prima di cambiarla, tranne per una frenata vera (più di 0.5 m/s² sotto ), che entra subito;
- coppia frenante minima di 40 Nm quando i freni sono attivi: o si frena in modo efficace o non si frena;
- passaggio di consegne senza gradini: entrando nei freni, il motore non va a zero di colpo; i freni danno esattamente la differenza tra la coppia stimata del motore (un modello del suo ritardo) e quella totale, così la somma resta costante mentre il motore cala;
- riempimento (prefill): se nella zona C la richiesta scende in fretta verso i freni, 15 Nm avvicinano le pastiglie al disco senza frenare.

 , il tempo minimo
 , l’ingresso immediato nei freni per una richiesta urgente. In ogni zona è indicato come si dividono le coppie.
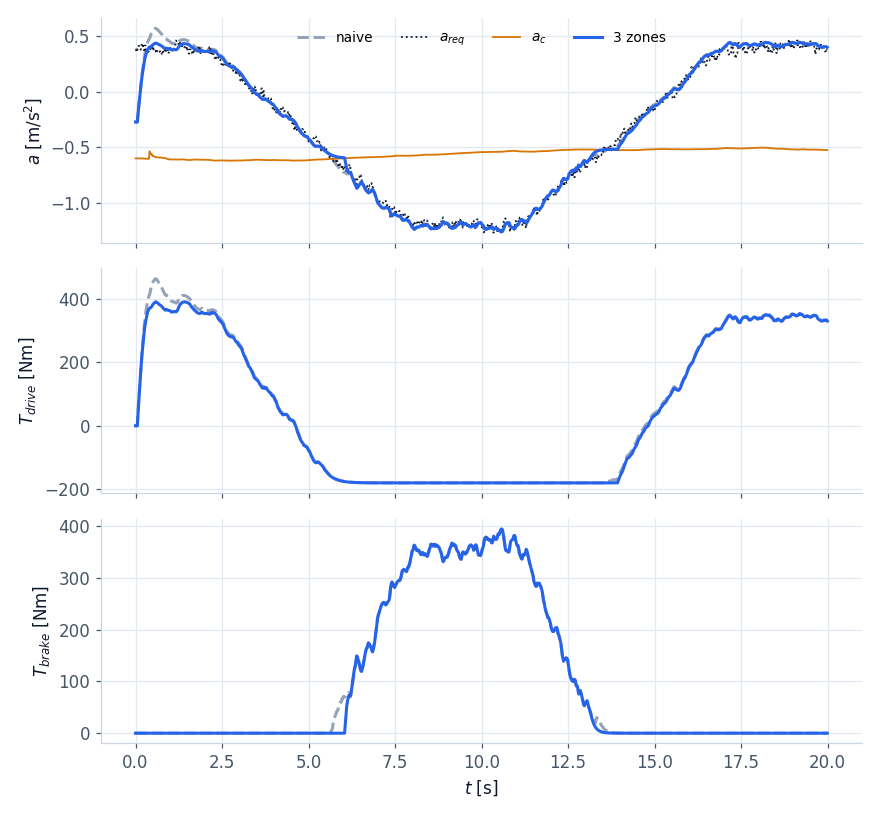
Con un’auto elettrica la zona C si allarga molto: la frenata rigenerativa del motore arriva a −1.5 m/s² e oltre, e la divisione diventa tra rigenerazione (che recupera energia) e freni a disco (per le frenate forti o a batteria carica). La struttura è la stessa, con il motore che lavora anche con coppie negative.
Stimare pendenza e massa
Il modello inverso ha bisogno di e . Si ricavano da segnali che ogni auto ha già.
Pendenza. L’accelerometro longitudinale (nell’unità inerziale dell’ESC) non misura l’accelerazione dell’auto ma la forza specifica: in salita la gravità lo “tira” all’indietro come un’accelerazione in avanti, e misura 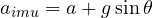 . Le ruote invece misurano solo
 (derivando la velocità). Quindi
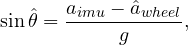
filtrata con una costante di tempo di 1 s. Un errore di 0.03 m/s² dell’accelerometro (il suo offset) diventa un errore di pendenza dello 0.3%: piccolo, e la retroazione lo corregge. A veicolo fermo la formula dà la pendenza esatta: serve per tenere l’auto in salita.
Massa. In marcia, senza freni, l’equazione del moto dice
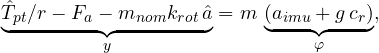
lineare nella massa: è una regressione, e la si risolve con i minimi quadrati in forma ricorsiva (RLS), aggiornando la stima a ogni campione:
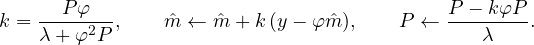
Il fattore di oblio  dà una memoria di circa 10 s. La stima si aggiorna solo quando l’equazione è affidabile: niente freni (la loro coppia è poco nota), velocità oltre 18 km/h, accelerazione di almeno 0.3 m/s² (altrimenti
 è piccolo e la stima prende il rumore).

Il controllore al lavoro
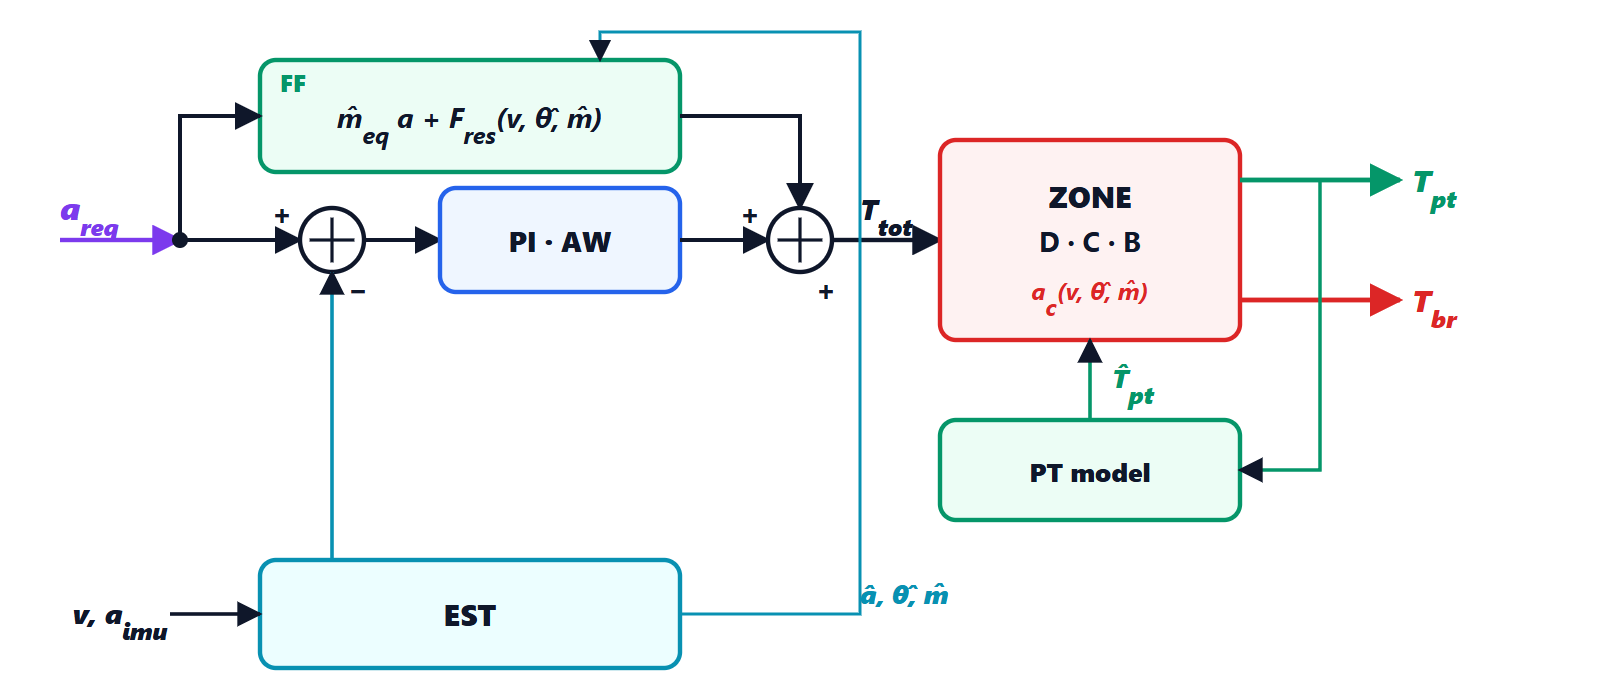 e l’accelerazione stimata, somma in
 , divisione nelle zone in base ad , modello del motore che dà la coppia stimata
 per il passaggio ai freni; lo stimatore (EST) ricava
 , , da velocità e accelerometro.
Il banco di prova più duro: 90 km/h, e tutto quello che il controllore non sa. Un carico di 350 kg, una salita del 6% da 4 a 20 s, 12 m/s di vento contrario da 14 s, freni del 20% meno efficaci (pastiglie fredde o usurate), offset dell’accelerometro; alla fine una frenata richiesta di 2 m/s².
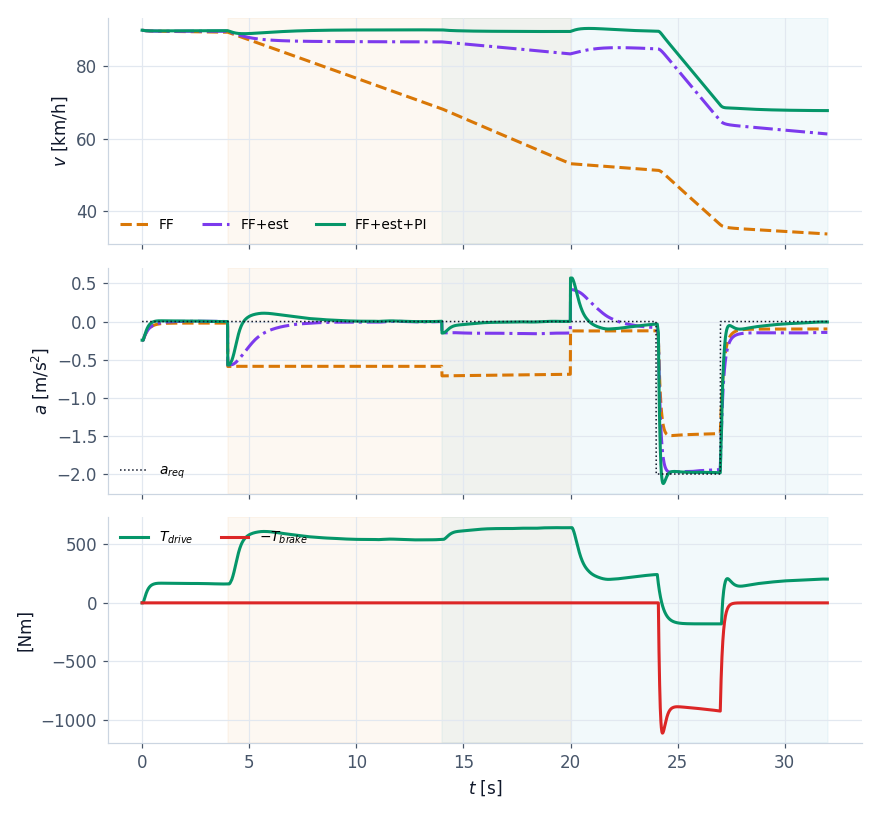
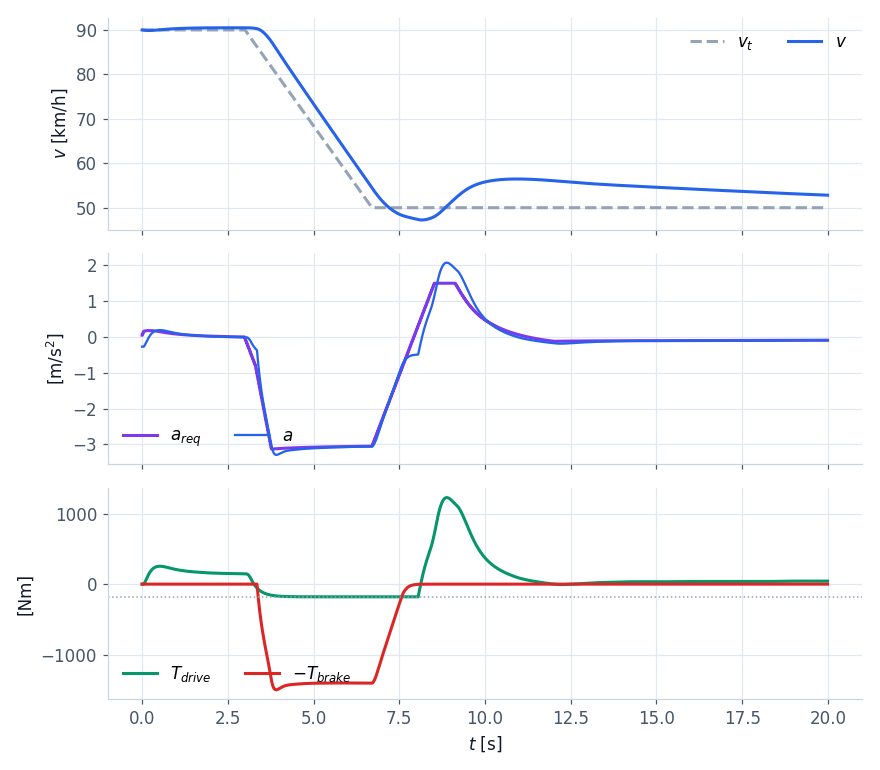
Ferma, in salita
Quando la macchina a stati è in STANDSTILL o WAIT (stop & go, lezione 5) il controllore riceve il comando di tenuta:
- tenuta: freni a
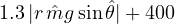 Nm, almeno 800 Nm, e l’integrale azzerato. A veicolo fermo la pendenza stimata è esatta;
- ripartenza senza arretrare: sotto 0.5 m/s in salita i freni tengono la parte del peso che il motore non dà ancora,
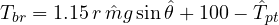 , e si aprono man mano che la coppia del motore cresce. Nello stop & go della lezione 5, su una salita del 4%, l’auto non arretra di un millimetro.
/* 2. zone around the coast acceleration, band + dwell time; urgent braking enters at once */
a_c = CoastAcceleration(p, v, c->sin_th, m);
want = a_req > a_c + c->b_hi ? Z_DRIVE : (a_req < a_c - c->b_lo ? Z_BRAKE : Z_COAST);
c->t_zone += ACC_DT;
urgent = want == Z_BRAKE && a_req < a_c - 0.5f;
if (want != c->zone && (c->t_zone >= c->t_dwell || urgent)) { c->zone = want; c->t_zone = 0.0f; }
sat = t_tot > t_hi || t_tot < t_lo || (c->zone == Z_DRIVE && t_tot < p->t_coast && e < 0.0f);
settling = want != c->zone || c->t_zone < c->t_dwell;
if (c->zone != Z_COAST && !sat && !settling) c->i_term += c->ki * e * ACC_DT;      /* anti-windup */
t_tot = clampf(t_tot, t_lo, t_hi);
/* 3. split: the brakes complement the ESTIMATED powertrain torque */
*t_pt = c->zone == Z_DRIVE ? t_tot : p->t_coast;
*t_br = c->zone == Z_BRAKE ? maxf(c->t_brake_min, c->t_pt_est - t_tot) : 0.0f;
Abbiamo tutti i pezzi. Nell’ultima lezione li mettiamo insieme e li proviamo su un catalogo di scenari con criteri misurabili, in Python e in C.