ACC 6 : de la demande d'accélération au couple, moteur, freins et trois zones
Forces sur le véhicule avec pente et vent, masse équivalente démontrée, modèle inverse et PI avec anti-emballement, trois zones moteur, roue libre et freins, estimation de la pente et de la masse, maintien en côte.
https://www.electronics-engineering.com/fr/acc-controle-couple-moteur-freins-trois-zones-pente-masse/
Le planificateur demande une accélération,  . La voiture, pourtant, n’a pas de commande d’accélération : elle a un moteur (ou un moteur électrique) qui donne un couple positif et un petit couple de freinage quand on relâche la pédale, et des freins qui ne donnent qu’un couple de freinage. Le contrôle longitudinal transforme en deux demandes de couple aux roues,
 au groupe motopropulseur et
 à l’ESC, en tenant compte de la pente, du vent, de la charge et des retards des actionneurs. C’est l’endroit où la physique du véhicule entre vraiment dans le logiciel, et c’est la partie où l’on sent un ACC : un passage brusque entre moteur et freins, un freinage qui arrive en retard, une voiture qui recule en côte.
Les forces sur le véhicule
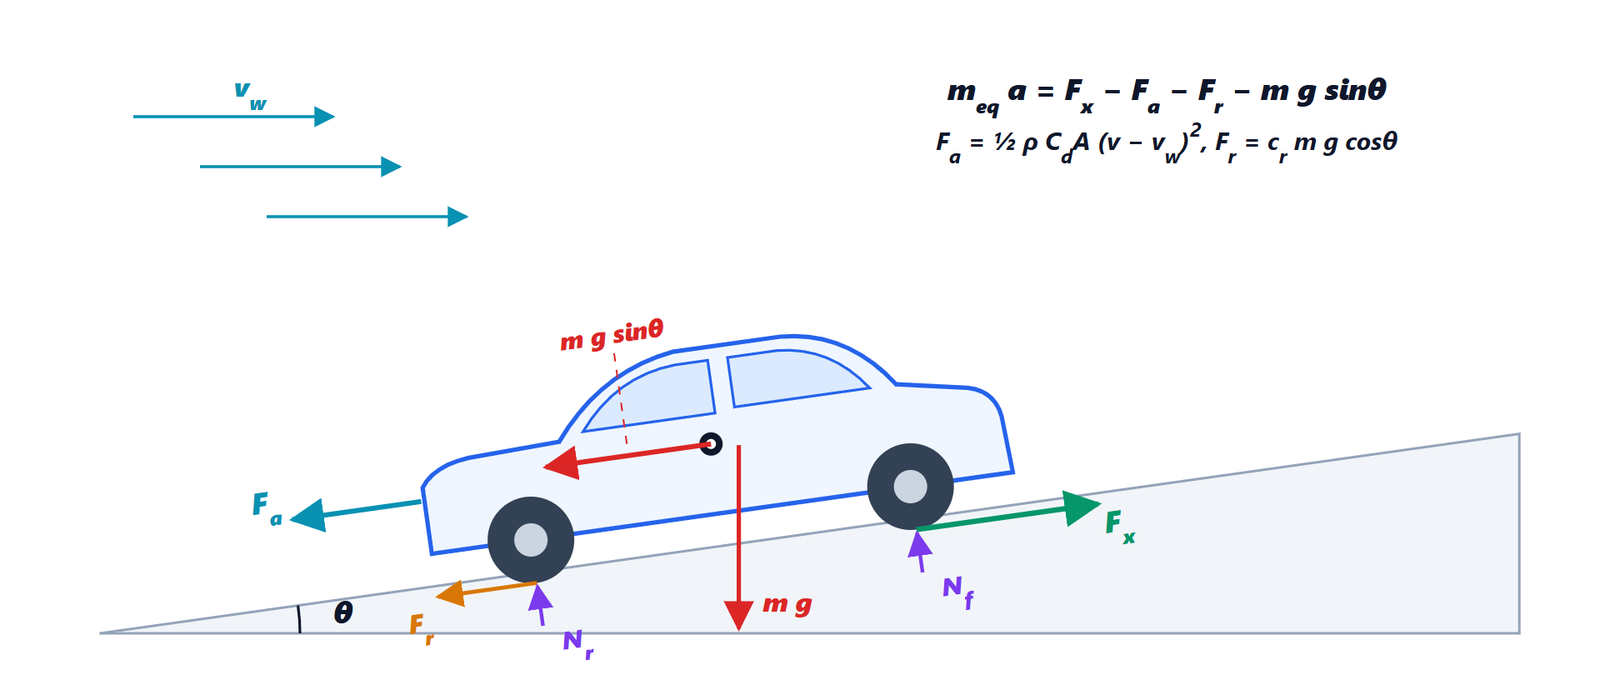
 avec le vent
 . Le long de la route agissent la force motrice aux roues
 , la traînée aérodynamique
 , la résistance au roulement
 et la composante du poids
 ; les réactions normales
 ,
 équilibrent
 .
La deuxième loi de Newton le long de la route (voir les lois de Newton et le plan incliné) donne
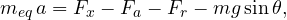
avec
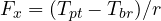 : le couple total aux roues divisé par le rayon de la roue ;
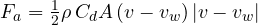 : ce qui compte est la vitesse par rapport à l’air ;
 est un vent arrière,
 un vent de face ;
 : roulement, avec
 ;
 : la pente. Une côte de 5 % signifie
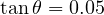 .
Pour notre voiture (1600 kg,  m²) à 100 km/h :
 N,
 N, et une côte de 5 % ajoute 783 N, plus que les deux autres réunies. Un vent de face de 12 m/s fait passer la force aérodynamique de 324 à 665 N. Une charge de 350 kg ajoute 22 % à tout ce qui dépend de la masse. Aucune de ces grandeurs n’est connue avec précision par le logiciel : nous les traiterons avec des estimations et la rétroaction.
La masse équivalente
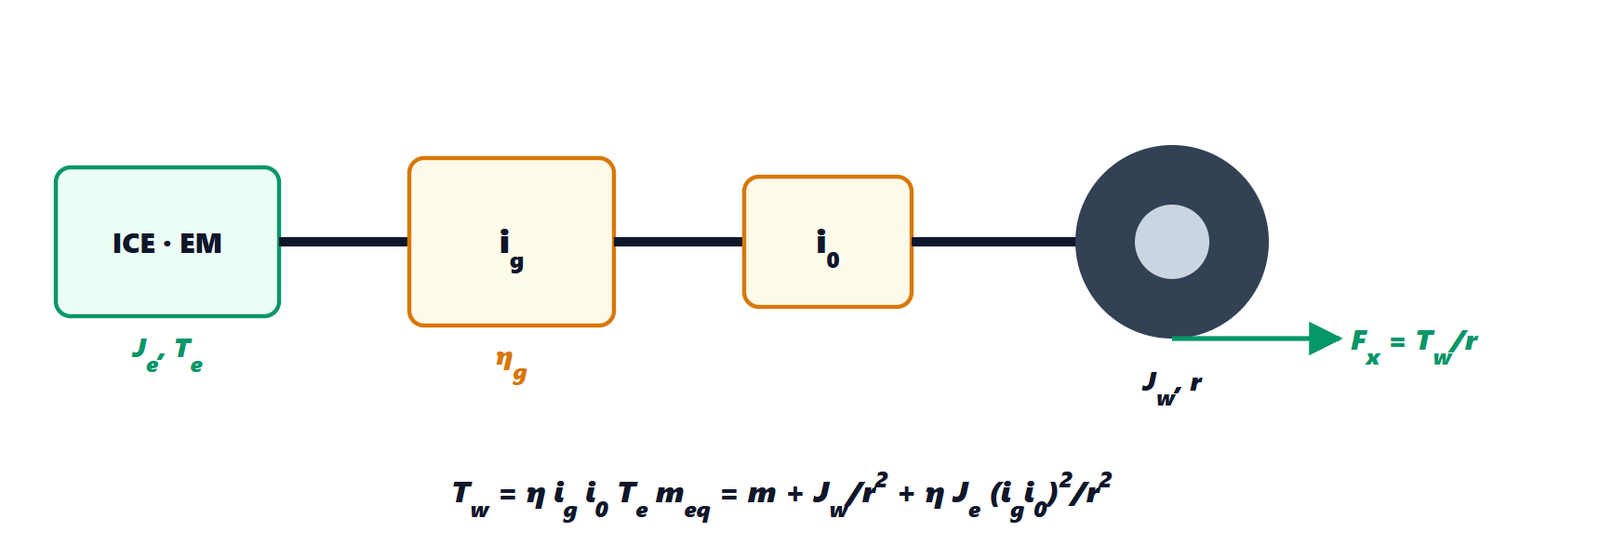
 , boîte de vitesses de rapport
 et de rendement
 , pont
 , roues d’inertie
 et de rayon
 .
Accélérer la voiture veut dire accélérer aussi tout ce qui tourne. La masse équivalente se tire de l’énergie cinétique : avec la vitesse angulaire des roues  et du moteur
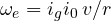 ,
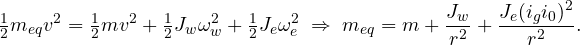
En rapport haut  dépasse
 de quelques pour cent (4 % dans notre modèle), en première jusqu’à 30 % (la dynamique de rotation explique pourquoi : le moteur tourne beaucoup plus vite que les roues et le terme croît avec le carré du rapport).
La partie en anticipation : le modèle inverse
Si nous connaissions tout, le couple nécessaire s’obtiendrait en inversant l’équation du mouvement :
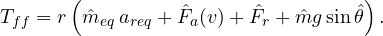
C’est la partie en anticipation (feedforward) : à elle seule elle fait presque tout le travail, avec les estimations  et
 que nous verrons bientôt. Ce qu’elle ne sait pas (le vent, les erreurs du modèle, l’efficacité variable des freins) est corrigé par une rétroaction proportionnelle-intégrale sur l’erreur d’accélération, avec l’accélération tirée des vitesses des roues :
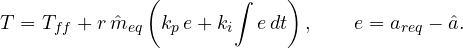
L’action intégrale a besoin d’un bon anti-emballement (voir le régulateur PID) : ici on n’intègre pas quand l’actionneur de la zone active est en butée, quand un changement de zone est en cours ou vient d’avoir lieu, et dans la zone intermédiaire. Sans la deuxième règle, pendant le temps d’attente avant de passer aux freins l’intégrale se chargeait puis faisait freiner la voiture à −3,9 m/s² au lieu des −3,0 demandés : nous l’avons trouvé dans la simulation et corrigé.
Les trois zones
Le point le plus délicat est la répartition entre moteur et freins. La frontière naturelle est l’accélération en roue libre  : celle qu’a la voiture pédale relâchée et sans freins,
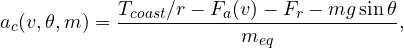
où  (−180 Nm aux roues dans notre modèle) est le frein moteur. Au-dessus de le moteur suffit ; en dessous il faut les freins.
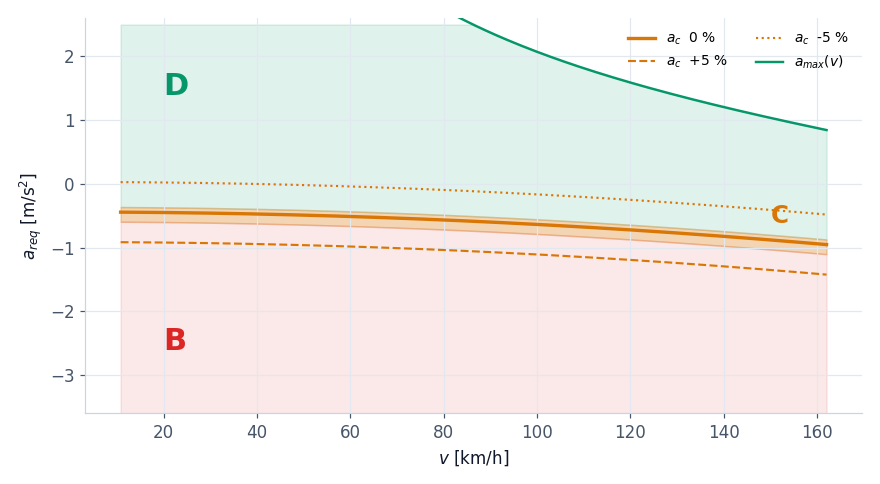 , B (freins, rouge) en dessous, C (roue libre, orange) dans la bande autour de . La courbe dépend beaucoup de la pente : à 100 km/h −0,64 m/s² sur le plat, −1,11 en côte de 5 %, −0,16 en descente de 5 %. La courbe verte en haut est la limite de puissance.
Le cas difficile est justement la bande intermédiaire, car quatre problèmes s’y additionnent :
- les petits couples de freinage sont imprécis : les premières dizaines de Nm de pression ne font que vaincre les ressorts de rappel des pistons (dans le modèle 25 Nm ne freinent pas), les plaquettes éloignées du disque ont besoin de 0,1 s pour le toucher, et un freinage léger est bruyant et use les plaquettes ;
- les deux actionneurs ont des temps différents : le moteur répond avec un temps mort et une constante de temps de 0,25 s, les freins en 0,12 s ;
- la demande est bruitée : elle oscille de quelques centièmes de m/s² avec les mesures des capteurs ; avec une frontière nette elle passe et repasse entre moteur et freins ;
- la frontière bouge : elle dépend de la vitesse, de la pente et de la masse estimées.
Les solutions, dans le code :
- une bande d’acceptation : dans la zone C le moteur est relâché et les freins ne travaillent pas ; l’erreur résiduelle (au plus la largeur de la bande, 0,08 m/s²) est acceptée et l’intégrale s’arrête, pour ne pas se charger ;
- un temps minimal dans une zone (0,3 s) avant d’en changer, sauf pour un vrai freinage (plus de 0,5 m/s² sous ), qui entre tout de suite ;
- un couple de freinage minimal de 40 Nm quand les freins sont actifs : soit on freine efficacement, soit on ne freine pas ;
- un passage de relais sans échelon : en entrant dans les freins, le moteur ne passe pas à zéro d’un coup ; les freins donnent exactement la différence entre le couple estimé du moteur (un modèle de son retard) et le couple total, si bien que la somme reste constante pendant que le moteur décroît ;
- le pré-remplissage (prefill) : si dans la zone C la demande descend vite vers les freins, 15 Nm rapprochent les plaquettes du disque sans freiner.

 , le temps minimal
 , l’entrée immédiate dans les freins pour une demande urgente. Chaque zone indique comment les couples se répartissent.
Avec une voiture électrique la zone C s’élargit beaucoup : le freinage par récupération du moteur atteint −1,5 m/s² et plus, et la répartition se fait entre récupération (qui récupère de l’énergie) et freins à disque (pour les freinages forts ou batterie pleine). La structure est la même, avec le moteur qui travaille aussi avec des couples négatifs.
Estimer la pente et la masse
Le modèle inverse a besoin de et de . On les tire de signaux que toute voiture possède déjà.
Pente. L’accéléromètre longitudinal (dans la centrale inertielle de l’ESC) ne mesure pas l’accélération de la voiture mais la force spécifique : en côte, la gravité le « tire » vers l’arrière comme une accélération vers l’avant, et il mesure 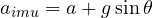 . Les roues, elles, ne mesurent que
 (en dérivant la vitesse). Donc
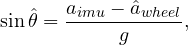
filtrée avec une constante de temps de 1 s. Une erreur de 0,03 m/s² de l’accéléromètre (son biais) devient une erreur de pente de 0,3 % : petite, et la rétroaction la corrige. À l’arrêt la formule donne la pente exacte : il en faut pour maintenir la voiture en côte.
Masse. En roulant, sans freins, l’équation du mouvement dit
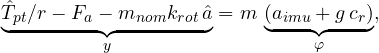
linéaire en la masse : c’est une régression, que l’on résout avec les moindres carrés sous forme récursive (RLS), en mettant à jour l’estimation à chaque échantillon :
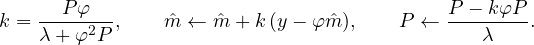
Le facteur d’oubli  donne une mémoire d’environ 10 s. L’estimation n’est mise à jour que quand l’équation est fiable : pas de freins (leur couple est mal connu), vitesse au-dessus de 18 km/h, accélération d’au moins 0,3 m/s² (sinon
 est petit et l’estimation prend le bruit).

Le contrôleur au travail
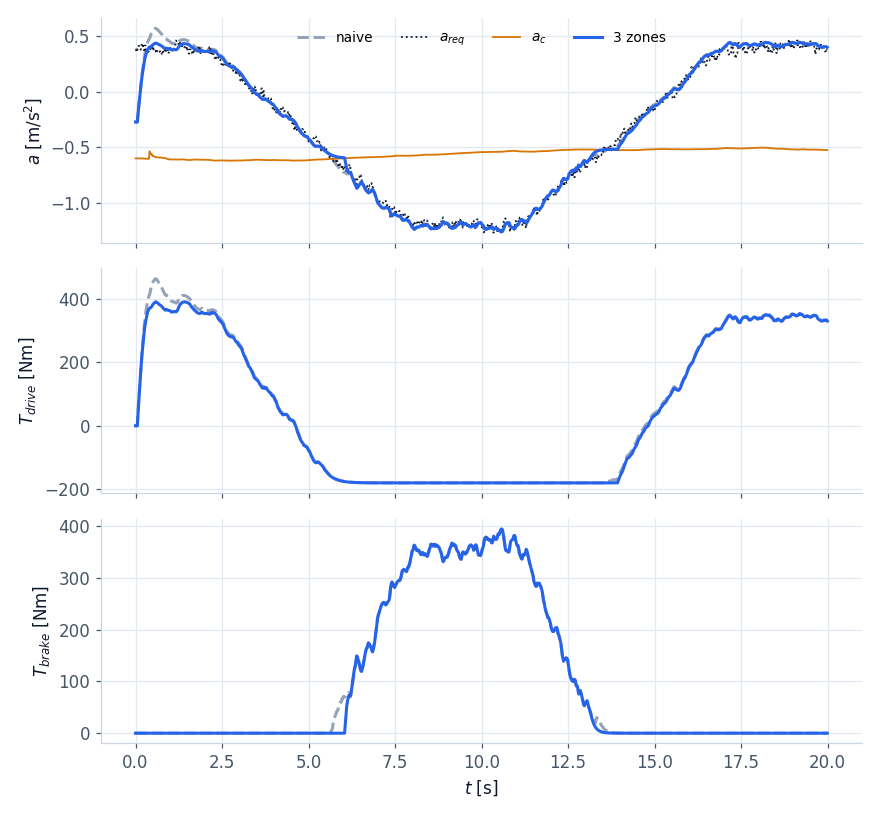
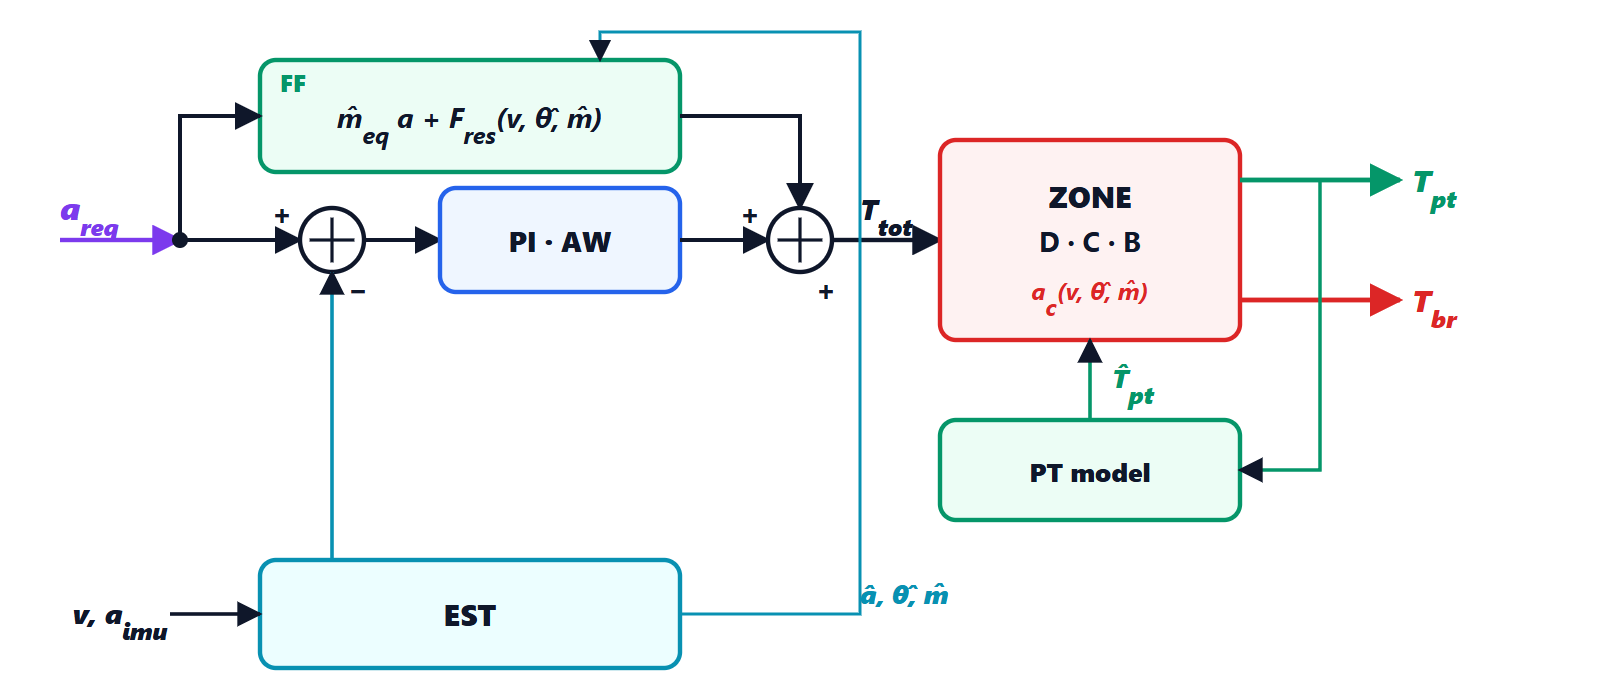 et l’accélération estimée, somme dans
 , répartition dans les zones selon , modèle du moteur qui donne le couple estimé
 pour le passage aux freins ; l’estimateur (EST) tire
 , , de la vitesse et de l’accéléromètre.
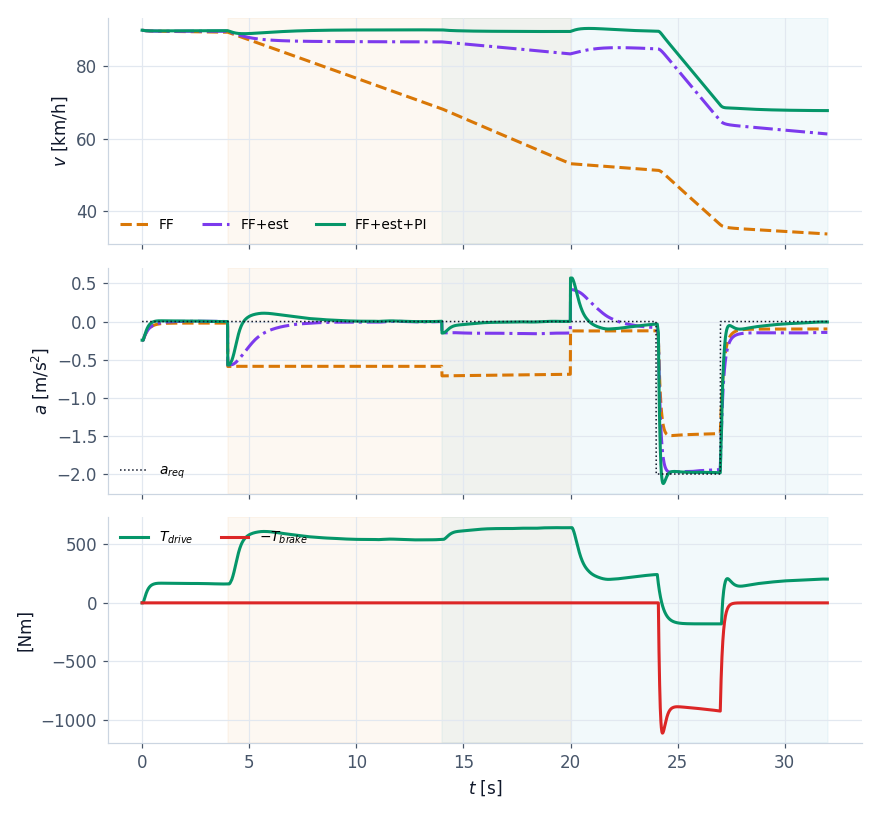
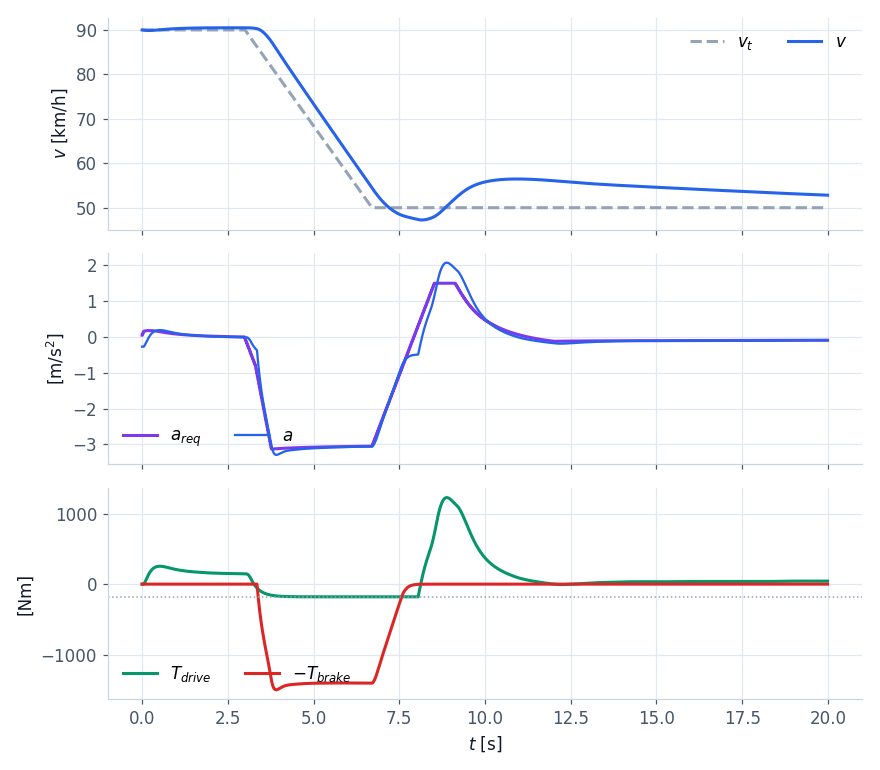
Le banc d’essai le plus dur : 90 km/h, et tout ce que le contrôleur ne sait pas. Une charge de 350 kg, une côte de 6 % de 4 à 20 s, un vent de face de 12 m/s à partir de 14 s, des freins 20 % moins efficaces (plaquettes froides ou usées), un biais de l’accéléromètre ; à la fin un freinage demandé de 2 m/s².
À l’arrêt, en côte
Quand la machine à états est en STANDSTILL ou en WAIT (stop & go, leçon 5) le contrôleur reçoit la commande de maintien :
- maintien : freins à
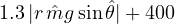 Nm, au moins 800 Nm, et l’intégrale remise à zéro. À l’arrêt la pente estimée est exacte ;
- démarrage sans recul : sous 0,5 m/s en côte les freins tiennent la part du poids que le moteur ne donne pas encore,
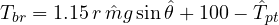 , et s’ouvrent à mesure que le couple du moteur augmente. Dans le stop & go de la leçon 5, sur une côte de 4 %, la voiture ne recule pas d’un millimètre.
/* 2. zone around the coast acceleration, band + dwell time; urgent braking enters at once */
a_c = CoastAcceleration(p, v, c->sin_th, m);
want = a_req > a_c + c->b_hi ? Z_DRIVE : (a_req < a_c - c->b_lo ? Z_BRAKE : Z_COAST);
c->t_zone += ACC_DT;
urgent = want == Z_BRAKE && a_req < a_c - 0.5f;
if (want != c->zone && (c->t_zone >= c->t_dwell || urgent)) { c->zone = want; c->t_zone = 0.0f; }
sat = t_tot > t_hi || t_tot < t_lo || (c->zone == Z_DRIVE && t_tot < p->t_coast && e < 0.0f);
settling = want != c->zone || c->t_zone < c->t_dwell;
if (c->zone != Z_COAST && !sat && !settling) c->i_term += c->ki * e * ACC_DT;      /* anti-windup */
t_tot = clampf(t_tot, t_lo, t_hi);
/* 3. split: the brakes complement the ESTIMATED powertrain torque */
*t_pt = c->zone == Z_DRIVE ? t_tot : p->t_coast;
*t_br = c->zone == Z_BRAKE ? maxf(c->t_brake_min, c->t_pt_est - t_tot) : 0.0f;
Nous avons toutes les pièces. Dans la dernière leçon nous les assemblons et nous les testons sur un catalogue de scénarios avec des critères mesurables, en Python et en C.