Les lois de Newton : forces, frottement, plan incliné et mouvement circulaire
Les trois lois du mouvement, poids, force normale, tension, frottement et force de rappel d'un ressort, le diagramme des forces, le plan incliné, la machine d'Atwood, une voiture dans un virage et les forces fictives.
https://www.electronics-engineering.com/fr/lois-de-newton-forces/
La cinématique nous dit comment un corps se déplace, la dynamique explique pourquoi. Tout repose sur trois principes énoncés par Newton en 1687, qui suffisent pour concevoir un pont, envoyer une sonde sur Mars ou calculer la force sur un disque en rotation. Dans cette leçon, nous les examinons un par un, puis nous passons aux forces les plus courantes et à la méthode de résolution des problèmes.
Les trois lois de Newton
Première loi (inertie). Un corps sur lequel n’agit aucune force, ou dont la force résultante est nulle, reste au repos ou se déplace en ligne droite à vitesse constante. Les repères dans lesquels cela est vrai sont dits inertiels. Une voiture qui freine n’en est pas un : les passagers sont poussés vers l’avant sans qu’aucune force réelle ne les pousse.
Deuxième loi. Dans un repère inertiel, la somme des forces sur un corps est égale à sa masse multipliée par son accélération :
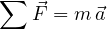
C’est une équation vectorielle : elle vaut séparément pour chaque composante, 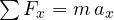 ,
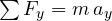 . La masse mesure l’inertie, c’est-à-dire combien un corps résiste à un changement de vitesse. L’unité de force est le newton :
 donne à une masse de
 une accélération de
 .
Troisième loi (action et réaction). Si le corps A exerce une force sur B, B exerce sur A une force égale et opposée. Les deux forces agissent sur des corps différents, elles ne s’annulent donc jamais : une fusée pousse les gaz vers l’arrière, les gaz poussent la fusée vers l’avant.
Les forces les plus courantes
- Poids :
 , dirigé vers le bas. C’est la gravité terrestre près de la surface.
- Force normale
 : la force avec laquelle une surface pousse un corps posé dessus, perpendiculaire à la surface. Elle n’est pas toujours égale au poids.
- Tension
 : la force transmise par une corde tendue, dirigée le long de la corde. Une corde idéale (sans masse, inextensible) transmet la même tension d’un bout à l’autre.
- Frottement de glissement : il s’oppose au glissement. Le frottement statique vaut au plus
 et empêche un corps de se mettre en mouvement ; le frottement cinétique vaut
 et freine un corps qui glisse déjà. Généralement
 : pousser un meuble est plus difficile au démarrage.
- Force de rappel d’un ressort : un ressort étiré ou comprimé de
 exerce
 (loi de Hooke), opposée à la déformation.
La méthode : le diagramme des forces
Presque tout problème de dynamique se résout avec les mêmes étapes :
- isoler le corps et dessiner uniquement les forces qui agissent sur lui ;
- choisir des axes commodes, généralement avec un axe selon le mouvement ;
- décomposer les forces en composantes selon les axes ;
- écrire
 pour chaque axe et résoudre le système.
Le plan incliné
Un bloc de masse  repose sur un plan incliné d’un angle
 . Il est commode de prendre l’axe le long du plan et l’axe
 perpendiculaire à celui-ci : ainsi l’accélération n’a qu’une seule composante.
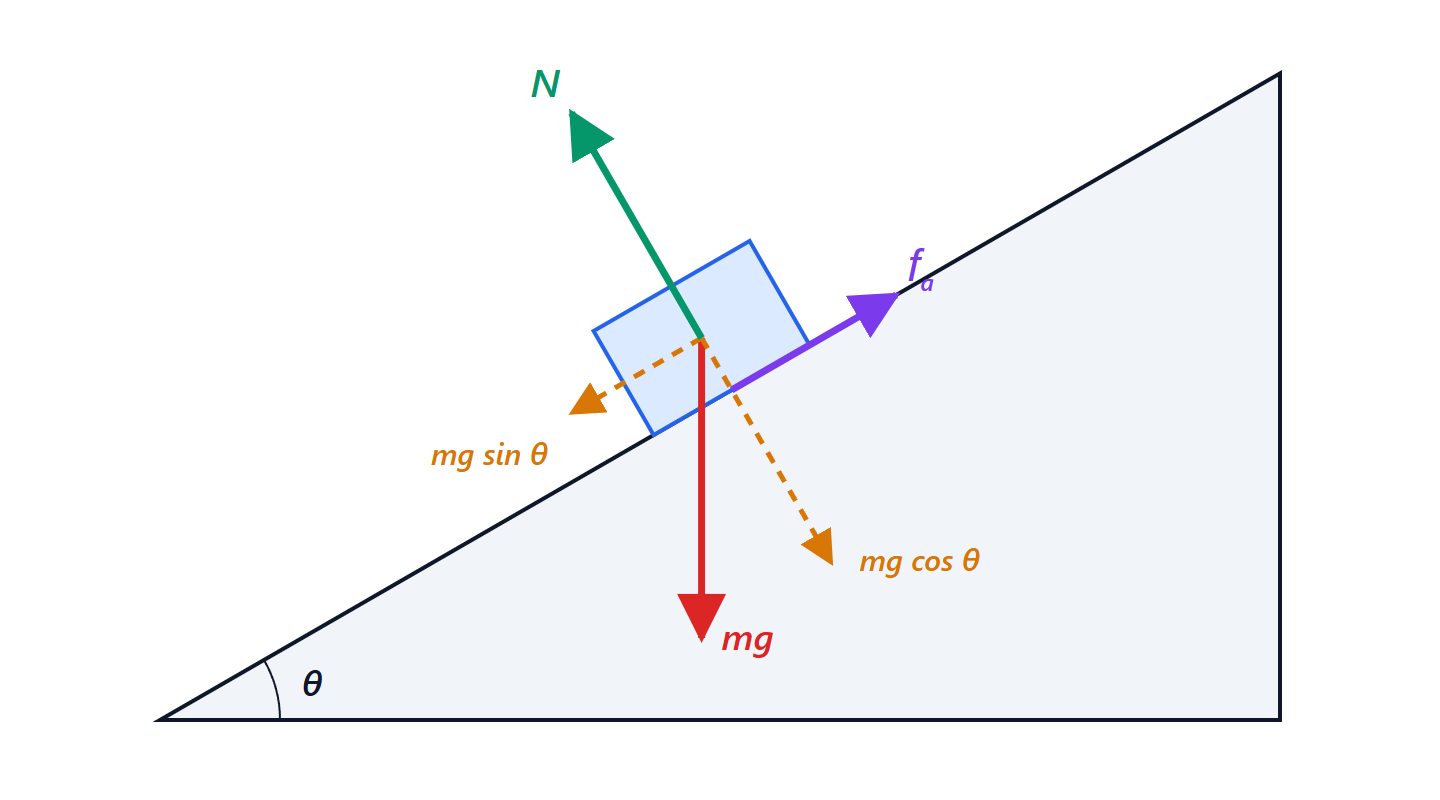
 , décomposé en
 le long du plan et
 perpendiculairement ; la force normale ; le frottement
 , qui s’oppose à la descente.
Démonstration : l’accélération le long du plan
L’angle entre le poids et la perpendiculaire au plan est égal à (ses côtés sont perpendiculaires à ceux de l’angle du plan). Les composantes du poids sont donc le long du plan et vers l’intérieur du plan.
Selon , le bloc ne bouge pas : 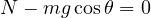 , donc
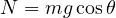 . La force normale est inférieure au poids, et le frottement cinétique vaut
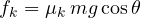 .
Selon , en prenant la descente comme sens positif :
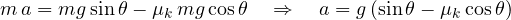
La masse se simplifie : un bloc lourd et un bloc léger du même matériau glissent avec la même accélération. Sans frottement,  .
Comment mesurer le coefficient de frottement statique
Le bloc reste en place tant que 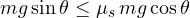 , c’est-à-dire tant que
 . En inclinant lentement le plan et en notant l’angle
 auquel le bloc se met à glisser, on obtient
 . Pour du caoutchouc sur de l’asphalte sec,
 est proche de 1, pour de l’acier lubrifié sur de l’acier, il descend en dessous de 0,1.
Deux corps reliés : la machine d’Atwood
Deux masses  pendent aux extrémités d’une corde passant sur une poulie sans masse et sans frottement. La tension
 est la même des deux côtés et les deux masses ont la même accélération
 (la corde est inextensible),
 vers le bas et
 vers le haut :

En additionnant les deux équations, on élimine la tension :
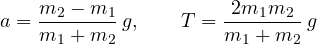
Avec des masses presque égales, l’accélération devient petite et facile à mesurer : c’est ainsi que l’on mesurait  au XVIIIe siècle sans chronomètres électroniques.
Dynamique du mouvement circulaire
Dans le mouvement circulaire, l’accélération centripète  doit être produite par une force réelle dirigée vers le centre : la tension d’une corde, la gravité pour un satellite, le frottement des pneus pour une voiture dans un virage.
Exemple. Une voiture prend un virage plat de rayon  m. La force centripète est le frottement statique entre les pneus et l’asphalte, au plus
 :
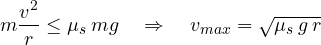
Avec  (asphalte sec),
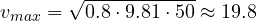 m/s, soit environ 71 km/h. Sur chaussée mouillée, avec
 , elle tombe à 50 km/h. Là encore, la masse n’apparaît pas.
Repères non inertiels et forces fictives
Dans un repère accéléré, on peut encore utiliser les lois de Newton en ajoutant des forces fictives, qui ne sont exercées par aucun corps. Dans un repère d’accélération  , apparaît une force
 : c’est ce qui vous plaque dans votre siège au décollage d’un avion. Dans un repère tournant, apparaît la force centrifuge
 , dirigée vers l’extérieur : c’est le principe de l’essorage d’un lave-linge, et des accéléromètres MEMS des smartphones, qui mesurent exactement la force fictive sur une minuscule masse suspendue.






Ciao, sono l'autore di «Le leggi di Newton: forze, attrito, piano inclinato e moto circolare». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Newton's laws: forces, friction, the inclined plane and circular motion”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.