Quantité de mouvement, centre de masse et collisions
Impulsion et quantité de mouvement, le centre de masse et son mouvement, conservation de la quantité de mouvement, collisions élastiques et inélastiques à une dimension, le pendule balistique et l'équation de la fusée.
https://www.electronics-engineering.com/fr/quantite-de-mouvement-collisions/
Quand deux corps entrent en collision, les forces en jeu sont énormes et durent quelques millisecondes : il est impossible de les connaître instant par instant. Pourtant, le résultat d’une collision est facile à calculer, grâce à une grandeur qui ne change jamais dans un système isolé : la quantité de mouvement. Dans cette leçon, nous la définissons, nous introduisons le centre de masse et nous résolvons des collisions à une dimension.
Quantité de mouvement et impulsion
La quantité de mouvement d’un corps est sa masse multipliée par sa vitesse :

Newton lui-même a écrit la deuxième loi sous cette forme, plus générale que  parce qu’elle vaut aussi quand la masse change :

En intégrant sur le temps, on obtient le théorème de l’impulsion : l’impulsion d’une force, son intégrale sur le temps, est égale à la variation de la quantité de mouvement.
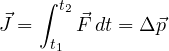
C’est pourquoi les airbags et les casques fonctionnent. La variation de quantité de mouvement dans un choc est fixée (de  à zéro) ; allonger le temps d’arrêt de 5 à 50 millisecondes rend la force moyenne
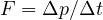 dix fois plus petite.
Systèmes de particules et centre de masse
Pour un système de  corps, le centre de masse est défini par
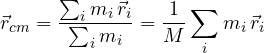
C’est une moyenne des positions pondérée par la masse. En dérivant, la quantité de mouvement totale du système est 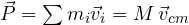 .
Démonstration : le mouvement du centre de masse
Chaque corps subit des forces venant de l’extérieur du système et des forces internes exercées par les autres corps du système. En additionnant la loi  sur tous les corps :
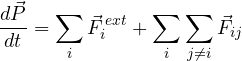
où  est la force du corps
 sur le corps
 . Par la troisième loi,
 : dans la double somme, les forces internes s’annulent deux à deux. Il reste
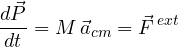
Le centre de masse se déplace comme un point unique portant toute la masse du système, soumis seulement aux forces extérieures. Un feu d’artifice qui explose en vol : les fragments partent dans toutes les directions, mais leur centre de masse poursuit la même parabole.
Conservation de la quantité de mouvement
Si la force extérieure résultante est nulle (système isolé), alors  :
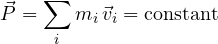
Le principe vaut même quand les forces internes sont énormes et inconnues, et il est plus général que la conservation de l’énergie mécanique, qui est souvent en défaut dans les collisions. Pendant une brève collision, on peut l’utiliser même en présence de forces extérieures comme le poids, car leur impulsion sur quelques millisecondes est négligeable devant celle des forces de choc.
Collisions à une dimension
Dans toute collision entre corps isolés, la quantité de mouvement se conserve. On distingue :
- collision élastique : l’énergie cinétique se conserve aussi (boules d’acier, molécules de gaz) ;
- collision inélastique : une partie de l’énergie cinétique devient déformation et chaleur ;
- collision parfaitement inélastique : les corps restent collés et repartent ensemble.
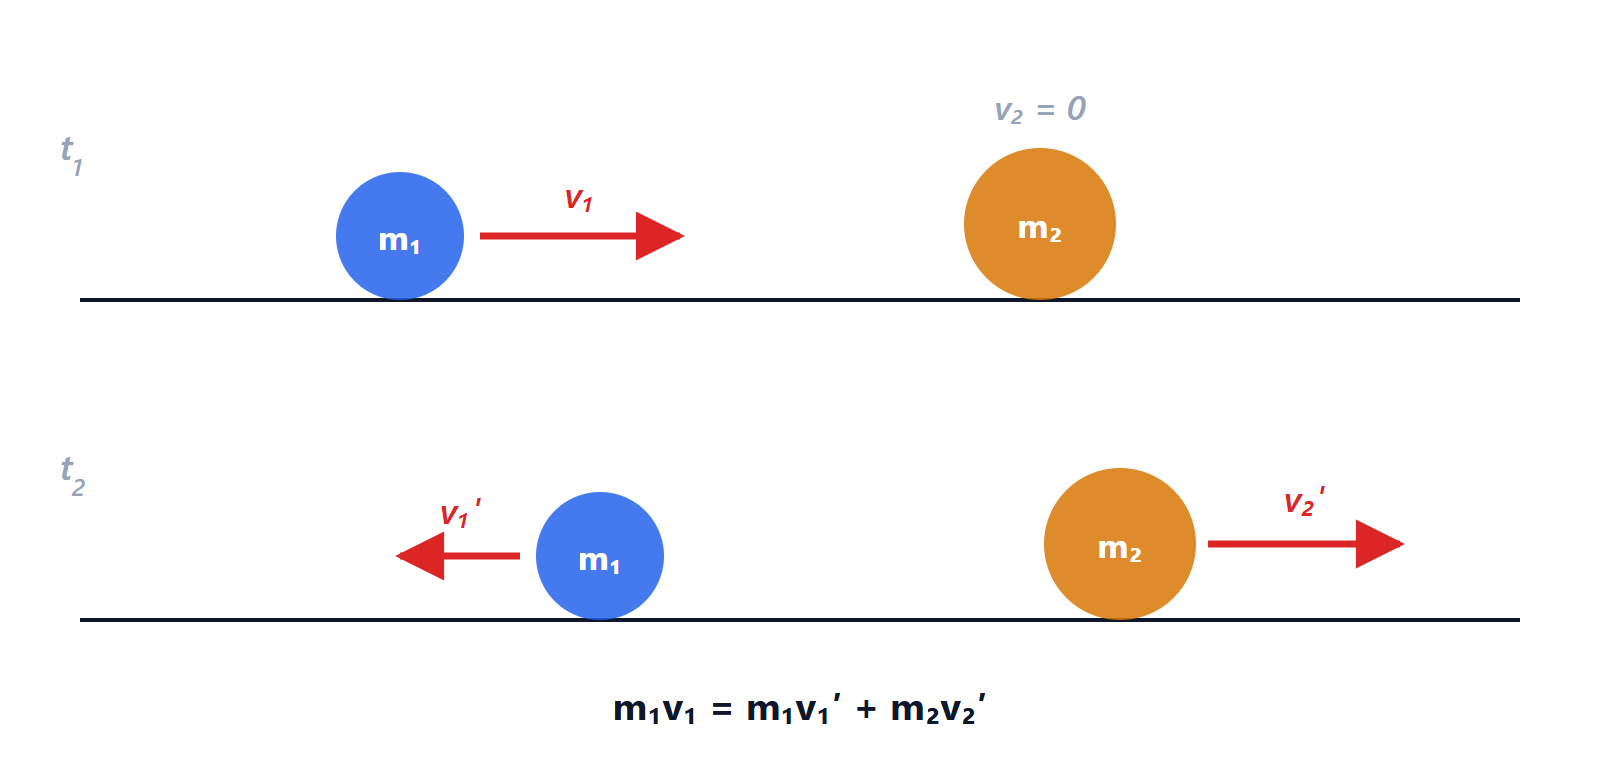
 ), la masse
 se déplace à
 vers
 au repos ; après (
 ), si
 , rebondit et avance.
Démonstration : les vitesses après une collision élastique
Soit initialement au repos. Conservation de la quantité de mouvement et de l’énergie cinétique :
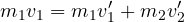
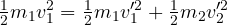
On réécrit les deux équations en regroupant les termes en :
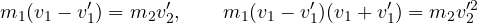
En divisant la seconde par la première (avec  , sinon il n’y a pas de collision), on obtient
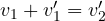 : dans une collision élastique, la vitesse relative est inversée. En substituant dans la première équation :
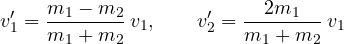
Trois cas à retenir :
- masses égales :
 ,
 . Les vitesses sont échangées, comme dans le pendule de Newton ou un tir de face au billard ;
 (une balle contre un mur) :
 , la balle rebondit à la même vitesse ;
 (un camion qui heurte une balle) :
 , la balle part à deux fois la vitesse du camion.
Collision parfaitement inélastique
Les deux corps repartent avec la même vitesse  . D’après la seule quantité de mouvement, avec au repos :
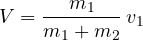
L’énergie cinétique perdue est la fraction 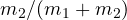 de l’énergie initiale : elle est maximale quand la cible est beaucoup plus lourde que le projectile.
Exemple : le pendule balistique. Une balle de 10 g se loge dans un bloc de bois de 2 kg suspendu à un fil, qui s’élève de 5 cm. Après la collision, l’énergie se conserve : 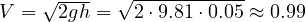 m/s. Pendant la collision, la quantité de mouvement se conserve :
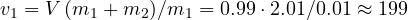 m/s. Attention à ne pas utiliser la conservation de l’énergie à travers la collision : plus de 99 % de l’énergie de la balle devient chaleur et déformation.
Systèmes à masse variable : la fusée
Une fusée éjecte du gaz à la vitesse  par rapport à elle-même. En un temps
 , sa masse varie de
 et, par conservation de la quantité de mouvement dans le vide,
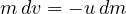 . En intégrant de la masse initiale
 à la masse finale
 , on obtient l’équation de Tsiolkovski :
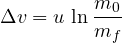
Le logarithme explique pourquoi les fusées sont presque entièrement du carburant : pour une variation de vitesse de 9 km/s, ce qu’il faut pour atteindre l’orbite basse, avec  km/s il faut
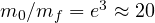 . La charge utile et la structure ne représentent que 5 % de la masse au décollage, c’est pourquoi l’on utilise des fusées à plusieurs étages.



Sono l'autore di questa pagina su «Quantità di moto, centro di massa e urti». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Momentum, centre of mass and collisions”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.