ACC 4 : sélection de la cible, trajectoire prévue et faux positifs
Trajectoire par le lacet et par les lignes de voie fusionnées avec leur incertitude, probabilité d'être sur la trajectoire démontrée, faux positifs en virage, objets fixes, machine à états, insertion prévue.
https://www.electronics-engineering.com/fr/acc-selection-cible-trajectoire-prevue-insertion-faux-positifs/
La fusion donne une liste d’objets : voitures dans notre voie, voitures dans les voies voisines, glissières, panneaux, parfois un écho fantôme. La sélection de la cible choisit lequel suivre. Il y a deux erreurs possibles et elles ne pèsent pas pareil : un faux positif (freiner pour une voiture qui est dans la voie d’à côté) est gênant et dangereux, car celui qui suit ne s’y attend pas ; un faux négatif (ne pas voir à temps une voiture qui entre dans notre voie) oblige à freiner fort au dernier moment. Le cœur du problème est de prévoir où ira notre propre voiture, même quand les lignes de la route sont mal visibles.
Où nous irons : la trajectoire prévue
Par la vitesse de lacet
Une voiture qui parcourt un virage de rayon  à la vitesse
 tourne avec la vitesse angulaire
 , donc la courbure est
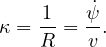
Le gyroscope mesure  toujours, par tous les temps. Si la courbure reste celle d’aujourd’hui, la trajectoire est un cercle : le point à la distance
 devant est à la position latérale
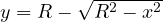 . Pour
 , avec le développement
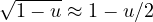 :
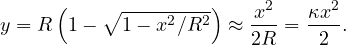
Mais la courbure change. Les routes sont construites avec des raccordements dont la courbure varie linéairement avec la distance (clothoïdes), 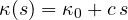 . L’angle de cap est
 et, en intégrant encore, le déplacement latéral est
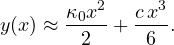
Le gyroscope voit  mais pas
 : à l’entrée d’un virage notre voiture va encore tout droit alors que la route tourne déjà, et l’erreur croît avec
 . Dans le modèle nous traitons comme incertain (écart type
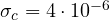 m⁻², typique des raccordements autoroutiers) et le bruit du gyroscope comme une incertitude sur : l’incertitude de la trajectoire croît vite avec la distance.
Par les lignes de voie
La caméra donne le centre de la voie sous forme de polynôme 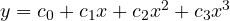 , avec une qualité
 (contraste, deux lignes visibles, type de ligne) et une portée (jusqu’où les lignes sont vues). Les lignes « voient » le virage avant que nous y entrions, mais elles peuvent manquer : travaux, neige, lignes effacées, carrefours. Leur erreur croît avec la distance et devient énorme au-delà de la portée.
La fusion des deux trajectoires
Chaque point a deux estimations avec leurs écarts types,  et
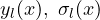 . Elles se combinent comme deux mesures indépendantes (la même démonstration que dans la leçon 3) : poids inversement proportionnels aux variances,
 . Avec de bonnes lignes la caméra l’emporte ; avec des lignes médiocres il reste la vitesse de lacet, avec une incertitude qui dit honnêtement combien nous savons peu.
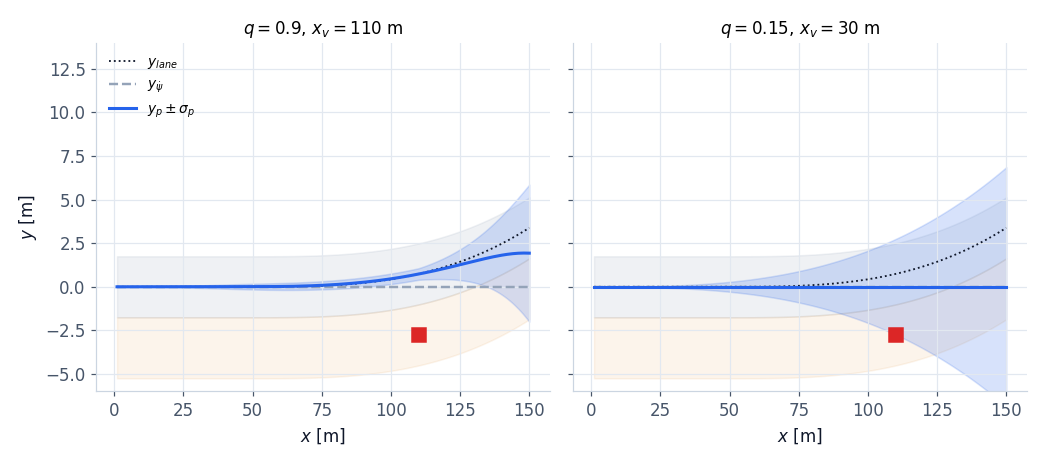
 , portée 110 m) : la trajectoire fusionnée (bleu, avec la bande
 ) suit le virage, à 110 m 0,73 ± 0,33 m pour 0,74 vrais. À droite, des lignes médiocres (
 , 30 m) : la trajectoire reste droite mais la bande s’élargit, ±2,7 m à 110 m. Le carré rouge est une voiture dans la voie de droite.
La probabilité d’être sur notre trajectoire
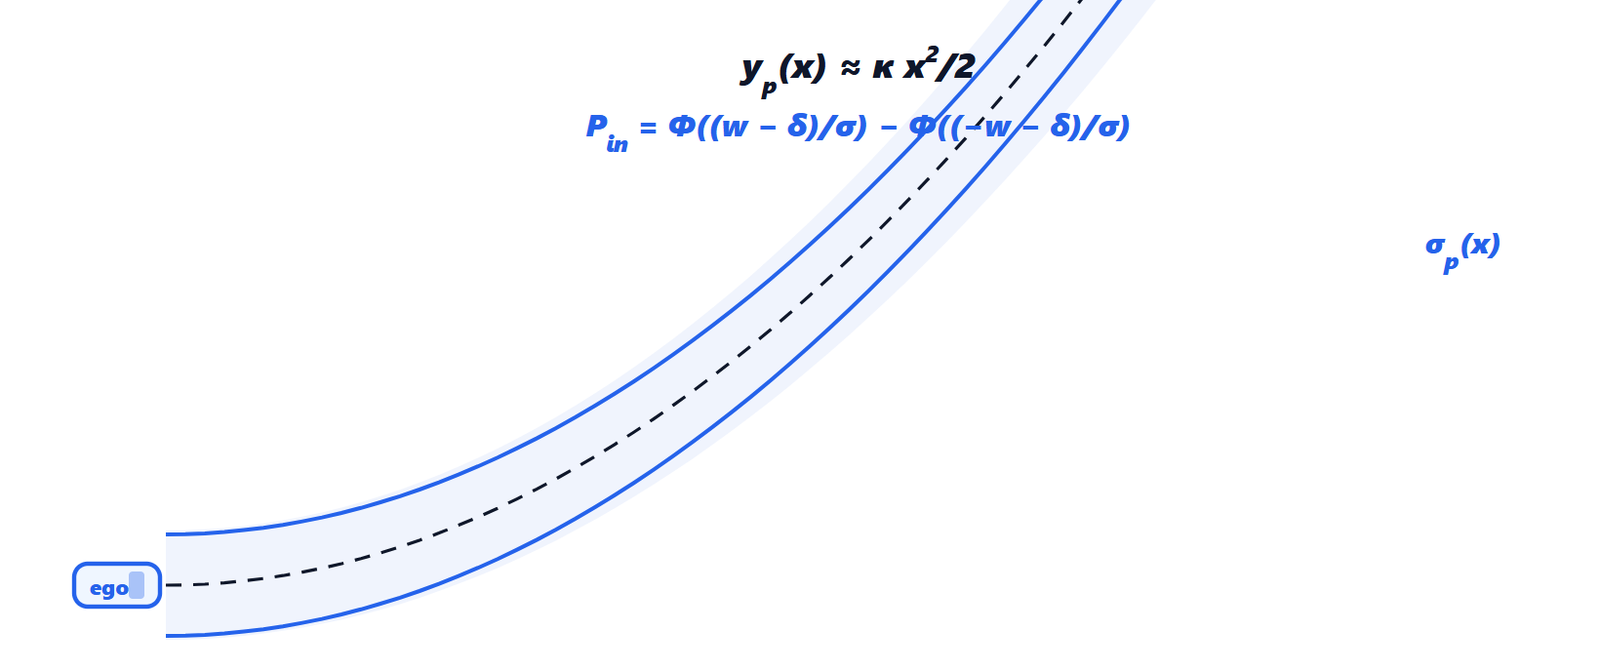
 autour de la trajectoire prévue
 et un objet d’écart latéral
 . La bande bleu clair représente l’incertitude
 , qui croît avec la distance.
Pour un objet à la distance et à la position latérale  , l’écart à la trajectoire est
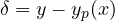 . L’écart vrai est incertain : en additionnant l’incertitude de l’objet (de la covariance du pisteur) et celle de la trajectoire,
 . L’objet est sur notre trajectoire si l’écart vrai est dans le couloir
 ; avec un écart gaussien de moyenne , la probabilité est l’intégrale de la gaussienne entre
 et :
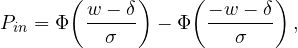
avec  la fonction de répartition de la loi normale centrée réduite. La demi-largeur
 m est celle de notre voiture plus une marge, pas celle de la voie : ce qui compte est de savoir si l’autre véhicule occupe l’espace que nous allons balayer, pas où sont les lignes.
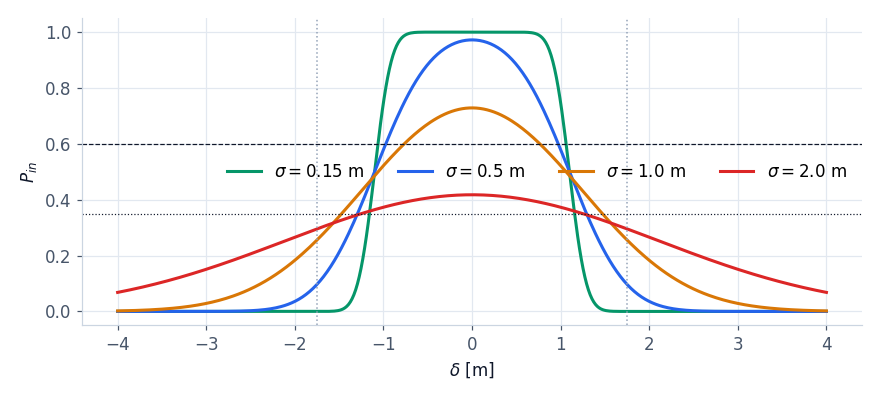
 en fonction de l’écart pour différentes incertitudes totales. Avec
 m la courbe est presque un rectangle : dedans ou dehors. Avec
 m elle ne dépasse pas 0,4 même au centre : un objet lointain avec une trajectoire incertaine ne peut pas devenir la cible. Les lignes horizontales sont les seuils d’entrée (0,6) et de sortie (0,35).
C’est déjà une défense contre les faux positifs : là où nous ne savons pas où nous irons, aucun objet ne dépasse le seuil.
Les faux positifs et comment les éviter
Le cas classique : nous arrivons à un virage à gauche ; une voiture dans la voie de droite, 95 m devant, est déjà dans le virage. Par rapport à notre direction actuelle, droite, son déplacement l’amène juste devant nous : un sélecteur qui n’utilise que la vitesse de lacet avec une incertitude fixe la prend pour cible et freine.
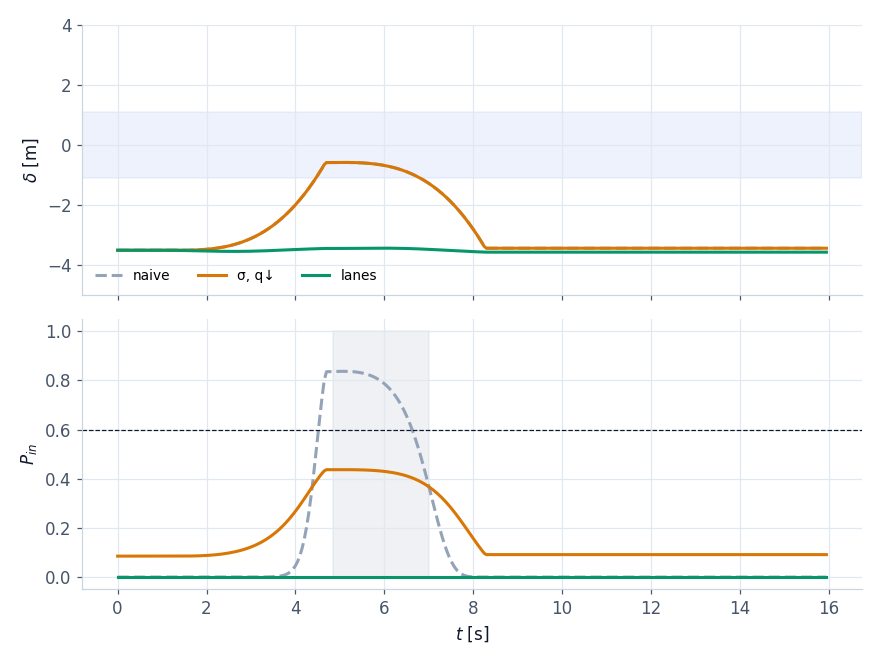 . Avec le sélecteur naïf (trajectoire par le seul lacet, incertitude fixe, gris) la probabilité atteint 0,84 et la voiture est prise pour cible pendant 2,2 s (zone ombrée) : freinage pour rien. Avec des lignes médiocres mais une incertitude honnête (orange) elle atteint 0,44 : jamais cible. Avec de bonnes lignes (vert) elle reste à 0.
Les défenses, toutes dans le code :
- trajectoire avec une incertitude honnête : l’incertitude croît avec
 et ; avec des lignes médiocres un objet lointain n’atteint pas le seuil ;
- pas de nouvelle cible là où la trajectoire est trop incertaine : si
 m à la distance de l’objet, l’objet ne peut pas devenir candidat (une cible déjà verrouillée est gardée, avec l’hystérésis) ;
- temps de confirmation qui croît avec l’incertitude : un candidat doit rester au-dessus du seuil pendant
 secondes ;
- hystérésis : on entre avec
 , on sort avec
 : pas de cible qui apparaît et disparaît ;
- objets fixes : pour le radar ils sont tous pareils (leçon 2). Un objet fixe n’est admis que s’il a été vu bouger (une voiture qui s’est arrêtée dans un bouchon) ou si la caméra l’a confirmé il y a moins de 0,5 s et qu’il est à moins de 80 m ;
- pistes confirmées seulement : les échos isolés n’arrivent jamais ici (logique M sur N de la leçon 3).
La machine à états de la sélection
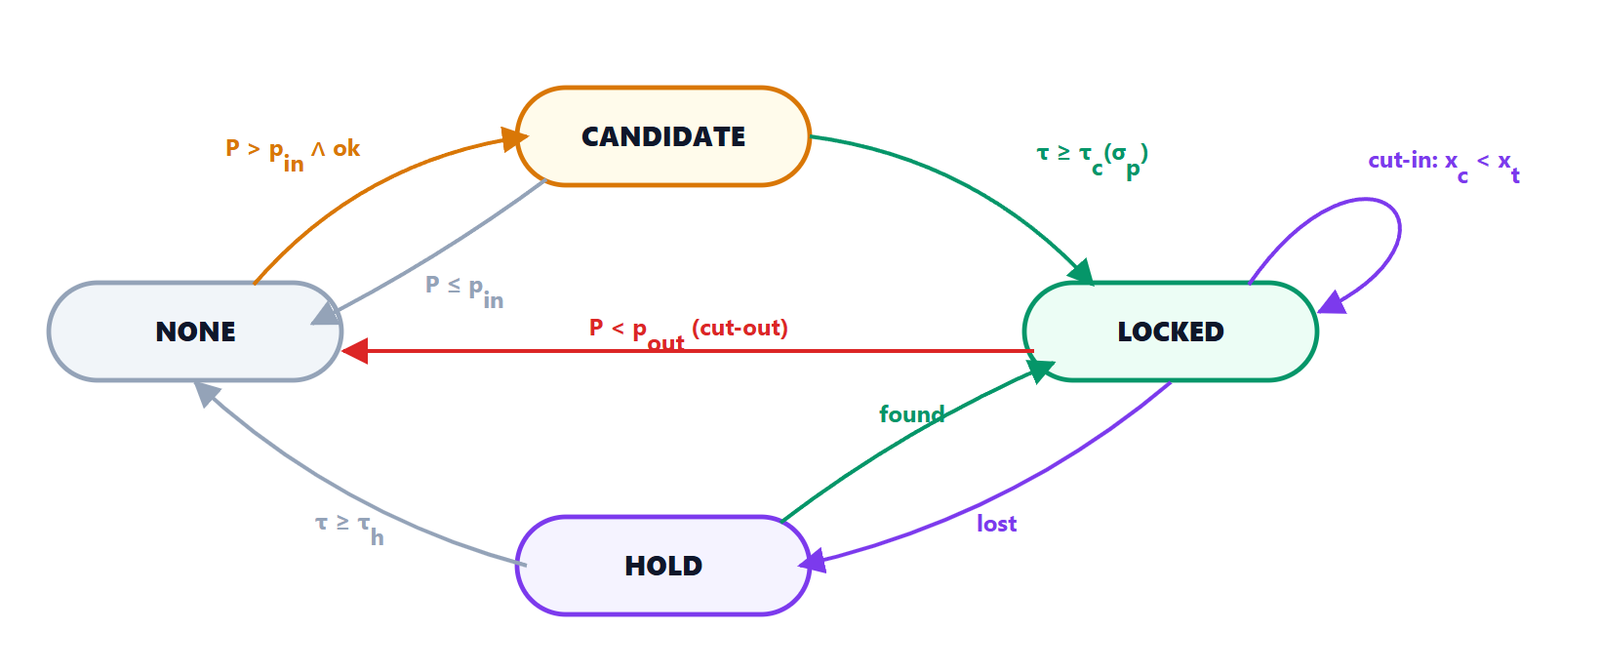
 ; il doit y rester pendant
 . LOCKED : c’est la cible que suit le planificateur ; si un objet plus proche devient un candidat confirmé il la remplace (insertion) ; si descend sous
 elle est relâchée (déboîtement). HOLD : la piste de la cible a été perdue un instant ; sa prédiction est gardée pendant
 , puis NONE.
| De | Vers | Condition |
|---|---|---|
| NONE | CANDIDATE | objet admis le plus proche avec et  m |
| CANDIDATE | NONE | le candidat descend sous 0,6 ou disparaît |
| CANDIDATE | LOCKED | il reste au-dessus du seuil pendant s |
| LOCKED | LOCKED (nouvelle) | un objet plus proche est candidat pendant  : insertion |
| LOCKED | NONE | ou objet plus admis : déboîtement |
| LOCKED | HOLD | la piste de la cible manque (mesures perdues, occultation) |
| HOLD | LOCKED | la piste revient |
| HOLD | NONE | 0,6 s se sont écoulées |
L’état HOLD semble un détail, mais sans lui, chaque fois que le radar perd la cible pendant quelques cycles (cela arrive, par exemple, sous un pont) l’ACC accélérerait vers la vitesse réglée pour freiner ensuite de nouveau. Dans la leçon 7 une perte de 0,4 s des mesures du radar passe sans un seul cycle sans cible.
L’insertion : prévoir qui entre
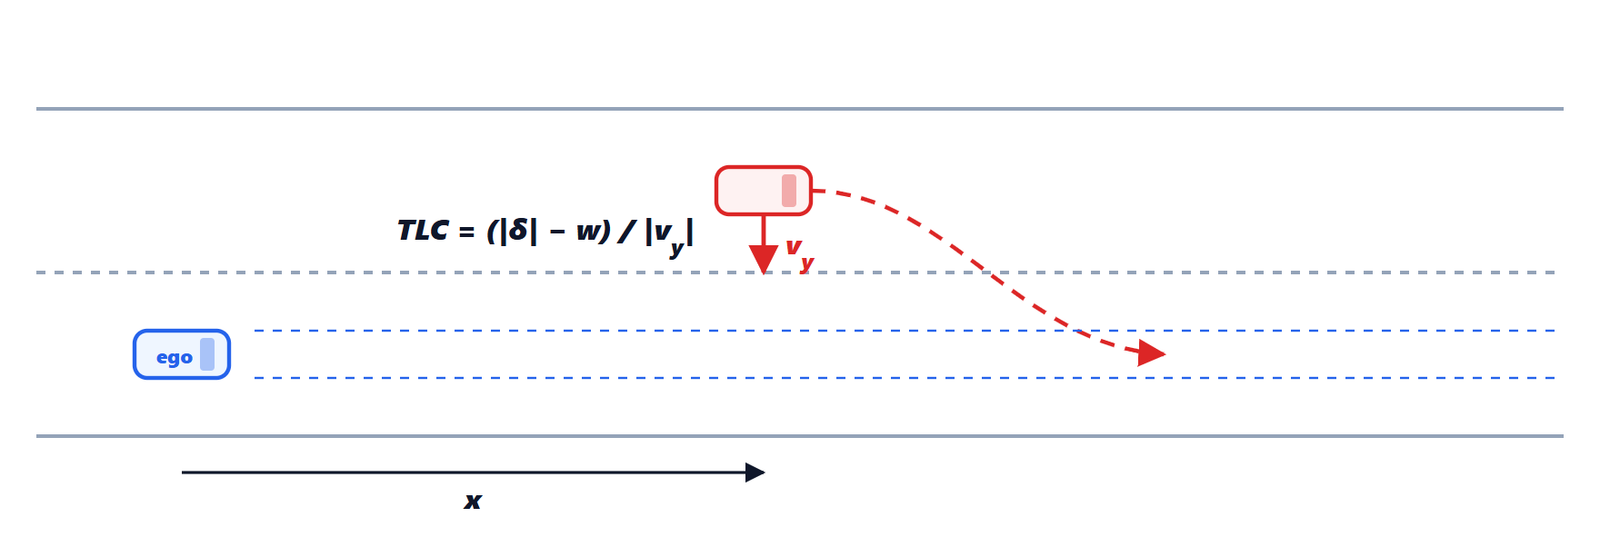
 . Le temps avant franchissement de la ligne, TLC, est l’écart qui reste à parcourir divisé par la vitesse latérale.
Attendre que la voiture soit déjà dans le couloir veut dire réagir tard. Si un objet hors du couloir se déplace vers lui, nous calculons aussi où il sera dans  s,
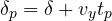 , avec une incertitude augmentée de la variance de la vitesse latérale (
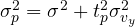 ), et nous prenons la plus grande entre la probabilité actuelle et la probabilité prévue (cette dernière multipliée par 0,9 : une prévision vaut un peu moins qu’une mesure).
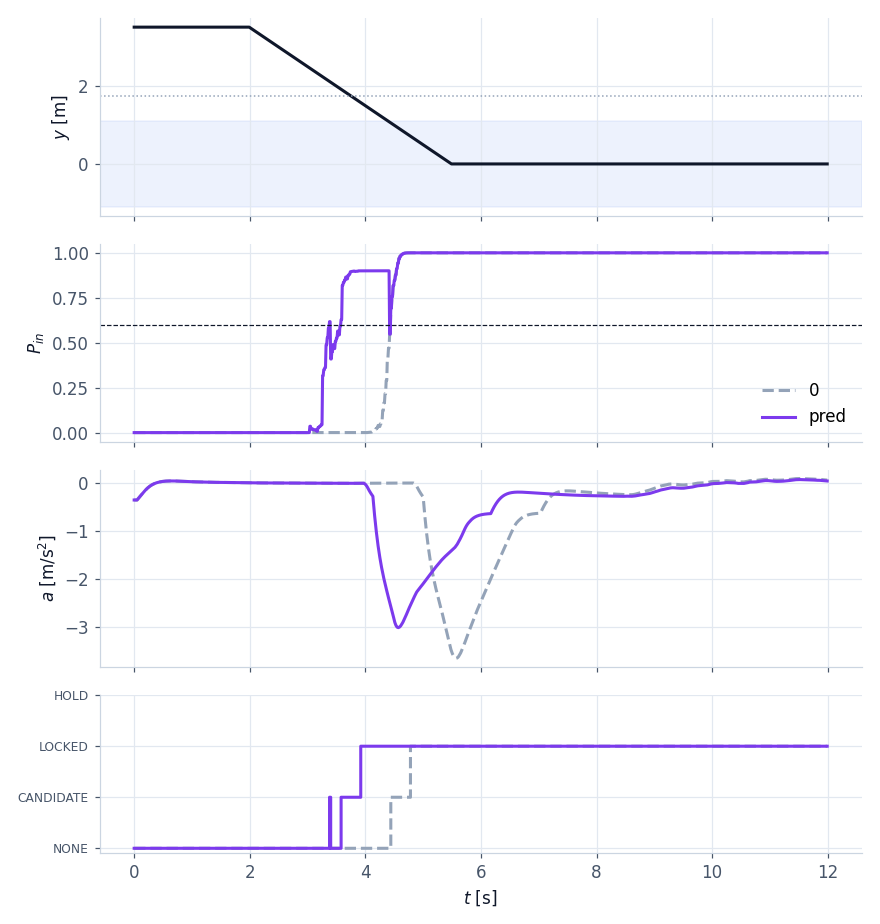 , accélération de notre voiture, état de la sélection. Avec la prévision (violet) la cible est verrouillée à 3,92 s, quand la voiture est encore à 1,57 m du centre ; sans (gris) à 4,78 s. Résultat : freinage maximal de 3,0 m/s² au lieu de 3,7, distance minimale de 34,0 m au lieu de 31,5.
Le code
Voici l’évaluation d’un objet dans la version C (la Python est identique) :
static bool ts_assess(TgtSel *s, const AccObject *o, const AccPath *path, float v_ego, float t, float *prob, float *sp)
{
    float yp, sig, delta, v_abs;
    bool stationary, ok;
    *prob = 0.0f; *sp = 0.0f;
    if (o->x <= 0.5f) return false;
    PathPred_At(path, o->x, &yp, sp);                 /* fused path and its sigma at the object */
    delta = o->y - yp;
    sig = sqrtf(o->var_y + *sp * *sp);
    *prob = InPathProbability(delta, sig, TS_HALF);
    if (fabsf(o->vy) > 0.2f && sgnf(o->vy) == -sgnf(delta) && fabsf(delta) > TS_HALF) {
        float d_pred = delta + o->vy * TS_T_PRED;      /* cut-in: where it will be */
        float s_pred = sqrtf(sig * sig + TS_T_PRED * TS_T_PRED * o->var_vy);
        *prob = maxf(*prob, 0.9f * InPathProbability(d_pred, s_pred, TS_HALF));
    }
    v_abs = v_ego + o->vx;
    stationary = fabsf(v_abs) < 1.0f && !was_moving(s, o->id, fabsf(v_abs) > 3.0f);
    ok = o->confirmed;
    if (stationary)       /* stationary: camera confirmation and close range */
        ok = ok && (t - o->t_cam < 0.5f) && o->x < TS_X_STAT;
    return ok;
}
Nous savons maintenant quel véhicule suivre, sa distance  , sa vitesse
 et son accélération
 . Dans la prochaine leçon nous décidons comment le suivre : combien accélérer ou freiner, cycle après cycle.