ACC 4: selezione dell’obiettivo, percorso previsto e falsi positivi
Percorso da imbardata e linee di corsia fusi con la loro incertezza, probabilità di essere sul percorso dimostrata, falsi positivi in curva, oggetti fermi, macchina a stati, cut-in previsto.
https://www.electronics-engineering.com/acc-selezione-obiettivo-percorso-previsto-cut-in-falsi-positivi
La fusione dà una lista di oggetti: auto nella nostra corsia, auto nelle corsie vicine, guard-rail, cartelli, a volte un’eco fantasma. La selezione dell’obiettivo sceglie quale seguire. Gli errori possibili sono due e pesano in modo diverso: un falso positivo (frenare per un’auto che è nella corsia accanto) è fastidioso e pericoloso, perché chi segue non se lo aspetta; un falso negativo (non vedere in tempo un’auto che entra nella nostra corsia) costringe a frenare forte all’ultimo. Il cuore del problema è prevedere dove andrà la nostra auto, anche quando le linee della strada si vedono male.
Dove andremo: il percorso previsto
Dalla velocità di imbardata
Un’auto che percorre una curva di raggio  a velocità
 ruota con velocità angolare
 , quindi la curvatura è
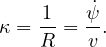
Il giroscopio misura  sempre, con qualsiasi tempo. Se la curvatura resta quella di adesso, il percorso è un cerchio: il punto a distanza
 davanti sta lateralmente a
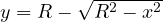 . Per
 , con lo sviluppo
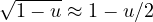 :
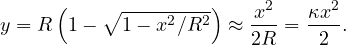
Ma la curvatura cambia. Le strade sono costruite con raccordi a curvatura che varia linearmente con la distanza (clotoidi), 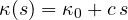 . L’angolo di direzione è
 e, integrando ancora, lo spostamento laterale è
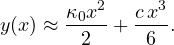
Il giroscopio vede  ma non
 : all’ingresso di una curva la nostra auto va ancora dritta mentre la strada già gira, e l’errore cresce con
 . Nel modello trattiamo come incerto (deviazione standard
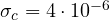 m⁻², tipica dei raccordi autostradali) e il rumore del giroscopio come incertezza su : l’incertezza del percorso cresce rapidamente con la distanza.
Dalle linee di corsia
La camera dà il centro della corsia come polinomio 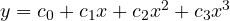 , con una qualità
 (contrasto, entrambe le linee visibili, tipo di linea) e una portata (fino a dove le linee si vedono). Le linee “vedono” la curva prima che ci entriamo, ma possono mancare: lavori in corso, neve, linee cancellate, incroci. Il loro errore cresce con la distanza e diventa enorme oltre la portata.
La fusione dei due percorsi
Ogni punto ha due stime con le loro deviazioni standard,  e
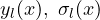 . Si combinano come due misure indipendenti (la stessa dimostrazione della lezione 3): pesi inversamente proporzionali alle varianze,
 . Con linee buone vince la camera; con linee scarse resta la velocità di imbardata, con un’incertezza che dice onestamente quanto poco sappiamo.
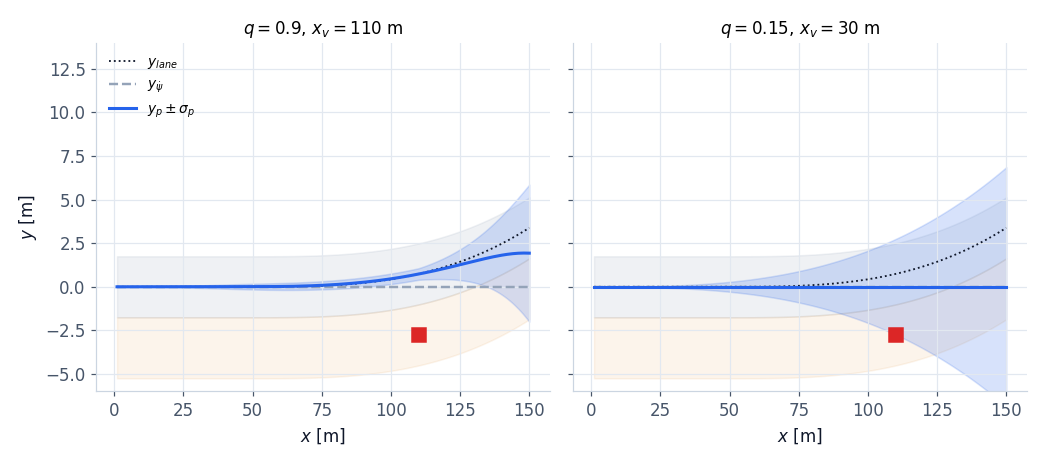
 , portata 110 m): il percorso fuso (blu, con la banda
 ) segue la curva, a 110 m 0.73 ± 0.33 m contro 0.74 veri. A destra, linee scarse (
 , 30 m): il percorso resta dritto ma la banda si allarga, ±2.7 m a 110 m. Il quadrato rosso è un’auto nella corsia di destra.
La probabilità di essere sul nostro percorso
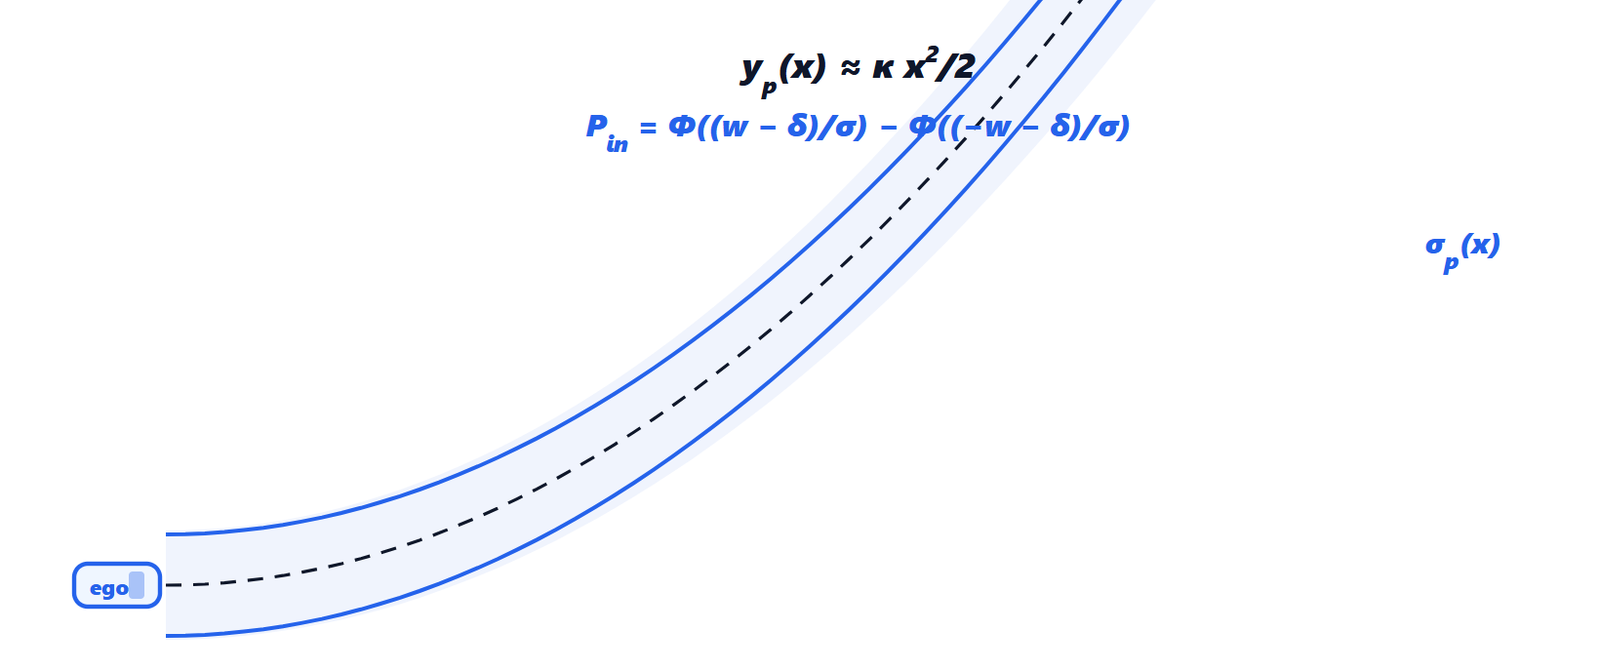
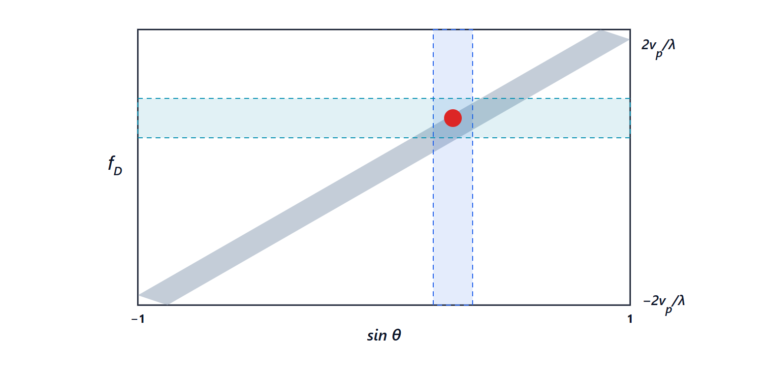
 intorno al percorso previsto
 e un oggetto con scarto laterale
 . La banda azzurra rappresenta l’incertezza
 , che cresce con la distanza.
Per un oggetto a distanza e posizione laterale  , lo scarto dal percorso è
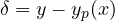 . Lo scarto vero è incerto: sommando l’incertezza dell’oggetto (dalla covarianza del tracciatore) e quella del percorso,
 . L’oggetto è sul nostro percorso se lo scarto vero sta nel corridoio
 ; con lo scarto gaussiano di media , la probabilità è l’integrale della gaussiana tra
 e :
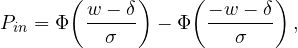
con  la funzione di ripartizione della normale standard. La metà larghezza
 m è quella della nostra auto più un margine, non quella della corsia: ci interessa se l’altro veicolo occupa lo spazio che spazzeremo, non dove sono le linee.
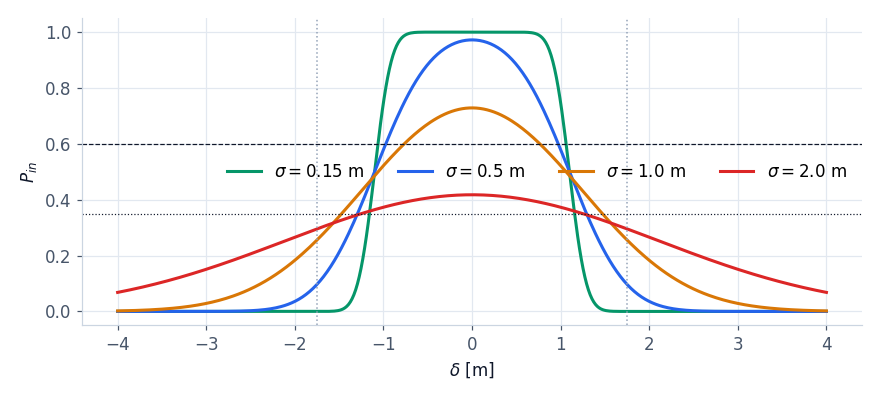
 in funzione dello scarto per diverse incertezze totali. Con
 m la curva è quasi un rettangolo: dentro o fuori. Con
 m non supera 0.4 nemmeno al centro: un oggetto lontano con percorso incerto non può diventare obiettivo. Le linee orizzontali sono le soglie di ingresso (0.6) e di uscita (0.35).
Questa è già una difesa contro i falsi positivi: dove non sappiamo dove andremo, nessun oggetto supera la soglia.
I falsi positivi e come evitarli
Il caso classico: arriviamo a una curva a sinistra; un’auto nella corsia di destra, 95 m davanti, è già nella curva. Rispetto alla nostra direzione attuale, dritta, il suo spostamento la porta proprio davanti a noi: un selettore che usa solo la velocità di imbardata con un’incertezza fissa la sceglie come obiettivo e frena.
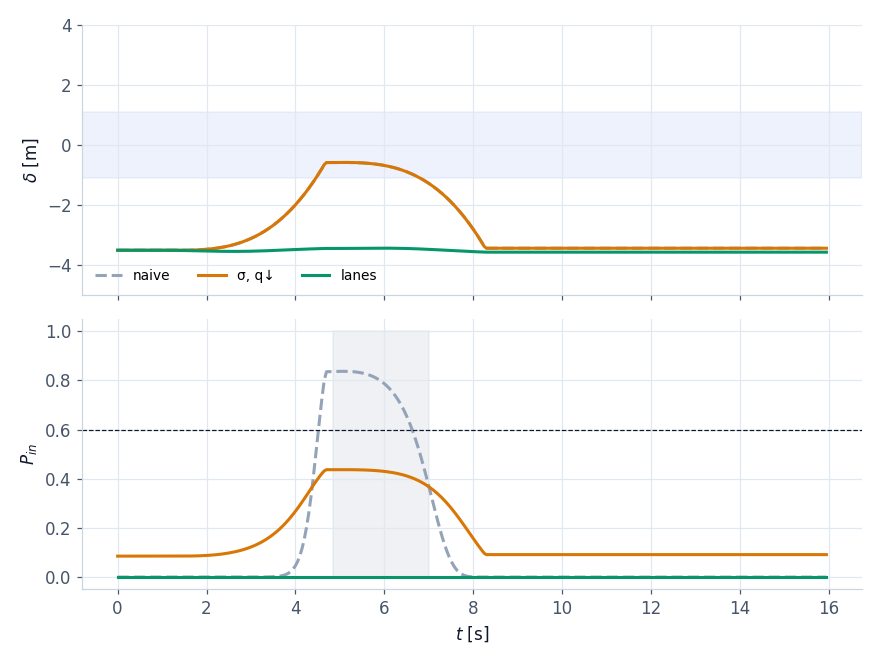 . Con il selettore ingenuo (percorso dalla sola imbardata, incertezza fissa, grigio) la probabilità arriva a 0.84 e l’auto viene presa come obiettivo per 2.2 s (zona ombreggiata): frenata per niente. Con linee scarse ma incertezza onesta (arancione) arriva a 0.44: mai obiettivo. Con linee buone (verde) resta a 0.
Le difese, tutte nel codice:
- percorso con incertezza onesta: l’incertezza cresce con
 e ; con linee scarse un oggetto lontano non arriva alla soglia;
- niente nuovi obiettivi dove il percorso è troppo incerto: se
 m alla distanza dell’oggetto, l’oggetto non può diventare candidato (un obiettivo già agganciato si tiene, con l’isteresi);
- tempo di conferma che cresce con l’incertezza: un candidato deve restare sopra soglia per
 secondi;
- isteresi: si entra con
 , si esce con
 : niente obiettivo che compare e scompare;
- oggetti fermi: per il radar sono tutti uguali (lezione 2). Un oggetto fermo è ammesso solo se è stato visto muoversi (un’auto che si è fermata in coda) oppure se la camera lo conferma da meno di 0.5 s ed è entro 80 m;
- solo tracce confermate: gli echi isolati non arrivano mai qui (logica M su N della lezione 3).
La macchina a stati della selezione
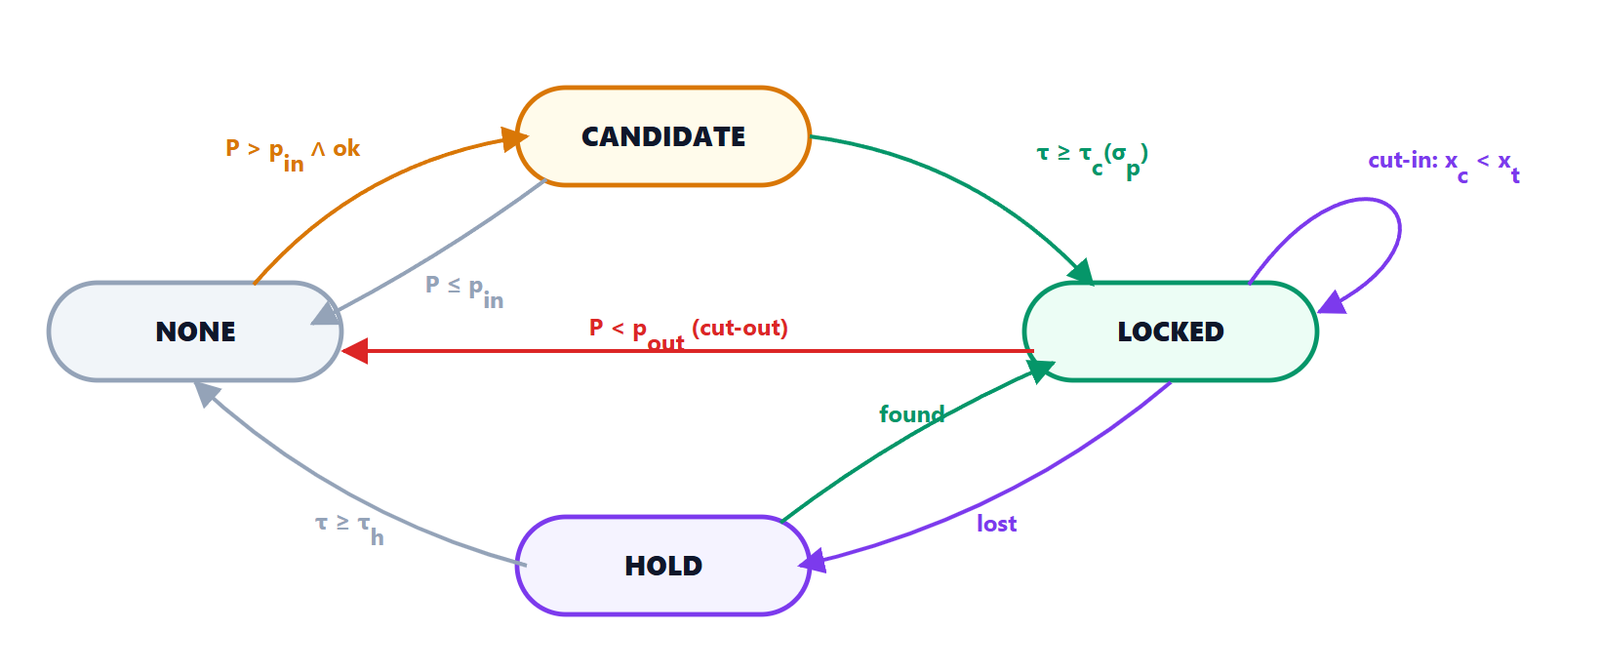
 ; deve restarci per
 . LOCKED: è l’obiettivo che il pianificatore segue; se un oggetto più vicino diventa candidato confermato lo sostituisce (cut-in); se scende sotto
 viene rilasciato (cut-out). HOLD: la traccia dell’obiettivo si è persa per un momento; la sua previsione si tiene per
 , poi NONE.
| Da | A | Condizione |
|---|---|---|
| NONE | CANDIDATE | oggetto ammesso più vicino con e  m |
| CANDIDATE | NONE | il candidato scende sotto 0.6 o sparisce |
| CANDIDATE | LOCKED | resta sopra soglia per s |
| LOCKED | LOCKED (nuovo) | un oggetto più vicino è candidato per  : cut-in |
| LOCKED | NONE | o oggetto non più ammesso: cut-out |
| LOCKED | HOLD | la traccia dell’obiettivo manca (perdita di misure, occlusione) |
| HOLD | LOCKED | la traccia ritorna |
| HOLD | NONE | sono passati 0.6 s |
Lo stato HOLD sembra un dettaglio, ma senza di esso ogni volta che il radar perde l’obiettivo per qualche ciclo (succede, per esempio, sotto un ponte) l’ACC accelererebbe verso la velocità impostata per poi frenare di nuovo. Nella lezione 7 una perdita di 0.4 s di misure radar passa senza un solo ciclo senza obiettivo.
Il cut-in: prevedere chi entra
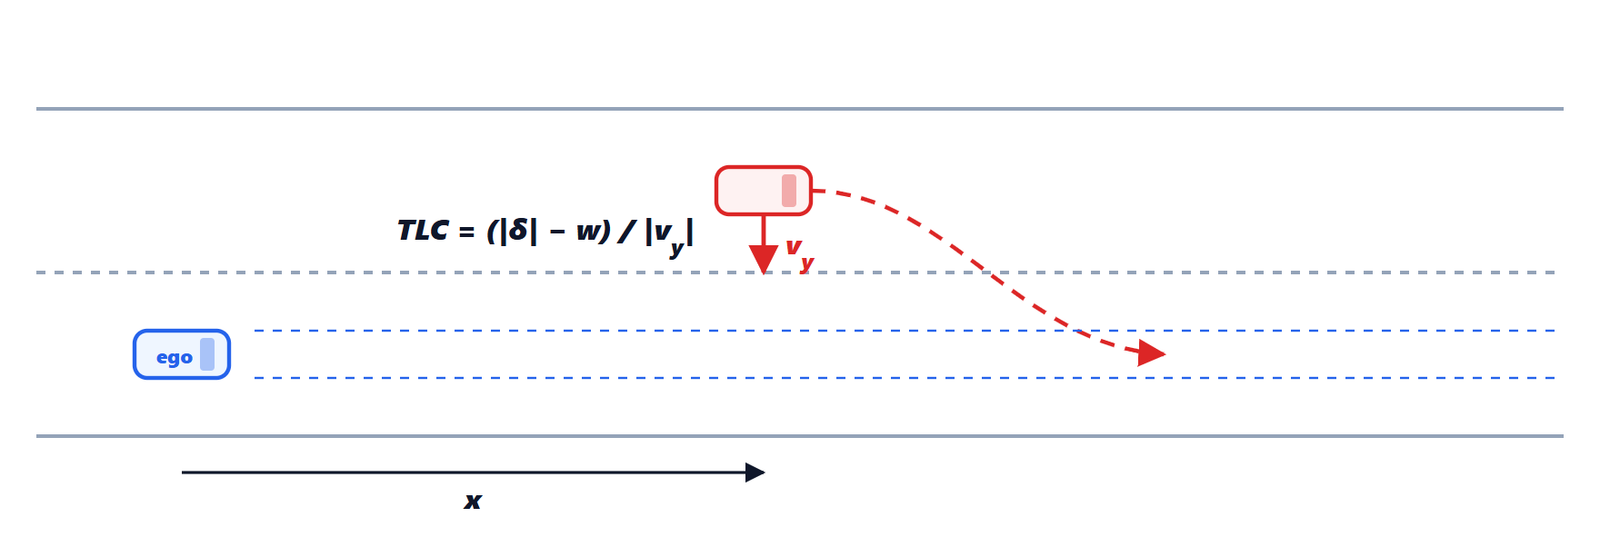
 . Il tempo all’attraversamento della linea, TLC, è lo scarto ancora da percorrere diviso per la velocità laterale.
Aspettare che l’auto sia già nel corridoio vuol dire reagire tardi. Se un oggetto fuori dal corridoio si muove verso di esso, calcoliamo anche dove sarà tra  s,
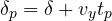 , con un’incertezza aumentata dalla varianza della velocità laterale (
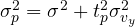 ), e usiamo la probabilità più alta tra la attuale e quella prevista (quest’ultima moltiplicata per 0.9: una previsione vale un po’ meno di una misura).
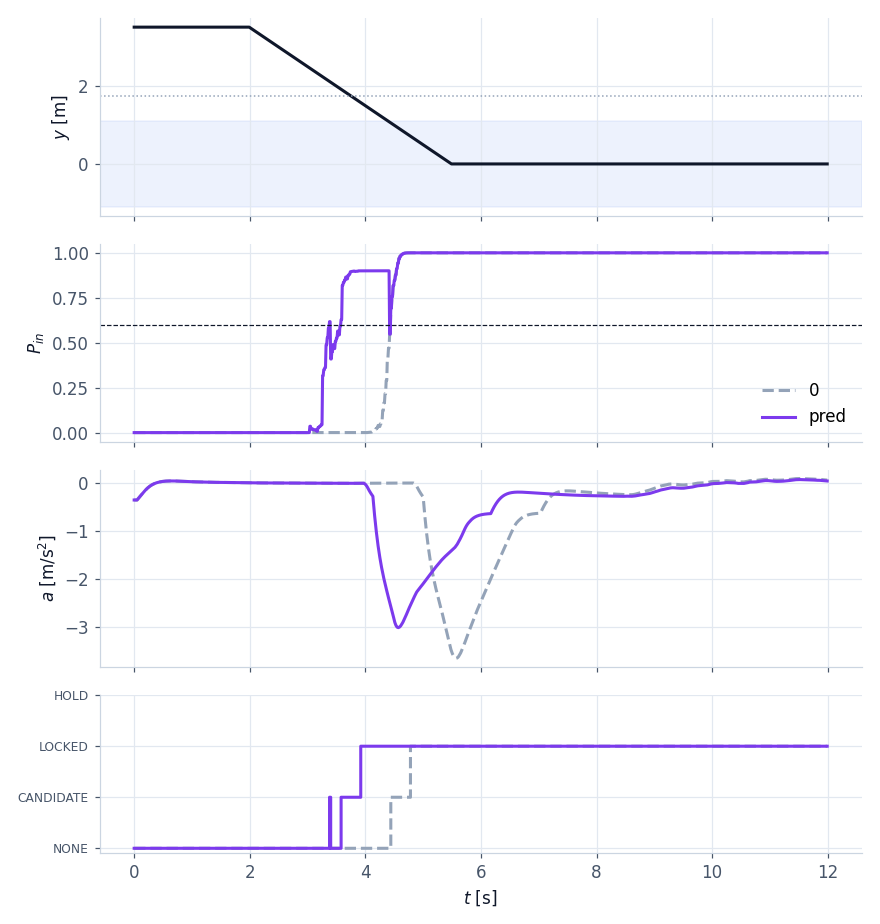 , accelerazione della nostra auto, stato della selezione. Con la previsione (viola) l’obiettivo è agganciato a 3.92 s, quando l’auto è ancora a 1.57 m dal centro; senza (grigio) a 4.78 s. Risultato: frenata massima 3.0 m/s² invece di 3.7, distanza minima 34.0 m invece di 31.5.
Il codice
Ecco la valutazione di un oggetto nella versione C (la Python è identica):
static bool ts_assess(TgtSel *s, const AccObject *o, const AccPath *path, float v_ego, float t, float *prob, float *sp)
{
    float yp, sig, delta, v_abs;
    bool stationary, ok;
    *prob = 0.0f; *sp = 0.0f;
    if (o->x <= 0.5f) return false;
    PathPred_At(path, o->x, &yp, sp);                 /* fused path and its sigma at the object */
    delta = o->y - yp;
    sig = sqrtf(o->var_y + *sp * *sp);
    *prob = InPathProbability(delta, sig, TS_HALF);
    if (fabsf(o->vy) > 0.2f && sgnf(o->vy) == -sgnf(delta) && fabsf(delta) > TS_HALF) {
        float d_pred = delta + o->vy * TS_T_PRED;      /* cut-in: where it will be */
        float s_pred = sqrtf(sig * sig + TS_T_PRED * TS_T_PRED * o->var_vy);
        *prob = maxf(*prob, 0.9f * InPathProbability(d_pred, s_pred, TS_HALF));
    }
    v_abs = v_ego + o->vx;
    stationary = fabsf(v_abs) < 1.0f && !was_moving(s, o->id, fabsf(v_abs) > 3.0f);
    ok = o->confirmed;
    if (stationary)       /* stationary: camera confirmation and close range */
        ok = ok && (t - o->t_cam < 0.5f) && o->x < TS_X_STAT;
    return ok;
}
Ora sappiamo quale veicolo seguire, la sua distanza  , la sua velocità
 e la sua accelerazione
 . Nella prossima lezione decidiamo come seguirlo: quanto accelerare o frenare, ciclo dopo ciclo.