ACC 2: sensori e configurazioni, solo camera, camera e radar, più radar
Configurazioni 1V, 1R1V, 5R1V, distanza dalla camera dimostrata con errore quadratico, tempo all'impatto dalla scala, radar FMCW, errore laterale del radar, casi difficili e oggetti fermi.
https://www.electronics-engineering.com/acc-sensori-camera-radar-configurazioni-errori-di-misura
Un ACC è buono quanto quello che vede. Per seguire un veicolo servono tre numeri: la distanza  , la velocità relativa
 e la posizione laterale
 , che dice se il veicolo è nella nostra corsia. Camera e radar misurano questi numeri in modi molto diversi, con errori che crescono con la distanza in modo diverso: per questo le configurazioni con più sensori non servono solo a vedere più lontano, ma a coprire i punti deboli di ciascuno. In questa lezione ricaviamo gli errori di misura dalla geometria e dalla fisica, e li useremo nella prossima per la fusione.
Le configurazioni
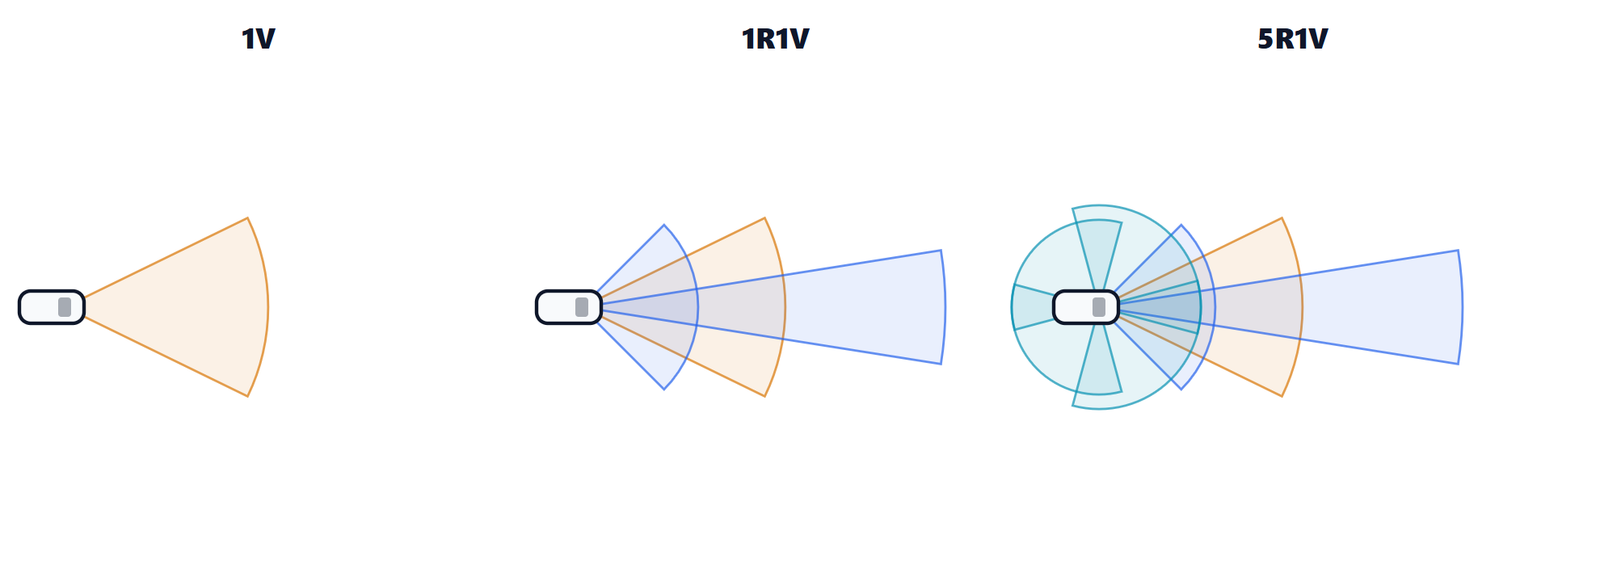
| Configurazione | Sensori | Punti forti | Limiti |
|---|---|---|---|
| 1V | una camera | costo, classifica gli oggetti, vede le linee | distanza imprecisa da lontano, cieca con sole basso, nebbia, buio |
| 1R1V | radar frontale + camera | distanza e velocità precise, funziona con pioggia e buio | angolo del radar meno preciso, oggetti fermi ambigui |
| 1V3R, 1V5R | + radar d’angolo | vede prima i veicoli che entrano in corsia (cut-in), cambio corsia | più dati da fondere e calibrare |
| nV nR (+ lidar) | camere intorno all’auto, più radar | visione a 360°, ridondanza | calcolo, costo, complessità |
Il caso 1R1V è il più diffuso sulle auto di serie: radar e camera sono complementari. Le soluzioni “solo visione” usano più camere e reti neurali che stimano la distanza; sono possibili, ma la precisione della distanza resta il punto debole, come vedremo con i numeri.
La camera: distanza dal piano stradale
Una camera vede un’immagine, non una distanza. Il modo più usato per ricavarla con una sola camera è il punto di contatto del veicolo con la strada.
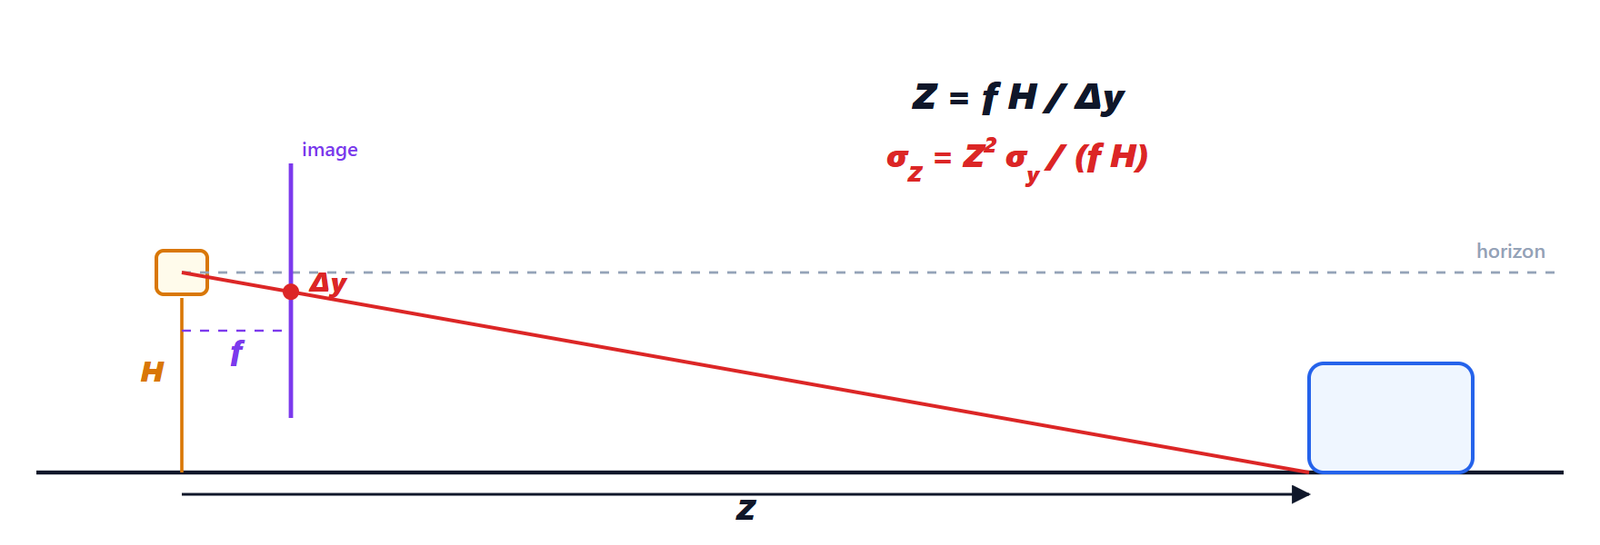
 dalla strada, con distanza focale
 (in pixel). Il punto in cui le ruote del veicolo toccano la strada, a distanza
 , appare nell’immagine
 pixel sotto l’orizzonte. I due triangoli simili danno
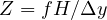 .
Dimostrazione. Il raggio dalla camera al punto di contatto scende di in una distanza ; sul piano dell’immagine, a distanza dal centro ottico, lo stesso raggio scende di . I due triangoli sono simili, quindi 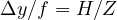 , cioè

Ora l’errore. Se il punto di contatto è stimato con un errore  pixel, l’errore sulla distanza è la derivata per l’errore (propagazione al primo ordine):

L’errore cresce con il quadrato della distanza. Con  px,
 m e un pixel di errore: 1.6 m a 50 m, 6.4 m a 100 m, 14 m a 150 m. A 100 m la camera non sa dire se il veicolo è a 94 o a 106 m, e tanto meno quanto velocemente si avvicina: derivare una distanza così rumorosa dà una velocità relativa inutilizzabile. In più, la formula vale solo se la strada è piana: una salita o il beccheggio dell’auto in frenata (un grado di beccheggio sposta l’orizzonte di 21 pixel) falsano .
C’è un secondo modo, la larghezza apparente: un’auto larga  appare larga
 pixel. Ma non si conosce (un’utilitaria è 1.6 m, un camion 2.5 m): un errore del 10% su è un errore del 10% sulla distanza.
Il tempo all’impatto senza conoscere la distanza
La camera ha però un’arma che il radar non ha. Derivando nel tempo:
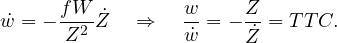
Il rapporto tra la larghezza dell’immagine e la sua velocità di crescita è il tempo all’impatto (TTC), e non dipende né da né da . Le funzioni di frenata d’emergenza basate solo sulla camera usano proprio questo: per la sicurezza conta quanto tempo manca, non quanti metri.
La posizione laterale invece la camera la misura bene: un oggetto a colonna  dal centro dell’immagine sta a
 , con un errore di circa
 : 12 cm a 100 m. La camera, inoltre, vede le linee di corsia, che serviranno nella lezione 4 per prevedere dove andrà la nostra auto.
Il radar FMCW
Il radar automobilistico a 77 GHz trasmette rampe di frequenza (chirp) e confronta l’eco con il segnale trasmesso. Ne abbiamo visto il funzionamento in dettaglio nella lezione sul radar FMCW automobilistico; qui ci servono le tre formule e la loro origine.
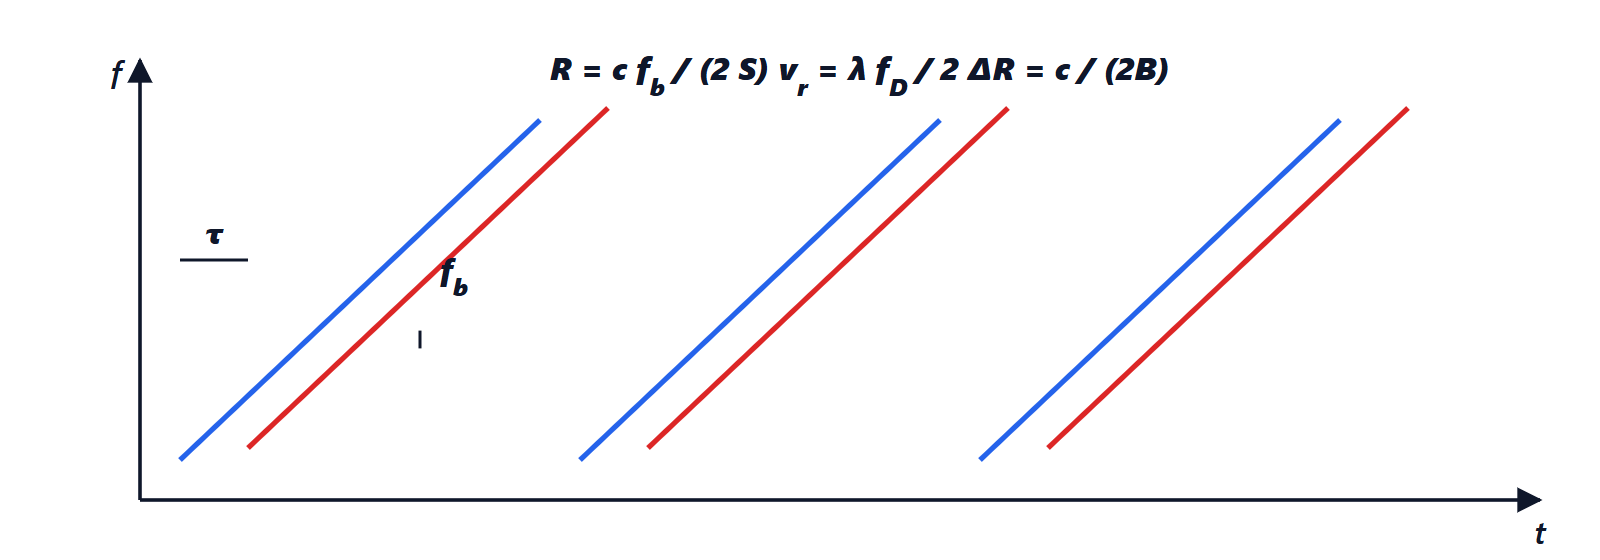
 , quindi in ogni istante le due frequenze differiscono della frequenza di battimento
 , con
 pendenza della rampa. Il moto del bersaglio aggiunge lo spostamento Doppler
 .
- distanza:
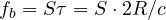 , quindi
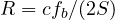 . La risoluzione (la minima differenza di distanza tra due bersagli separabili) è
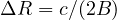 , con
 l’escursione di frequenza: con
 GHz, 15 cm;
- velocità radiale: l’eco di un bersaglio che si muove a velocità
 ha frequenza spostata di
 ; a 77 GHz
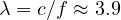 mm. Il radar misura la velocità relativa direttamente, senza derivare la distanza, con errori di qualche cm/s;
- angolo: con più antenne riceventi (e più trasmittenti, MIMO) la differenza di fase tra due antenne a distanza
 è
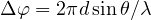 . La precisione tipica è di qualche decimo di grado.
Il punto debole è proprio l’angolo: un errore  diventa un errore laterale

che cresce linearmente con la distanza: con 0.3° (0.0052 rad), 0.26 m a 50 m, 0.52 m a 100 m, 0.79 m a 150 m. Una corsia è larga 3.5 m: a 150 m il radar fatica a dire in quale corsia si trova un veicolo.
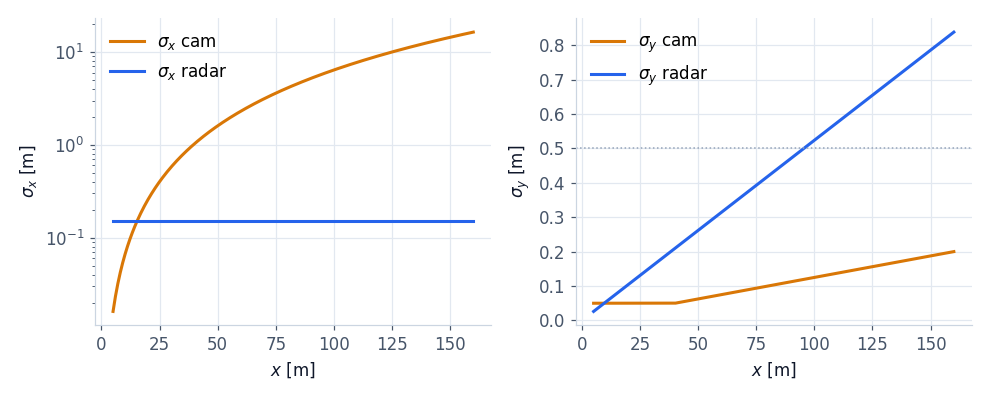
Il grafico è la ragione della configurazione 1R1V: il radar è preciso dove la camera è debole (distanza, velocità relativa) e la camera è precisa dove il radar è debole (posizione laterale). La lezione 3 mostrerà che il filtro di Kalman prende automaticamente il meglio di ciascuno.
I casi difficili
| Situazione | Camera | Radar |
|---|---|---|
| sole basso, abbagliamento, buio | degrada o cieca | non influenzato |
| pioggia forte, nebbia, neve | degrada molto | degrada poco (spruzzi, neve sul sensore) |
| veicolo fermo in corsia | lo riconosce come veicolo | eco uguale a tombini, cartelli, ponti: tutti fermi |
| galleria, guard-rail | linee spesso visibili | riflessioni multiple, bersagli fantasma |
| veicolo molto vicino che taglia | spesso fuori dal campo visivo | fascio stretto: lo vede tardi, servono radar d’angolo |
| veicoli insoliti (rimorchi, trasporti eccezionali) | la classificazione può sbagliare | li vede, la forma è incerta |
Il caso più importante per l’ACC è il veicolo fermo. Per il radar tutti gli oggetti fermi si avvicinano alla velocità  della nostra auto: un’auto ferma in coda, un tombino, la struttura di un ponte e un cartello hanno la stessa velocità relativa. Senza un’altra informazione, frenare per ogni eco ferma vuol dire frenare per niente (falso positivo), ignorarle tutte vuol dire non fermarsi dietro una coda. Le soluzioni che vedremo nella lezione 4 sono la conferma della camera e la memoria degli oggetti visti in movimento. I radar più recenti (detti 4D o imaging) misurano anche l’elevazione e distinguono meglio un ponte da un’auto, ma il problema resta.
Che cosa deve dare il sensore alla fusione
Ogni sensore manda alla centralina ADAS, a ogni ciclo, una lista di oggetti con misure e incertezze. Nel codice:
def radar_measure(prm, rng, x, y, vx):
    """Polar measurement of a target at (x, y): (range, azimuth, range rate) or None."""
    r, th = sqrt(x * x + y * y), atan2(y, x)
    if r > prm.r_max or abs(th) > prm.fov or rng.random() > prm.p_det:
        return None                          # out of the beam or missed detection
    rr = vx * cos(th)
    return (r + rng.normal(0, prm.sigma_r), th + rng.normal(0, prm.sigma_th), rr + rng.normal(0, prm.sigma_rr))


def camera_sigmas(prm, x):
    """sigma_x = x^2 / (f h) sigma_px (ground plane), sigma_y ~ x / f sigma_px"""
    return x * x / (prm.f * prm.h) * prm.sigma_px, max(0.05, x / prm.f * prm.sigma_px * 1.5)
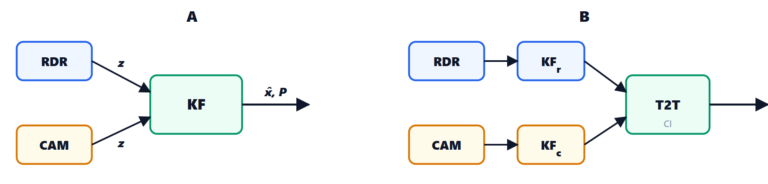
Le incertezze non sono un dettaglio: il filtro di Kalman pesa ogni misura con l’inverso della sua varianza, e un sensore che dichiara un errore troppo piccolo prende il sopravvento anche quando sbaglia. Nella prossima lezione costruiamo il tracciatore che unisce le due liste in un’unica lista di oggetti affidabili.