ACC 2 : capteurs et configurations, caméra seule, caméra et radar, plusieurs radars
Configurations 1V, 1R1V et 5R1V, distance par la caméra démontrée avec son erreur quadratique, temps avant collision par l'échelle, radar FMCW, erreur latérale du radar, cas difficiles et objets fixes.
https://www.electronics-engineering.com/fr/acc-capteurs-camera-radar-configurations-erreurs-de-mesure/
Un ACC vaut ce qu’il voit. Pour suivre un véhicule il faut trois nombres : la distance  , la vitesse relative
 et la position latérale
 , qui dit si le véhicule est dans notre voie. Caméra et radar mesurent ces nombres de manières très différentes, avec des erreurs qui croissent avec la distance de façons différentes : c’est pourquoi les configurations à plusieurs capteurs ne servent pas seulement à voir plus loin, mais à couvrir les points faibles de chacun. Dans cette leçon nous tirons les erreurs de mesure de la géométrie et de la physique, et nous les utiliserons dans la prochaine pour la fusion.
Les configurations
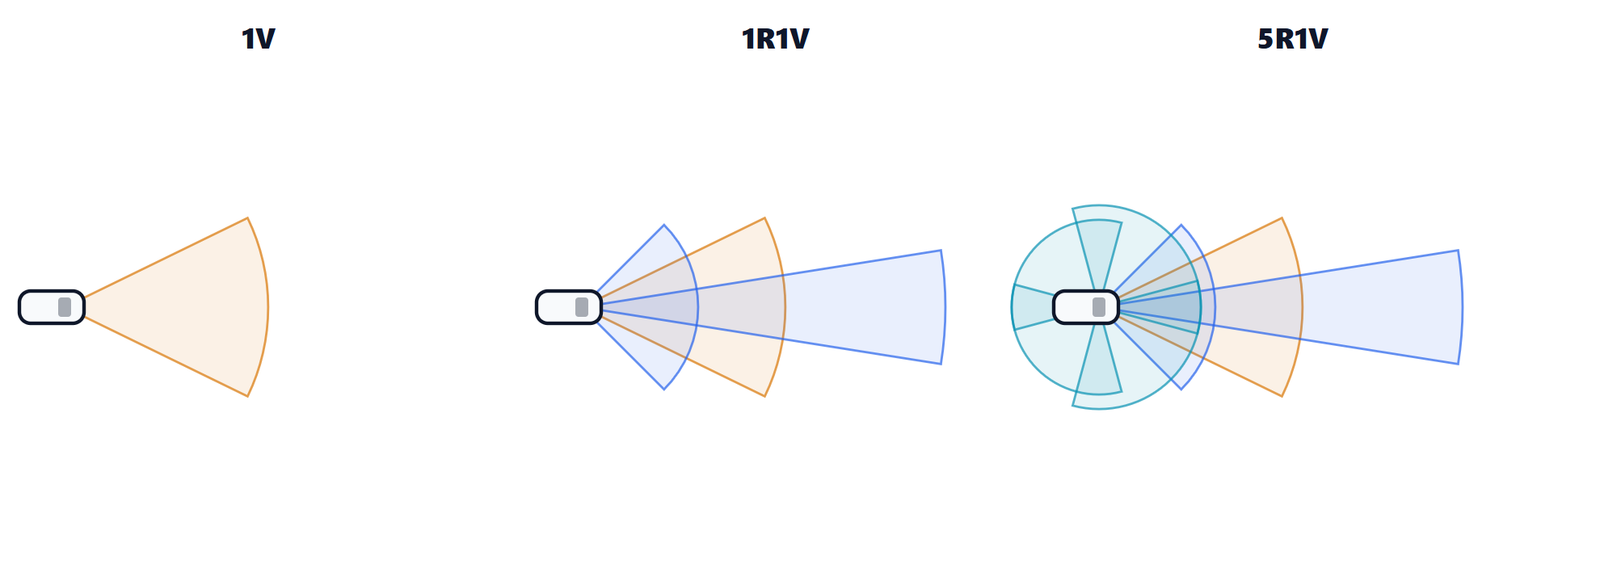
| Configuration | Capteurs | Points forts | Limites |
|---|---|---|---|
| 1V | une caméra | coût, classe les objets, voit les lignes | distance imprécise de loin, aveugle avec soleil bas, brouillard, nuit |
| 1R1V | radar frontal + caméra | distance et vitesse précises, fonctionne sous la pluie et la nuit | angle du radar moins précis, objets fixes ambigus |
| 1V3R, 1V5R | + radars d’angle | voit plus tôt les véhicules qui s’insèrent (cut-in), changement de voie | plus de données à fusionner et à calibrer |
| nV nR (+ lidar) | caméras autour de la voiture, plusieurs radars | vision à 360°, redondance | calcul, coût, complexité |
Le cas 1R1V est le plus répandu sur les voitures de série : radar et caméra se complètent. Les solutions « vision seule » utilisent plusieurs caméras et des réseaux de neurones qui estiment la distance ; elles sont possibles, mais la précision de la distance reste le point faible, comme les chiffres le montreront.
La caméra : distance par le plan de la route
Une caméra voit une image, pas une distance. La façon la plus courante de l’obtenir avec une seule caméra est le point de contact du véhicule avec la route.
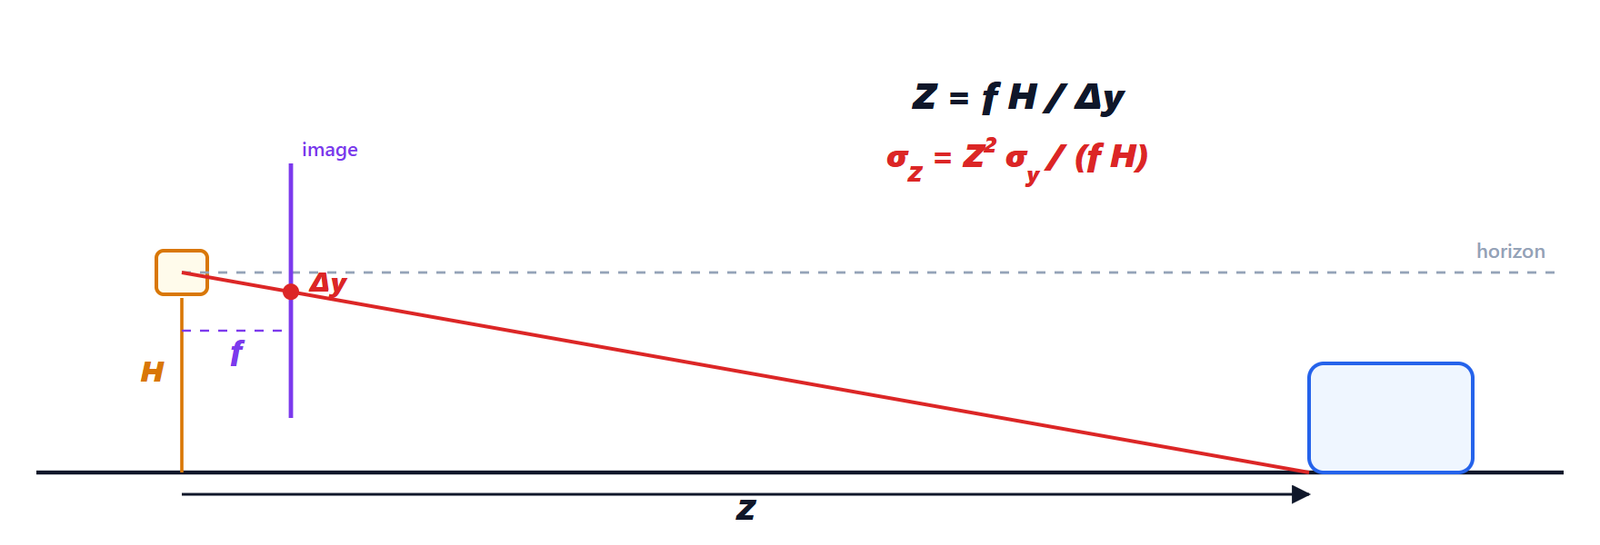
 au-dessus de la route, avec une focale
 (en pixels). Le point où les roues du véhicule touchent la route, à la distance
 , apparaît dans l’image
 pixels sous l’horizon. Les deux triangles semblables donnent
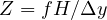 .
Démonstration. Le rayon de la caméra au point de contact descend de sur une distance ; sur le plan image, à la distance du centre optique, le même rayon descend de . Les deux triangles sont semblables, donc 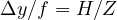 , c’est-à-dire

Passons à l’erreur. Si le point de contact est estimé avec une erreur de  pixels, l’erreur sur la distance est la dérivée multipliée par l’erreur (propagation au premier ordre) :

L’erreur croît avec le carré de la distance. Avec  px,
 m et un pixel d’erreur : 1,6 m à 50 m, 6,4 m à 100 m, 14 m à 150 m. À 100 m la caméra ne sait pas dire si le véhicule est à 94 ou à 106 m, encore moins à quelle vitesse il approche : dériver une distance aussi bruitée donne une vitesse relative inutilisable. De plus, la formule n’est valable que sur route plate : une pente ou le tangage de la voiture au freinage (un degré de tangage déplace l’horizon de 21 pixels) faussent .
Il existe une deuxième méthode, la largeur apparente : une voiture de largeur  apparaît large de
 pixels. Mais est inconnue (une citadine fait 1,6 m, un camion 2,5 m) : une erreur de 10 % sur est une erreur de 10 % sur la distance.
Le temps avant collision sans connaître la distance
La caméra a pourtant une arme que le radar n’a pas. En dérivant par rapport au temps :
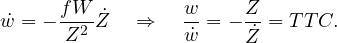
Le rapport entre la largeur dans l’image et sa vitesse de croissance est le temps avant collision (TTC), et il ne dépend ni de ni de . Les fonctions de freinage d’urgence fondées sur la seule caméra utilisent justement cela : pour la sécurité, ce qui compte est le temps qui reste, pas le nombre de mètres.
La position latérale, en revanche, la caméra la mesure bien : un objet à la colonne  du centre de l’image est à
 , avec une erreur d’environ
 : 12 cm à 100 m. La caméra voit aussi les lignes de voie, dont nous aurons besoin dans la leçon 4 pour prévoir où ira notre voiture.
Le radar FMCW
Le radar automobile à 77 GHz émet des rampes de fréquence (chirps) et compare l’écho avec le signal émis. Nous avons vu son fonctionnement en détail dans la leçon sur le radar automobile FMCW ; ici nous avons besoin de trois formules et de leur origine.
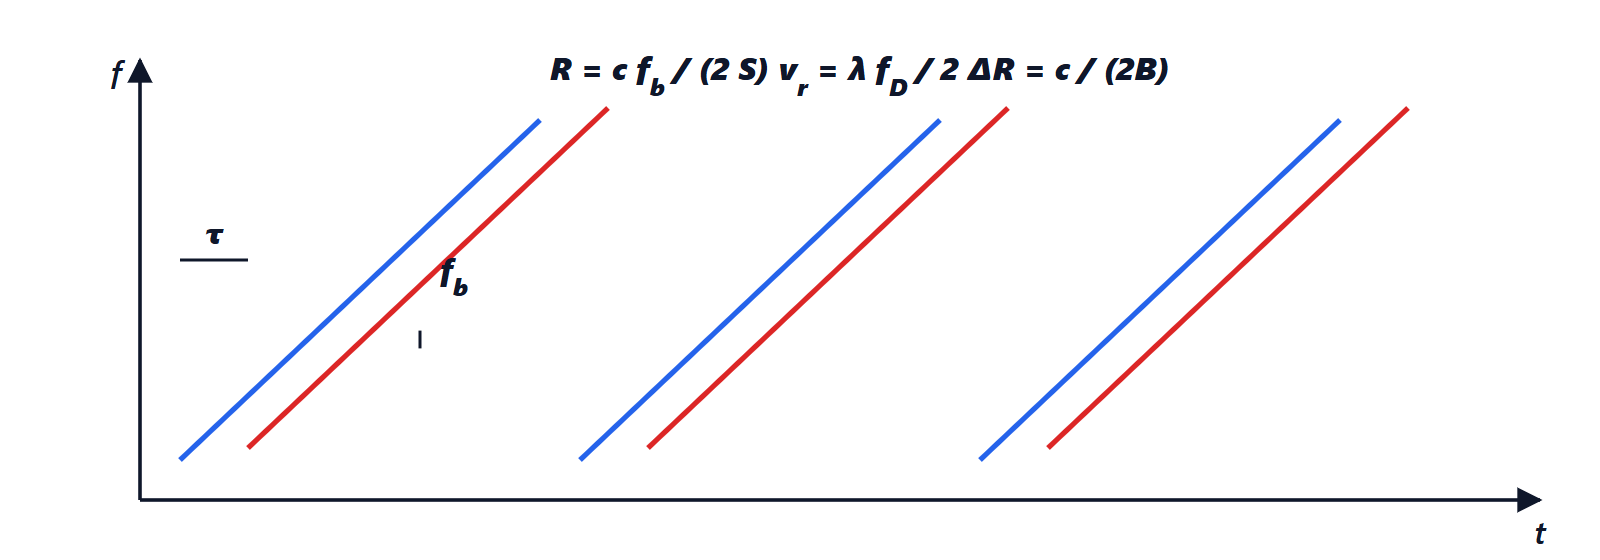
 , donc à chaque instant les deux fréquences diffèrent de la fréquence de battement
 , avec
 la pente de la rampe. Le mouvement de la cible ajoute le décalage Doppler
 .
- distance :
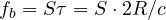 , donc
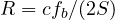 . La résolution (la plus petite différence de distance entre deux cibles séparables) est
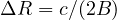 , avec
 l’excursion de fréquence : avec
 GHz, 15 cm ;
- vitesse radiale : l’écho d’une cible qui se déplace à la vitesse
 est décalé de
 ; à 77 GHz
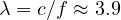 mm. Le radar mesure la vitesse relative directement, sans dériver la distance, avec des erreurs de quelques cm/s ;
- angle : avec plusieurs antennes de réception (et plusieurs d’émission, MIMO) la différence de phase entre deux antennes distantes de
 est
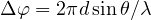 . La précision typique est de quelques dixièmes de degré.
Le point faible est justement l’angle : une erreur  devient une erreur latérale

qui croît linéairement avec la distance : avec 0,3° (0,0052 rad), 0,26 m à 50 m, 0,52 m à 100 m, 0,79 m à 150 m. Une voie fait 3,5 m de large : à 150 m le radar a du mal à dire dans quelle voie se trouve un véhicule.
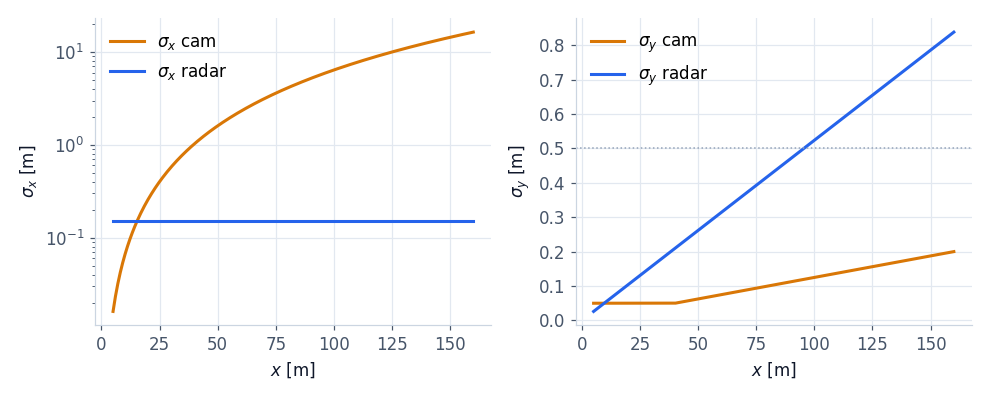
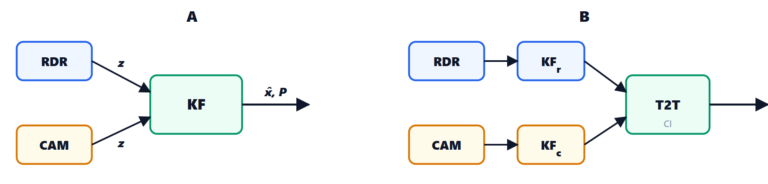
Le graphique est la raison de la configuration 1R1V : le radar est précis là où la caméra est faible (distance, vitesse relative) et la caméra est précise là où le radar est faible (position latérale). La leçon 3 montrera que le filtre de Kalman prend automatiquement le meilleur de chacun.
Les cas difficiles
| Situation | Caméra | Radar |
|---|---|---|
| soleil bas, éblouissement, nuit | se dégrade ou aveugle | pas affecté |
| forte pluie, brouillard, neige | se dégrade beaucoup | se dégrade peu (projections, neige sur le capteur) |
| véhicule arrêté dans la voie | le reconnaît comme véhicule | écho identique aux plaques d’égout, panneaux, ponts : tous fixes |
| tunnel, glissière | lignes souvent visibles | réflexions multiples, cibles fantômes |
| véhicule très proche qui s’insère | souvent hors du champ de vision | faisceau étroit : le voit tard, il faut des radars d’angle |
| véhicules inhabituels (remorques, convois exceptionnels) | la classification peut se tromper | les voit, forme incertaine |
Le cas le plus important pour l’ACC est le véhicule arrêté. Pour le radar tous les objets fixes s’approchent à la vitesse  de notre voiture : une voiture arrêtée dans un bouchon, une plaque d’égout, la structure d’un pont et un panneau ont la même vitesse relative. Sans autre information, freiner pour chaque écho fixe veut dire freiner pour rien (faux positif), les ignorer tous veut dire ne pas s’arrêter derrière un bouchon. Les solutions que nous verrons dans la leçon 4 sont la confirmation par la caméra et la mémoire des objets vus en mouvement. Les radars plus récents (dits 4D ou imageurs) mesurent aussi l’élévation et distinguent mieux un pont d’une voiture, mais le problème demeure.
Ce que le capteur doit donner à la fusion
Chaque capteur envoie au calculateur ADAS, à chaque cycle, une liste d’objets avec des mesures et des incertitudes. Dans le code :
def radar_measure(prm, rng, x, y, vx):
    """Polar measurement of a target at (x, y): (range, azimuth, range rate) or None."""
    r, th = sqrt(x * x + y * y), atan2(y, x)
    if r > prm.r_max or abs(th) > prm.fov or rng.random() > prm.p_det:
        return None                          # out of the beam or missed detection
    rr = vx * cos(th)
    return (r + rng.normal(0, prm.sigma_r), th + rng.normal(0, prm.sigma_th), rr + rng.normal(0, prm.sigma_rr))


def camera_sigmas(prm, x):
    """sigma_x = x^2 / (f h) sigma_px (ground plane), sigma_y ~ x / f sigma_px"""
    return x * x / (prm.f * prm.h) * prm.sigma_px, max(0.05, x / prm.f * prm.sigma_px * 1.5)
Les incertitudes ne sont pas un détail : le filtre de Kalman pondère chaque mesure par l’inverse de sa variance, et un capteur qui déclare une erreur trop petite prend le dessus même quand il se trompe. Dans la prochaine leçon nous construisons le pisteur qui réunit les deux listes en une seule liste d’objets fiables.