ACC 5 : planification, suivi, approche élastique, preboost et stop & go
Temps inter-véhiculaire court, moyen, long et très long, stabilité et stabilité de la file démontrées, approche cinématique avec élasticité, preboost de dépassement, loi d'arrêt du stop & go, MPC.
https://www.electronics-engineering.com/fr/acc-planification-temps-inter-vehiculaire-stabilite-file-approche-preboost-stop-and-go/
Nous avons la cible : sa distance  , sa vitesse
 , son accélération
 . Toutes les 20 ms le planificateur décide quelle accélération demander à la voiture. Un seul régulateur ne suffit pas : suivre en régime établi, approcher un véhicule beaucoup plus lent, préparer un dépassement et s’arrêter dans un bouchon sont des problèmes différents, avec des solutions différentes. La structure que nous utilisons est celle de nombreux systèmes de série, à règles : chaque mode propose une accélération, la plus prudente l’emporte, puis viennent les limites et l’à-coup.
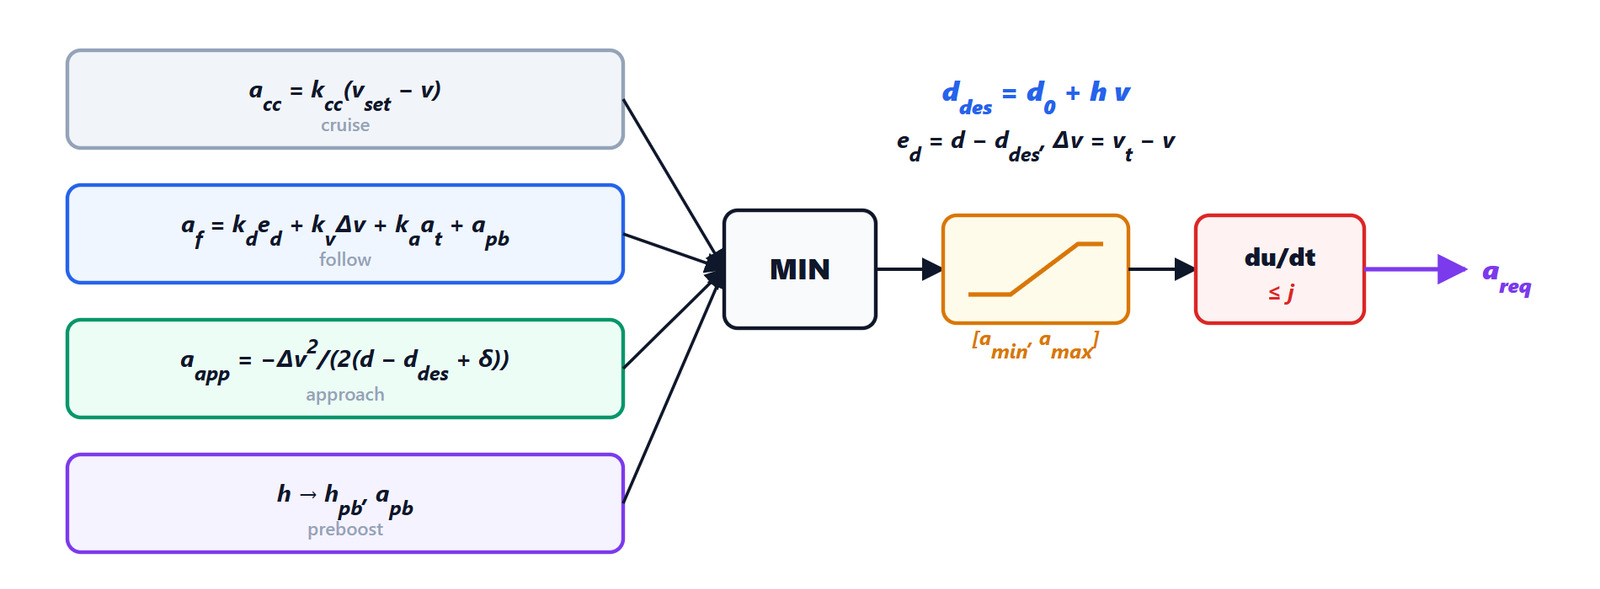
 au contrôle de couple.
La politique à temps inter-véhiculaire constant
La distance souhaitée est 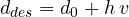 : elle croît avec notre vitesse. Les erreurs qu’utilise le planificateur sont

Pourquoi ainsi et pas une distance fixe ? Avec une distance fixe une file de voitures équipées d’ACC amplifie les perturbations le long de la file, à moins que les véhicules ne communiquent ; avec le temps inter-véhiculaire on peut l’éviter, comme nous le démontrons dans un instant. Le conducteur choisit  parmi quatre valeurs.
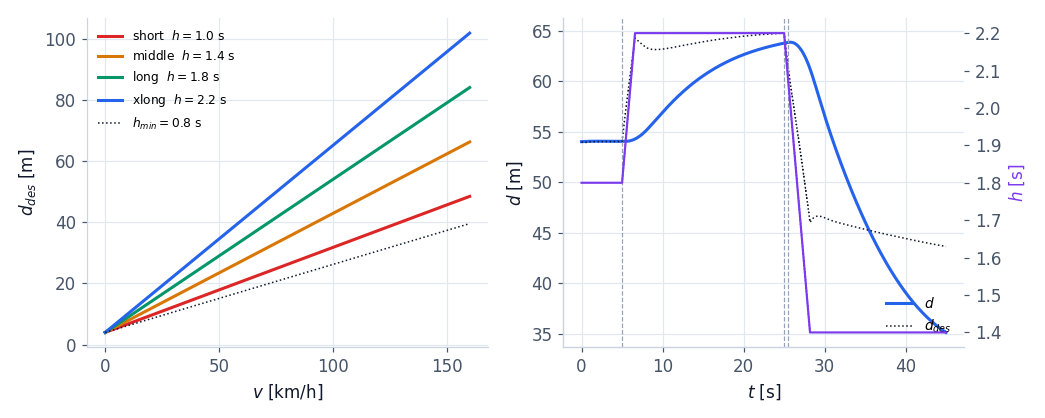 (violet) change de 0,25 s par seconde et la distance le suit sans à-coups.
Le changement de est volontairement lent : un saut de 2,2 à 1,0 s signifierait une erreur de distance de 33 m en un instant, et le régulateur accélérerait d’un coup.
Le suivi en régime établi
Le mode de base est un régulateur proportionnel-dérivé sur l’erreur de distance, avec l’accélération de la cible en anticipation :
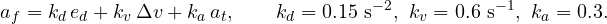
Stabilité. Supposons pour l’instant que la voiture réalise tout de suite l’accélération demandée ( ) et que la cible roule à vitesse constante. Alors
 et
 , c’est-à-dire
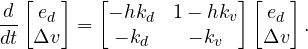
La trace vaut 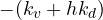 , le déterminant
 : le polynôme caractéristique est
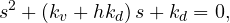
stable pour tout  ,
 (le critère de Routh pour le second ordre). Avec
 s : pulsation propre
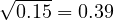 rad/s et amortissement
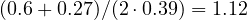 , c’est-à-dire aucun dépassement (la réponse du second ordre). Un suivi lent et calme est ce que l’on veut : personne ne veut une voiture qui réagit à chaque petite variation de celle qui la précède.
La stabilité de la file
Une seule voiture stable ne suffit pas. Dans une file de voitures équipées d’ACC chacune suit la précédente : si chacune amplifie un peu les variations de vitesse, la dernière subit une perturbation énorme (c’est l’onde qui naît de nulle part dans les bouchons). Avec les transformées de Laplace (voir les fonctions de transfert), pour la voiture  qui suit la voiture
 :

La file n’amplifie pas les perturbations si  à toutes les fréquences. Avec
 :
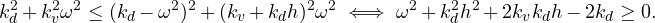
Le pire cas est  ; en divisant par
 on obtient la condition

Avec  ,
 : pour
 elle vaut 2,14 et c’est bon ; pour
 elle vaut 1,35 et la file amplifie. C’est pourquoi les gains ne peuvent pas être fixes : dans le code
 augmente quand le temps inter-véhiculaire raccourcit,
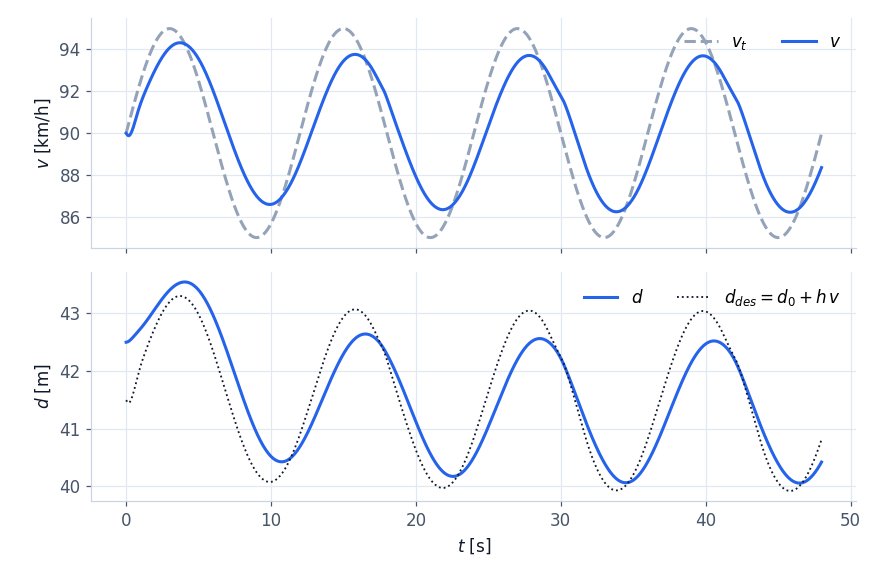
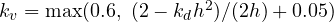 , c’est-à-dire 0,98 pour s.
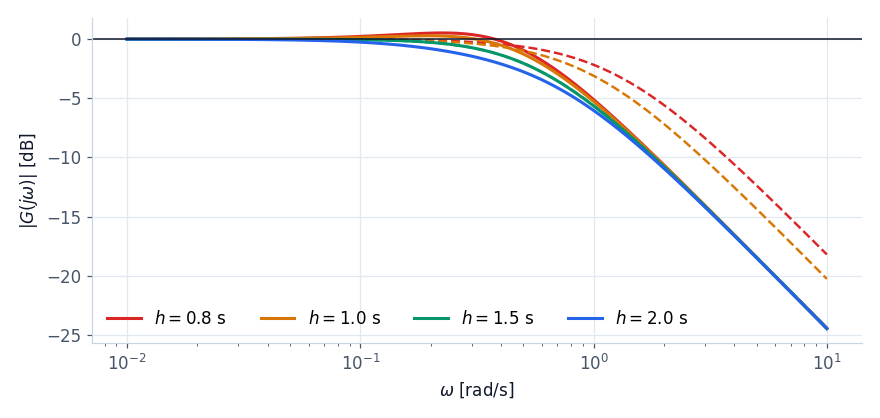
 en décibels pour différents temps inter-véhiculaires avec des gains fixes (traits pleins) : pour 0,8 et 1,0 s il dépasse 0 dB, la file amplifie. Les traits pointillés sont les mêmes temps avec adapté : ils restent sous 0 dB.
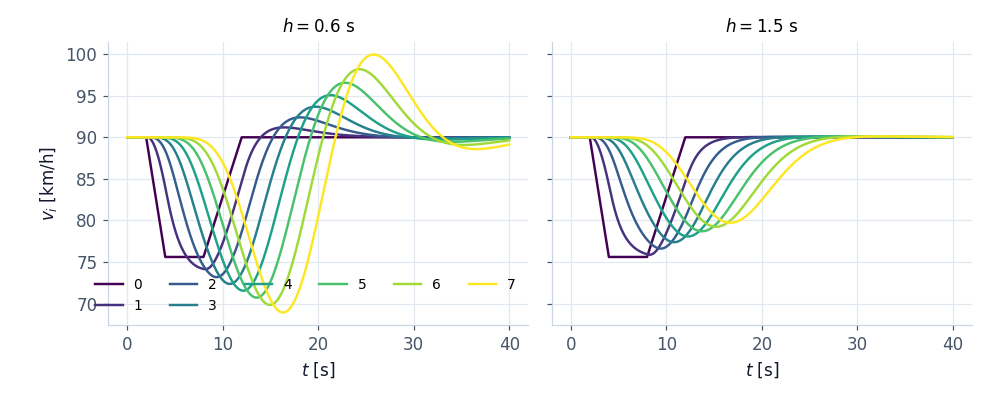
 s et des gains fixes (à gauche) l’onde grandit : la première descend à 75,6 km/h, la dernière à 68,9. Avec s (à droite) elle s’amortit : la dernière ne descend qu’à 79,7 km/h. Les actionneurs ont un retard de 0,2 s, qui aggrave la condition : c’est l’une des raisons du minimum de 0,8 s de la norme.
L’approche d’un véhicule plus lent
Nous arrivons à 130 km/h et devant, à 200 m, il y a une voiture à 80 km/h. Le régulateur de suivi, livré à lui-même, attend que l’erreur de distance devienne petite puis freine fort : avec  m/s le terme
 vaut
 m/s², limité à
 . Un conducteur expérimenté fait autrement : il arrête d’accélérer, puis freine doucement et de façon constante.
La décélération cinématique. Dans le mouvement relatif, avec la cible à vitesse constante, une décélération constante  annule la différence de vitesse
 après une distance relative
 donnée par
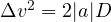 . Si nous voulons que s’annule exactement quand la distance atteint
 , il faut
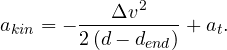
Recalculée à chaque cycle, cette loi corrige ses propres erreurs : si la voiture freine moins que prévu, la distance restante diminue et la demande augmente.
L’élasticité. Il n’est pas nécessaire d’arriver exactement à  avec
 . Si nous acceptons de descendre temporairement sous la distance souhaitée d’une marge
 et de la récupérer ensuite tranquillement, la distance disponible pour freiner augmente et le freinage s’adoucit : avec
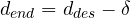 ,
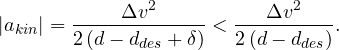
Dans le code  : un quart de la distance souhaitée, jamais plus de 12 m.
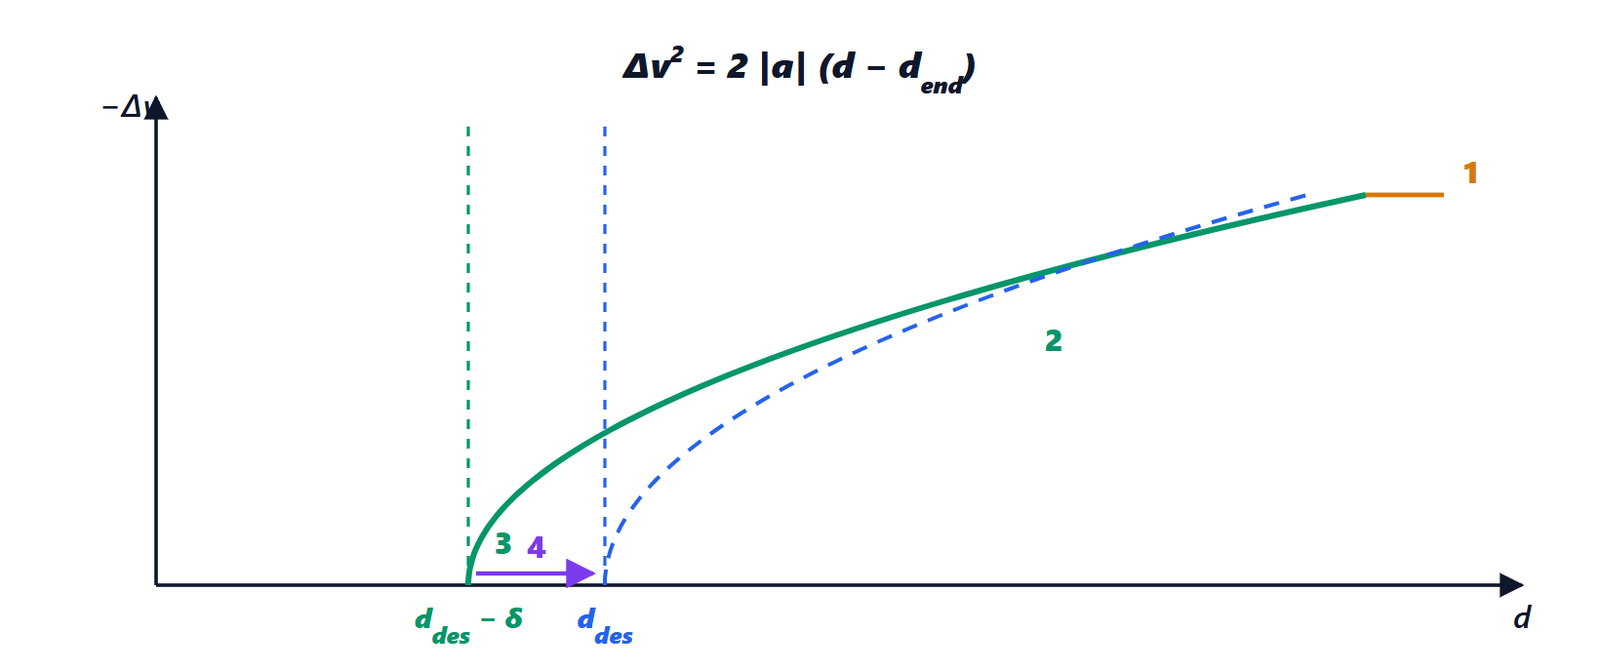
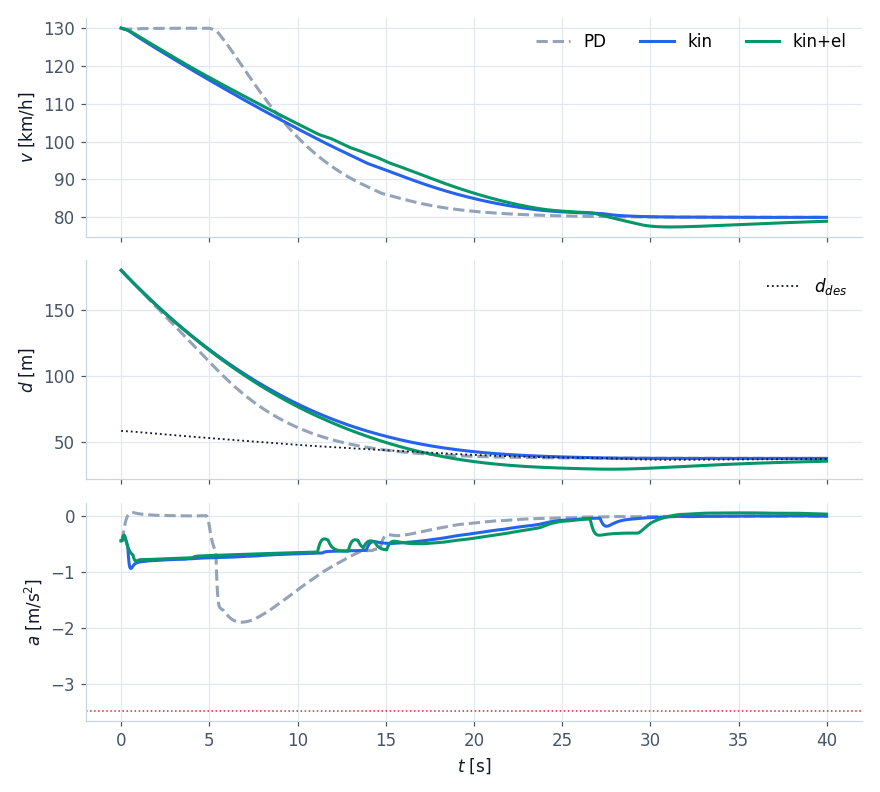
 , qui se termine à
 au lieu de (pointillé) ; (3) courte sous-distance élastique ; (4) récupération douce jusqu’à .
Trois détails rendent la manœuvre robuste :
- mode avec hystérésis : l’approche commence avec une vraie vitesse d’approche (plus de 1 m/s) et se termine quand celle-ci est presque nulle ou que la marge élastique est épuisée ; sans hystérésis, avec proche de zéro le mode s’allume et s’éteint ;
- phase douce : tant que
 est plus faible que ce qu’on obtient en relâchant la pédale (
 m/s²), on laisse travailler le régulateur de suivi, mais sans freiner plus que nécessaire (
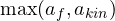 ) et sans s’approcher plus vite que
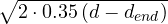 ;
- récupération élastique : après l’approche la distance manquante se récupère avec un gain réduit (
 ) et une décélération d’au plus
 m/s² : la distance se rouvre parce que nous ralentissons à peine, pas parce que nous freinons.
Le preboost de dépassement
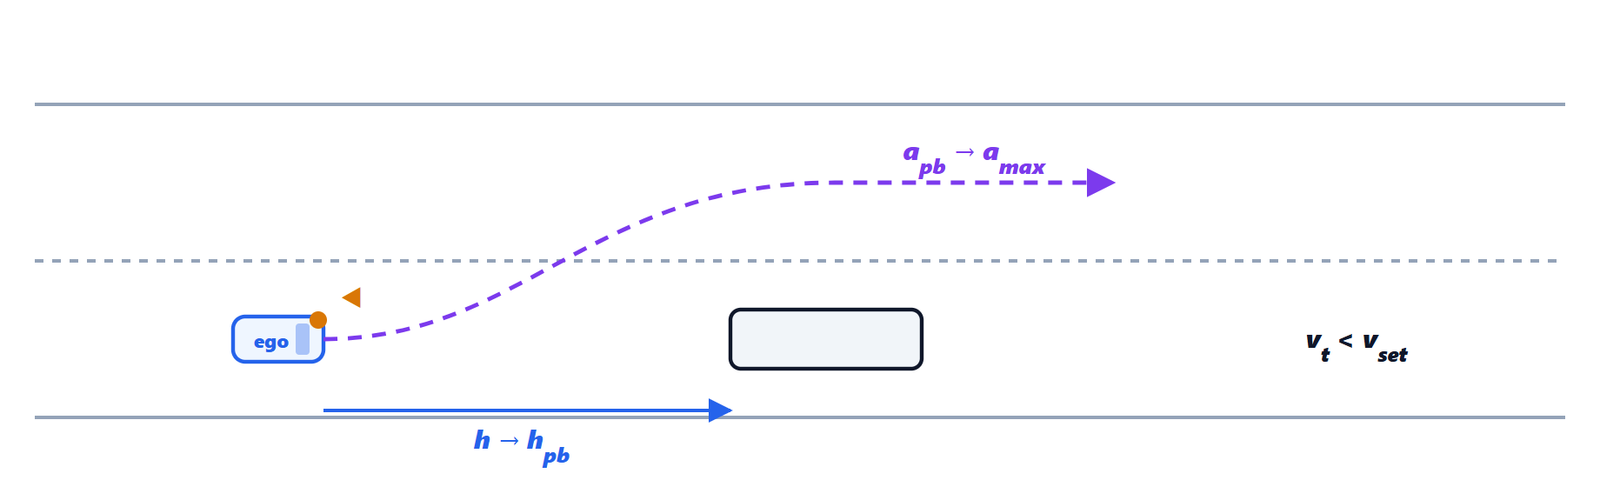
Nous suivons un camion à 80 km/h avec la vitesse réglée à 130. Le conducteur met le clignotant à gauche pour dépasser. Un ACC simple garde les 37 m de distance jusqu’à ce que le camion soit sorti du couloir, et seulement alors accélère : le dépassement commence lentement, et celui qui arrive par derrière dans la voie de dépassement doit freiner.
Le preboost anticipe le dépassement : avec le clignotant vers la voie de dépassement, une cible plus lente que la vitesse réglée et la voie d’à côté libre (les radars d’angle et la fusion le disent), le planificateur
- réduit le temps inter-véhiculaire vers
 s, toujours avec la variation lente de 0,25 s par seconde ;
- ajoute une accélération
 m/s² au terme de suivi ;
- s’arrête après 4 s si le changement de voie n’a pas lieu, ou dès que le clignotant s’éteint, et la distance revient doucement à sa valeur normale.
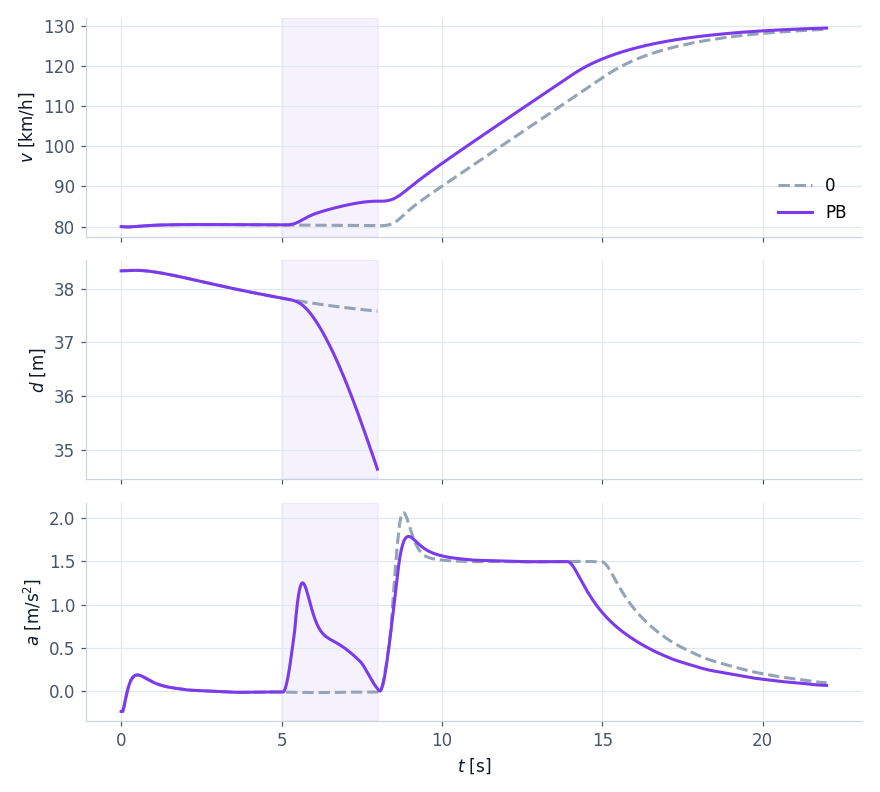
 et la voiture commence à accélérer avant que le camion soit sorti du couloir ; après le changement de voie la cible est libre et l’accélération monte vers
 .
Stop & go
Dans un bouchon la cible freine jusqu’à s’arrêter. Le régulateur de suivi, avec l’accélération de la cible en anticipation, copierait son freinage et nous arrêterait là où nous sommes, peut-être à 15 m. Il faut au contraire s’arrêter à  du point où l’autre s’arrêtera.
La loi d’arrêt. Si la cible freine avec  , elle s’arrêtera après la distance
 , c’est-à-dire à la distance
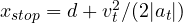 de nous. Pour nous arrêter à derrière ce point avec une décélération constante :
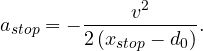
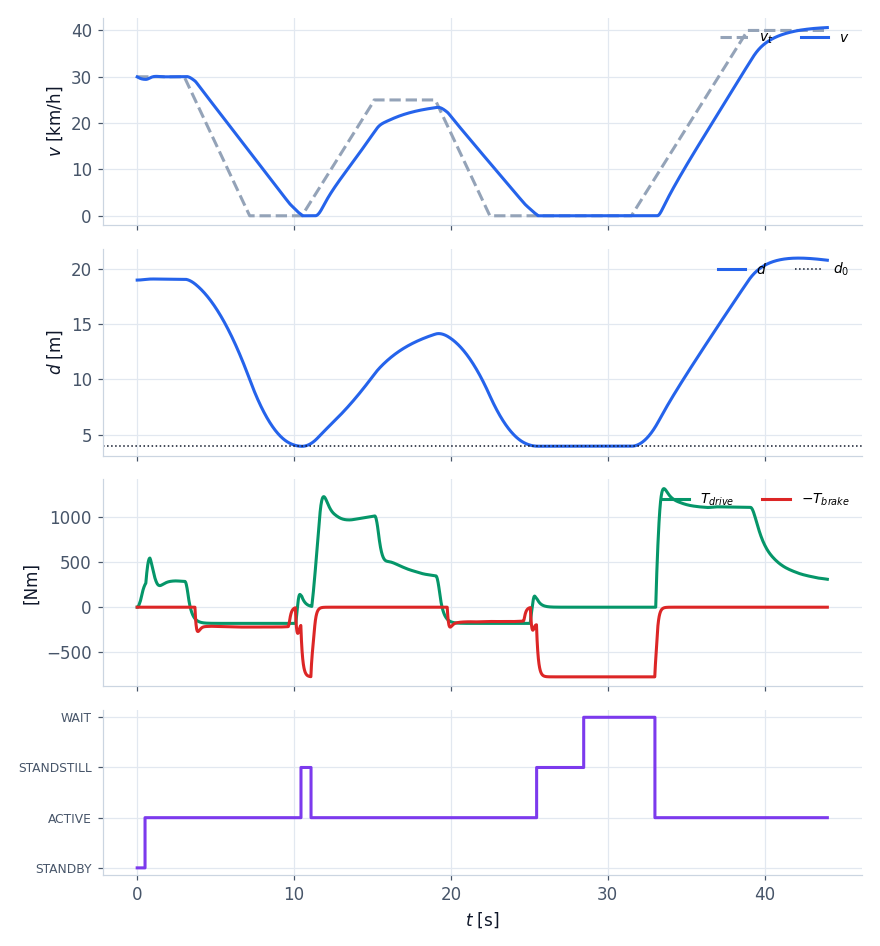
Si la cible est déjà arrêtée,  . La loi remplace suivi et approche quand la cible s’arrêtera dans les 4 s et que nous roulons sous 54 km/h. À basse vitesse s’appliquent les limites plus larges de l’ISO 22179, interpolées comme vu dans la leçon 1 : jusqu’à −5 m/s² et +4 m/s² sous 18 km/h. Quand nous sommes arrêtés à moins de
 m de la cible arrêtée, le planificateur demande l’arrêt et la machine à états passe en STANDSTILL : les freins maintiennent la voiture (leçon 6).
Arbitrage, limites et à-coup
Les propositions des modes (vitesse réglée  , suivi, approche, arrêt) entrent dans le bloc de minimum : la plus prudente l’emporte. Ensuite :
- saturation aux limites de la norme, qui dépendent de la vitesse (de /
 m/s² au-dessus de 72 km/h à
 /
 sous 18 km/h) ;
- limite d’à-coup : la demande change au plus de 2,5 m/s³ (confort) ; en freinage franc (sous
 m/s²) jusqu’à 5 m/s³ à basse vitesse.
self.mode = min(cands, key=cands.get)                  # the most cautious proposal wins
a_lo, a_hi, j_lo = iso_limits(v, p)                    # ISO 15622 / 22179, speed dependent
a_goal = float(np.clip(cands[self.mode], a_lo, a_hi))
if self.stop_request:
    a_goal, self.mode = min(a_goal, -0.5), "stop"
jerk = j_lo if a_goal < -2.0 else p.jerk_max
self.a_out += float(np.clip(a_goal - self.a_out, -jerk * dt, p.jerk_max * dt))
L’alternative : la commande prédictive
Une approche différente est la commande prédictive (MPC), que nous avons vue dans la leçon sur la commande optimale et prédictive. Avec l’état  et le modèle du mouvement relatif, à chaque cycle on résout un problème quadratique sur un horizon de quelques secondes : minimiser une somme pondérée de l’erreur de distance, de la différence de vitesse, de l’accélération et de l’à-coup, avec des contraintes explicites (limites de la norme, distance minimale, vitesse réglée). L’approche douce, l’élasticité et le freinage anticipé découlent d’eux-mêmes du coût et des contraintes.
| À règles (cette leçon) | Prédictive (MPC) | |
|---|---|---|
| comportement | conçu mode par mode | découle du coût et des contraintes |
| contraintes | par des saturations et des cas particuliers | explicites, respectées par construction |
| calcul | microsecondes | un problème quadratique toutes les 20 ms |
| réglage et certification | chaque paramètre a un sens physique | poids moins intuitifs, solveur à qualifier |
Beaucoup de systèmes de série restent à règles justement à cause de la dernière ligne ; la MPC est de plus en plus utilisée là où le calculateur a de la puissance de calcul et où il faut des prévisions longues (virages, limitations de vitesse, changements de voie).
La demande est prête. Mais la voiture n’a pas de commande d’accélération : elle a un moteur et des freins. Dans la prochaine leçon nous la transformons en couple aux roues, avec toute la physique du véhicule.