Réponse temporelle : premier et second ordre, dépassement et pôles dominants
Pôles et zéros, réponse indicielle des systèmes du premier et du second ordre, dépassement avec démonstration, temps d'établissement et de montée, spécifications dans le plan s, pôles dominants.
https://www.electronics-engineering.com/fr/reponse-temporelle-second-ordre-depassement/
Les spécifications d’un système de commande sont souvent données dans le temps : « la température doit atteindre la valeur demandée en moins de deux minutes, sans la dépasser de plus de 5 % ». Pour les traduire en conditions de conception, il faut savoir comment la position des pôles détermine la forme de la réponse. Dans cette leçon, nous traitons la réponse indicielle des systèmes du premier et du second ordre, les formules du dépassement et du temps d’établissement, et l’idée de pôles dominants.
Pôles et zéros
Une fonction de transfert rationnelle 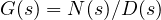 a des zéros (racines du numérateur) et des pôles (racines du dénominateur). En décomposant en éléments simples, la réponse à toute entrée contient un terme
 pour chaque pôle
 : réel si le pôle est réel, oscillant s’il est complexe. La position des pôles dans le plan complexe décide donc de la forme de la réponse.
Premier ordre
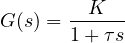
a un pôle en  . La réponse à l’échelon unitaire est
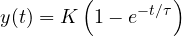
Au bout d’un temps  , la sortie est à 63 % de sa valeur finale, au bout de
 à 95 %, au bout de
 à 98 %. Plus le pôle est loin de l’axe imaginaire, plus la réponse est rapide. De nombreux processus thermiques et le moteur à inductance négligeable se comportent ainsi.
Second ordre
La forme standard est
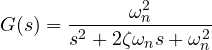
avec la pulsation propre  et le coefficient d’amortissement
 . Pour
 , les pôles sont complexes conjugués :
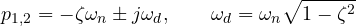
Dans le plan complexe, ils sont à la distance de l’origine, et l’angle  qu’ils font avec l’axe réel négatif satisfait
 .
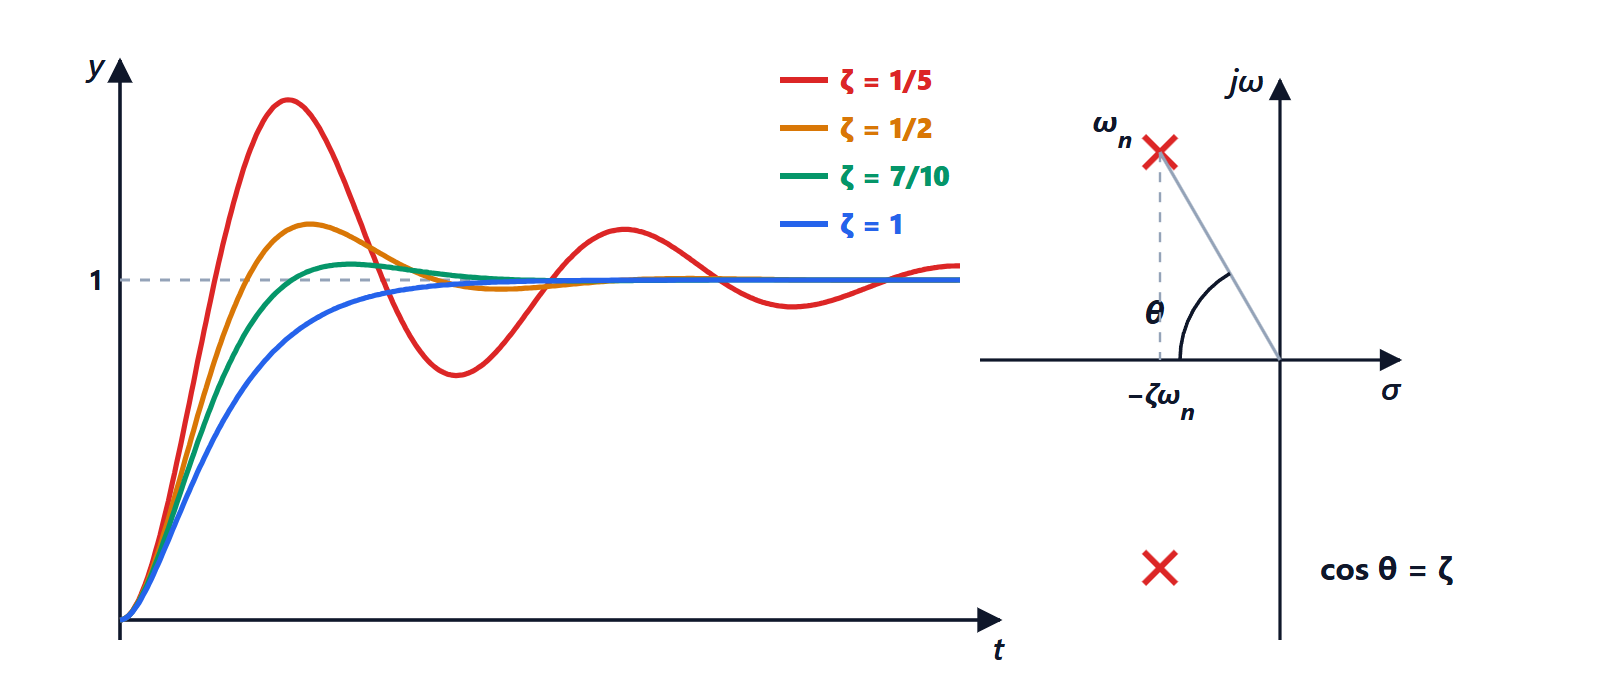
La réponse à l’échelon unitaire est
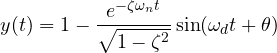
une oscillation de pulsation  à l’intérieur d’une enveloppe qui décroît comme
 .
Spécifications dans le domaine temporel
Théorème (dépassement). Le pic de la réponse se produit en  et le dépassement est
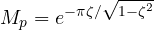
Démonstration. La dérivée de la réponse indicielle est la réponse impulsionnelle, 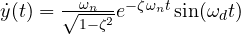 , qui s’annule pour la première fois (après
 ) en
 . Là,
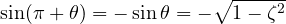 , donc
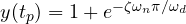 , et
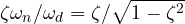 . ∎
Le dépassement ne dépend que du coefficient d’amortissement :
| 0,2 | 0,4 | 0,5 | 0,6 | 0,7 | 0,8 | 1 |
|---|---|---|---|---|---|---|---|
 | 52,7 % | 25,4 % | 16,3 % | 9,5 % | 4,6 % | 1,5 % | 0 |
Une valeur de autour de 0,7 est un compromis classique : une réponse rapide avec moins de 5 % de dépassement.
Temps d’établissement. L’enveloppe descend sous 2 % pour  :

Il ne dépend que de la partie réelle des pôles : pour s’établir plus vite, les pôles doivent être plus à gauche.
Temps de montée. Le temps pour passer de 10 % à 90 % est, pour autour de 0,5, d’environ  : il dépend surtout de la distance des pôles à l’origine.
Les spécifications deviennent ainsi des régions du plan s : un dépassement maximal signifie des pôles à l’intérieur d’un secteur d’angle maximal ; un temps d’établissement maximal signifie des pôles à gauche d’une droite verticale. La conception consiste à amener les pôles en boucle fermée dans cette région.
Pôles dominants
Les systèmes réels ont de nombreux pôles, mais les pôles loin de l’axe imaginaire produisent des termes qui s’éteignent vite. Si une paire de pôles est bien plus proche de l’axe que les autres (au moins cinq fois), la réponse est presque celle d’un système du second ordre avec ces seuls pôles, les pôles dominants. C’est pourquoi les formules du second ordre sont utilisées partout en première approximation.
Les zéros modifient la réponse : un zéro du demi-plan gauche proche des pôles dominants augmente le dépassement ; un zéro du demi-plan droit (systèmes « à non-minimum de phase ») produit une réponse qui part dans le mauvais sens, comme l’altitude d’un avion qui, quand on lève la gouverne de profondeur, plonge un instant avant de monter.




Sono l'autore di questa pagina su «Risposta nel tempo: primo e secondo ordine, sovraelongazione e poli dominanti». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Time response: first and second order, overshoot and dominant poles”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.