Risposta nel tempo: primo e secondo ordine, sovraelongazione e poli dominanti
Poli e zeri, risposta al gradino del primo e del secondo ordine, sovraelongazione con dimostrazione, tempo di assestamento e di salita, specifiche nel piano s, poli dominanti.
Le specifiche di un sistema di controllo si danno spesso nel tempo: “la temperatura deve arrivare al valore richiesto in meno di due minuti, senza superarlo di più del 5%”. Per tradurle in condizioni sul progetto bisogna sapere come la posizione dei poli determina la forma della risposta. In questa lezione vediamo la risposta al gradino dei sistemi del primo e del secondo ordine, le formule di sovraelongazione e tempo di assestamento, e l’idea dei poli dominanti.
Poli e zeri
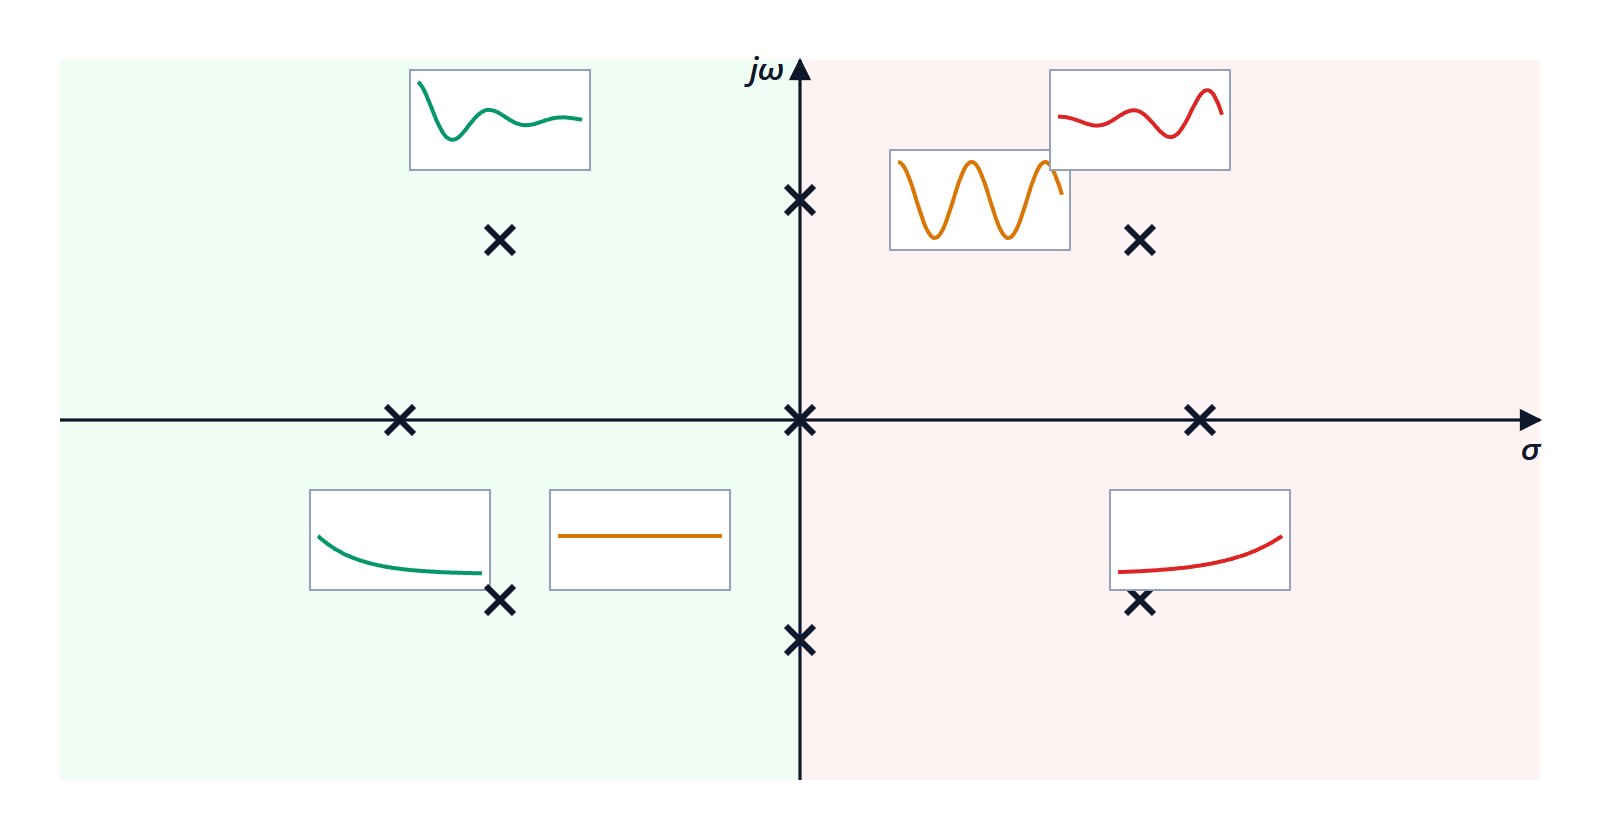
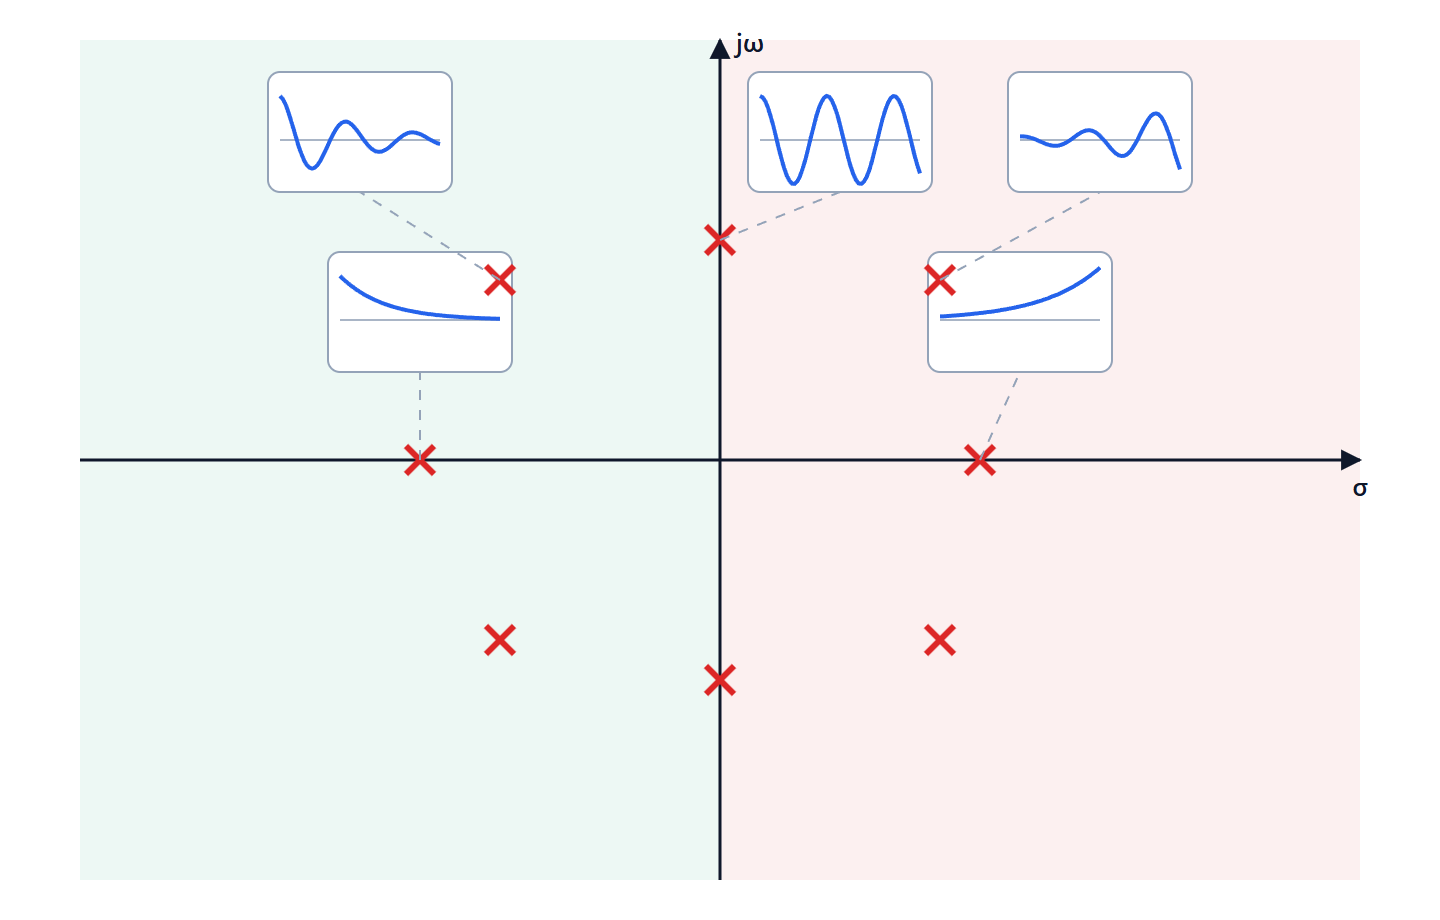
Una funzione di trasferimento razionale 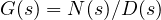 ha zeri (radici del numeratore) e poli (radici del denominatore). Scomponendo in fratti semplici, la risposta a qualsiasi ingresso contiene un termine
 per ogni polo
 : reale se il polo è reale, oscillante se è complesso. La posizione dei poli nel piano complesso decide quindi la forma della risposta.
Il primo ordine
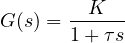
ha un polo in  . La risposta al gradino unitario è
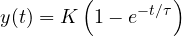
Dopo un tempo  l’uscita è al 63% del valore finale, dopo
 al 95%, dopo
 al 98%. Più il polo è lontano dall’asse immaginario, più la risposta è veloce. Molti processi termici e il motore con induttanza trascurabile si comportano così.
Il secondo ordine
La forma standard è
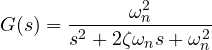
con la pulsazione naturale  e lo smorzamento
 . Per
 i poli sono complessi coniugati:
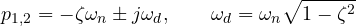
Nel piano complesso stanno a distanza dall’origine, e l’angolo  che formano con il semiasse reale negativo soddisfa
 .
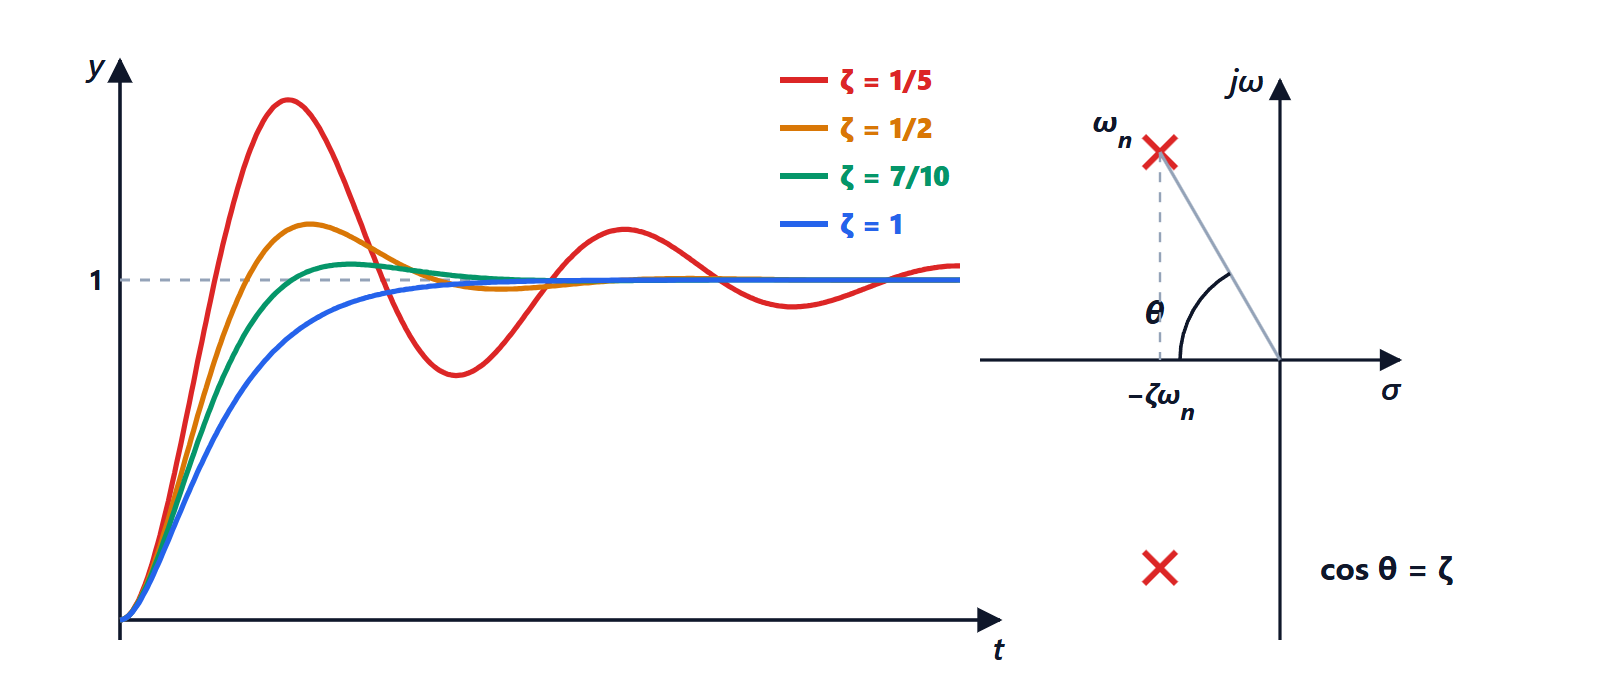
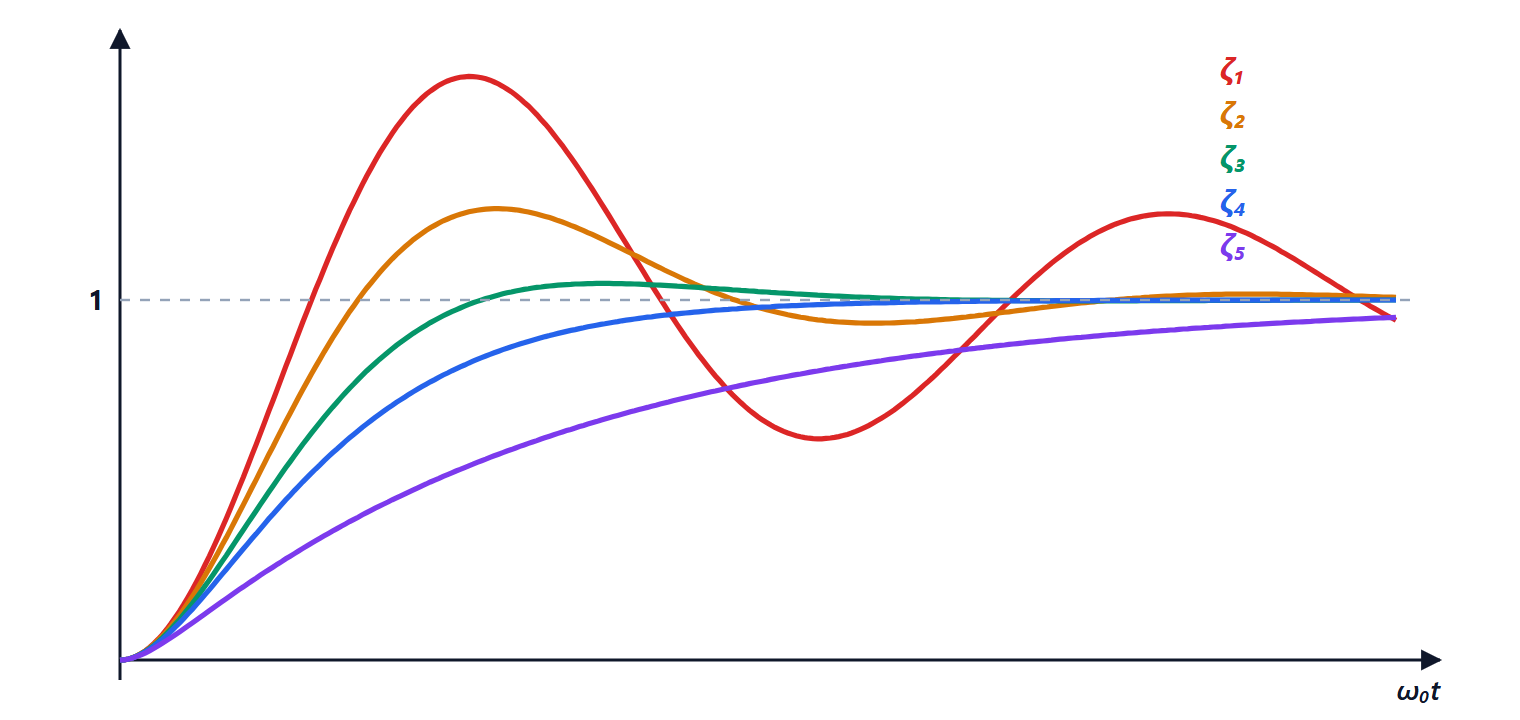
La risposta al gradino unitario è
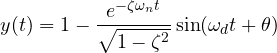
un’oscillazione a pulsazione  dentro un inviluppo che decade come
 .
Le specifiche nel tempo
Teorema (sovraelongazione). Il massimo della risposta si ha in  e la sovraelongazione vale
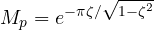
Dimostrazione. La derivata della risposta al gradino è la risposta all’impulso, 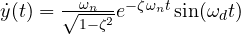 , che si annulla per la prima volta (dopo
 ) in
 . Lì
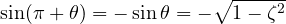 , quindi
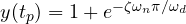 , e
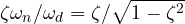 . ∎
La sovraelongazione dipende solo dallo smorzamento:
| 0,2 | 0,4 | 0,5 | 0,6 | 0,7 | 0,8 | 1 |
|---|---|---|---|---|---|---|---|
 | 52,7% | 25,4% | 16,3% | 9,5% | 4,6% | 1,5% | 0 |
Un valore di intorno a 0,7 è un compromesso classico: risposta rapida con meno del 5% di sovraelongazione.
Tempo di assestamento. L’inviluppo scende sotto il 2% per  :

Dipende solo dalla parte reale dei poli: per assestarsi più in fretta i poli devono stare più a sinistra.
Tempo di salita. Il tempo per passare dal 10% al 90% è, per intorno a 0,5, circa  : dipende soprattutto dalla distanza dei poli dall’origine.
Le specifiche diventano così regioni del piano s: sovraelongazione massima significa poli dentro un settore di angolo massimo; tempo di assestamento massimo significa poli a sinistra di una retta verticale. Il progetto consiste nel portare i poli dell’anello chiuso dentro quella regione.
I poli dominanti
I sistemi reali hanno molti poli, ma i poli lontani dall’asse immaginario producono termini che si esauriscono rapidamente. Se una coppia di poli è molto più vicina all’asse delle altre (almeno cinque volte), la risposta è quasi quella di un secondo ordine con quei soli poli, i poli dominanti. Per questo le formule del secondo ordine sono usate ovunque come prima approssimazione.
Gli zeri modificano la risposta: uno zero nel semipiano sinistro vicino ai poli dominanti aumenta la sovraelongazione; uno zero nel semipiano destro (sistemi “a fase non minima”) produce una risposta che parte nel verso sbagliato, come la quota di un aereo che, alzando il timone di profondità, scende per un attimo prima di salire.