Stabilità e criterio di Routh-Hurwitz
Stabilità e posizione dei poli, condizione necessaria sui coefficienti con dimostrazione, tabella di Routh, caso del terzo grado, guadagno massimo e oscillazione al limite.
Il primo requisito di qualsiasi sistema di controllo è la stabilità: dopo un disturbo deve tornare al suo funzionamento normale, non oscillare sempre di più o divergere. Una retroazione mal progettata può rendere instabile anche un processo perfettamente stabile. In questa lezione vediamo il legame tra stabilità e posizione dei poli e il criterio di Routh-Hurwitz, che permette di stabilire la stabilità senza calcolare le radici.
Stabilità e poli
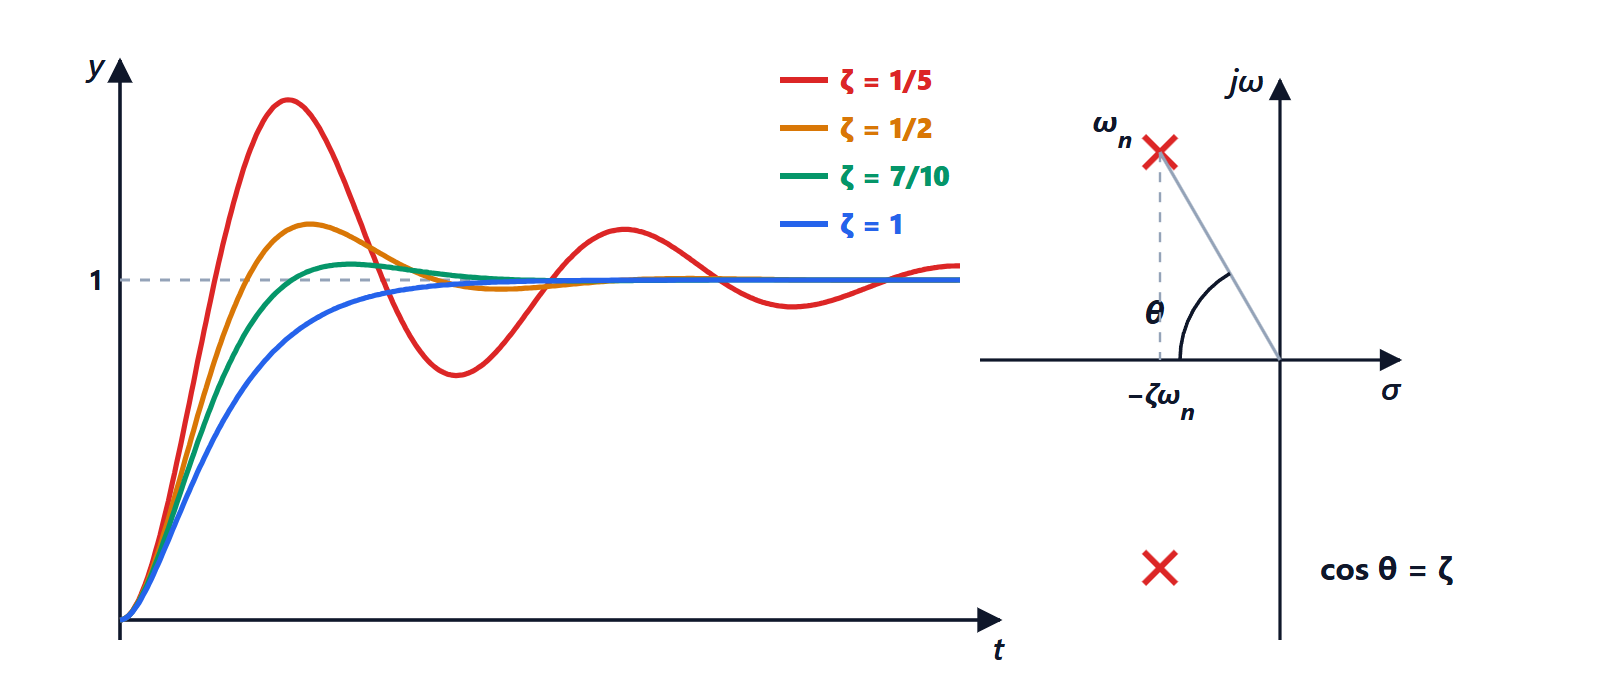
Per un sistema lineare con funzione di trasferimento razionale, la risposta all’impulso è una somma di termini  , uno per ogni polo
 (con
 fino alla molteplicità meno uno). Ne segue:
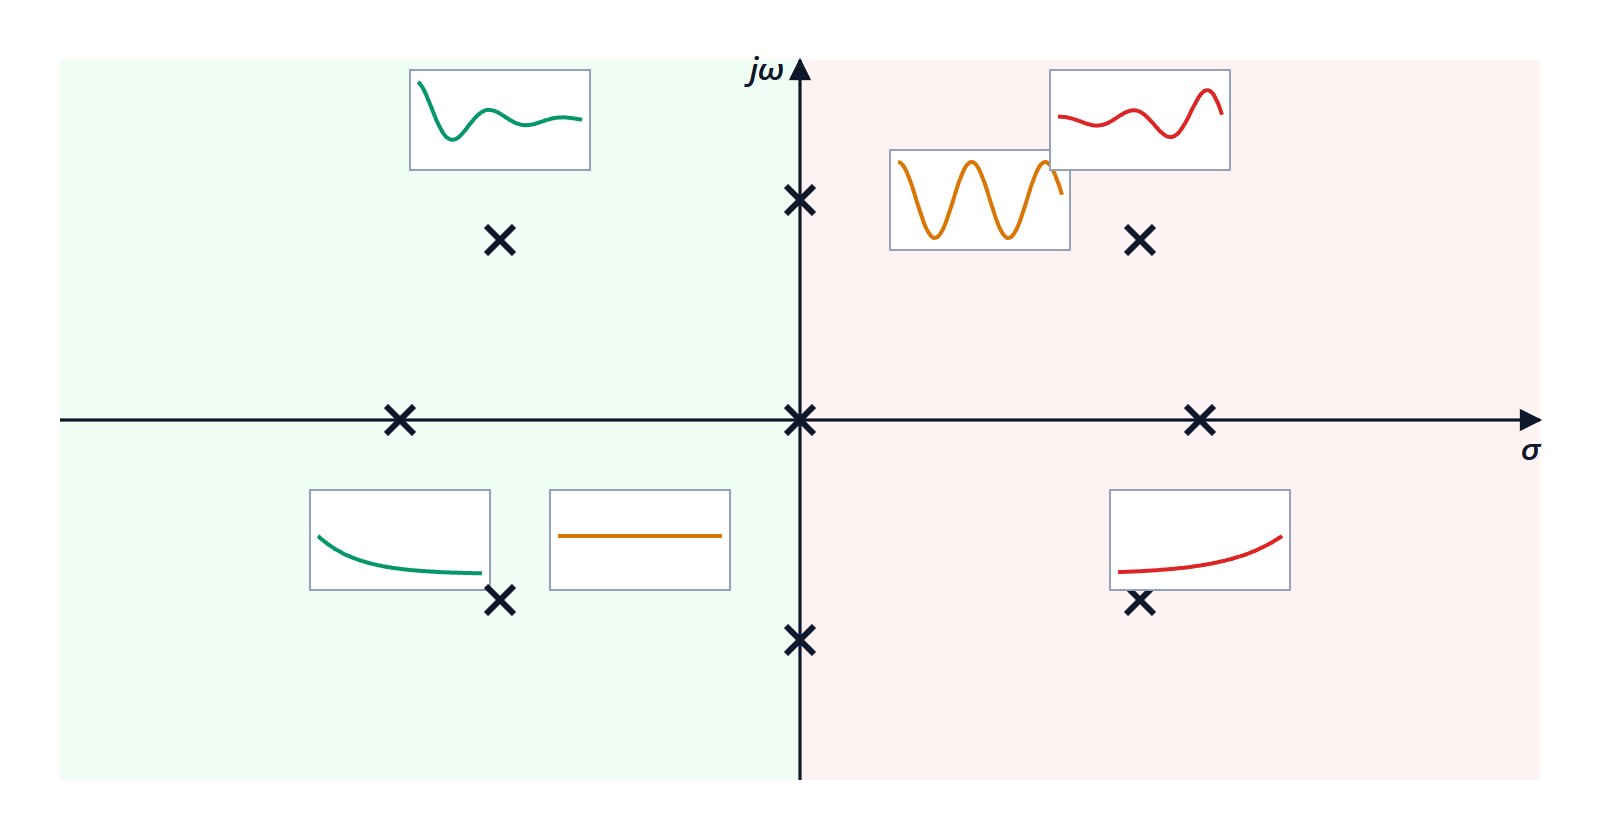
- se tutti i poli hanno parte reale negativa, ogni termine tende a zero, la risposta all’impulso è assolutamente integrabile e il sistema è stabile (BIBO, come nella lezione di Teoria dei segnali);
- se anche un solo polo ha parte reale positiva, il termine corrispondente cresce senza limite: instabile;
- poli semplici sull’asse immaginario danno termini costanti o oscillazioni persistenti: il sistema è al limite (marginalmente stabile), e un ingresso alla stessa frequenza lo fa divergere.
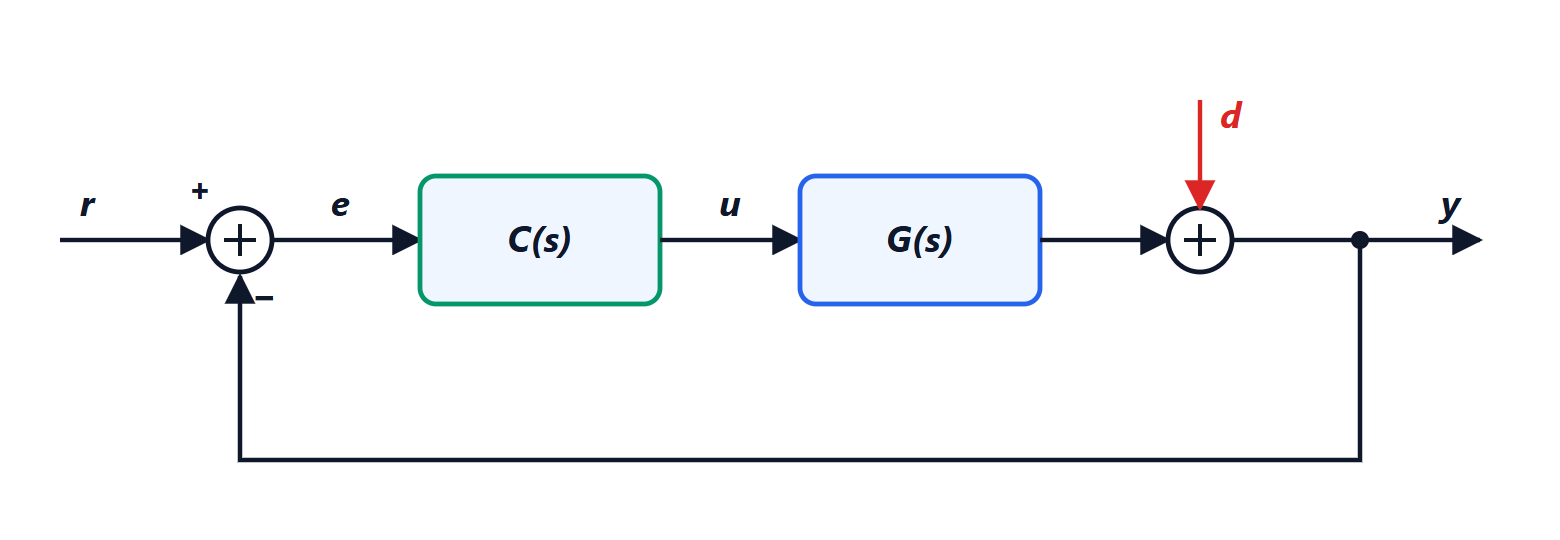
La stabilità di un anello chiuso dipende quindi dalle radici di 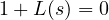 , l’equazione caratteristica. Per un polinomio di grado alto le radici non si possono calcolare a mano, ma per sapere se un sistema è stabile basta conoscerne il segno della parte reale.
Una condizione necessaria
Teorema. Se tutte le radici di un polinomio a coefficienti reali 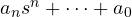 , con
 , hanno parte reale negativa, allora tutti i coefficienti sono positivi.
Dimostrazione. Il polinomio è  per il prodotto di fattori
 per le radici reali
 , con
 , e
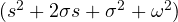 per le coppie complesse
 . Tutti questi fattori hanno coefficienti positivi, e il prodotto di polinomi a coefficienti positivi ha coefficienti positivi. ∎
Un coefficiente nullo o negativo basta quindi a dire che il sistema non è stabile. Il contrario non vale: 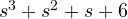 ha tutti i coefficienti positivi ma due radici a parte reale positiva.
Il criterio di Routh-Hurwitz
Si costruisce una tabella. Le prime due righe contengono i coefficienti del polinomio, alternati:
 | |  |  | … |
|---|---|---|---|---|
 |  |  |  | … |
 |  |  | … |
e ogni nuova riga si calcola dalle due precedenti con
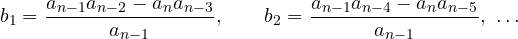
fino alla riga  .
Criterio (enunciato). Il numero di radici con parte reale positiva è uguale al numero di cambi di segno nella prima colonna. Il sistema è stabile se e solo se tutti gli elementi della prima colonna hanno lo stesso segno.
Il caso del terzo grado. Per 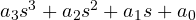 la prima colonna è
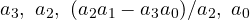 : il sistema è stabile se e solo se tutti i coefficienti sono positivi e

Nell’esempio :  , instabile, come detto.
Il guadagno massimo
L’uso tipico è trovare l’intervallo di guadagno che mantiene stabile l’anello.
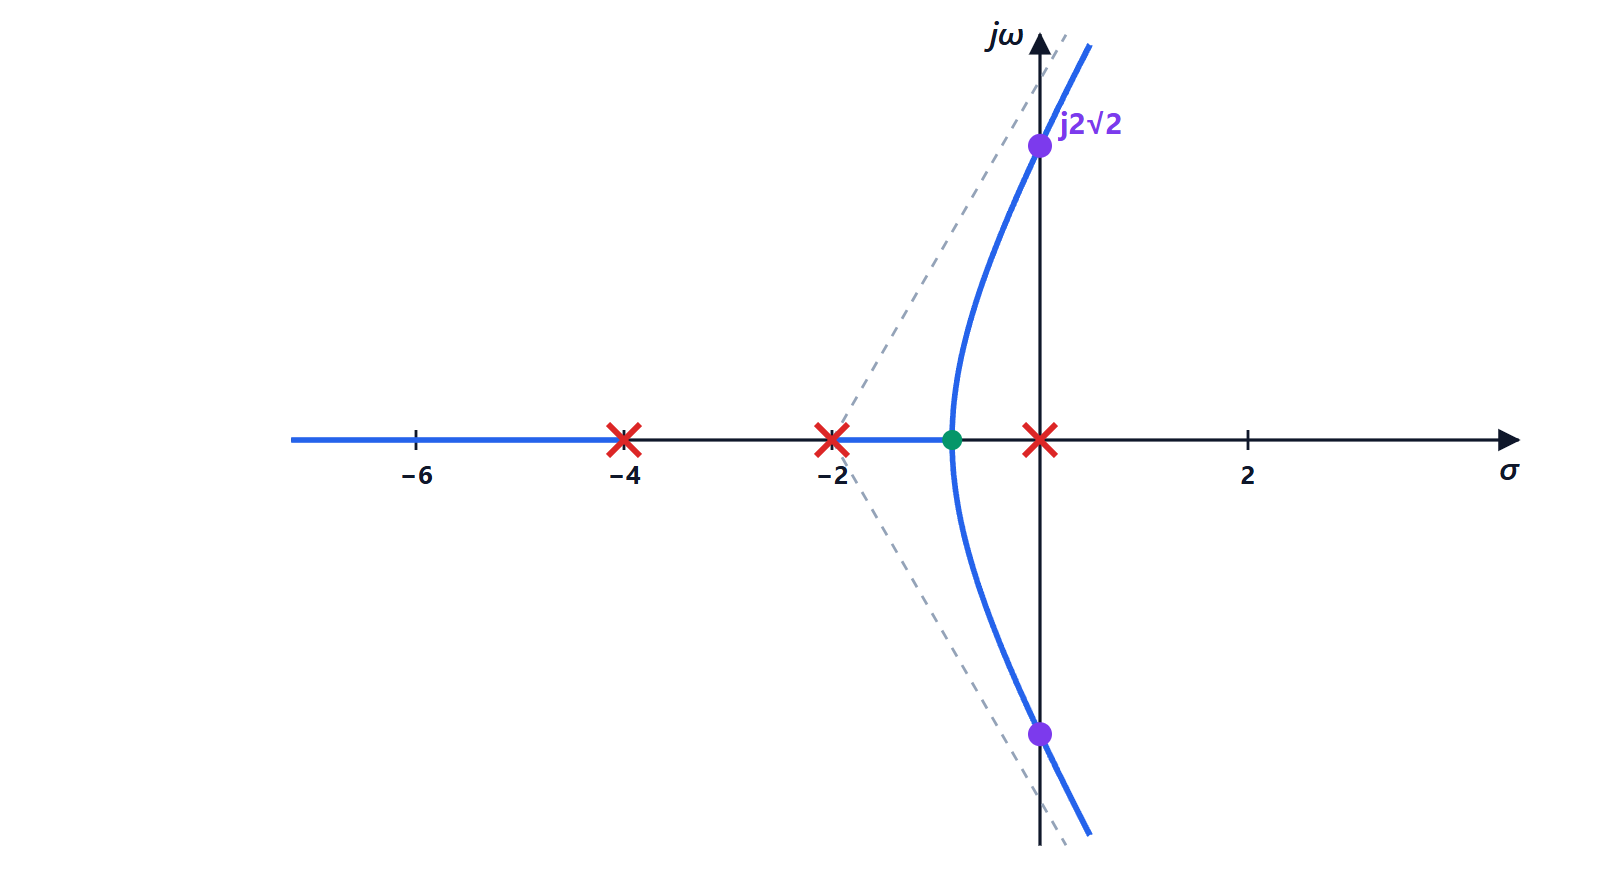
Esempio. Processo 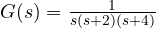 con un controllore proporzionale
 . L’equazione caratteristica è
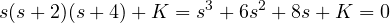
Per il criterio del terzo grado:  e
 . L’anello è stabile per
 . Al limite,
 , la riga
 si annulla e la riga
 dà l’equazione ausiliaria
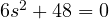 , cioè
 : il sistema oscilla con pulsazione
 rad/s. Lo ritroveremo nella lezione sul luogo delle radici.
Questo esempio mostra il comportamento generale: con un guadagno basso il sistema è stabile ma lento e impreciso; aumentandolo diventa più pronto, poi sempre meno smorzato, e oltre un limite instabile. Il progetto del controllore è la ricerca del miglior compromesso dentro questi limiti.