Spazio degli stati: retroazione dello stato e osservatori
Equazioni di stato e legame con la funzione di trasferimento, retroazione dello stato e assegnamento dei poli sul pendolo inverso, controllabilità, LQR, osservatori e filtro di Kalman.
Le funzioni di trasferimento descrivono il legame tra un ingresso e un’uscita. Molti sistemi però hanno più ingressi e più uscite, e il loro stato interno conta: un drone ha quattro motori e sei gradi di libertà, un pendolo inverso su carrello va controllato guardando insieme posizione, angolo e velocità. La rappresentazione nello spazio degli stati descrive il sistema con un insieme di equazioni del primo ordine e permette di progettare controllori che usano tutte le grandezze interne. In questa lezione vediamo le equazioni di stato, la controllabilità, la retroazione dello stato con l’assegnamento dei poli e gli osservatori.
Le equazioni di stato
Lo stato  è l’insieme minimo di grandezze che, insieme agli ingressi futuri, determina tutta l’evoluzione futura: le posizioni e le velocità di un sistema meccanico, le tensioni dei condensatori e le correnti degli induttori di un circuito. Per un sistema lineare:

Esempio. Un’equazione differenziale di ordine  si porta in questa forma scegliendo come stati l’uscita e le sue derivate. Per il pendolo inverso linearizzato attorno alla verticale,
 (con
 l’accelerazione di comando normalizzata), con
 e
 :
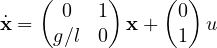
Il legame con la funzione di trasferimento. Trasformando con Laplace (condizioni iniziali nulle), 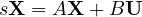 , quindi
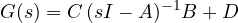
I poli di  sono gli autovalori di
 , radici di
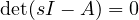 . Per il pendolo:
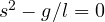 , autovalori
 , uno positivo: il pendolo inverso è instabile, come ci si aspetta.
La retroazione dello stato
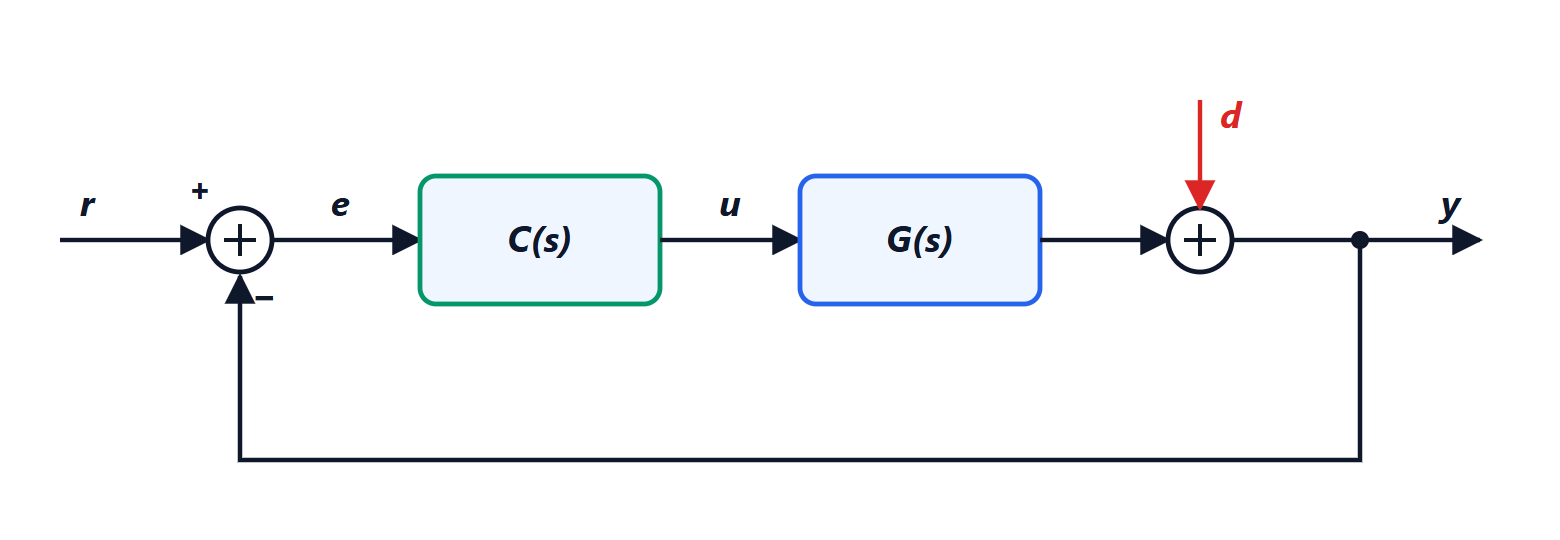
Se tutto lo stato è misurabile, si usa il comando 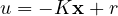 , con
 una riga di guadagni. L’anello chiuso diventa
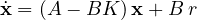
e i suoi poli sono gli autovalori di  , che si possono scegliere con .
Esempio. Per il pendolo con  s⁻² e
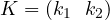 :
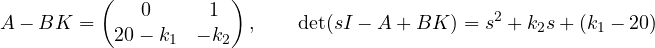
Per avere poli con  rad/s e
 , il polinomio desiderato è
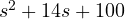 : quindi
 e
 . Il comando
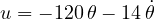 tiene il pendolo in piedi, con una retroazione sia sull’angolo sia sulla velocità angolare: è un controllore PD, ricavato in modo sistematico.
La controllabilità. I poli si possono assegnare a piacere se e solo se il sistema è controllabile, cioè se la matrice
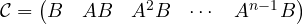
ha rango . Significa che l’ingresso riesce a influenzare tutte le componenti dello stato. Nel pendolo 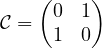 , di rango 2.
Il pendolo inverso su carrello
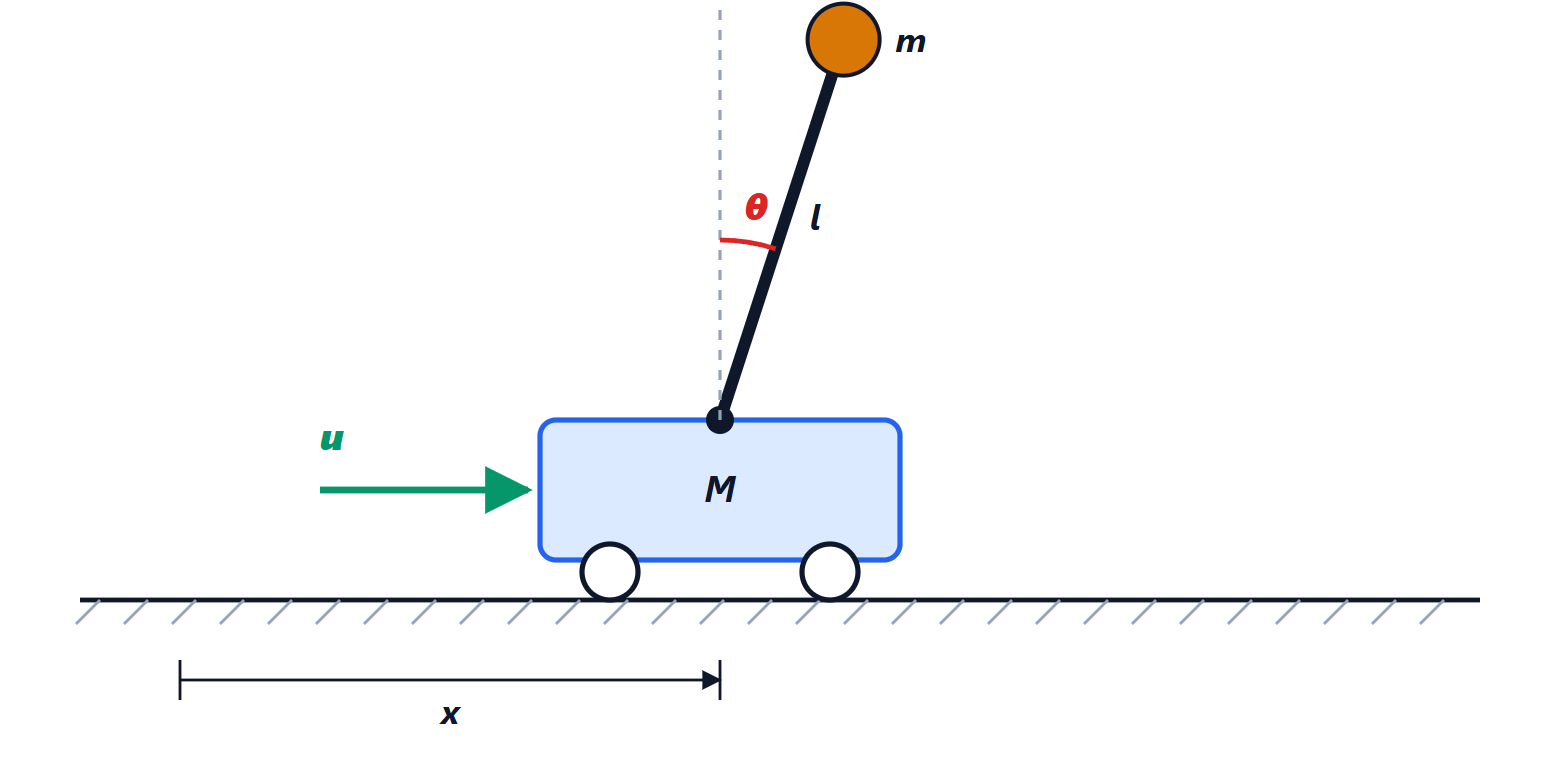
Il caso classico dei laboratori di controlli, e il principio dei veicoli autobilancianti come il Segway: un solo ingresso (la forza sul carrello) deve controllare quattro stati (posizione e velocità del carrello, angolo e velocità angolare dell’asta). Il modello linearizzato è controllabile, e una retroazione dello stato con quattro guadagni riesce a tenere l’asta in piedi e a riportare il carrello nella posizione voluta. Un solo PID sull’angolo non basterebbe: terrebbe l’asta dritta, ma il carrello andrebbe alla deriva.
Per scegliere i poli non a caso si usa spesso il regolatore lineare quadratico (LQR), che calcola il che minimizza un costo del tipo 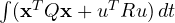 : un compromesso esplicito tra precisione e sforzo del comando.
Gli osservatori
Spesso non tutto lo stato è misurabile: si misura l’angolo con un sensore, ma non la velocità angolare. Si costruisce allora un osservatore, un modello del sistema che gira in parallelo nel calcolatore e viene corretto con la differenza tra l’uscita misurata e quella prevista:
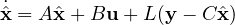
L’errore di stima  soddisfa
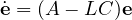 : scegliendo
 si rende la stima veloce quanto si vuole, purché il sistema sia osservabile (la condizione duale della controllabilità). Per il principio di separazione si possono progettare indipendentemente la retroazione e l’osservatore, e usare la retroazione sullo stato stimato. Il filtro di Kalman, usato nella navigazione di aerei, telefoni e droni per fondere i dati di accelerometri, giroscopi e GPS, è un osservatore progettato tenendo conto del rumore dei sensori.